Python Matplotlib绘制函数等高线与三维图像实战
本文详解如何利用Python的Matplotlib库绘制函数的等高线与三维图像。内容涵盖使用numpy.meshgrid生成网格点,通过plt.contour绘制等高线,以及利用mpl_toolkits.mplot3d展示三维曲面。提供完整代码示例与参数说明,帮助开发者掌握数据可视化核心技巧。
2026-10-16
0



本文详解如何利用Python的Matplotlib库绘制函数的等高线与三维图像。内容涵盖使用numpy.meshgrid生成网格点,通过plt.contour绘制等高线,以及利用mpl_toolkits.mplot3d展示三维曲面。提供完整代码示例与参数说明,帮助开发者掌握数据可视化核心技巧。
本文详细介绍利用Python进行图像增强的多种技术手段,重点解析中值滤波去除椒盐噪声、Gamma校正调整亮度以及对比度提升的具体实现。通过结合OpenCV与scikit-image库,展示从原始图像读取、多步处理到最终效果对比的完整代码流程,帮助开发者掌握改善图像视觉质量的核心方法。
本文详解如何在Python爬虫中通过百度智能云文字识别API解决图片验证码问题。内容涵盖从创建应用获取凭证、安装baidu-aip库,到使用Pillow库进行图像二值化预处理以提高识别率,最后调用handwriting接口完成自动登录的全过程。
本文汇总了Python中调整matplotlib输出图片大小的三种常用方法。包括使用plt.figure()指定单图尺寸、通过plt.rcParams全局设置默认大小,以及利用样式表文件统一配置。同时补充了关于像素、分辨率及保存参数的设置技巧,帮助开发者灵活控制绘图输出效果。
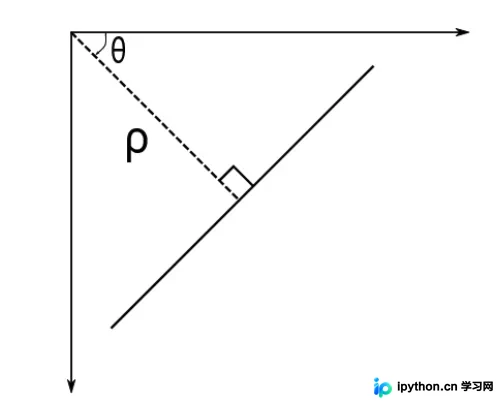
本文详细解析OpenCV中Hough直线检测算法的核心原理,从笛卡尔坐标到极坐标参数空间的转换,以及累加器投票机制。通过cv.HoughLines函数原型分析rho、theta、threshold等关键参数,并结合Python代码示例展示如何结合Canny边缘检测实现直线提取与图像矫正。
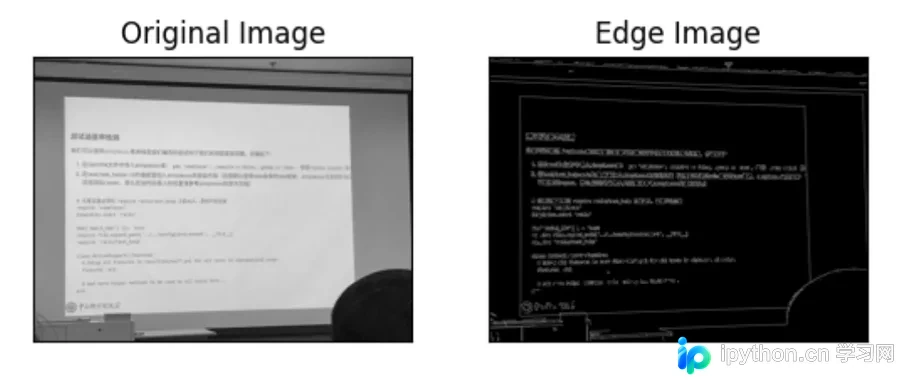
本文详细介绍Python OpenCV中cv.Canny()函数的使用方法及核心参数。涵盖image输入图像、threshold1与threshold2阈值设置、apertureSize Sobel核大小以及L2gradient梯度计算模式。附带完整代码示例,展示如何读取图像并进行边缘提取,帮助开发者快速掌握Canny算法在Python中的实际应用。
在 Pygame 开发中,Rect 对象碰撞可能因透明区域存在间隙。本文介绍利用 pygame.mask.from_surface() 生成 Mask 对象,并通过 overlap() 方法结合坐标偏移量,实现基于像素的精准图像碰撞检测,解决矩形包围盒检测的精度不足问题。
本文介绍如何使用Python的OpenCV库调用笔记本前置摄像头或外接USB摄像头。内容涵盖实时视频流的获取与显示、视频录制并保存为本地文件,以及通过按键触发拍照保存图像的具体代码实现与参数说明。
本文深入解析OpenCV中的图像标注技术,涵盖边界框、多边形分割及语义分割等核心方法。通过Python代码示例,详细演示如何使用cv2模块手动绘制直线、圆形和矩形边界框,并基于K近邻(KNN)算法实现图像颜色分割,为机器学习模型训练提供高质量标注数据。
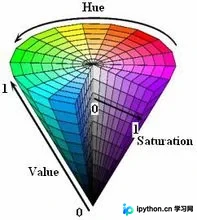
本文介绍如何利用Python和OpenCV进行HSV颜色分割,以交通信号灯检测为例。详细解析HSV模型中H、S、V参数的含义及取值范围,并通过createTrackbar函数实现阈值动态调整,最终生成掩码以提取感兴趣区域,提升识别准确率。
本文详解如何在 Python matplotlib 中指定图像大小,通过 figsize 参数调整画布尺寸,利用 dpi 控制像素分辨率,并演示如何修改横纵坐标及图例的字体大小,解决默认图片内容压缩问题。

本文介绍如何在Python的matplotlib库中实现通过鼠标滚轮对绘图进行放大和缩小的功能。核心思路是利用fig.canvas.mpl_connect()绑定滚轮事件,通过event.inaxes获取当前坐标系,结合get_xlim()与set()方法动态调整坐标轴范围,从而实现交互式的图像缩放效果。