OpenCV角点检测原理与Harris算法实现
本文详细介绍OpenCV中角点检测的基本概念与Harris算法的实现流程。从角点的定义出发,解析基于灰度图像的Harris检测原理,包括梯度计算、矩阵构造及角点响应值评估。随后展示完整的Python代码实现,涵盖角点提取、阈值筛选及可视化标记步骤,为图像特征匹配提供基础。
2026-10-16
0



本文详细介绍OpenCV中角点检测的基本概念与Harris算法的实现流程。从角点的定义出发,解析基于灰度图像的Harris检测原理,包括梯度计算、矩阵构造及角点响应值评估。随后展示完整的Python代码实现,涵盖角点提取、阈值筛选及可视化标记步骤,为图像特征匹配提供基础。
本文介绍如何使用Python处理Kitti数据集,结合GPS与IMU数据计算车辆位移和旋转角度,进而绘制单车及多车行驶轨迹。通过对比两种传感器数据,展示利用IMU yaw值进行坐标变换的方法,实现自动驾驶场景下的物体轨迹可视化。
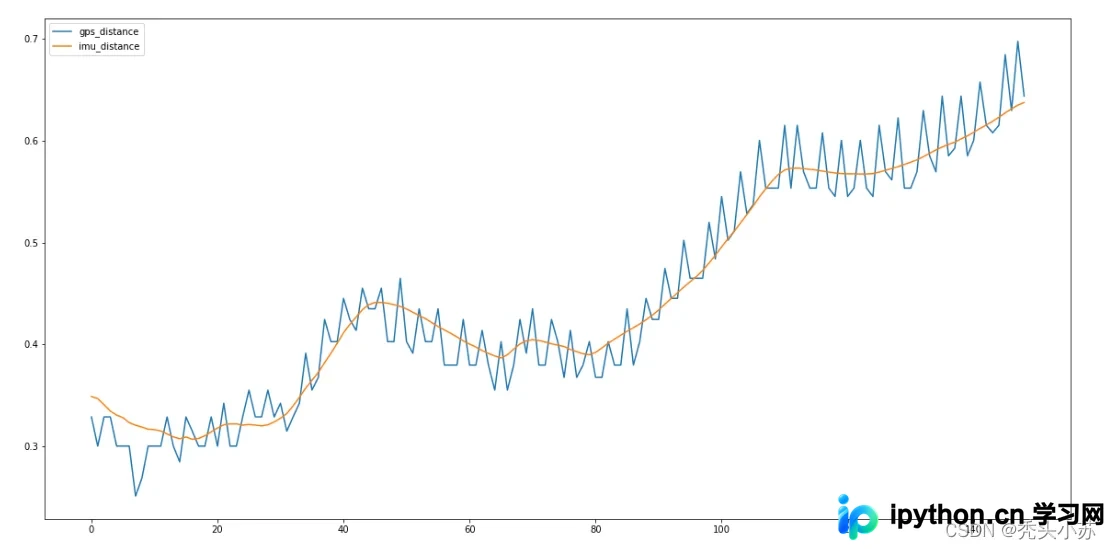
本文详细介绍Python中实现线性插值的两种主要方法:numpy.interp与scipy.interpolate.interp1d。文章解析了各函数的关键参数,包括边界处理、周期设定及外插选项,并提供了完整的代码示例,展示如何根据已知数据序列估算未知点的数值,适用于一维数据插值场景。
本文详细介绍Python中七种图像增强算法的实现,包括直方图均衡化、拉普拉斯算子、对数变换、伽马变换、CLAHE以及Retinex的SSR和MSR方法。通过OpenCV和NumPy库,针对低对比度、过曝或细节模糊的图像提供具体的代码示例与效果分析,帮助开发者掌握不同场景下的最佳增强策略。
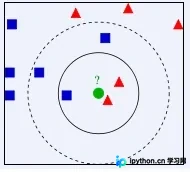
本文详细介绍KNN(K近邻)分类算法的核心原理,包括距离度量与投票机制。深入探讨暴力法、K-D Tree及Ball-Tree的性能差异与适用场景,解决维度灾难问题。通过Python与scikit-learn完整代码示例,演示数据预处理、模型训练、网格绘制及结果评估,帮助读者掌握KNN在复杂分类边界下的应用技巧。
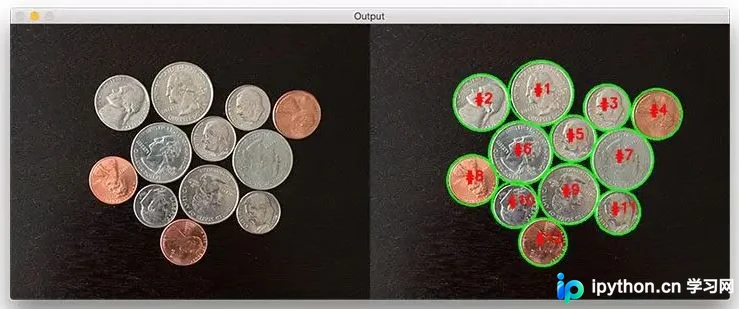
本文介绍如何使用Python结合OpenCV、SciPy和scikit-image库实现分水岭分割算法,用于解决图像中粘连或重叠对象的提取问题。通过阈值处理、形态学操作及距离变换生成标记,演示了分水岭算法与随机游走算法在分离相连物体时的具体实现与效果对比。
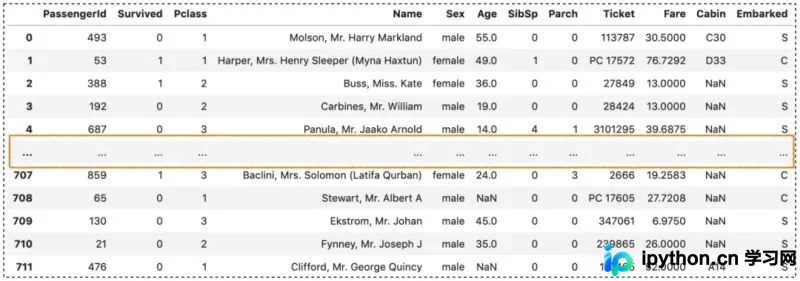
本文详解Pandas中8个常用的set_option配置,涵盖最大行数、列数、列宽、浮点精度、数字格式化及绘图后端等设置。通过调整display相关参数,可优化交互式数据展示效果,提升数据分析效率。
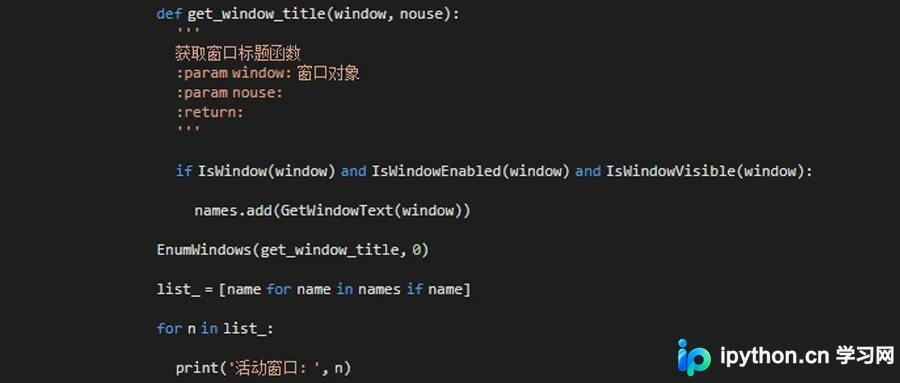
本文详解Python实现窗口截图的三种主流方案。首先介绍基于win32gui和Pillow的精准窗口截取法,支持指定窗口名称与坐标;其次分析pyautogui方案,具备快速响应(约0.04s)及区域自定义优势,但无法指定特定程序窗口;最后探讨PyQt5方案,可精准定位特定窗口句柄,但无法自定义截图区域。文中包含完整代码实现、性能对比及优缺点分析,助开发者选择最佳截屏策略。
本文深入解析Python计算机视觉中的9种图像特效处理技术。通过OpenCV与NumPy实现毛玻璃、浮雕、素描、怀旧、流年、水波及卡通等特效。详细阐述各算法原理,如像素邻域随机替换、灰度差分、高斯模糊反色及RGB通道转换公式,并提供完整可运行的代码示例与参数调整建议,帮助开发者掌握图像像素级操作技巧。
本文详解Python与Matlab数据互通技巧,重点介绍SciPy库中scipy.io模块的savemat函数用法。同时系统梳理SciPy核心子模块,包括integrate数值积分、optimize优化器、interpolate插值及linalg线性代数模块,提供具体代码示例与参数说明,助力Python科学计算与数据分析。
本文系统介绍Python Num库中创建数组的七种主要方法,涵盖蛮力构造、特殊数值填充、随机分布生成、定长分割、重复扩展、网格构建及自定义数据类型。通过具体代码示例解析参数用法与内存布局,帮助开发者高效掌握NumPy数组初始化的核心技巧。
本文介绍利用Python和OpenCV实现图像透视变换矫正的方法。通过灰度化、高斯模糊、阈值分割及形态学操作提取图像轮廓,自动获取四个顶点坐标。随后生成透视变换矩阵并应用warpPerspective函数完成图像校正,包含直接变换与两次变换两种策略,适用于文档扫描等场景。



