


机器人开发选Python还是C++:实时性要求与开发效率对比
深入对比机器人开发中Python与C++的核心差异,从控制环路硬实时要求、内存垃圾回收机制、算法迭代效率到工程落地选型基准,提供工业级混合架构设计与落地方案。
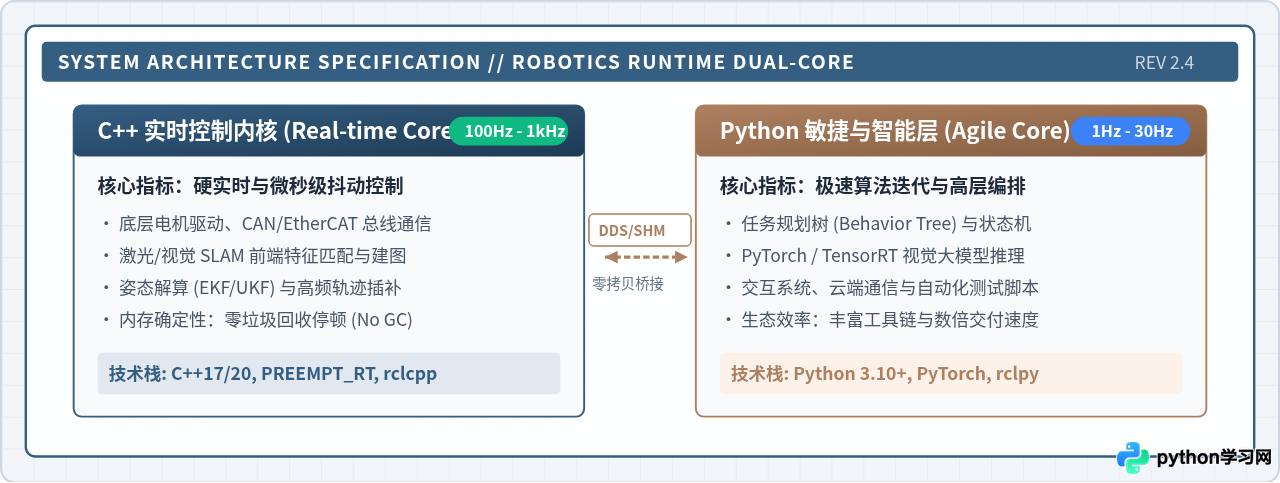
一、实时性维度:硬实时确定性与底层执行机理
在机器人系统中,实时性(Real-Time)的核心定义不是“运算速度有多快”,而是“运算结果能否在严格确定的时间窗口内按时交付”。如果一个电机伺服算法要求每 1ms(1000Hz)输出一次控制电流,即使平均计算仅耗时 0.2ms,但若因某种原因出现了一次 1.5ms 的突发延迟,控制指令错过了控制周期(Deadline Missed),就会导致底盘机械抖动、轨迹偏离,甚至触发电机驱动器的过流急停保护。
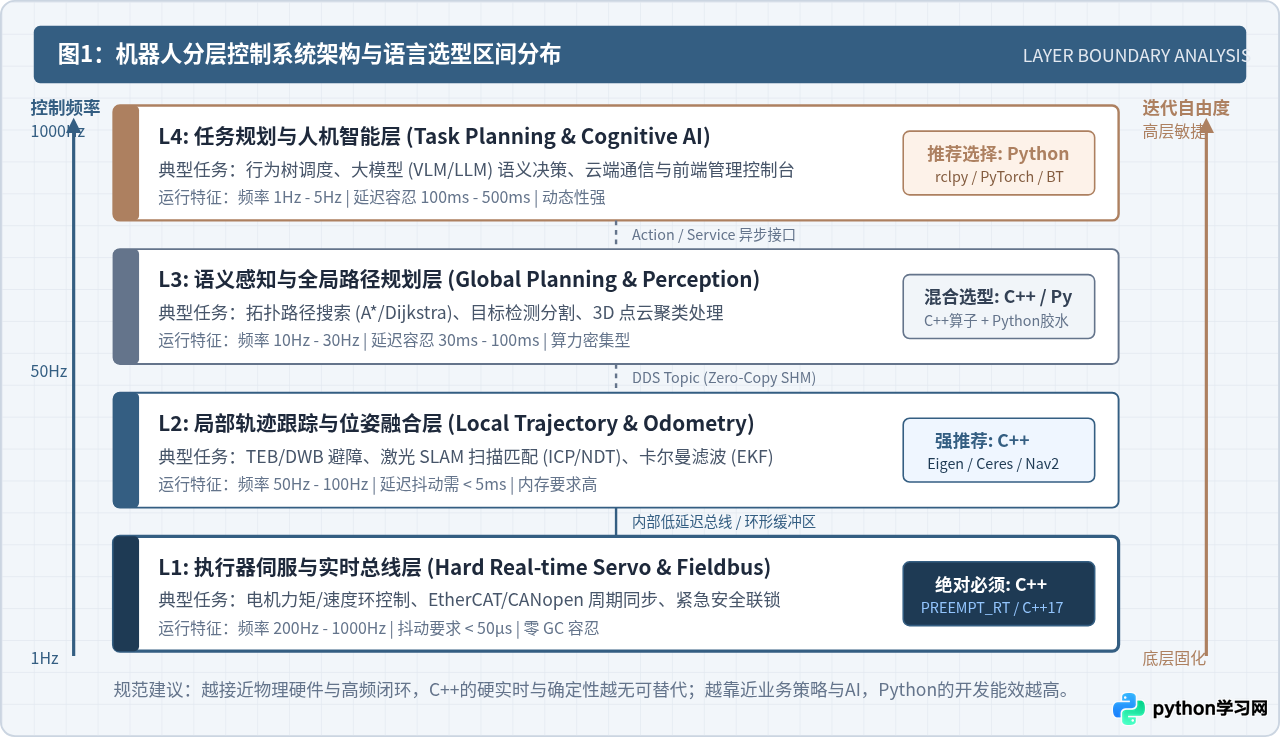
1. 内存管理与垃圾回收(GC)引起的延迟抖动
C++ 采用确定性的显式内存生命周期管理(RAII、静态内存池分配),在编译期即可规划变量的生命期与内存驻留位置。在实时线程启动前,工程师可以通过 mlockall() 锁定进程物理内存,避免发生缺页异常(Page Fault),并在运行期间保持零堆内存动态申请,从而保证每一次循环迭代的耗时波动(Jitter)控制在数微秒之内。
与此相对,Python 运行时依赖引用计数与分代垃圾回收(Generational Garbage Collection)。当内存中堆积了大量生命周期较长的复杂对象时,Python 会周期性触发第二代垃圾回收(Full GC),导致执行线程出现“Stop-The-World”(全局暂停)。这种暂停短则数毫秒,长则数十毫秒,对普通的 Web 服务完全不可察觉,但对于 100Hz 以上的运动控制环路而言则是致命的失步风险。
2. 全局解释器锁(GIL)与多线程响应瓶颈
在标准 CPython 实现中,全局解释器锁(GIL)强制要求同一进程内的多个原生线程在任意时刻只能有一个线程在 CPU 核心上执行 Python 字节码。虽然底层 C 扩展可以在计算密集型任务中释放 GIL,但在由多个 Python 节点组成的复杂节点图中,高频的发布/订阅消息反序列化、线程切换与状态同步仍会在 GIL 争用下产生显著排队延迟。
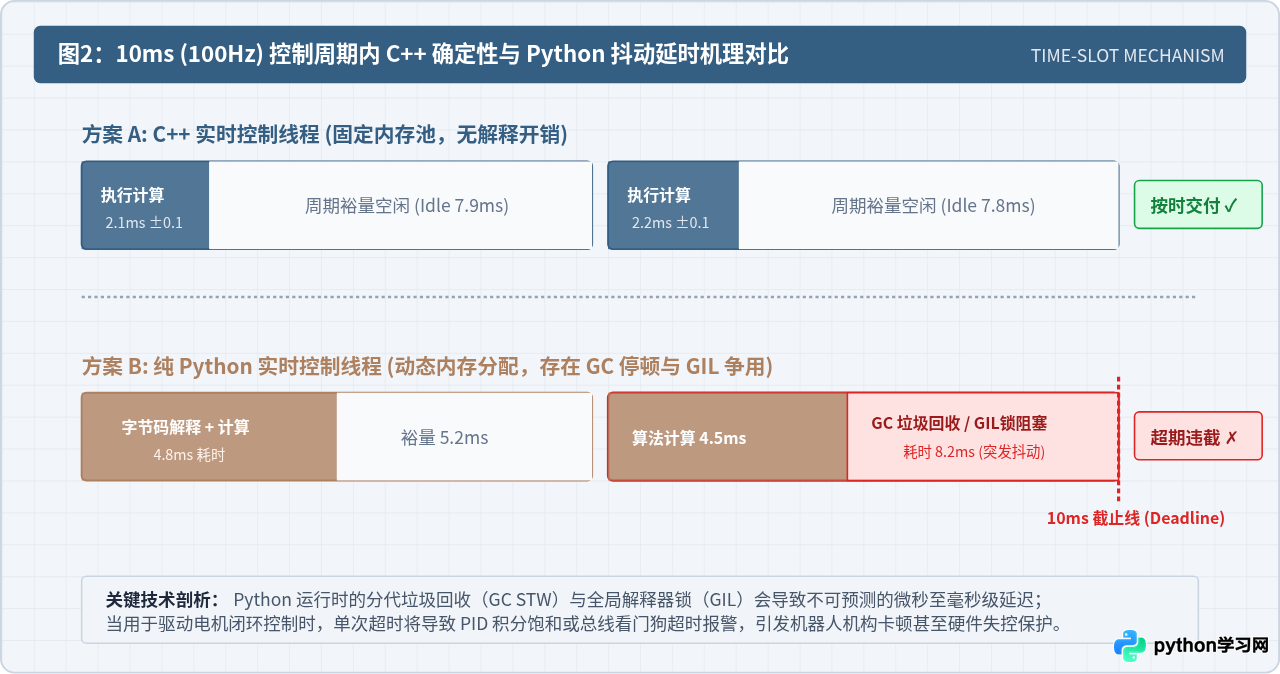
rclpy 中,若采用默认的单线程执行器(SingleThreadedExecutor),当一个耗时较长的图像推理回调正在运行时,高频的底盘传感器定时器回调将被完全阻塞;即使启用多线程执行器,受限于 GIL 和解释器开销,定时器触发抖动通常仍在 2ms 到 10ms 之间,无法满足闭环电机控制需求。
二、开发效率维度:语言生态、调试迭代与交付周期
尽管 C++ 在执行确定性上拥有绝对优势,但在工程开发效率(Developer Velocity)方面,Python 拥有压倒性的优势。机器人研发包含大量的数学建模、矩阵调参、仿真测试与数据可视化工作,使用编译型强类型语言与动态解释型语言的开发体验存在本质差异。
| 对比维度 | C++ (以 C++17 / 20 为例) | Python (以 Python 3.10+ 为例) | 机器人研发中的工程权衡 |
|---|---|---|---|
| 代码编写与调试 | 静态编译、强类型、模板元编程;指针与内存安全需严格把关;编译耗时长。 | 动态弱类型、语法精炼表达力强;交互式 REPL 调试,即改即跑。 | Python 在探索型算法验证阶段效率高 3-5 倍;C++ 在长期重构维护中类型安全优势更显著。 |
| 第三方生态与 AI | 基础几何与控制库强大(Eigen、Ceres、PCL、GTSAM);深度学习框架调用繁琐。 | AI/机器人首选生态(PyTorch、NumPy、OpenCV、SciPy、HuggingFace、Gymnasium)。 | 前沿具身智能、强化学习与多模态大模型几乎全以 Python 为首发接口。 |
| 编译构建与部署 | 依赖 CMake/Colcon、交叉编译工具链、第三方动态链接库排查,环境迁移成本高。 | 直接分发解释执行,基于 pip/venv/conda 包管理,容器化极易集成。 | Python 适合现场快速热补丁与测试;C++ 二进制分发执行轻量且不暴露代码资产。 |
| 硬件计算资源开销 | 直接编译为机器码,内存占用低(通常几十 MB),支持针对 CPU SIMD 指令集优化。 | 解释器开销大,对象头部开销高(单进程易达数百 MB 内存),对低端边缘算力敏感。 | 在树莓派、MCU 或端侧低功耗计算棒上,C++ 具备极高的算力利用率。 |
三、核心模块技术选型基准:逐模块判定标准
在评估具体机器人子系统应采用哪种语言时,可以依据以下五个典型模块的功能特征与指标门槛进行快速匹配:
1. 电机驱动、微控制器与硬件通信(绝对选用 C++)
- 运行环境与指标:运行于嵌入式 Linux(打上 PREEMPT_RT 补丁)或 RTOS,控制周期通常在 200Hz - 1000Hz,抖动限制在 50μs 以内。
- 技术原因:涉及 CANopen、EtherCAT、串口协议解析及硬件寄存器内存映射。必须使用 C++ 进行无堆内存分配的静态数组缓冲与位运算,避免任何解释器介入。
2. 激光 / 视觉 SLAM 前端与高频状态估计(选用 C++)
- 运行环境与指标:运行频率 20Hz - 100Hz,每次循环需处理数十万个 3D 点云点或特征点,执行密集浮点矩阵相乘。
- 技术原因:涉及大量内存连续访问与 CPU 缓存局部性(Cache Locality)优化。PCL、Eigen、Ceres Solver 等成熟工业级底层库原生基于 C++ 模板构建,可利用 AVX2/AVX-512 等指令集实现极高加速比。
3. 全局导航规划与避障算法(混合选用:原型 Python,落地 C++)
- 运行环境与指标:全局路径规划(如 A*、Dijkstra)一般在 1Hz - 5Hz,局部避障(如 DWB、TEB 局部规划器)在 10Hz - 30Hz。
- 工程建议:在算法研究初期,可在 Python 下利用 Matplotlib 快速绘制栅格代价地图并验证启发式函数;当算法收敛并需要集成到 Nav2 导航框架中时,必须将其改写为 C++ 插件,避免代价地图刷新阻塞导航主循环。
4. 任务调度、行为树与状态机编排(推荐选用 Python)
- 运行环境与指标:运行频率 1Hz - 10Hz,响应时间在 50ms - 200ms 内均可满足要求。
- 技术原因:高层业务逻辑变化频繁(例如送餐机器人的“开门-寻桌-避障-语音播报”业务流程)。Python 配合行为树(BehaviorTree)或有限状态机(SMACH),可以让业务工程师在无需重新编译庞大工程的前提下快速修改任务逻辑。
5. 具身智能、强化学习与多模态大模型推理(强推荐 Python)
- 运行环境与指标:图像检测 15Hz - 30Hz,大语言/视觉动作模型(VLA)推理 1Hz - 5Hz。
- 技术原因:深度学习的主流工具链(PyTorch、TensorRT-Python、Transformers)均围绕 Python 构建。底层算子本身已有 CUDA C++ 加速,Python 仅作为高层调度管道,不会对算力造成损耗。
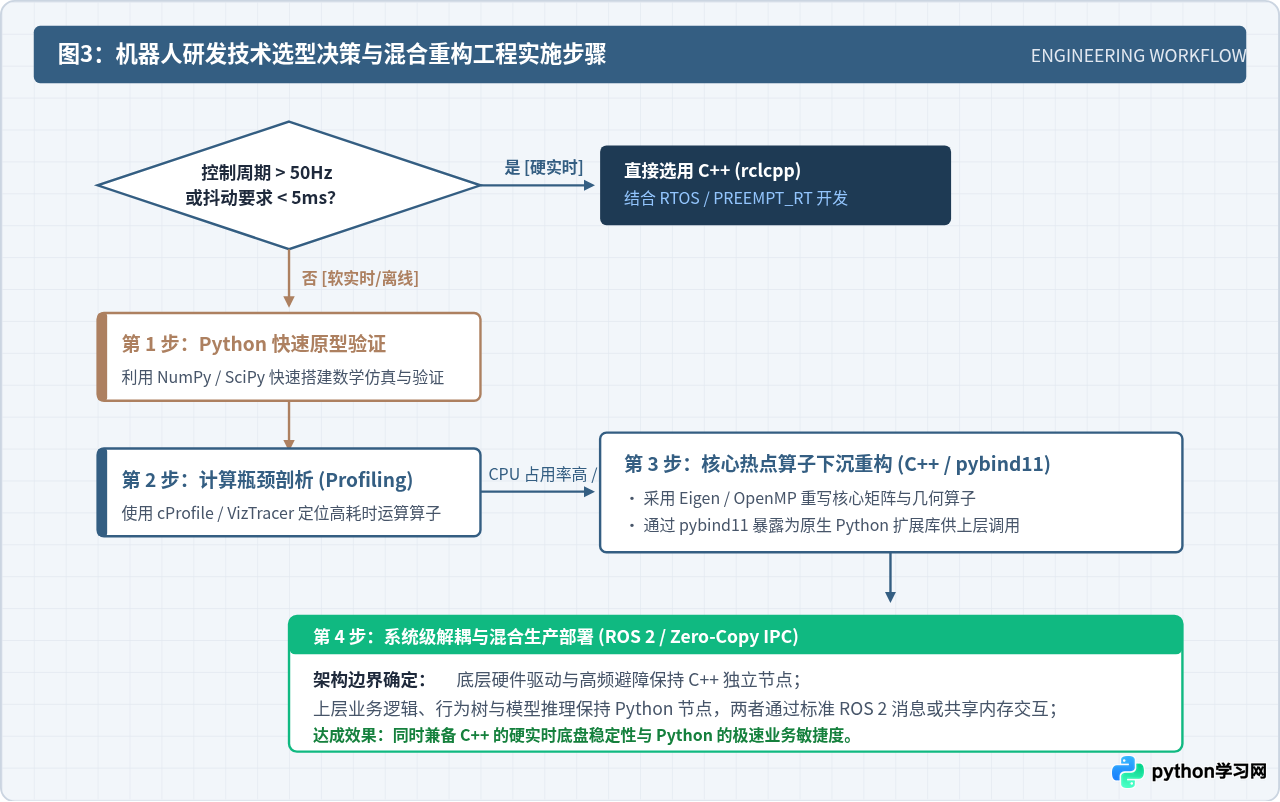
四、混合开发落地指南:用 pybind11 打通架构边界
为了兼顾 C++ 的极致计算性能与 Python 的快速原型能力,工业级开发最常用的方法是使用 pybind11 将 C++ 编写的高性能算法算子封装为原生 Python 扩展包。
1. 高性能逆运动学计算示例(C++ 核心实现与绑定)
下面是一个工业机械臂 6 轴逆运动学求解器的典型实现片段。算法核心在 C++ 中通过指针与矩阵内联运算完成,并通过 pybind11 将接口暴露给上层 Python 规划器:
// kinematics_solver.cpp
#include <pybind11/pybind11.h>
#include <pybind11/stl.h>
#include <vector>
#include <cmath>

namespace py = pybind11;

class InverseKinematicsSolver {
public:
    InverseKinematicsSolver(double l1, double l2) : l1_(l1), l2_(l2) {}

    // 核心算子:执行微秒级数学解算,无堆分配,无 Python GIL 开销
    bool solve2D(double x, double y, std::vector<double>& joint_angles) {
        double r = std::sqrt(x * x + y * y);
        if (r > (l1_ + l2_) || r < std::abs(l1_ - l2_)) {
            return false; // 超出工作空间极限
        }
        double cos_theta2 = (x * x + y * y - l1_ * l1_ - l2_ * l2_) / (2.0 * l1_ * l2_);
        double theta2 = std::acos(cos_theta2);
        double theta1 = std::atan2(y, x) - std::atan2(l2_ * std::sin(theta2), l1_ + l2_ * std::cos(theta2));

        joint_angles = {theta1, theta2};
        return true;
    }

private:
    double l1_;
    double l2_;
};

// 通过 pybind11 导出模块定义
PYBIND11_MODULE(fast_kinematics, m) {
    m.doc() = "High-performance robotics kinematics C++ kernel";
    py::class_<InverseKinematicsSolver>(m, "InverseKinematicsSolver")
        .def(py::init<double, double>(), py::arg("l1"), py::arg("l2"))
        .def("solve_2d", [](InverseKinematicsSolver& self, double x, double y) {
            std::vector<double> joints;
            bool ok = self.solve2D(x, y, joints);
            if (!ok) {
                throw std::runtime_error("Target position unreachable out of workspace.");
            }
            return joints;
        }, py::arg("x"), py::arg("y"), "Compute joint angles for target (x, y)");
}
2. 上层 Python 业务脚本调用
上层任务编排模块可以直接将编译好的 fast_kinematics.so 当作标准 Python 模块引入,享受毫无衰减的底层 C++ 计算吞吐:
# high_level_planner.py
import fast_kinematics
import time

def main():
    # 初始化两连杆机构:臂长 l1=1.0m, l2=0.8m
    solver = fast_kinematics.InverseKinematicsSolver(l1=1.0, l2=0.8)

    target_x, target_y = 1.2, 0.5
    start_time = time.perf_counter()

    # 直接调用底层的 C++ 编译机器码
    joint_angles = solver.solve_2d(target_x, target_y)
    elapsed_us = (time.perf_counter() - start_time) * 1e6

    print(f"解算成功: 关节角度 = [θ1: {joint_angles[0]:.4f} rad, θ2: {joint_angles[1]:.4f} rad]")
    print(f"解算耗时: {elapsed_us:.2f} 微秒 (μs)")

if __name__ == "__main__":
    main()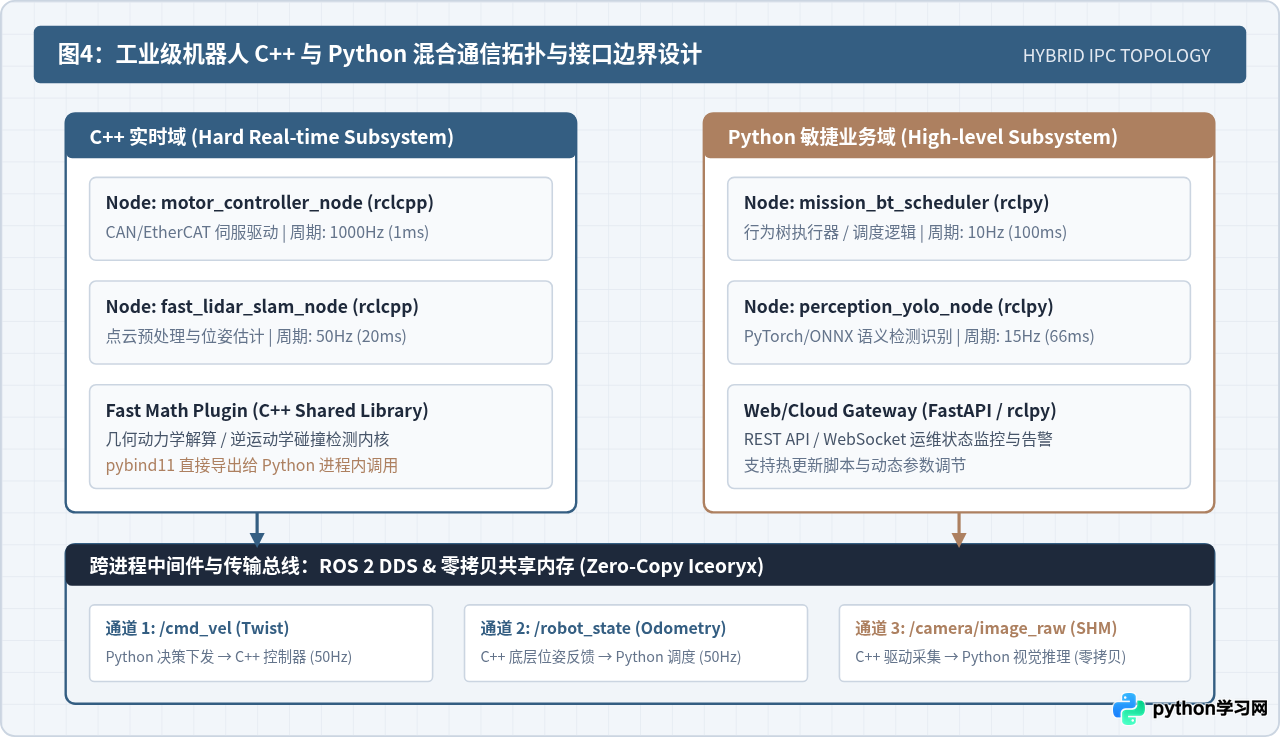
五、架构工程避坑与通信选型规范
在搭建 C++ 与 Python 混合系统时,开发者往往会忽视跨进程通信本身的开销。以下三条是工业级机器人部署中必须遵循的边界规范:
1. 警惕高频序列化与反序列化(SerDes)性能黑洞
在 ROS 2 中,如果将 1080P 原始彩色点云(每秒数十兆字节)通过标准 Python 消息主题(sensor_msgs/msg/PointCloud2)高频广播给 Python 节点,Python 内部需要将 C 语言内存缓冲区逐个字段转换为 Python 对象,这不仅会瞬间占满单核 CPU,还会频繁触发 GC。
2. 明确控制与业务的切分红线
在进行软件架构评审时,切记不可跨越以下技术红线:
- 严禁在 Python 中直接读写急停按钮与防跌落传感器:由于 Python 进程可能在任何时刻因解释器未捕获异常退出或被 GC 挂起,任何关乎人身与设备安全的硬件联锁逻辑必须完全固化在 C++ 或低层微控制器固件中。
- 严禁在 C++ 节点中编写易变的业务交互逻辑:将 UI 界面、云端 MQTT 协议字段解析等频繁变动的业务直接写在 C++ 驱动节点中,会导致频繁的重新编译与全系统重新联调,大幅拉低迭代速度。
六、总结与落地决策建议
机器人软件工程的核心魅力在于多层级技术的严密咬合。面对“选 Python 还是选 C++”的抉择,最科学的回答是按模块职责正交划分:
- 向底看(实时与控制):只要控制闭环频率高于 50Hz,或者要求抖动低于 5ms,毫不犹豫选择 C++,确保物理世界动作的安全与确定性。
- 向顶看(算法与业务):对于大于 100ms 周期、涉及复杂业务逻辑编排、数据可视化与前沿 AI 模型调用的场景,优先使用 Python,换取极速的工程交付周期与试错速度。
- 向中连(标准化接口):借助 ROS 2 的 DDS 消息协议、零拷贝共享内存以及 pybind11 胶水工具,将系统清晰解耦为“C++ 实时子系统”与“Python 敏捷业务子系统”,实现鱼与熊掌兼得的最佳工程实践。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















