


Python结合OpenCV与Matplotlib实现极坐标变换示例

发布时间:2026-10-13 |
3人浏览过
本文介绍Python中极坐标系的基本概念及其在雷达和数据分析中的应用。通过Matplotlib库绘制极坐标雷达图,展示实际值与期望值的对比,为后续学习OpenCV中的直角坐标到极坐标变换打下基础。
极坐标系基础概念
中学阶段我们接触过直角坐标系,即笛卡尔坐标系,它属于正交坐标系。此外,我们还学习过极坐标系,这种坐标系在描述如大炮发射轨迹等场景时尤为适用。极坐标系的定义如下:
在平面内设定一个定点O作为极点,引出一条射线Ox作为极轴,并选定一个长度单位和角度的正方向(通常取逆时针方向)。对于平面内任意一点M,用ρ表示线段OM的长度,θ表示从Ox到OM的角度。ρ称为点M的极径,θ称为点M的极角,有序数对 (ρ,θ) 即为点M的极坐标,由此建立的坐标系称为极坐标系。
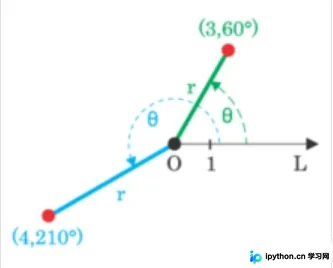
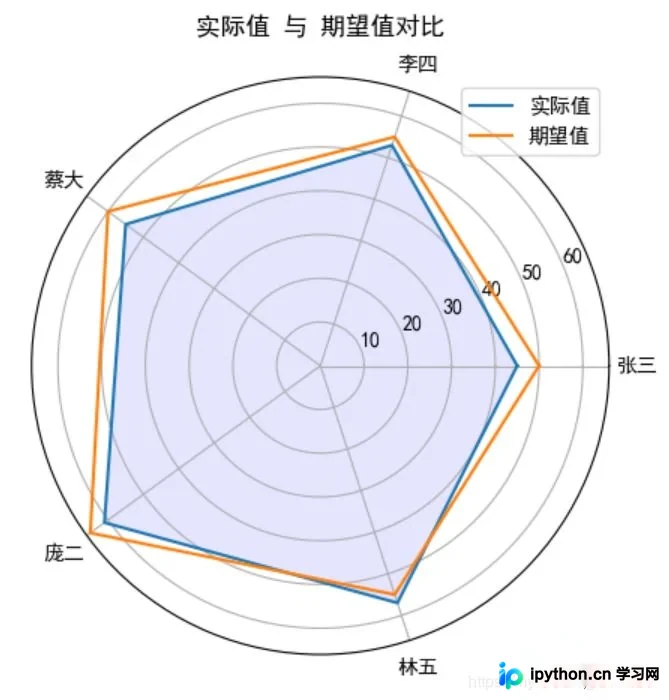
极坐标在雷达应用中十分便捷,因为雷达通过不断旋转,计算反射波的距离并结合旋转角度,即可构建出二维坐标图像。此外,也有人利用这种雷达图来展示公式的销售业绩,以便直观比较不同人员的成果并观察个体差异。接下来,我们将使用Python和Matplotlib库实现此类绘图,帮助大家对极坐标形成清晰理解,从而为后续展开从直角坐标到极坐标变换的学习做好准备。该示例代码如下:
Python极坐标绘图实现
#python 3.7.4,opencv4.1
#蔡军生 https://blog.csdn.net/caimouse/article/details/51749579
#
import matplotlib.pyplot as plt
import numpy as np

plt.rcParams['font.sans-serif']=['SimHei'] #用来正常显示中文标签
plt.rcParams['axes.unicode_minus']=False #用来正常显示负号

employee = ["张三", "李四", "蔡大", "庞二", "林五"]
actual = [45, 53, 55, 61, 57, 45]
expected = [50, 55, 60, 65, 55, 50]

# 设置图形大小和极坐标方式显示
plt.figure(figsize=(5, 5))
plt.subplot(polar=True)

#角度坐标生成
theta = np.linspace(0, 2 * np.pi, len(actual))

# 设置极坐标的标记
lines, labels = plt.thetagrids(range(0, 360, int(360/len(employee))), (employee))

# 在极坐标显示销售数值
plt.plot(theta, actual)
plt.fill(theta, actual, 'b', alpha=0.1)

# 极坐标显示期望销售数值
plt.plot(theta, expected)

# 添加标注和标题
plt.legend(labels=('实际值', '期望值'), loc=1)
plt.title("实际值 与 期望值对比")

# 显示点到屏幕
plt.show()
输出结果如下:
总结
以上内容介绍了Python在OpenCV中实现极坐标变换功能的相关示例,希望对大家有所帮助。如有任何疑问,欢迎留言,小编会及时回复。在此非常感谢大家对本站的支持! 如果您觉得本文对您有帮助,欢迎转载,烦请注明出处,谢谢!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















