


Python实现VC0706串口摄像头通信完整指南

本文详细介绍如何使用Python通过pyserial库与TTL串口摄像头(VC0706)进行通信。内容涵盖端口识别、协议命令发送、版本号读取、设备复位及图像拍摄等核心功能。针对读取过程中出现的字节残留问题提供了具体的调试与解决方案,并附带完整的代码实现与测试步骤,帮助开发者快速掌握串口摄像头控制技巧。
硬件设备准备
1 硬件设备
- TTL串口摄像头(VC0706)
- USB转TTL烧录器
环境安装与配置
2 serial安装
初次尝试时容易误装名为serial的包,导致导入失败。正确的安装方式应使用pyserial库。安装完成后,直接在代码中import即可使用。
串口通信实现
3 实现串口通信
端口发现与识别
3.1 发现端口
在Windows系统中,串口通常显示为COM(N),其中N为1、2等数字;在Ubuntu系统中,设备路径通常为/dev/ttyS0。对于Windows初学者,这里提供两种确定端口号的方法。
方法一:在终端(cmd)中输入
python -m serial.tools.list_ports输出结果:
COM5
1 ports found
方法二:打开电脑设备管理器,插入烧录器后通常会自动弹出新设备。若未弹出,可能是驱动程序未安装或安装不正确。此时可尝试重启电脑,因为重启和清理缓存往往是解决驱动识别问题的有效手段。
方法三:使用带有端口扫描功能的上位机软件,点击扫描即可。大多数上位机在插入设备后会自动检测并显示端口。
 ----->
注意:如果串口被其他进程占用,通信可能会失败。例如,若在编译器中同时运行两个包含测试代码的进程,第二个进程会因端口占用而失效。此外,若同时打开两个上位机软件也可能导致冲突(实验课中曾有同学遇到此情况),可通过任务管理器结束相关进程来解决。
测试:
import serial


#Windows
ser = serial.Serial(port='COM5', baudrate=115200, timeout=0.5)
print(ser.name)
控制台打印结果:
COM5
Process finished with exit code 0
建立ser对象的代码:
class PicSerial:
  __ser = None # ser的单例
  __isinit = False

  @staticmethod
  def get_available_port():
    """
    检测可以使用的端口号
    :return->str: 端口号的名称
    """
    port = list(list_ports.comports())
    if len(port) > 0:
      port_name = port[0].device
      print(port_name)
      return port_name
      # logging.info("Available port:", ports)
    else:
      print("There is no available port.")
      # logging.error("There is no available port.")

  def __new__(cls, *args, **kwargs):
    if PicSerial.__ser is None:
      cls.__ser = object.__new__(cls)
    return cls.__ser

  def __init__(self):
    if not PicSerial.__isinit:
      self.sername = self.get_available_port()
      self.ser = serial.Serial(port=self.sername, baudrate=BAUDRATE)
      PicSerial.__isinit = False
      print("PicSerial init.")
命令发送与协议处理
3.2 发送命令
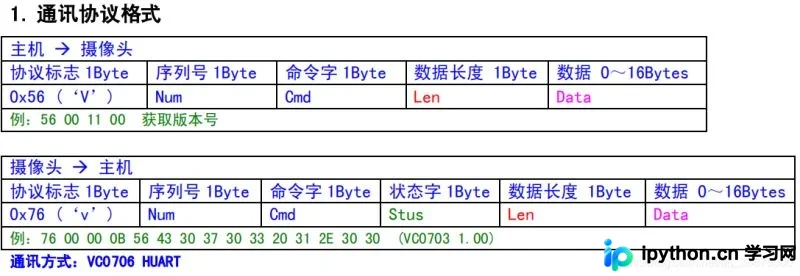
3.2.1 协议格式
3.2.2 serial传送的方式
serial传送的方式有:
串行端口对象。只传单个字节。字符串。字节数组+字节数组长度。
因此,我们直接选用数组传数据。这里会遇到一个问题,就是python的list会自动把十六进制数转换为整形。
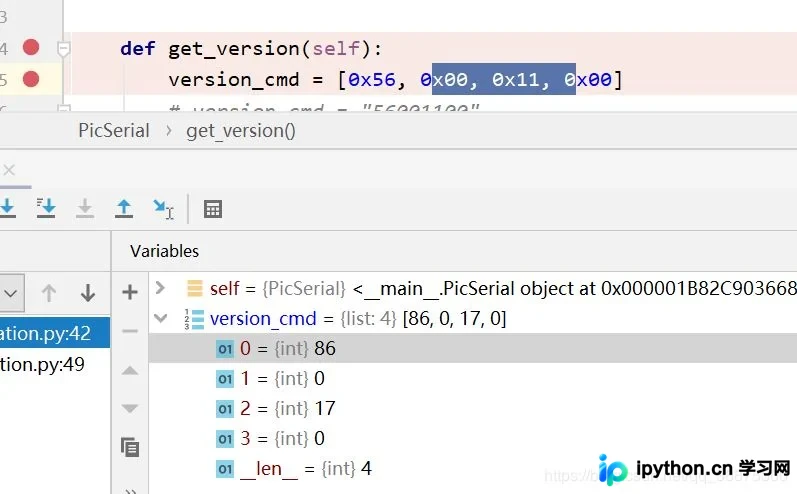
所以要进行转换你可以直接写成b“/x56/x00/x17/x00”。假如你不需要传十进制也可以转成list,直接map(chr,x)或map(ord,x)也是可以的。读的时候也要注意只要你放进list里面就会自动转成整形。
【我觉得这样写很降智,但是又不得不这样写】
 #在PicSerial中
  def isreply(self, cmd: bytes, option: str) -> bool:
    """
    检测是否有回复
    :return:回复的内容
    :param cmd:
    :param option:
    :return: True则有回复
    """
    if isinstance(cmd, bytes) and isinstance(option, str) and len(cmd) > 0 and len(option) > 0:
      self.ser.write(cmd)
      reply = self.ser.read(4)
      reply = list(map(chr, list(reply)))
      print("49h,The function'{}' is running. reply:{}".format(sys._getframe().f_code.co_name, reply))
      if len(reply) >= 4 and reply[0] == 'v' and reply[1] == SERIAL_NUM and reply[2] == option and reply[3] == STATUS:
        return True
    return False
测试:
#在test文件中
class TestSerial(unittest.TestCase):
  def test_isreply(self):
    self.assertTrue(ser.isreply(GET_VERSION_CMD, VERSION))
    self.assertFalse(ser.isreply('\x56\x00\x11\x00', VERSION))
    self.assertFalse(ser.isreply(GET_VERSION_CMD, b'\x11'))
    self.assertFalse(ser.isreply(123456, b'\x11'))
    self.assertFalse(ser.isreply('', VERSION))
    self.assertFalse(ser.isreply(b'', VERSION))
    self.assertFalse(ser.isreply(GET_VERSION_CMD, ''))
    self.assertFalse(ser.isreply(GET_VERSION_CMD, None))
    self.assertFalse(ser.isreply(b'', ''))
    self.assertFalse(ser.isreply(b'\x56\x00\xAA\x00', VERSION))
    self.assertFalse(ser.isreply(GET_VERSION_CMD, '\xAA'))


#之后就省略不写了
if __name__ == '__main__':
  unittest.main()
结果:
获取版本号
3.3 获取版本号(hello world)
按照协议一步一步操作
主 机 发:56 00 11 00 摄像头回:76 00 11 00 0B 56 43 30 37 30 33 20 31 2E 30 30 (VC0703 1.00)
#在PicSerial中
  def getversion(self) -> str:
    """
    获取版本号
    :return:
    """
    cmd = GET_VERSION_CMD
    option = VERSION
    if self.isreply(cmd, option):
      left = self.ser.readall()
      print("75h,The function'{}' has responded.left{}".format(sys._getframe().f_code.co_name, left))
      return self.ser.read(12).decode()[1:]
测试:
#在test文件中
  def test_getversion(self):
    self.assertEqual(ser.getversion(), 'VC0703 1.00')
结果:通过测试
设备复位功能
3.4 复位
主 机 发: 56 00 26 00
摄像头回: 76 00 26 00 00
#在PicSerial中
  def reset(self):
    """
    复位
    :return:
    """
    cmd = REST_CMD
    option = RESET
    if self.isreply(cmd, option):
      if self.ser.read(1) == b'':
        left = self.ser.readall()
        print("75h,The function'{}' has responded.left{}".format(sys._getframe().f_code.co_name, left))
        return True
    return False
*测试和运行结果不一样。
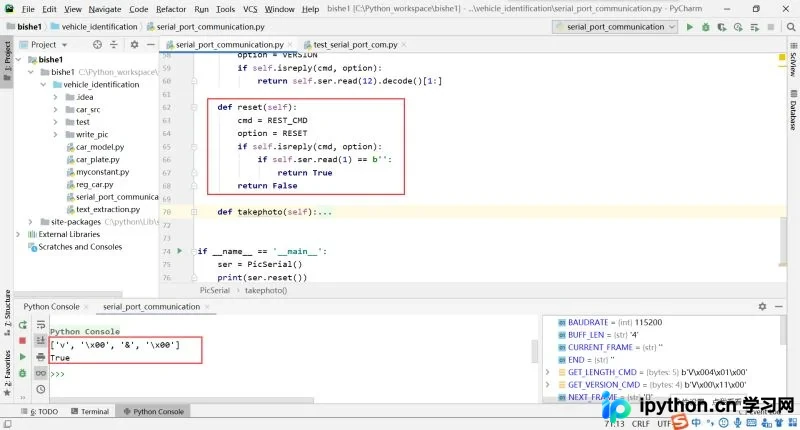
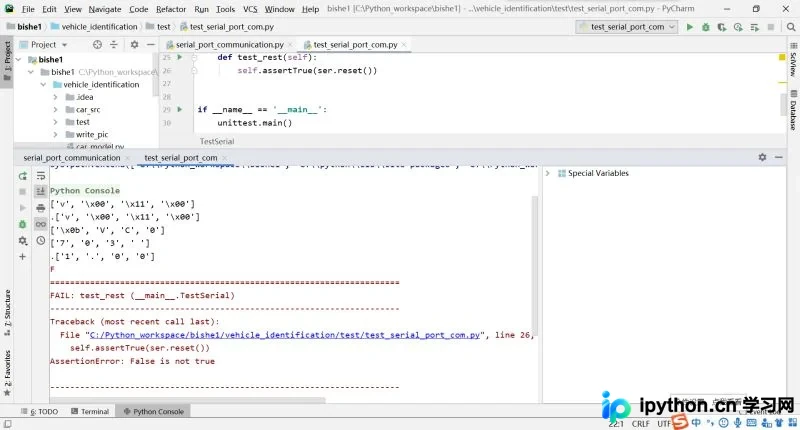
花了一点时间找到原因了,单元测我都是点击前面绿色的小箭头,以为只是运行当前的测试函数的内容,但是我发现它把其他的函数都运行了。所以要把之前的测试函数注释掉得到的结果就一样了。
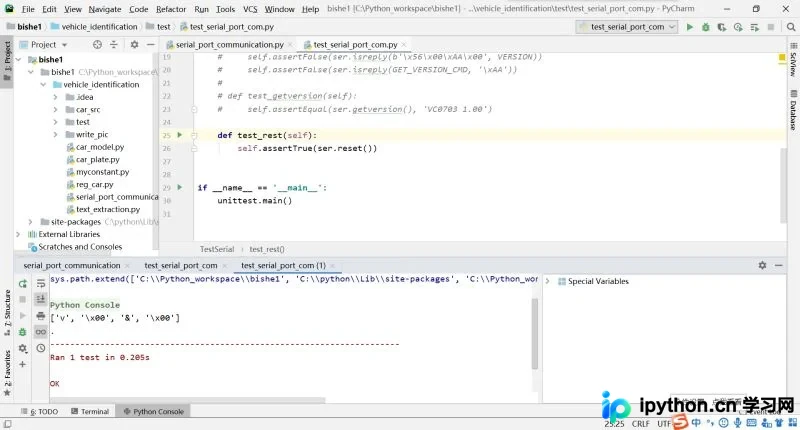
测试通过。
图像拍摄流程
3.5 照相
- 停止当前帧刷新
- 获娶图片长度
- 获取图片
- 恢复帧更新
3.5.1 停止当前帧刷新
这一步执行一次就够了。因为读命令的时候会出现麻烦。但是这一步是有意义的,就是当你发现图片很大,的时候正常大小就两个byte可以表示完了(排除你的图片面积十分大或十分清晰),又或者是突然读空了。假如数值非常的大,可以使用该函数,再不行就要选择复位。
 def stoprefresh(self):
    """
    停止刷新当前帧
    :return:
    """
    cmd = STOP_REFRESH_CMD
    option = TAKE_PHOTO
    self.ser.write(cmd)
    if self.isreply(cmd, option) and self.ser.read(1) == b"\x00":
      left = self.ser.readall()
      print("87h,The function'{}' has responded.left{}".format(sys._getframe().f_code.co_name, left))
      return True
    return False
通过测试
 def test_stoprefresh(self):
    self.assertTrue(ser.stoprefresh())
3.5.2 获娶图片长度
  def getlength_bytes(self) -> bytes:
    """
    获取图片的长度
    :return:
    """
    cmd = GET_LENGTH_CMD
    option_pic = '4'
    self.ser.write(cmd)
    if self.isreply(cmd, option_pic):
      if self.ser.read(1) == b'\x04':
        res = self.ser.read(4)
        left = self.ser.readall()
        print("103h,The function'{}' has responded.left{}".format(sys._getframe().f_code.co_name, left))
        return res
    return b'\x00\x00\x00\x00'
测试通过
def test_getlength(self):
    self.assertEqual(ser.getlength(), b'\x00\x00\x12\x34')
3.5.3 恢复帧更新
 def recover_refresh(self):
    """
    恢复帧刷新
    :return:
    """
    cmd = RECOVER_REFRESH_CMD
    option = TAKE_PHOTO
    self.ser.write(cmd)
    if self.isreply(cmd, option):
      # 读出剩余的字节
      left = self.ser.readall()
      print("142h,The function'{}' has responded.left{}".format(sys._getframe().f_code.co_name, left))
      return True
    return False
测试并通过:
def test_recover_refresh(self):
    self.assertTrue(ser.recover_refresh())
3.5.4 拍照
在这里卡了很长时间,不知道为什么长度是不确定的,每一次读的长度都没读完,看代码。
下面代码只是演示
#下面代码只是演示不在最终版本中
  def savephoto(self, cmd, option, len):
    """
    保存图片
    :param cmd:
    :param option:
    :param len: 照片的长度
    :return:
    """
    with open('write_pic/serialpic/photo.jpg', 'wb') as f:
      if self.isreply(cmd, option):
        print(self.ser.read(1))
      countofread_complete_byte = 0 # 用于计算当前已经写入的长度
      while countofread_complete_byte != len + 10:
        # read()是有上限的,不可以把全部都读取
        lines = self.ser.read(len + 10 - countofread_complete_byte)
        countofread_complete_byte += lines.__len__()
        f.write(lines)
        print("142h,countofread_complete_byte:", countofread_complete_byte, "lines", lines.__len__())
      left = self.ser.readall()
      print("146h,少读内容:", left, "共", left.__len__(), "个字节")
    res = self.ser.readall()
    print(res)
现象:
现象是运行一直不停都是手动stop console,或者没有stop console会一直打印lines为空,就此可以猜测read()不是阻塞的。是图片字节总数不断增多。每次遍历完后满足self.ser.read(len + 10 - countofread_complete_byte)后再readall()还是有剩余的内容。
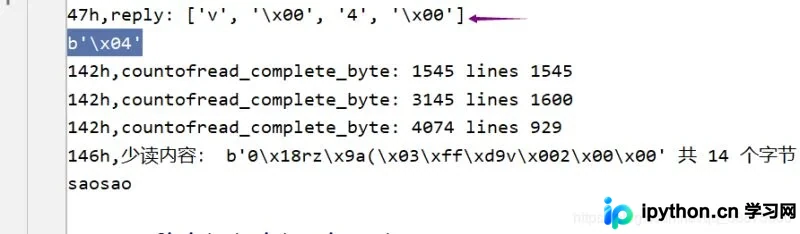
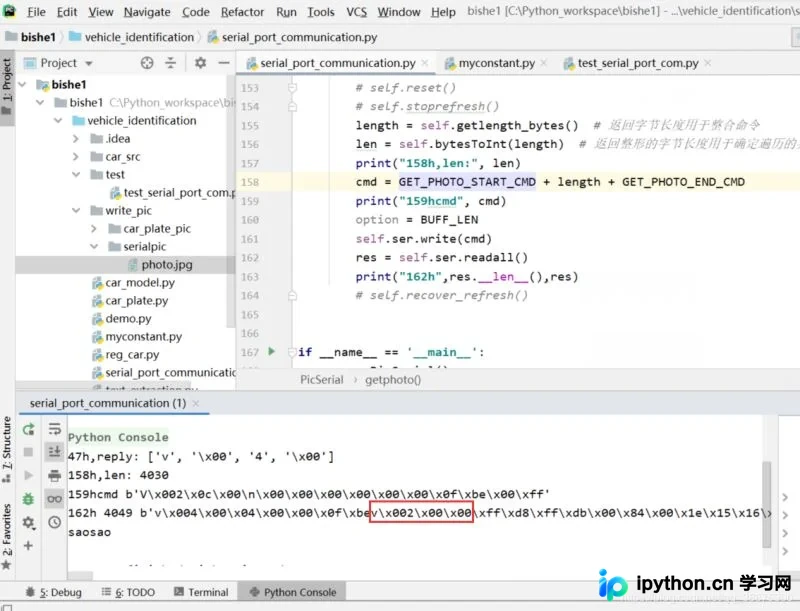
我发现此时readall一共读出了4049个字节,图片数据4030个字节+首尾两部分共10个字节,那多出来的9个字节是什么火眼金睛的Unyielding ● L发现了正确的开始位置为上图红色方块处,碰巧多出来的是九个字节,所以多出来的就不是这一张图片的内容,所以可以猜想程序没有停止的原因是上一次图片还没读完我就手动停止,所以留下了数据,上一次没有读完的内容,这一次读到了。
字节串和字符串都可以切片。直接切出来保存。
 def getphoto(self):
    """
    拍照并且保存图片
    :return:
    """
    # self.reset()
    # 1、停止帧刷新
    # self.stoprefresh()

    # 获取图片长度
    # 返回字节长度用于整合命令,表示图片的总字节数
    length = self.getlength_bytes()
    # 返回整形,表示图片的总字节数
    len = self.bytesToInt(length)
    print("158h,len:", len)

    # 拍照
    cmd = GET_PHOTO_START_CMD + length + GET_PHOTO_END_CMD
    print("159hcmd", cmd)
    self.ser.write(cmd)

    readall = self.ser.readall()
    readall_len = readall.__len__()
    differ = readall_len - len - 10
    if differ != 0:
      res = readall[differ + 5:-5]
      print("172h:", res)
      self.savephoto(res)
    else:
      res = readall[5:-5]
      print("175h:", res)
      self.savephoto(res)

    # 关闭串口
    self.ser.close()

    # 恢复刷新
    # self.recover_refresh()
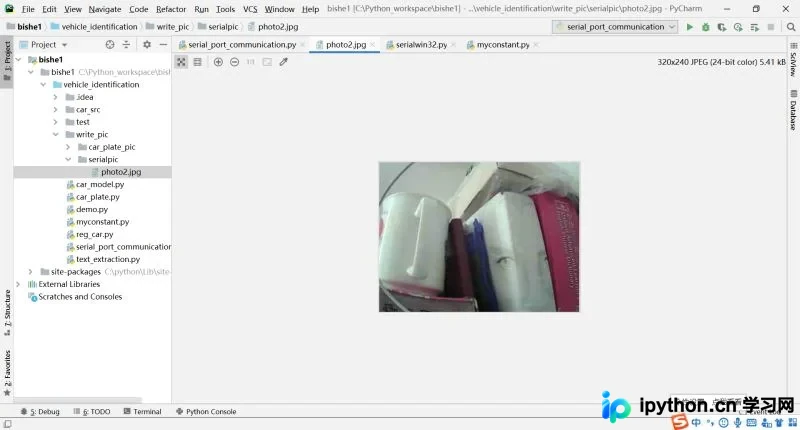
成功输出结果:
为了方便debug,停帧回复帧都是手动发送的,剩下的问题就是把注释打开试一试能不能成功组合成一个函数,发现有的命令会读空,所以可以推断:一定又是前一个命令里面又留下来什么还没有被读取的字节造成读到的内容篡位了。
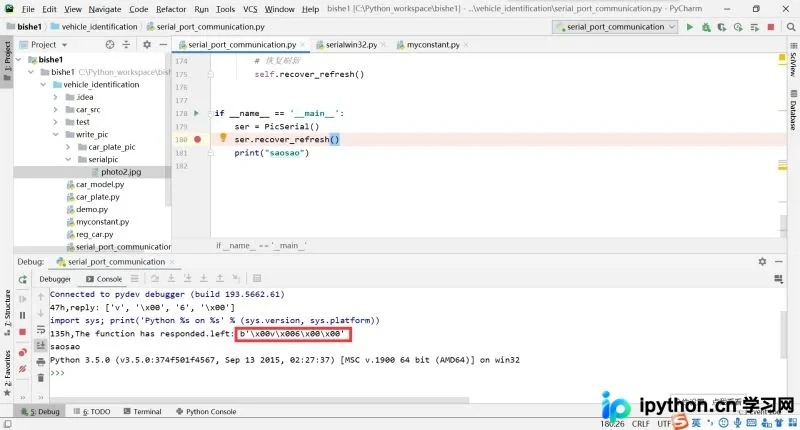
每一次执行完命令后看一看还有没有遗留字节,把剩余字节都取出来,然后differ的判断都不需要了。【读者看到的代码都是最新版本的,此处我添加了left和print到对应函数中】,处理结果打印到控制台:
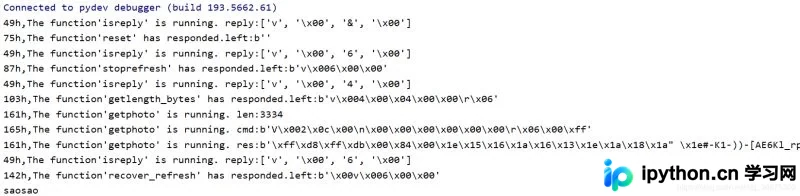
def getphoto(self):
    """
    拍照并且保存图片
    :return:
    """
    # 1、停止帧刷新
    self.stoprefresh()

    # 获取图片长度
    # 返回字节长度用于整合命令,表示图片的总字节数
    length = self.getlength_bytes()
    # 返回整形,表示图片的总字节数
    len = self.bytesToInt(length)
    print("161h,The function'{}' is running. len:{}".format(sys._getframe().f_code.co_name, len))

    # 拍照
    cmd = GET_PHOTO_START_CMD + length + GET_PHOTO_END_CMD
    print("165h,The function'{}' is running. cmd:{}".format(sys._getframe().f_code.co_name, cmd))
    self.ser.write(cmd)

    readall = self.ser.readall()
    readall_len = readall.__len__()
    differ = readall_len - len - 10
    if differ != 0:
      res = readall[differ + 5:-5]
      print("161h,The function'{}' is running. res:{}".format(sys._getframe().f_code.co_name, res))
      self.savephoto(res)
    else:
      res = readall[5:-5]
      print("161h,The function'{}' is running. res:{}".format(sys._getframe().f_code.co_name, res))
      self.savephoto(res)

    # 恢复刷新
    self.recover_refresh()
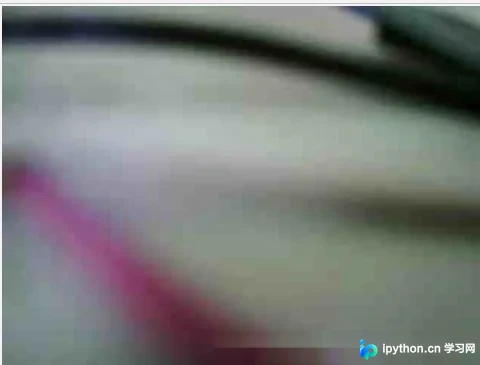
输出图片结果(拍的是导线没有聚焦)
# 这个测试应该怎么写? 有图片就输出并且可以打开就可以了惹?有人能教教我?
  def test_getphoto(self):
    pass
开发反思与调试建议
4 反思犯了很多
‘我觉得'的错误,我觉得这个值是什么,多打断点看清楚,那一段演示代码里面因为协议写了是五个字节,isreply我已经读了4个字节再读一个一定是0x00,后来打印那一行返回的值是0x04这才为猜想读到上一张图作下铺垫。
当你写的很复杂超过20行的逻辑代码就知道一定是错了。--UnyieldingL
编码方面的内容耗费了很长时间,就在反思的时候发现了decode("hex")。惹?
list='aabbccddee'
hexer=list.decode("hex")
print hexer
打印日志要详细。 每一个变量涉及的变量长度函数名,此时哪个函数运行。
还有一个问题,pycharm还是没有自己停止,打印某个线程的堆栈。
以上就是本文的全部内容,希望对大家的学习有所帮助,也希望大家多多支持本站。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















