


Python+OpenCV实现移动侦测:帧差法详解与代码

发布时间:2026-10-13 |
4人浏览过
本文介绍使用Python和OpenCV实现视频移动侦测的方法,重点讲解帧差法原理,包括单帧、两帧及三帧差的区别。通过具体代码示例,演示如何读取视频、预处理、计算帧间差异并提取运动目标,适用于简单的视频变化检测场景。
本文分享利用Python结合OpenCV库实现视频移动侦测的具体代码方案,供读者参考学习。
帧差法基本原理
1. 帧差法基本原理
移动侦测的核心在于分析视频连续帧或间隔帧之间的像素差异。通过设定阈值,筛选出差异值超过该阈值的像素点,生成掩模图,从而识别出视频中发生变化的帧。帧差法适用于简单的视频物体移动检测,主要分为单帧差、两帧差和三帧差三种方式。增加帧数对比有助于减少检测结果中的重影现象。
算法思路与实现
2. 算法思路概述
本文以视频截取为例,演示如何应用单帧差法进行移动侦测。
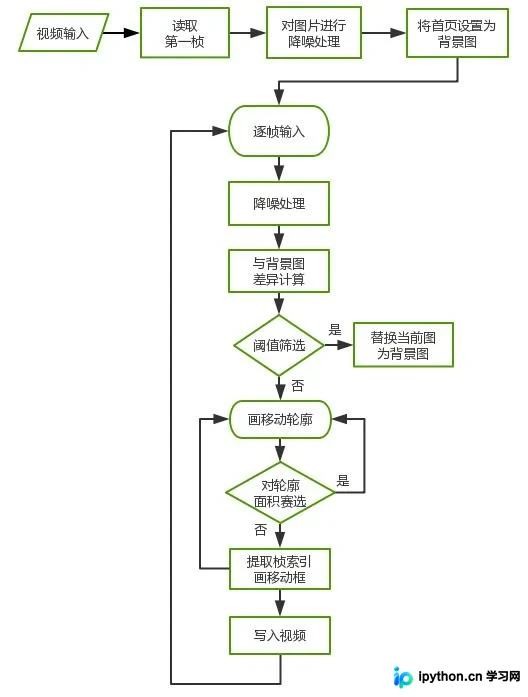
3. Python 代码实现
def threh(video,save_video,thres1,area_threh):
 cam = cv2.VideoCapture(video)#打开一个视频
 input_fps = cam.get(cv2.CAP_PROP_FPS)
 ret_val, input_image = cam.read()
 index=[]
 images=[]
 images.append(input_image)
 video_length = int(cam.get(cv2.CAP_PROP_FRAME_COUNT))
 input_image=cv2.resize(input_image,(512,512))
 ending_frame = video_length
 fourcc = cv2.VideoWriter_fourcc(*'XVID')
 out = cv2.VideoWriter(save_video,fourcc, input_fps, (512, 512))
 gray_lwpCV = cv2.cvtColor(input_image, cv2.COLOR_BGR2GRAY)
 gray_lwpCV = cv2.GaussianBlur(gray_lwpCV, (21, 21), 0)
 background=gray_lwpCV

# es = cv2.getStructuringElement(cv2.MORPH_ELLIPSE, (9, 4))

 i = 0 # default is 0
 outt=[]
 while(cam.isOpened()) and ret_val == True and i <2999:
  ## if i % 2==1:
  ret_val, input_image = cam.read()
  input_image=cv2.resize(input_image,(512,512))
  gray_lwpCV = cv2.cvtColor(input_image, cv2.COLOR_BGR2GRAY)
  gray_lwpCV = cv2.GaussianBlur(gray_lwpCV, (21, 21), 0)
  diff = cv2.absdiff(background, gray_lwpCV)
  outt.append(diff)
  #跟着图像变换背景
  tem_diff=diff.flatten()
  tem_ds=pd.Series(tem_diff)
  tem_per=1-len(tem_ds[tem_ds==0])/len(tem_ds)
  if (tem_per <0.2 )| (tem_per>0.75):
   background=gray_lwpCV
  else:
   diff = cv2.threshold(diff, thres1, 255, cv2.THRESH_BINARY)[1]
   ret,thresh = cv2.threshold(diff.copy(),150,255,0)
   contours, hierarchy = cv2.findContours(thresh,cv2.RETR_EXTERNAL,cv2.CHAIN_APPROX_SIMPLE)
  #  contours, hierarchy = cv2.findContours(diff.copy(), cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
   for c in contours:
    if (cv2.contourArea(c) < area_threh) | (cv2.contourArea(c) >int(512*512*0.3) ) :  # 对于矩形区域,只显示大于给定阈值的轮廓(去除微小的变化等噪点)
     continue
    (x, y, w, h) = cv2.boundingRect(c) # 该函数计算矩形的边界框
    cv2.rectangle(input_image, (x, y), (x+w, y+h), (0, 255, 0), 2)
    index.append(i)
  #  cv2.imshow('contours', input_image)
  #  cv2.imshow('dis', diff)
  out.write(input_image)
  images.append(input_image)
  i = i+1
 out.release()
 cam.release()
 return outt,index,images```
##调取函数
outt=threh('new_video.mp4','test6.mp4',25,3000)
以上为本文的全部内容,希望能为读者的学习提供有益帮助,欢迎继续支持本站。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















