


Python实现SIFT算法:OpenCV版本选择与代码详解

本文详细介绍如何在Python中利用OpenCV实现SIFT尺度不变特征变换算法。重点解决因专利问题导致的OpenCV版本兼容难题,指导用户安装3.4.2.16版本及contrib库。通过Lena图像旋转匹配案例,提供从环境配置到特征点检测、匹配及透视变换的完整代码实现与结果分析。
本文主要关注使用Python语言具体实现SIFT算法的过程与细节。
所有相关程序代码已打包,主题围绕基于OpenCV-Python的SIFT算法实现展开。
一、什么是SIFT算法
SIFT全称为尺度不变特征变换(Scale-invariant feature transform),是图像处理领域中一种重要的局部特征描述方法。该描述具备尺度不变性,能够有效检测图像中的关键点,广泛应用于图像识别与匹配场景。
二、准备工作
2.1 实验设备
本实验在Windows 10操作系统环境下进行,开发工具选用PyCharm软件完成所有实验步骤。
2.2 OpenCV安装
在OpenCV库中,我们可以调用cv2.xfeatures2d.SIFT_create()函数来实现SIFT算法。然而,受专利保护限制,许多新版OpenCV已移除该函数支持,目前仅3.4.2.16版本的OpenCV库仍可使用此功能。
安装教程:
(1)查看当前版本opencv:进入cmd(组合键win+R,输入cmd),输入conda list,查看当前pycharm所有库并找到opencv-python,若找不到库,说明没有安装。
(2)卸载原版本(在cmd中输入:pip uninstall opencv)
(3)安装新版本(在cmd中输入:pip install opencv-python==3.4.2.16 -i "https://pypi.doubanio.com/simple/"
(4)安装附属库(在cmd中输入:pip install opencv-contrib-python==3.4.2.16 -i "https://pypi.doubanio.com/simple/")
三、实验工作
3.1 图像选择
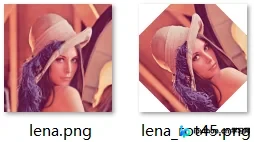
本实验选用经典的Lena图像作为处理对象。为了获取一张用于匹配的待匹配图像,本文使用如下代码对Lena图像进行逆时针45°旋转。
from PIL import Image

img = Image.open('lena.png')
img2 = img.rotate(45)       # 逆时针旋转45°
img2.save("lena_rot45.png")
img2.show()
参考图像与待匹配图像(即旋转图像)如下图所示:
3.2 程序实现
"""
图像匹配——SIFT点特征匹配实现步骤:
    (1)读取图像;
    (2)定义sift算子;
    (3)通过sift算子对需要匹配的图像进行特征点获取;
        a.可获取各匹配图像经过sift算子的特征点数目
    (4)可视化特征点(在原图中标记为圆圈);
        a.为方便观察,可将匹配图像横向拼接
    (5)图像匹配(特征点匹配);
        a.通过调整ratio获取需要进行图像匹配的特征点数量(ratio值越大,匹配的线条越密集,但错误匹配点也会增多)
        b.通过索引ratio选择固定的特征点进行图像匹配
    (6)将待匹配图像通过旋转、变换等方式将其与目标图像对齐
"""

import cv2              # opencv版本需为3.4.2.16
import numpy as np      # 矩阵运算库
import time             # 时间库

original_lena = cv2.imread('lena.png')          # 读取lena原图
lena_rot45 = cv2.imread('lena_rot45.png')       # 读取lena旋转45°图

sift = cv2.xfeatures2d.SIFT_create()

# 获取各个图像的特征点及sift特征向量
# 返回值kp包含sift特征的方向、位置、大小等信息;des的shape为(sift_num, 128), sift_num表示图像检测到的sift特征数量
(kp1, des1) = sift.detectAndCompute(original_lena, None)
(kp2, des2) = sift.detectAndCompute(lena_rot45, None)

# 特征点数目显示
print("=========================================")
print("=========================================")
print('lena 原图  特征点数目:', des1.shape[0])
print('lena 旋转图 特征点数目:', des2.shape[0])
print("=========================================")
print("=========================================")

# 举例说明kp中的参数信息
for i in range(2):
    print("关键点", i)
    print("数据类型:", type(kp1[i]))
    print("关键点坐标:", kp1[i].pt)
    print("邻域直径:", kp1[i].size)
    print("方向:", kp1[i].angle)
    print("所在的图像金字塔的组:", kp1[i].octave)

print("=========================================")
print("=========================================")
"""
首先对原图和旋转图进行特征匹配,即图original_lena和图lena_rot45
"""
# 绘制特征点,并显示为红色圆圈
sift_original_lena = cv2.drawKeypoints(original_lena, kp1, original_lena, color=(255, 0, 255))
sift_lena_rot45 = cv2.drawKeypoints(lena_rot45, kp2, lena_rot45, color=(255, 0, 255))

sift_cat1 = np.hstack((sift_original_lena, sift_lena_rot45))        # 对提取特征点后的图像进行横向拼接
cv2.imwrite("sift_cat1.png", sift_cat1)
print('原图与旋转图 特征点绘制图像已保存')
cv2.imshow("sift_point1", sift_cat1)
cv2.waitKey()

# 特征点匹配
# K近邻算法求取在空间中距离最近的K个数据点,并将这些数据点归为一类
start = time.time()     # 计算匹配点匹配时间
bf = cv2.BFMatcher()
matches1 = bf.knnMatch(des1, des2, k=2)
print('用于 原图和旋转图 图像匹配的所有特征点数目:', len(matches1))

# 调整ratio
# ratio=0.4:对于准确度要求高的匹配;
# ratio=0.6:对于匹配点数目要求比较多的匹配;
# ratio=0.5:一般情况下。
ratio1 = 0.5
good1 = []

for m1, n1 in matches1:
    # 如果最接近和次接近的比值大于一个既定的值,那么我们保留这个最接近的值,认为它和其匹配的点为good_match
    if m1.distance < ratio1 * n1.distance:
        good1.append([m1])

end = time.time()
print("匹配点匹配运行时间:%.4f秒" % (end-start))

# 通过对good值进行索引,可以指定固定数目的特征点进行匹配,如good[:20]表示对前20个特征点进行匹配
match_result1 = cv2.drawMatchesKnn(original_lena, kp1, lena_rot45, kp2, good1, None, flags=2)
cv2.imwrite("match_result1.png", match_result1)

print('原图与旋转图 特征点匹配图像已保存')
print("=========================================")
print("=========================================")
print("原图与旋转图匹配对的数目:", len(good1))

for i in range(2):
    print("匹配", i)
    print("数据类型:", type(good1[i][0]))
    print("描述符之间的距离:", good1[i][0].distance)
    print("查询图像中描述符的索引:", good1[i][0].queryIdx)
    print("目标图像中描述符的索引:", good1[i][0].trainIdx)

print("=========================================")
print("=========================================")
cv2.imshow("original_lena and lena_rot45 feature matching result", match_result1)
cv2.waitKey()

# 将待匹配图像通过旋转、变换等方式将其与目标图像对齐,这里使用单应性矩阵。
# 单应性矩阵有八个参数,如果要解这八个参数的话,需要八个方程,由于每一个对应的像素点可以产生2个方程(x一个,y一个),那么总共只需要四个像素点就能解出这个单应性矩阵。
if len(good1) > 4:
    ptsA = np.float32([kp1[m[0].queryIdx].pt for m in good1]).reshape(-1, 1, 2)
    ptsB = np.float32([kp2[m[0].trainIdx].pt for m in good1]).reshape(-1, 1, 2)
    ransacReprojThreshold = 4
    # RANSAC算法选择其中最优的四个点
    H, status =cv2.findHomography(ptsA, ptsB, cv2.RANSAC, ransacReprojThreshold)
    imgout = cv2.warpPerspective(lena_rot45, H, (original_lena.shape[1], original_lena.shape[0]),
                                 flags=cv2.INTER_LINEAR + cv2.WARP_INVERSE_MAP)

    cv2.imwrite("imgout.png", imgout)
    cv2.imshow("lena_rot45's result after transformation", imgout)
    cv2.waitKey()
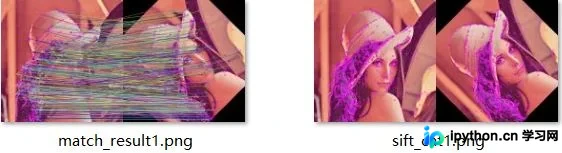
3.3 程序结果
到此这篇关于Python语言实现SIFT算法的文章就介绍到这了,更多相关python SIFT算法内容请搜索本站以前的文章或继续浏览下面的相关文章希望大家以后多多支持本站!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















