


Python实现HOG+SVM/RF/DT行人检测:从特征提取到模型对比

本文基于Python展示传统机器学习在行人检测中的应用流程。通过skimage库提取HOG特征向量,分别训练决策树、随机森林和SVM模型。文章详细记录了数据预处理、特征提取、模型训练及性能对比(精确率、召回率、F1值)的全过程,并展示了SVM在测试中的最佳表现,旨在提供完整的机器学习检测实践参考。
HOG+SVM行人检测流程概述
目前主流的目标检测任务多采用深度学习方案,如YOLO、SSD、RCNN等,这些模型迭代迅速且效果显著。然而,在深度学习普及之前,基于机器学习的检测方法同样经典有效,其中HOG(方向梯度直方图)结合SVM(支持向量机)便是极具代表性的框架。本文并非追求极致的检测精度,而是旨在通过HOG+SVM框架,完整演示机器学习目标检测的标准流程。
为了简化处理流程,本文选用了一个公开的行人检测数据集。该数据集的结构同样适用于车辆检测、火焰检测等其他分类任务,其核心逻辑是一致的。
数据集分类说明
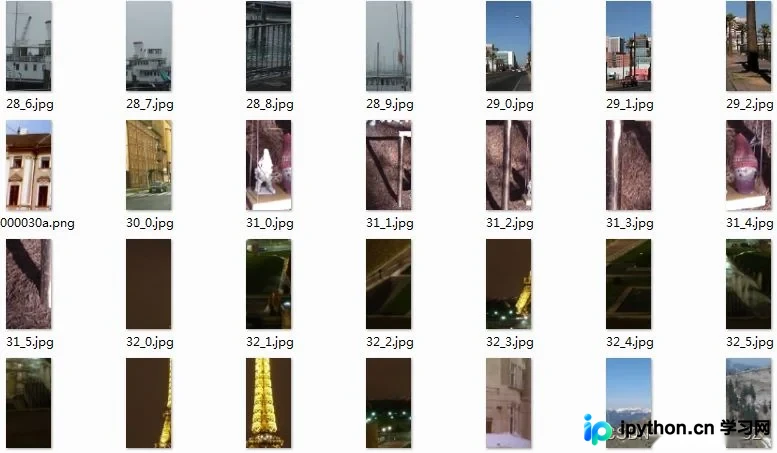
首先观察数据集构成,主要分为两类:包含行人的图像和不含行人的图像。以下展示的是不包含行人的样本示例:
接着查看包含行人的图像样本:
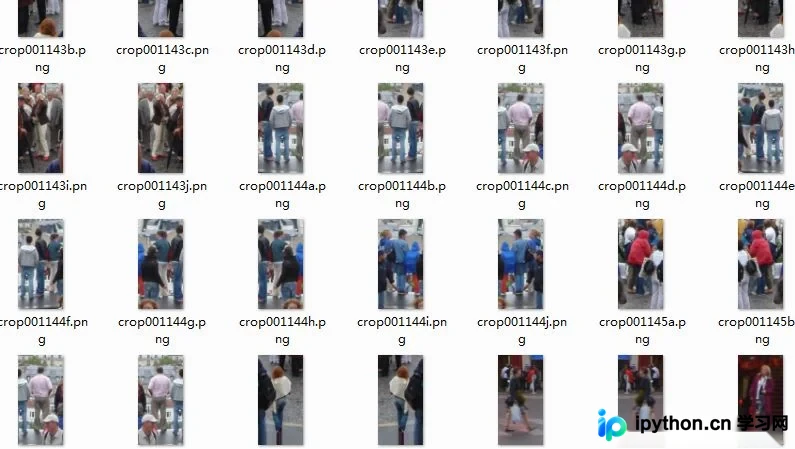
通过上述数据分布可以看出,SVM在此处主要承担二分类模型的角色,用于区分图像中是否包含目标行人。
HOG特征提取实现
接下来对原始图像数据集进行特征提取。本文采用HOG(方向梯度直方图)方法进行特征计算。开发者可以选择自行实现HOG特征向量提取算法,也可以直接调用skimage库提供的HOG提取器以简化操作。为便于实现,本文直接使用skimage提供的HOG方法,核心代码逻辑如下:
def img2Feature(dataDir="data/",save_path="feature.json"):
    """
    特征提取计算
    """
    feature=[]
    for one_label in os.listdir(dataDir):
        print("one_label: ", one_label)
        oneDir=dataDir+one_label+'/'
        for one_pic in os.listdir(oneDir):
            one_path=oneDir+one_pic
            print("one_path: ", one_path)
            #加载图像
            one_img = imread(one_path, as_gray=True)
            one_vec = hog(one_img, orientations=orientations, pixels_per_cell=pixels_per_cell, cells_per_block=cells_per_block,
                        visualize=visualize, block_norm=normalize)
            one_vec=one_vec.tolist()
            one_vec.append(one_label)
            feature.append(one_vec)
    print("feature_length: ", len(feature))
    with open(save_path,"w") as f:
        f.write(json.dumps(feature))
HOG算法提取出的特征向量维度较高,此处不再逐一展示具体数值。
多模型训练与对比
完成特征提取后,即可开始模型训练。核心实现代码如下:
resDir = "results/"
if not os.path.exists(resDir):
    os.makedirs(resDir)
data = "feature.json"
dict1 = DTModel(data=data, rationum=0.25, model_path=resDir + "DT.model")
dict2 = RFModel(data=data, rationum=0.25, model_path=resDir + "RF.model")
dict3 = SVMModel(data=data, rationum=0.25, model_path=resDir + "SVM.model")
res_dict = {}
res_dict["DT"], res_dict["RF"], res_dict["SVM"] = dict1, dict2, dict3
with open(resDir + "res_dict.json", "w") as f:
    f.write(json.dumps(res_dict))
comparePloter(dict1, dict2, dict3, save_path=resDir + "comparePloter.jpg")
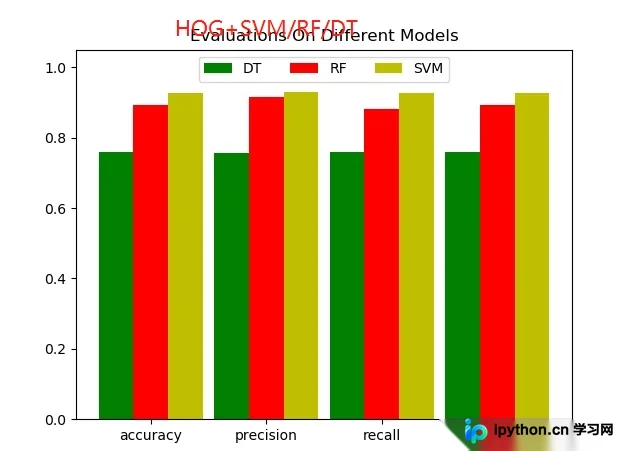
本文同时引入了决策树(DT)、随机森林(RF)和支持向量机(SVM)三种模型进行分类训练,并对结果进行可视化对比。具体对比数据如下:
{
	"DT": {
		"precision": 0.7573482282561567,
		"recall": 0.7597846737437716,
		"F1": 0.7584933696379963,
		"accuracy": 0.7584933696379963
	},
	"RF": {
		"precision": 0.9156160607479066,
		"recall": 0.8801773928046967,
		"F1": 0.893107332148193,
		"accuracy": 0.893107332148193
	},
	"SVM": {
		"precision": 0.9281402443868877,
		"recall": 0.9272928963585789,
		"F1": 0.9277128372009962,
		"accuracy": 0.9277128372009962
	}
}
为了更直观地展示各模型的性能差异,以下对三种模型的评估指标进行了可视化呈现:
模型测试与效果评估
随后,利用训练好的模型对网络随机选取的图像进行实际测试,以验证具体效果。部分测试结果如下:
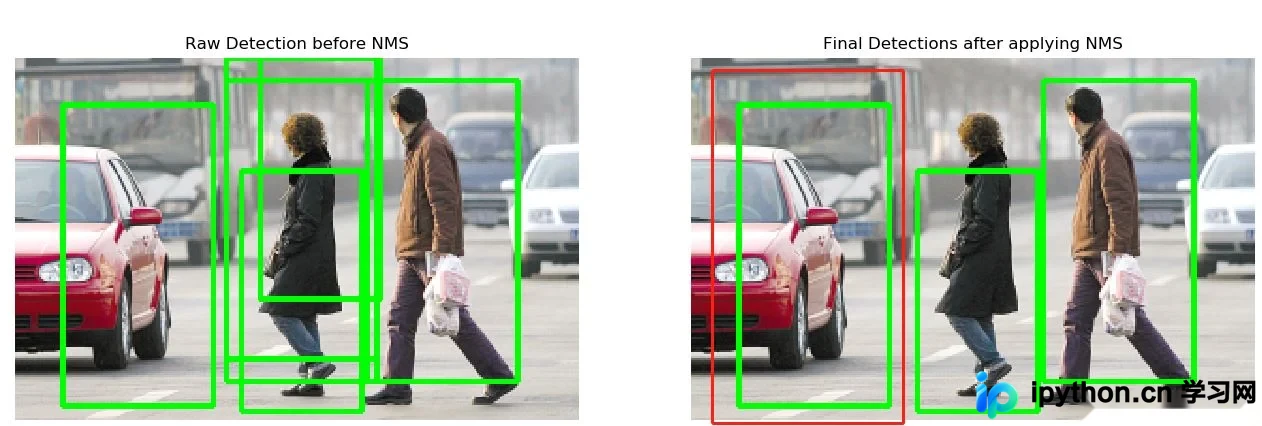
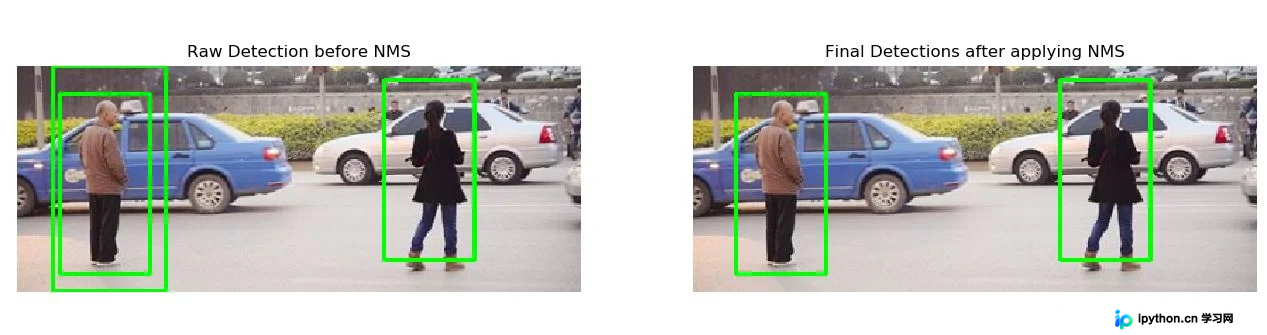
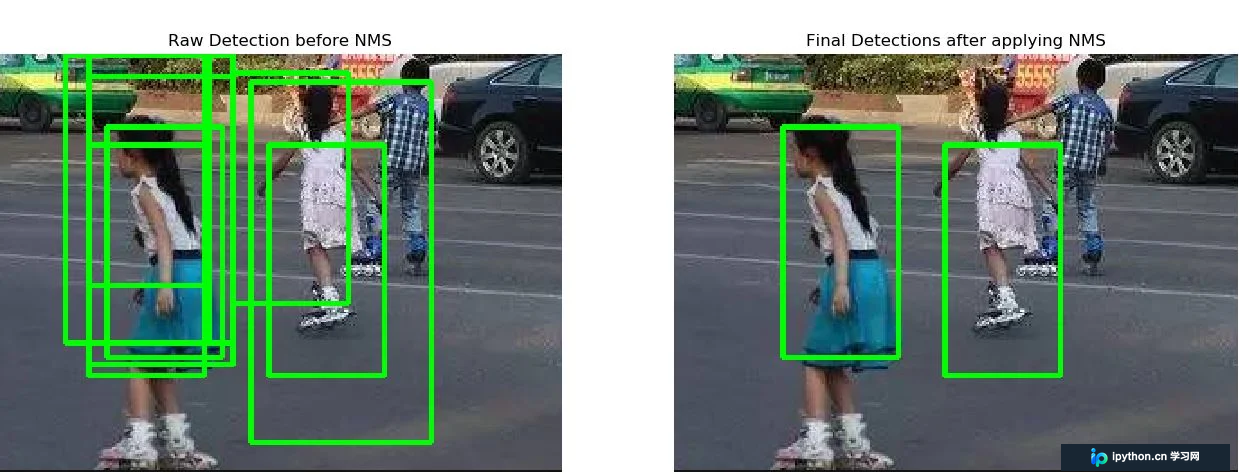
从整体表现来看,检测效果尚属一般。这主要是因为本文侧重于流程实践而非实际项目落地,且未对模型参数进行精细调优,各环节均有优化空间。
至此,关于Python基于HOG结合SVM、随机森林及决策树等模型实现目标检测(以行人检测为例)的介绍已完成。如需了解更多Python目标检测相关内容,欢迎查阅本站往期文章或继续浏览后续教程,感谢大家的支持!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















