


OpenCV中Filter2D函数的边界填充机制解析

本文深入解析OpenCV中Filter2D函数的边界填充机制。通过C++与Python实例验证,指出该函数并非采用补零或简单边缘扩展,而是使用沿边缘镜像填充。文章详细说明了anchor参数对计算结果的影响,帮助开发者准确理解卷积运算中的边界处理逻辑。
运行环境
- OpenCV 3.4.16(C++语言环境)
- opencv-contrib-python 4.5.4.60(Python语言环境)
功能验证
OpenCV库中的filter2d()函数主要应用于图像卷积操作,其核心参数包括输入图像src、输出图像dst以及卷积核kernel。
通常情况下,经过卷积核处理后的图像尺寸会小于原始图像。为了保持输出图像与输入图像尺寸一致,filter2d()在运算前会对src执行特定的边界填充操作。
常见的边界填充方法包括补零和边缘扩展,但filter2d()并未采用这些方式。经过多次测试验证,无论是C++还是Python接口,该函数均采用沿边缘镜像扩展的方式进行填充。
C++语言示例
具体代码实现如下
#include <iostream>
#include <opencv2/opencv.hpp>
using namespace std;
using namespace cv;

int main()
{
	Mat src = (Mat_<uint8_t>(1, 8) << 2,4,6,8,10,12,14,16);
	Mat kernel = (Mat_<float>(1, 2) << 1, 1);
	Mat dst1;
	filter2D(src, dst1, -1, kernel);
	cout<<"dst1:"<<dst1<<endl;
	return 0;
}
程序运行输出结果如下:
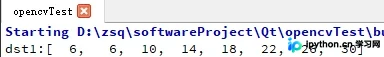
对数组[[2, 4, 6, 8, 10, 12, 14, 16]]执行沿边缘镜像扩展操作。理论上应扩展至shape为(3,10),但由于卷积核kernel的shape为(1,2),因此仅在该维度上进行扩展。
扩展后的数组变为[[4,2,4,6,8,10,12,14,16,14]]。此时卷积核为[[1,1]],通过卷积计算得到结果
[[4+2,2+4,4+6,6+8,8+10,10+12,12+14,14+16]];
最终计算结果为[[6,6,10,14,18,22,26,30]]。
值得注意的是,计算中并未包含16+14的组合。这是因为filter2D()函数包含另一个参数anchor,其默认值为(-1,-1),表示指向卷积核的中心位置。由于此处kernel大小为(1,2),默认锚点位于(0,1)。若将anchor参数修改为(0,0),则锚点前移,不再计算前面的4+2,而是计算尾部的16+14,最终输出将变为[[6,10,14,18,22,26,30,30]]。
Python语言示例
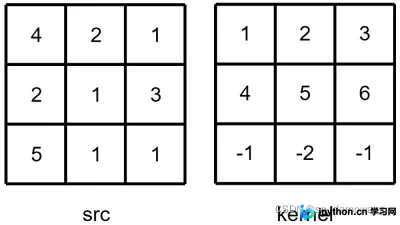
输入图像src与卷积核kernel定义如下
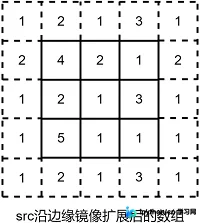
输入src经过沿边缘镜像扩展后变为
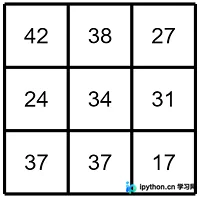
随后进行卷积运算,得到最终结果
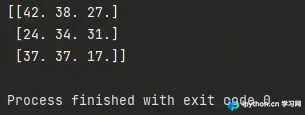
对应的Python代码如下
import cv2
import numpy as np

src = np.array(([4,2,1],[2,1,3],[5,1,1]), dtype="float32")
kernel = np.array(([1,2,3],[4,5,6],[-1,-2,-1]), dtype="float32")
dst = cv2.filter2D(src, -1, kernel)
print(dst)
程序输出最终结果如下:
总结
以上为个人经验总结,旨在提供参考。欢迎读者批评指正,并期待大家的支持与互动。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















