


Python OpenCV基于颜色阈值的目标检测方法

发布时间:2026-10-12 |
1人浏览过
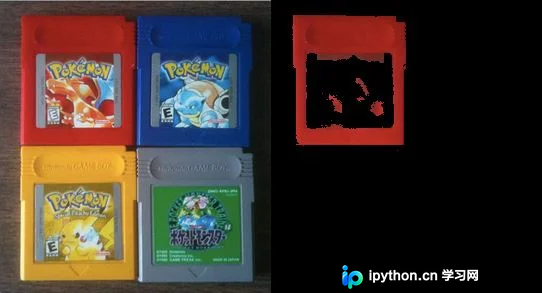
本文介绍利用Python和OpenCV进行颜色目标检测的方法。通过定义RGB颜色空间的上下限阈值,使用cv2.inRange生成掩膜,并结合cv2.bitwise_and提取特定颜色区域。文章提供完整代码示例,涵盖红、蓝、黄、灰等颜色的阈值设定及结果展示,帮助开发者快速实现基于颜色的图像定位。
颜色目标检测旨在依据物体颜色实现快速定位。借助cv2.inRange函数设定恰当的阈值范围,即可筛选出符合要求的检测目标。
创建项目文件colordetect.py,具体代码实现如下:
#! /usr/bin/env python
# -*- coding: utf-8 -*-

import numpy as np
import cv2

def colorDetect():
 image = cv2.imread('./1.png')
 # 使用RGB颜色空间检测红 蓝 黄 灰,设置合适的阈值
 boundaries = [
 ([17, 15, 100], [50, 56, 200]),
 ([86, 31, 4], [220, 88, 50]),
 ([25, 146, 190], [62, 174, 250]),
 ([103, 86, 65], [145, 133, 128])
 ]

 for lower, upper in boundaries:
 lower = np.array(lower, dtype='uint8')
 upper = np.array(upper, dtype='uint8')
 # 低于lower和高于upper的像素为黑色,lower-upper之间的像素为白色
 mask = cv2.inRange(image, lower, upper)
 # 利用蒙版,进行图像的逻辑与运算
 output = cv2.bitwise_and(image, image, mask=mask)

 cv2.imshow('image', np.hstack([image, output]))
 cv2.waitKey(0)
 cv2.destroyAllWindows()

def main():
 colorDetect()

if __name__ == "__main__":
 main()
定义RGB颜色列表:
boundaries = [
 ([17, 15, 100], [50, 56, 200]),
 ([86, 31, 4], [220, 88, 50]),
 ([25, 146, 190], [62, 174, 250]),
 ([103, 86, 65], [145, 133, 128])
]
该部分([17, 15, 100], [50, 56, 200]),表示图像像素R>=100, B>=15, G>=15和R<=200, B<=56, G<=50的像素将视为红色。
执行代码,结果如下:
总结
检测图像颜色时,首要步骤是确定像素值的上限与下限。不同颜色空间对应的上下限数值有所差异。在定义好上下限后,调用cv2.inRange方法可返回一个掩膜(mask),将该掩膜与原图像进行逻辑与运算(bitwise_and),即可提取出目标颜色图像。
参考资料 https://www.pyimagesearch.com
以上就是本文的全部内容,希望对大家的学习有所帮助,也希望大家多多支持本站。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















