


C语言动态规划入门:线性DP四大经典模型解析

线性动态规划是解决序列类问题的基础工具。本文以数字三角形、最长上升子序列及其优化版、最长公共子序列为例,解析C语言中线性DP的状态定义、转移方程构建及复杂度优化方法。
数字三角形:基础状态转移
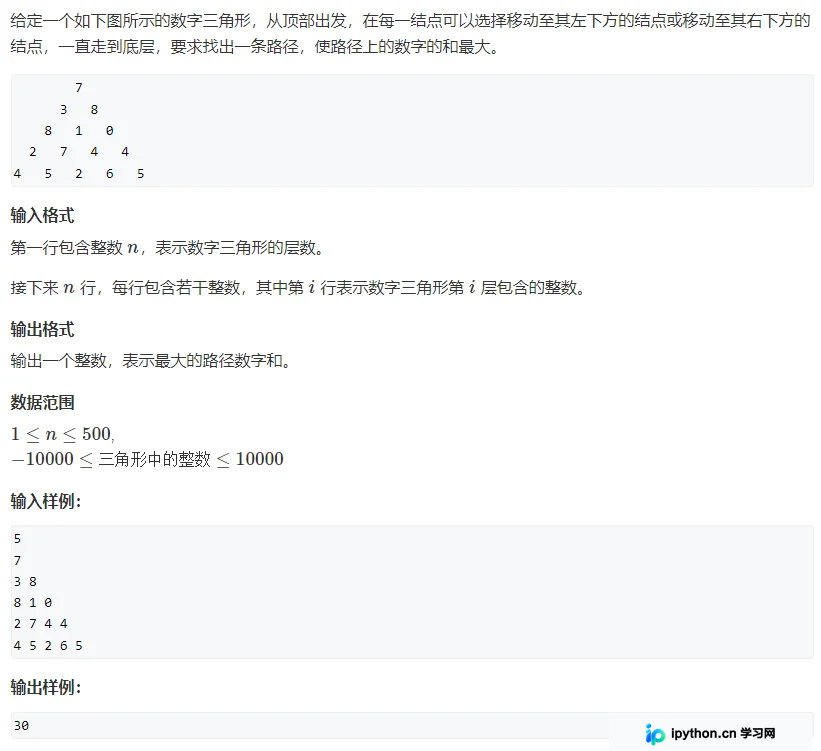
数字三角形是理解动态规划边界处理的经典入门题。目标是求从顶端到底端的最大路径和。
第1步:问题分析与状态表示
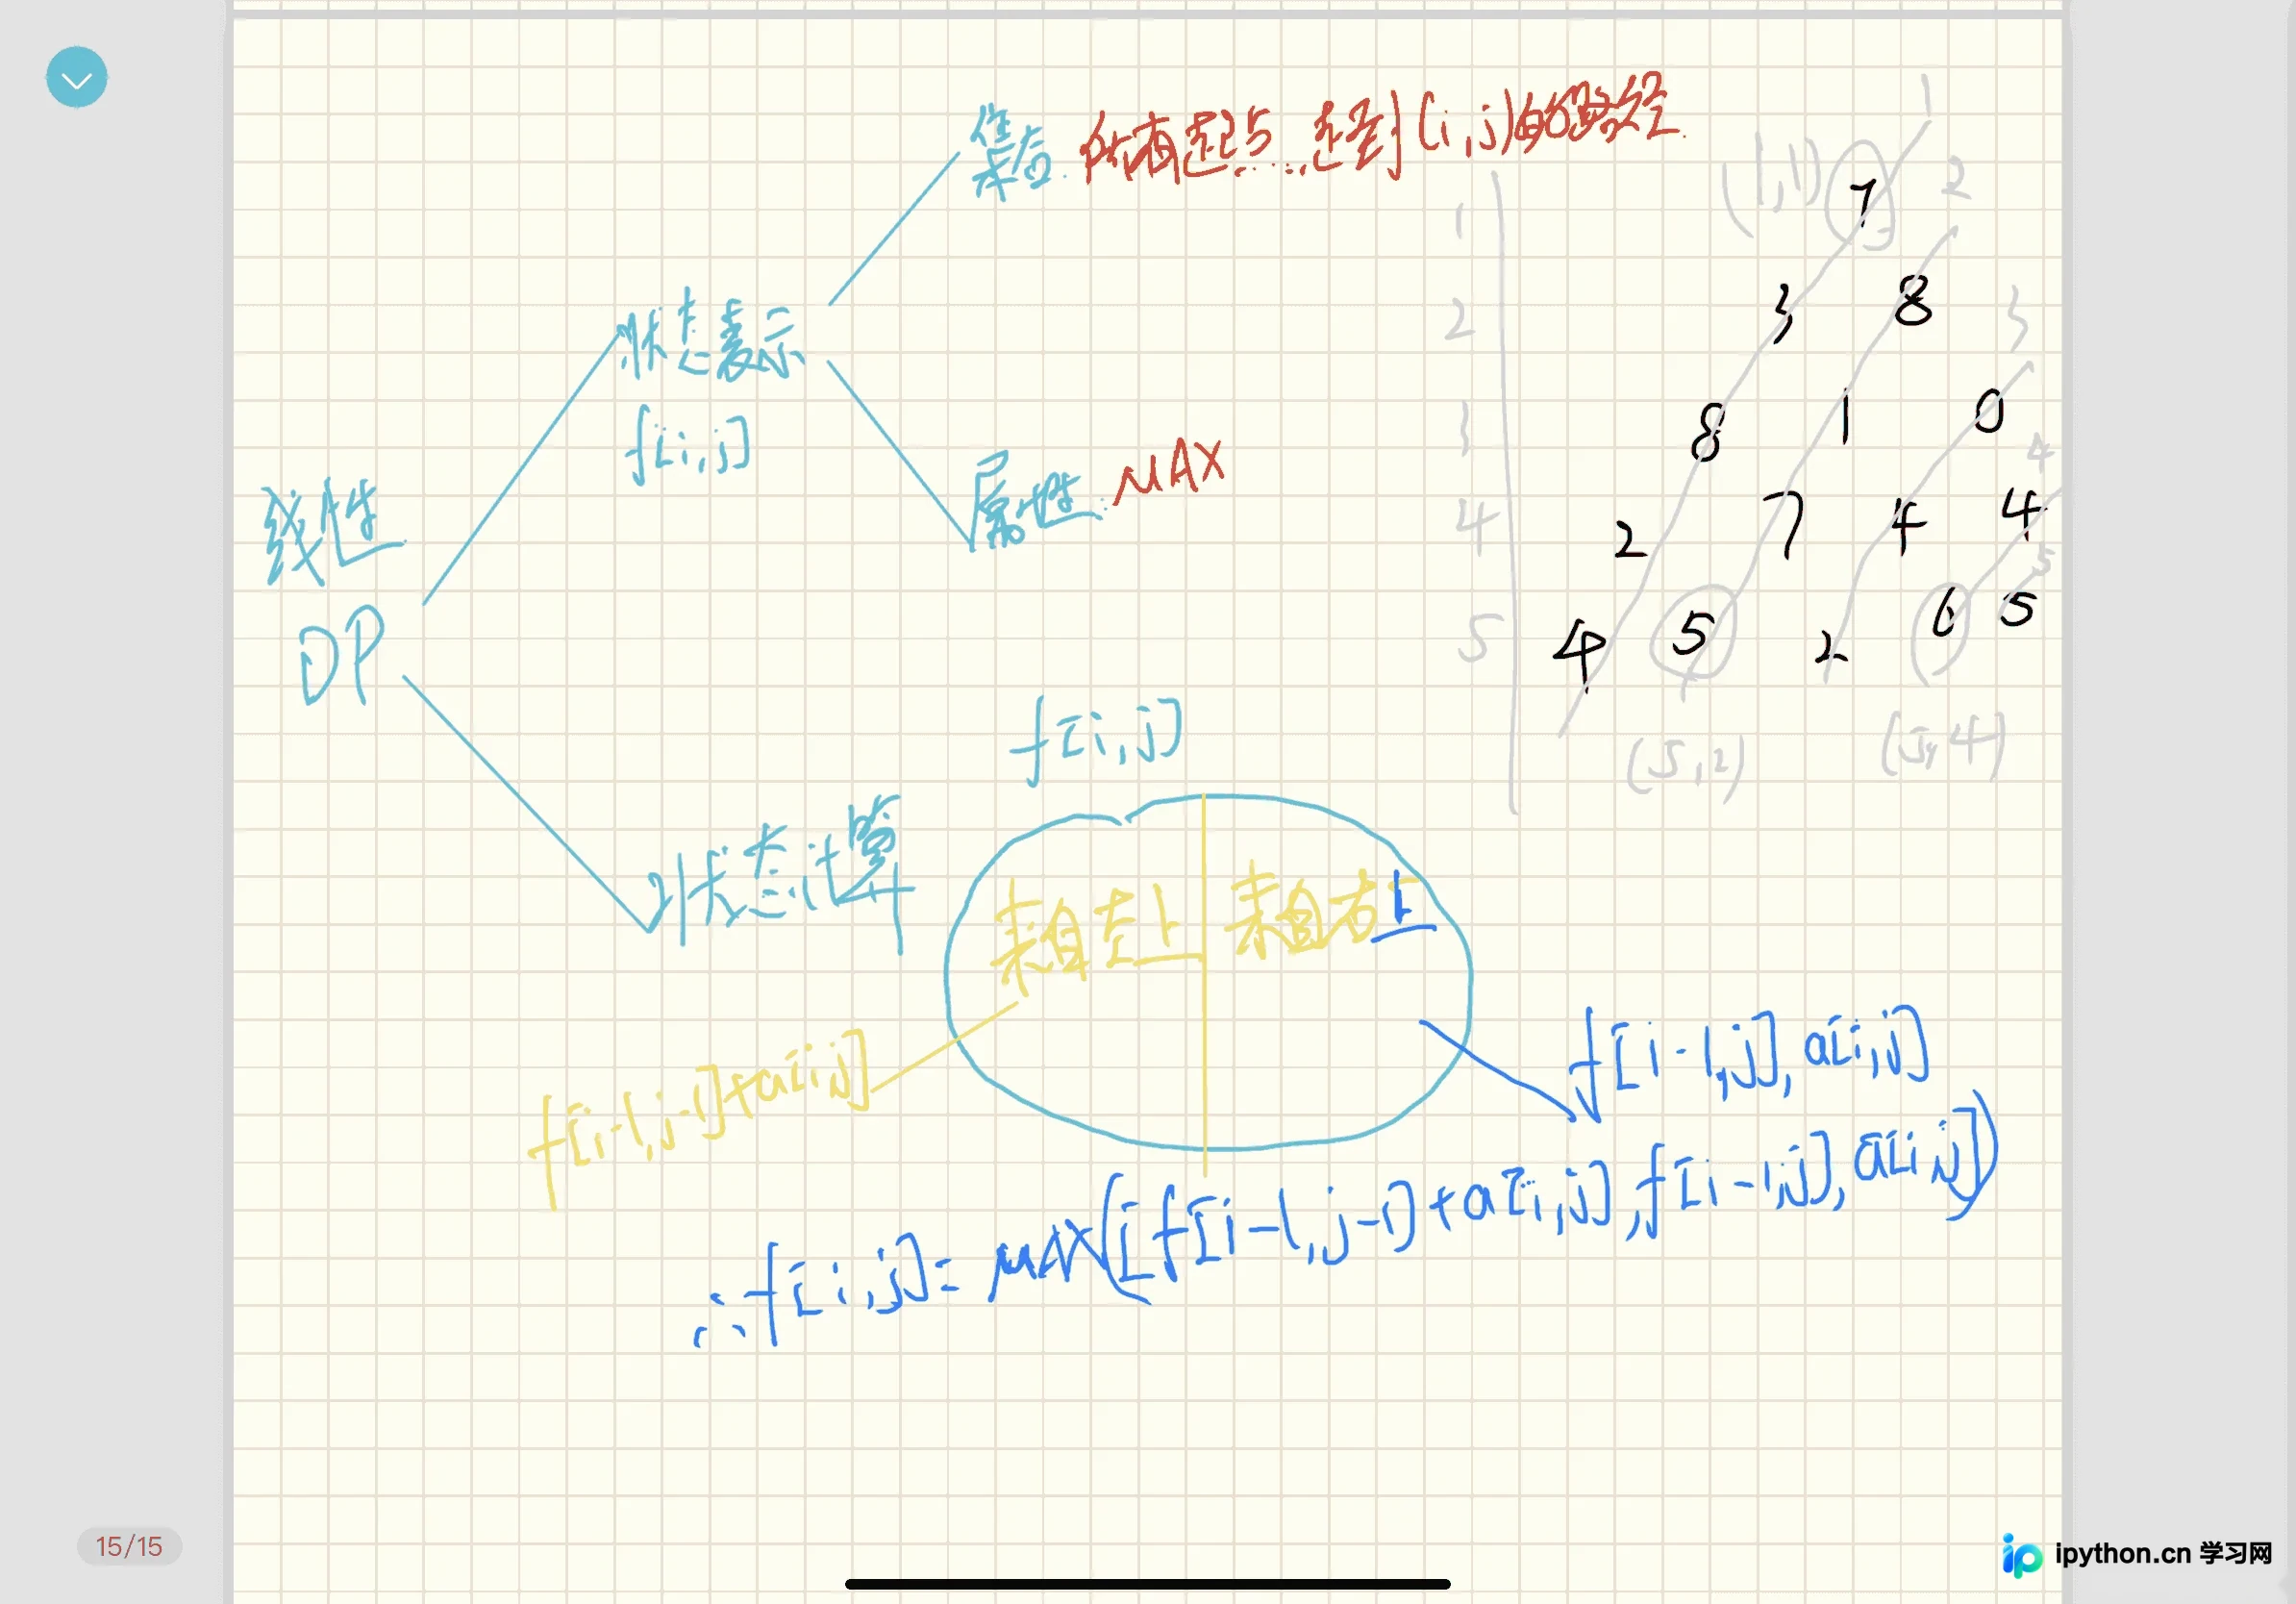
将三角形视为一个二维数组 a[i][j],其中 i 为层数,j 为该层的位置。定义 f[i][j] 为到达位置 (i, j) 时的最大路径和。
观察图形可知,到达点 (i, j) 只能从其上一层的两个相邻点转移而来:左上方的 (i-1, j-1) 或正上方的 (i-1, j)(注意坐标系对齐方式)。因此状态转移的核心在于取这两者中的最大值并加上当前点的值。
第2步:边界处理与初始化
由于三角形边缘的节点只有一条路径来源,直接套用公式会导致越界。常见的做法是将所有 f[i][j] 初始化为负无穷(-INF),然后将起点 f[1][1] 设置为 a[1][1]。这样在计算时,非法来源的负无穷不会影响最终的最大值比较。
第3步:C语言代码实现
代码需注意数组下标从1开始以简化逻辑,且需遍历所有最后一层的节点找出全局最大值。
#include <iostream>
#include <algorithm>

using namespace std;

const int N = 510, INF = 1e9;

int n;
int a[N][N];
int f[N][N];

int main()
{
    scanf("%d", &n);
    // 读取输入数据
    for (int i = 1; i <= n; i ++ )
        for (int j = 1; j <= i; j ++ )
            scanf("%d", &a[i][j]);

    // 初始化所有状态为负无穷
    for (int i = 0; i <= n; i ++ )
        for (int j = 0; j <= i + 1; j ++ )
            f[i][j] = -INF;

    // 设置起点
    f[1][1] = a[1][1];

    // 状态转移:从第2层开始递推
    for (int i = 2; i <= n; i ++ )
        for (int j = 1; j <= i; j ++ )
            f[i][j] = max(f[i - 1][j - 1] + a[i][j], f[i - 1][j] + a[i][j]);

    // 寻找最后一层的最大值
    int res = -INF;
    for (int i = 1; i <= n; i ++ ) res = max(res, f[n][i]);

    printf("%d\n", res);
    return 0;
}
最长上升子序列(LIS):从 O(n²) 到 O(nlogn)
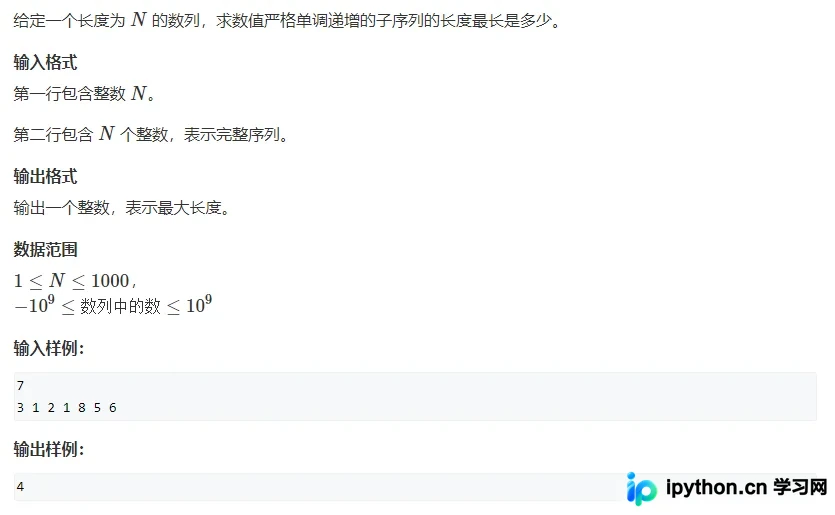
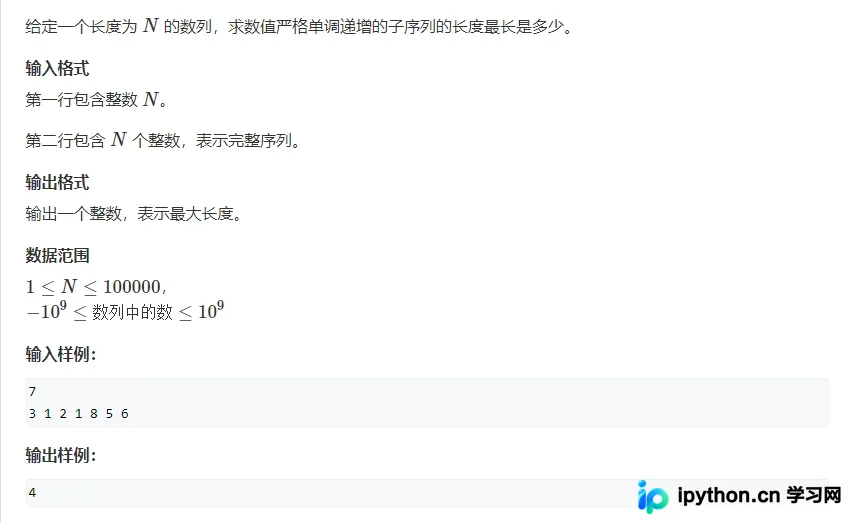
给定一个无序序列,求其最长的严格递增子序列长度。这是线性DP中最著名的应用之一。
第1步:基础解法 O(n²) 思路
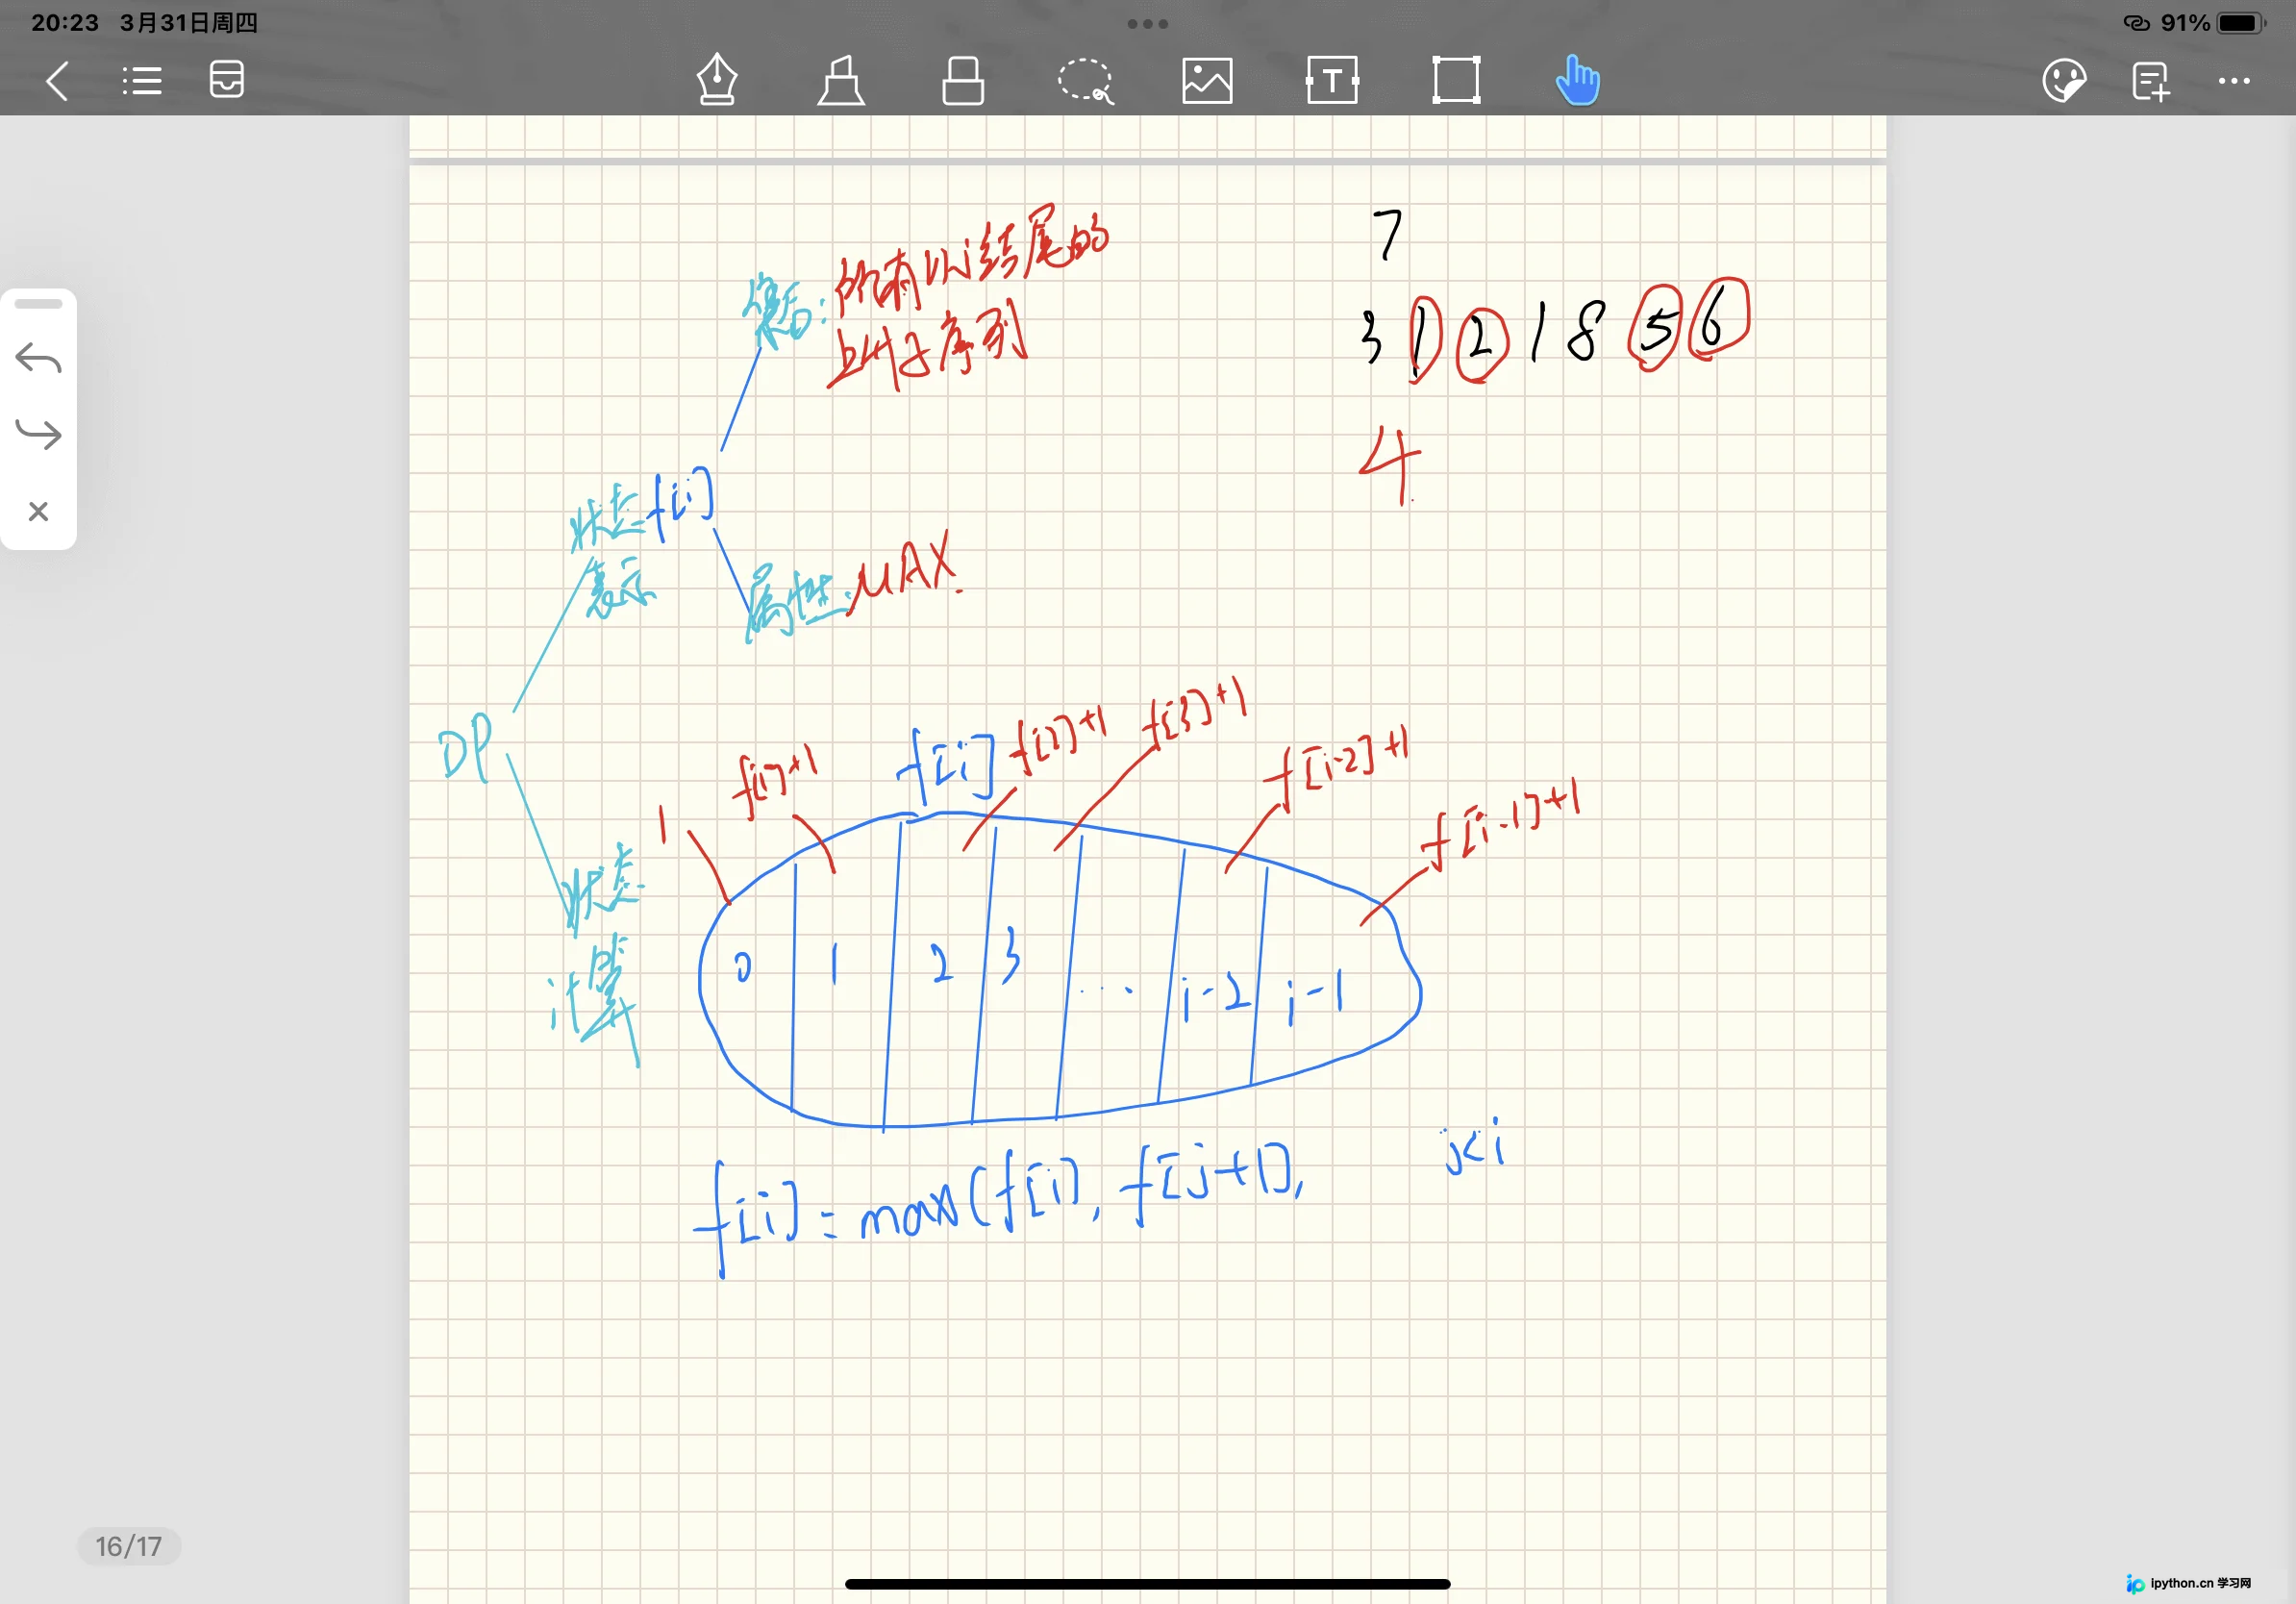
定义 f[i] 为以 w[i] 结尾的最长上升子序列的长度。
- 初始状态: 每个元素至少可以独立构成一个长度为1的子序列,故
f[i] = 1。 - 状态转移: 遍历
i之前的所有j。如果w[i] > w[j],说明可以将w[i]接在以w[j]结尾的子序列之后,此时更新f[i] = max(f[i], f[j] + 1)。
这种方法需要两层循环,时间复杂度为 O(n²),适用于小规模数据。
#include <iostream>

using namespace std;

const int N = 1010;

int n;
int w[N], f[N];

int main() {
    cin >> n;
    for (int i = 0; i < n; i++) cin >> w[i];

    int mx = 1;
    // 枚举每一个位置作为结尾
    for (int i = 0; i < n; i++) {
        f[i] = 1; // 初始长度为1
        // 查找前面所有能形成上升序列的前驱节点
        for (int j = 0; j < i; j++) {
            if (w[i] > w[j]) f[i] = max(f[i], f[j] + 1);
        }
        mx = max(mx, f[i]); // 记录全局最大值
    }

    cout << mx << endl;
    return 0;
}
第2步:优化解法 O(nlogn) 思路
当数据规模较大时(如 n > 10^5),O(n²) 会超时。我们需要利用 f[] 数组的单调性进行优化。
重新定义状态: 令 f[len] 表示长度为 len 的所有上升子序列中,末尾元素的最小值。
- 显然,
f[len]是严格单调递增的。因为如果存在长度更长的子序列其末尾元素反而更小,那么更短长度的子序列完全可以替换它,这与“最小值”的定义矛盾。 - 由于单调性,我们可以使用二分查找来快速定位位置。
操作逻辑:
对于新来的数字 w[i]:w[i] 大于当前最长子序列的末尾元素(即 w[i] > f[cnt-1]),则可以直接延长最长子序列,长度 cnt+1。f[] 数组中二分查找第一个大于等于 w[i] 的位置 k,并用 w[i] 更新 f[k]。这意味着我们找到了一个长度为 k 的子序列,其末尾元素比之前记录的更小,从而有利于后续扩展。
第3步:优化后的C语言代码
#include <iostream>

using namespace std;

const int N = 1010;
int n, cnt;
int w[N], f[N];

int main() {
    cin >> n;
    for (int i = 0 ; i < n; i++) cin >> w[i];

    // 处理第一个元素,初始化长度为1,末尾为w[0]
    f[cnt++] = w[0];

    for (int i = 1; i < n; i++) {
        if (w[i] > f[cnt-1]) {
            // 情况1:可以 extending 最长子序列
            f[cnt++] = w[i];
        } else {
            // 情况2:二分查找替换位置
            int l = 0, r = cnt - 1;
            while (l < r) {
                int mid = (l + r) >> 1;
                if (f[mid] >= w[i]) r = mid;
                else l = mid + 1;
            }
            f[r] = w[i]; // 更新较小末尾元素
        }
    }
    cout << cnt << endl;
    return 0;
}
最长公共子序列(LCS):双序列匹配
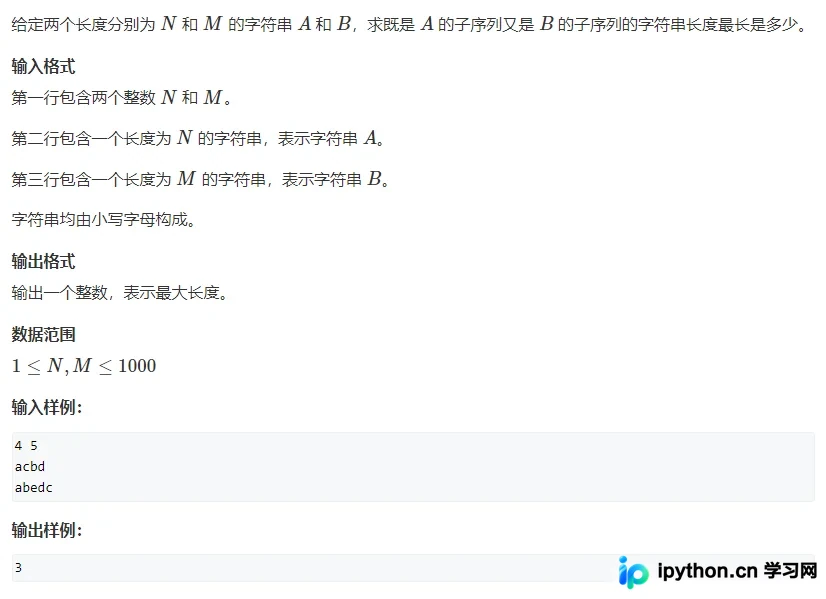
给定两个字符串 A 和 B,求它们的最长公共子序列长度。子序列不要求字符在原串中连续,但相对顺序必须一致。
第1步:状态定义与集合划分
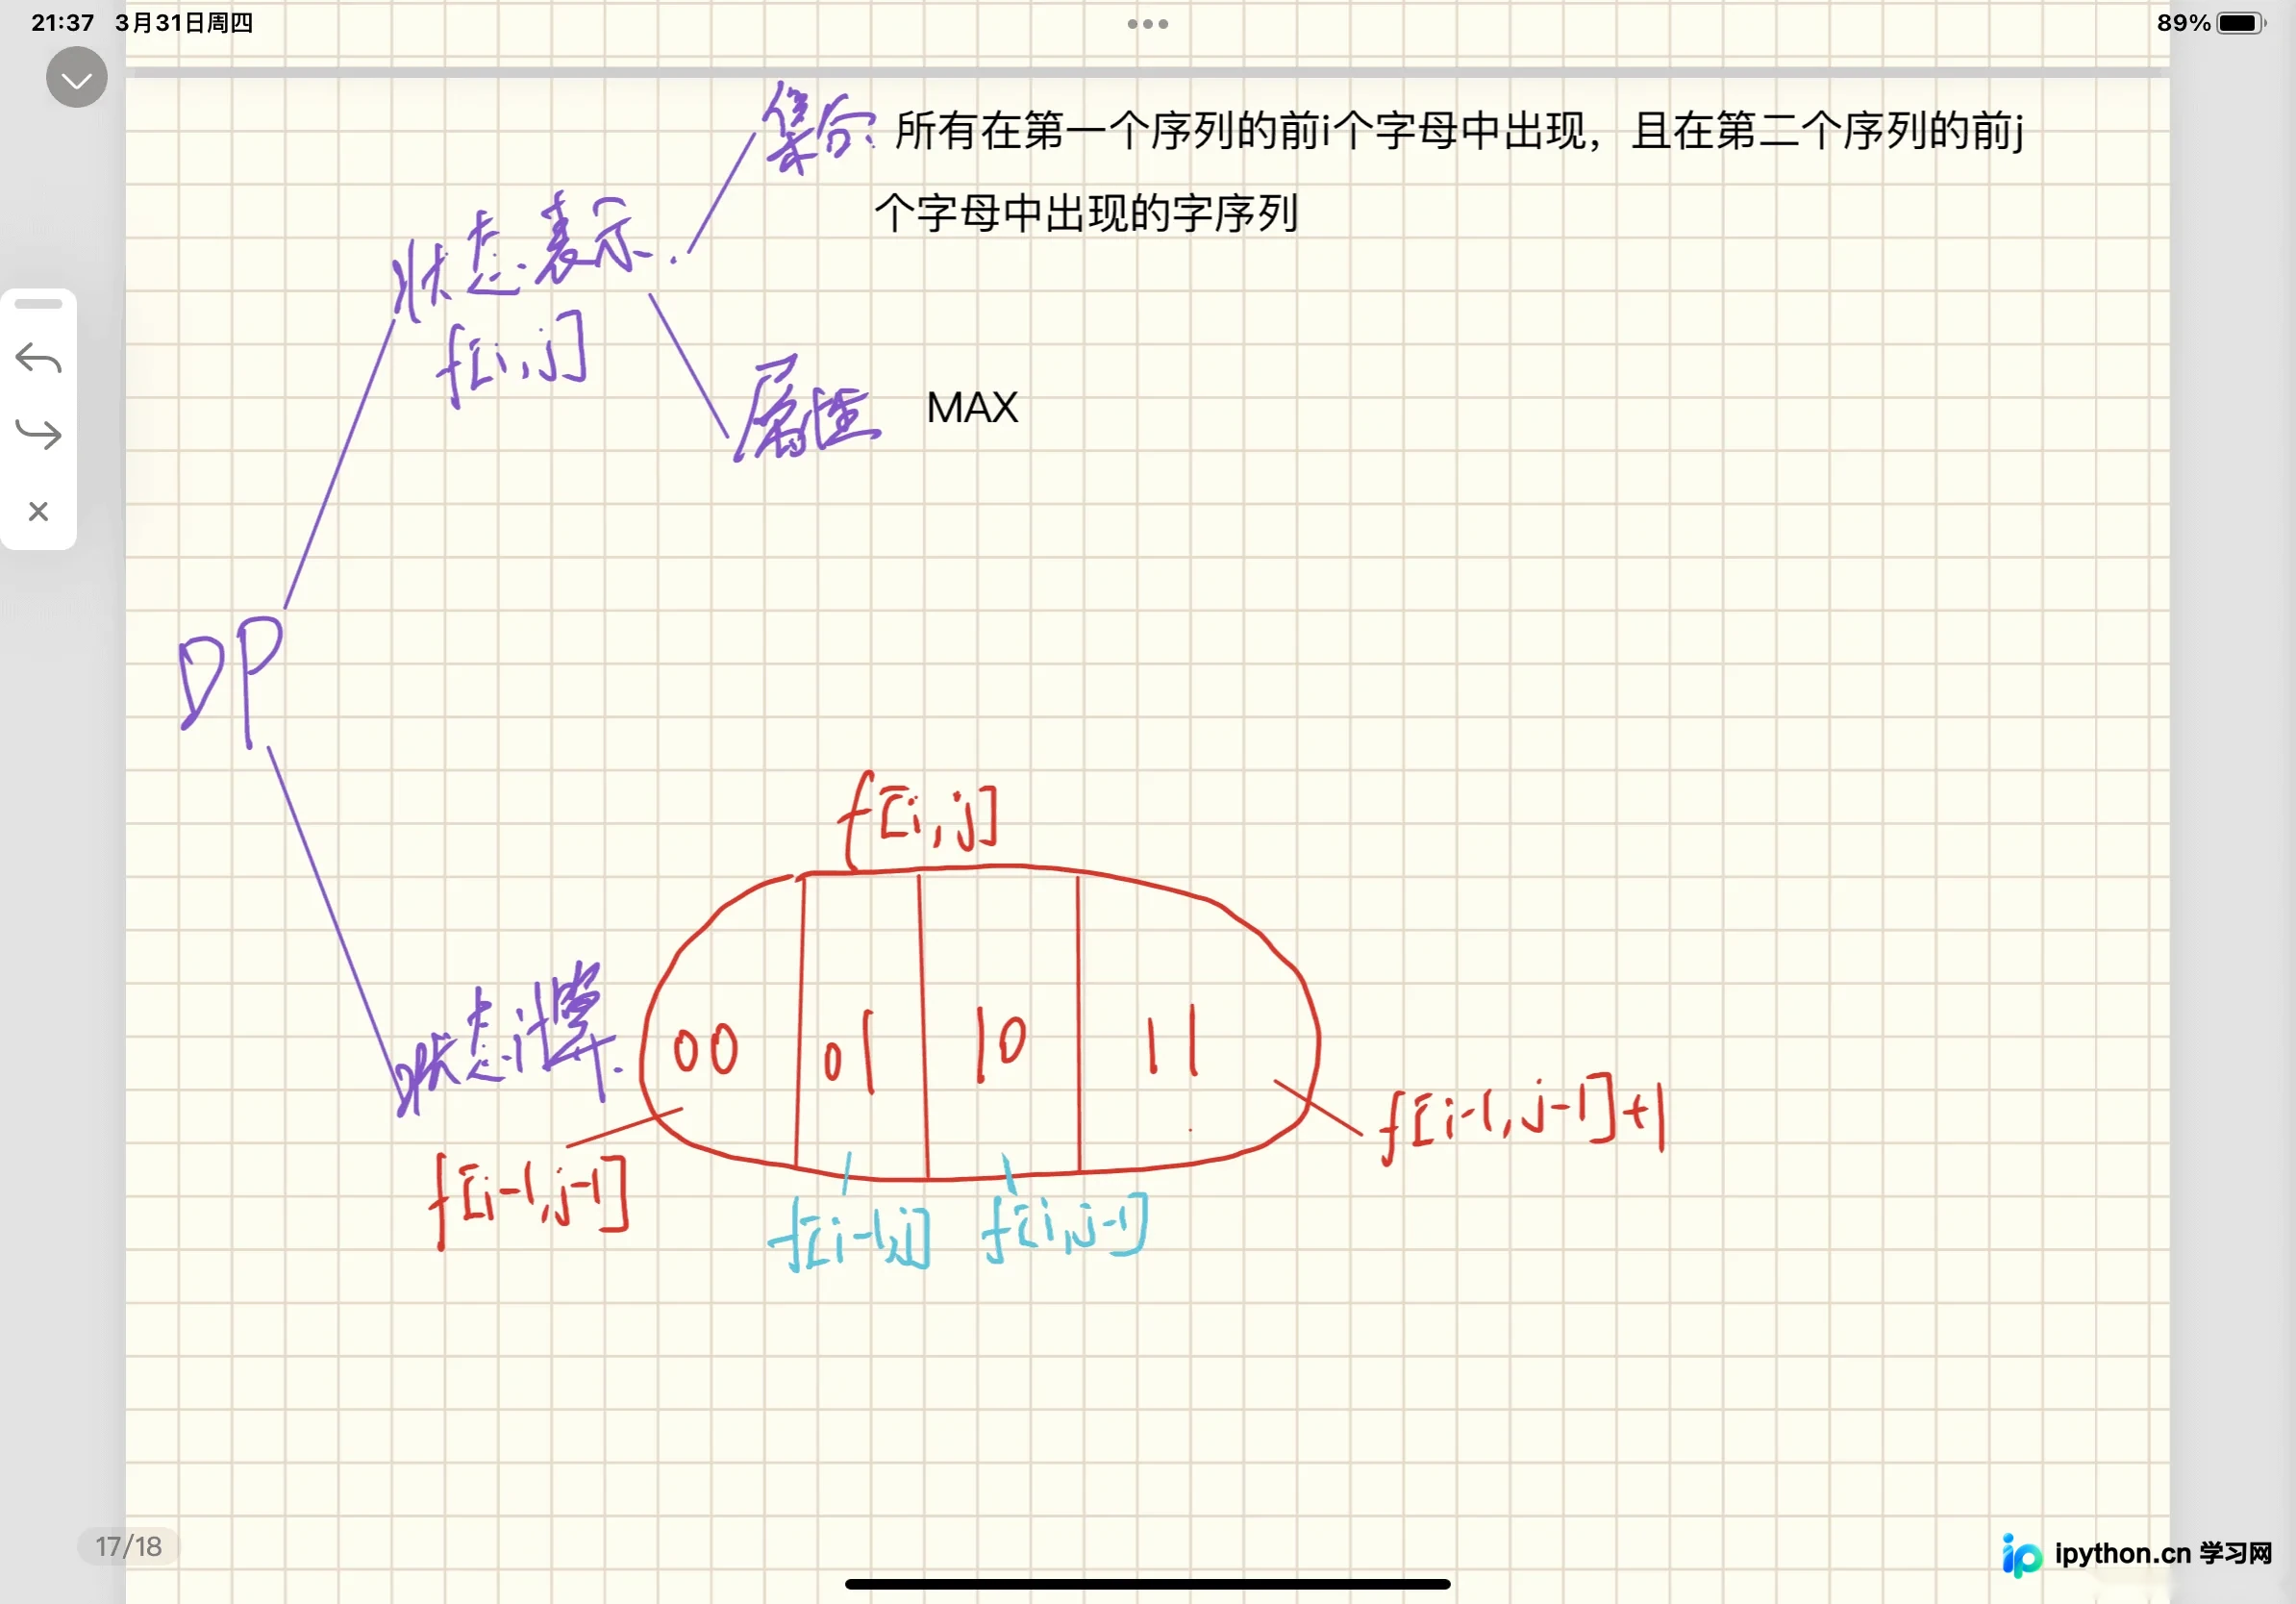
定义 f[i][j] 为字符串 A 的前 i 个字符与字符串 B 的前 j 个字符的最长公共子序列长度。
考虑最后一步决策,根据 A的第 i 个字符和 B的第 j 个字符是否在子序列中出现,可分为四种情况:A[i] 不在,B[j] 不在:f[i-1][j-1]A[i] 不在,B[j] 在:f[i-1][j]A[i] 在,B[j] 不在:f[i][j-1]A[i] 在,B[j] 在:仅当 A[i] == B[j] 时成立,值为 f[i-1][j-1] + 1
实际上,前三种情况可以被合并。如果我们假设 A[i] 和 B[j] 都不参与匹配,那么结果就是 max(f[i-1][j], f[i][j-1])。如果它们相等,我们再尝试更新为 f[i-1][j-1] + 1。
第2步:状态转移方程
- 若
A[i] == B[j]:f[i][j] = max(f[i-1][j], f[i][j-1], f[i-1][j-1] + 1)。通常f[i-1][j-1] + 1会是最大的,但为了严谨可取max。 - 若
A[i] != B[j]:f[i][j] = max(f[i-1][j], f[i][j-1])。
在实际编码中,可以先执行 f[i][j] = max(f[i-1][j], f[i][j-1]),如果字符相等,再与 f[i-1][j-1] + 1 比较更新。
第3步:C语言代码实现
#include <iostream>

using namespace std;

const int N = 1010;

int n , m;
char a[N] , b[N];
int f[N][N];

int main()
{
    cin >> n >> m;
    // 注意字符串读入后下标偏移,方便从1开始计算
    cin >> a + 1 >> b + 1;

    for(int i = 1 ; i <= n ; i++)
        for(int j = 1 ; j <= m ; j++)
        {
            // 先继承不考虑当前字符的情况
            f[i][j] = max(f[i - 1][j] , f[i][j - 1]);

            // 如果字符相同,尝试匹配
            if(a[i] == b[j])
                f[i][j] = max(f[i][j] , f[i - 1][j - 1] + 1);
        }

    cout << f[n][m] << endl;
    return 0;
}
以上就是C语言线性动态规划常见模型的详细内容,更多关于C语言动态规划算法的资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















