


Python OpenCV中drawMatches绘制关键匹配结果

发布时间:2026-10-12 |
3人浏览过
本文详细解析OpenCV中drawMatches函数的参数配置与调用逻辑,提供基于SIFT特征提取与暴力匹配器的可运行代码模板,演示如何将图像关键点匹配结果直观地以连线形式渲染在画布上,适用于图像配准与物体识别效果验证。
核心作用
在计算机视觉任务中,经常需要将两张或多张图像提取出的特征点进行关联比对。cv2.drawMatches() 是OpenCV提供的专用绘图接口,用于在单张空白画布上并列展示原图,并用指定颜色的线段连接对应的关键点对。该功能广泛用于图像配准、全景拼接验证及物体识别效果的直观检查。
函数签名与参数说明
Python环境下实际调用的签名为:cv2.drawMatches(img1, kp1, img2, kp2, matches, outImg, ...)。各核心参数定义如下:
- img1 / img2:输入的两张原始图像,通常为灰度或彩色格式。
- kp1 / kp2:分别对应两张图像已检测到的关键点列表(KeyPoint对象)。
- matches:匹配结果序列(DMatch对象)。表示
kp1[i]与kp2[matches[i].trainIdx]为对应关系。 - outImg:输出图像容器。传入
None时函数会自动创建足够大小的画布。 - matchColor:成功匹配连线的颜色。值为
None或特定BGR元组时按设定颜色绘制;若希望每根线自动分配随机颜色,可省略该参数或使用占位符。 - singlePointColor:未参与匹配的关键点显示颜色。为空时采用随机色。
- flags:控制绘图样式的枚举常量。常用选项包括:
cv2.DRAW_MATCHES_FLAGS_DEFAULT:仅绘制普通关键点。cv2.DRAW_MATCHES_FLAGS_DRAW_RICH_KEYPOINTS:绘制带有直径大小的丰富关键点圆圈。cv2.DRAW_MATCHES_FLAGS_NOT_DRAW_SINGLE_POINTS:不绘制没有匹配项的孤立关键点,使连线更聚焦。
完整代码实现
以下示例整合了SIFT算法的特征提取、描述子计算与基于欧氏距离的最近邻匹配,并直接调用绘图函数输出结果。代码已修正原草稿混用的C++语法,适配现代Python生态。
import cv2
import numpy as np
import matplotlib.pyplot as plt

def match_and_draw(path1, path2):
    # 1. 读取图像并转为灰度图
    img1 = cv2.imread(path1, cv2.IMREAD_GRAYSCALE)
    img2 = cv2.imread(path2, cv2.IMREAD_GRAYSCALE)

    # 2. 初始化SIFT检测器并计算关键点与描述子
    sift = cv2.SIFT_create()
    kp1, des1 = sift.detectAndCompute(img1, None)
    kp2, des2 = sift.detectAndCompute(img2, None)

    # 3. 构建BFMatcher进行暴力匹配
    bf = cv2.BFMatcher(cv2.NORM_L2, crossCheck=False)
    raw_matches = bf.match(des1, des2)

    # 4. 按距离排序,距离越小表示匹配度越高
    matches = sorted(raw_matches, key=lambda x: x.distance)

    # 5. 调用drawMatches绘制结果
    result_img = cv2.drawMatches(
        img1, kp1, img2, kp2, matches,
        None,
        matchColor=(0, 255, 0),       # 匹配连线颜色(BGR)
        singlePointColor=(255, 0, 0), # 孤立点颜色
        flags=cv2.DRAW_MATCHES_FLAGS_NOT_DRAW_SINGLE_POINTS
    )

    # 6. 显示并返回
    # Matplotlib默认处理RGB通道,OpenCV输出为BGR,需转换后显示
    result_rgb = cv2.cvtColor(result_img, cv2.COLOR_BGR2RGB)
    plt.figure(figsize=(15, 6))
    plt.imshow(result_rgb)
    plt.axis('off')
    plt.show()
    return result_img

# 调用示例:match_and_draw('image_A.jpg', 'image_B.jpg')
运行结果查看
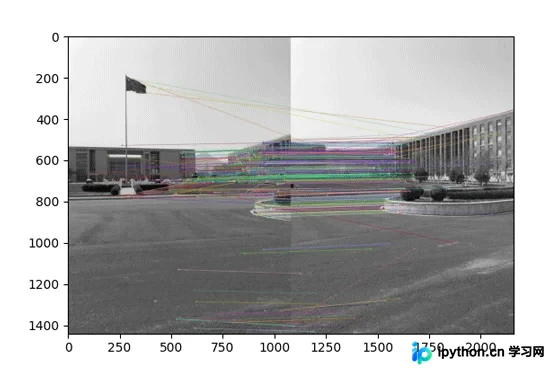
排查建议
- 若输出图像全黑或无连线,请确认输入图像分辨率是否过低导致SIFT无法提取到有效特征点。对于低纹理场景可尝试更换为AKAZE或ORB算法。
- 匹配连线过多且杂乱属于常见现象。可通过筛选
distance阈值过滤低质量匹配对,或在匹配阶段改用KNN匹配结合比率测试(Ratio Test)提升稳定性。
以上就是Python OpenCV中drawMatches绘制关键匹配结果的详细内容,更多关于OpenCV特征匹配与图像可视化的资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















