


C++ 静态多态:通过模板技巧替代虚函数表

C++提供了两种实现多态的主要方式:传统的基于虚函数表的动态多态和基于模板的静态多态。前者依赖运行时的查找机制,带来额外的内存与性能开销;后者在编译期完成类型推导与函数绑定,实现了零成本的抽象。本文将对比两者差异,详细讲解利用模板参数将子类类型传递给基类,并通过指针转换在编译期实现多态调用的核心机制及其在高可用库中的实际应用。
理解C++多态的基础与差异
在探讨如何利用模板实现多态之前,需要先厘清“模板”与“多态”的核心概念,以及它们在执行时机上的本质区别。
1. 模板:编译期的代码生成器
C++模板的主要价值在于消除重复代码。例如,处理不同类型数据的加法运算:
// 非模板写法需要为每种类型编写独立函数
int add(int a, int b) {
    return a + b;
}
double add(double a, double b) {
    return a + b;
}
使用模板后,可以简化为一个通用的函数定义:
template<class T>
T add(T a, T b) {
    return a + b;
}
在使用时,可以显式指定类型或依靠编译器自动推断:
add<int>(1, 3);      // 编译器生成 add(int, int)
add<double>(1.1, 3.4); // 编译器生成 add(double, double) 关键点在于:模板不会直接出现在最终的可执行文件中,它只是给编译器看的配方。当程序使用了多种类型的模板实例时,编译器会为每种类型分别生成独立的函数代码。
可以通过打印函数地址来验证这一点。不同实例化版本的函数,其内存地址是截然不同的:
#include <iostream>
template<class T>
T add(T a, T b) {
    return a + b;
}

int main() {
    printf("%p\n", add<int>);
    printf("%p\n", add<double>);
    printf("%p\n", add<char>);
    return 0;
}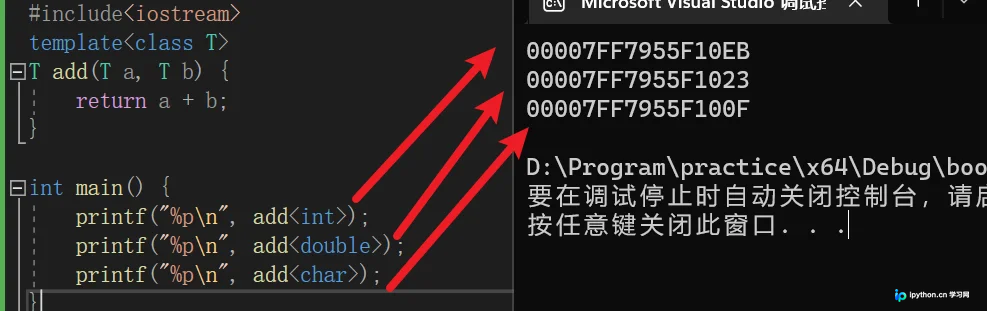
总结来说,模板减少了程序员编写的样板代码量,但生成的机器码数量可能并未减少。这一过程完全发生在编译期间,因此不会影响程序的运行时效率,也不会增加最终可执行文件在运行时的负担。
2. 传统多态:基于虚函数的动态绑定
传统的面向对象多态依赖于继承和虚函数(virtual)。其目的是通过统一的基类接口,对不同的子类对象进行统一操作:
#include <iostream>
using namespace std;

class A {
public:
    virtual void area() { cout << "这是基类A" << endl; }
};
class B : public A {
public:
    void area() override { cout << "这是子类B" << endl; }
};
class C : public A {
public:
    void area() override { cout << "这是子类C" << endl; }
};

int main() {
    A* a;
    a = new B();
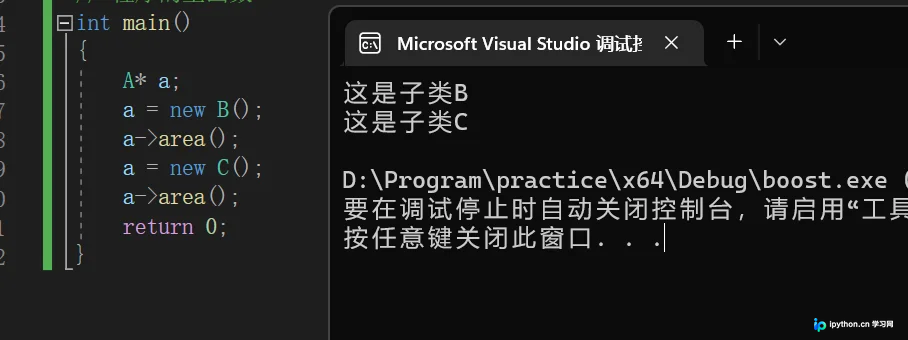
    a->area(); // 输出: 这是子类B

    a = new C();
    a->area(); // 输出: 这是子类C
    return 0;
}
这种机制允许使用基类指针指向派生类对象,并在运行时根据实际对象的类型调用正确的函数版本。这带来了极大的灵活性,但也伴随着明显的性能代价:
- 虚函数表(vtable)开销: 每个包含虚函数的类都会关联一个虚函数表,存储虚函数指针。该类的每个对象实例都需要额外存储一个指向该表的指针(通常位于对象头部)。
- 运行时查找延迟: 调用虚函数时,程序必须先访问对象的 vptr,再查表获取函数地址,最后进行跳转。这无法被内联优化,且引入了缓存不命中等潜在风险。
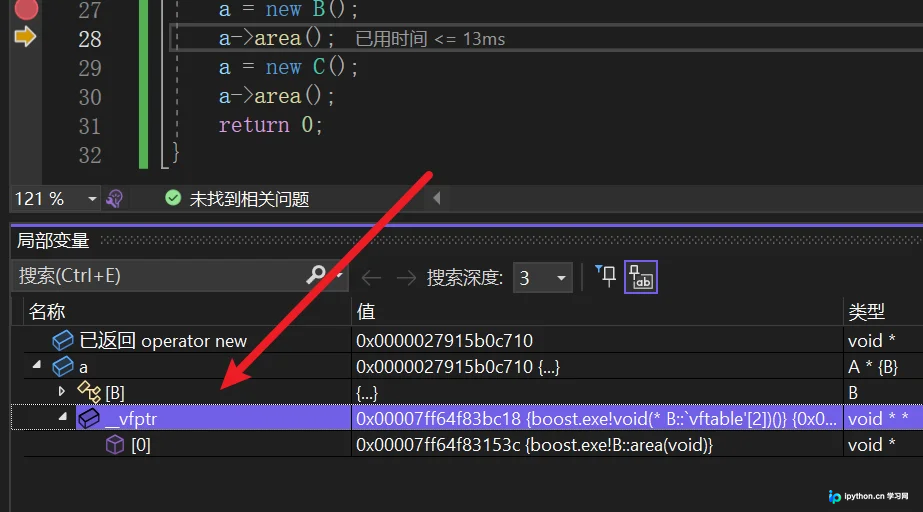
在调试器中观察,可以看到名为 _vfptr 的成员变量(即虚函数表指针),它指向存有虚函数地址的表格。如果使用大量虚函数(如MFC框架),会导致可执行文件体积显著膨胀,且运行效率低于静态绑定的方式。
使用模板实现静态多态(CRTP)
既然模板的操作都在编译期完成,那么是否可以在编译期就确定要调用哪个函数呢?答案是肯定的。这种技术通常被称为循环递归模板模式(Curiously Recurring Template Pattern, CRTP),它是实现静态多态的一种经典方法。
实现原理:类型传递与指针转换
核心思路是将子类的具体类型作为模板参数传递给基类。这样,基类就知道自己是从哪个子类继承而来的,从而可以进行安全的指针转换并调用子类的成员函数。
#include <iostream>
using namespace std;

// 基类模板 T 就是具体的子类类型
template<class T>
class BaseTemplate {
public:
    void Show() {
        // 关键步骤:将 this (BaseTemplate<T>*) 转换为 T*
        T* p = static_cast<T*>(this);
        // 调用子类的 area 函数
        p->area();
    }

    void area() {
        cout << "这是基类默认实现" << endl;
    }
};

// 子类继承自 BaseTemplate<自身类型>
class B : public BaseTemplate<B> {
public:
    void area() {
        cout << "这是子类B的实现" << endl;
    }
};

class C : public BaseTemplate<C> {
public:
    void area() {
        cout << "这是子类C的实现" << endl;
    }
};

int main() {
    B b;
    b.Show(); // 输出: 这是子类B的实现

    C c;
    c.Show(); // 输出: 这是子类C的实现
    return 0;
}
在这段代码中:
- 继承结构: `B` 继承 `BaseTemplate<B>`,`C` 继承 `BaseTemplate<C>`。这意味着编译器会为 `B` 实例化出 `BaseTemplate<B>`,为 `C` 实例化出 `BaseTemplate<C>`。
- Show 方法: 该方法定义在基类中,所有子类都继承了它。
- 静态转换: 在 `Show` 内部,`static_cast<T*>(this)` 是关键。由于 `T` 是具体的子类类型(如 `B`),而当前对象确实是一个 `B` 实例(从内存布局上看,基类部分是子类的前缀),这种转换是安全且合法的。编译器会将其替换为具体的 `static_cast<B*>(this)`。
- 多态调用: 转换后的指针 `p` 指向完整的子类对象,调用 `p->area()` 时,因为 `area` 不是虚函数,所以发生的是静态绑定。编译器根据 `p` 的类型(即 `T`,也就是子类)直接决定调用哪个 `area` 函数。
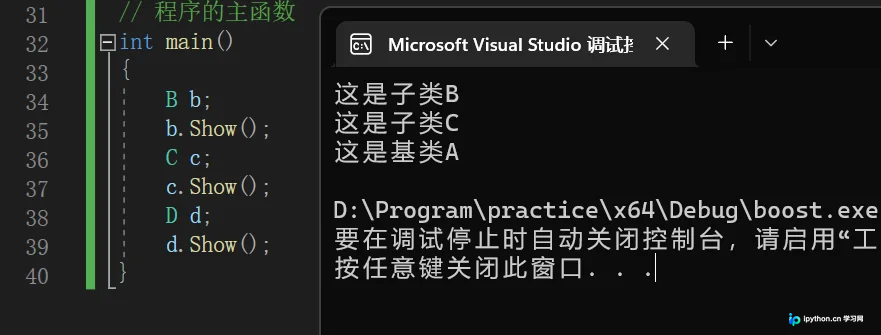
优势与退路: 这种方式在编译期就完成了函数解析,没有虚函数表的查找开销,甚至可以被编译器内联优化。同时,如果某个子类没有重写 `area` 函数(例如 `D` 类未定义 `area`),`static_cast` 依然有效,此时调用会回退到基类提供的默认 `area` 实现,实现了类似“可选覆盖”的多态行为。
实际应用案例:Windows 开发库中的静态多态
在工业级代码中,静态多态广泛应用于追求极致性能的 Windows API 封装库,如 ATL (Active Template Library) 和 WTL (Windows Template Library)。
以经典的窗口实现为例,使用 ATL 创建自定义窗口通常需要继承 `CWindowImpl`:
#include <atlwin.h>

class MyWindow : public CWindowImpl<MyWindow>
{
    // ... 消息处理映射 ...
};
这里的 `CWindowImpl<MyWindow>` 正是 CRTP 的典型应用。基类模板接收窗口类本身作为参数。当我们查看 `CWindowImpl` 的内部实现时,会发现大量的 static_cast 操作:
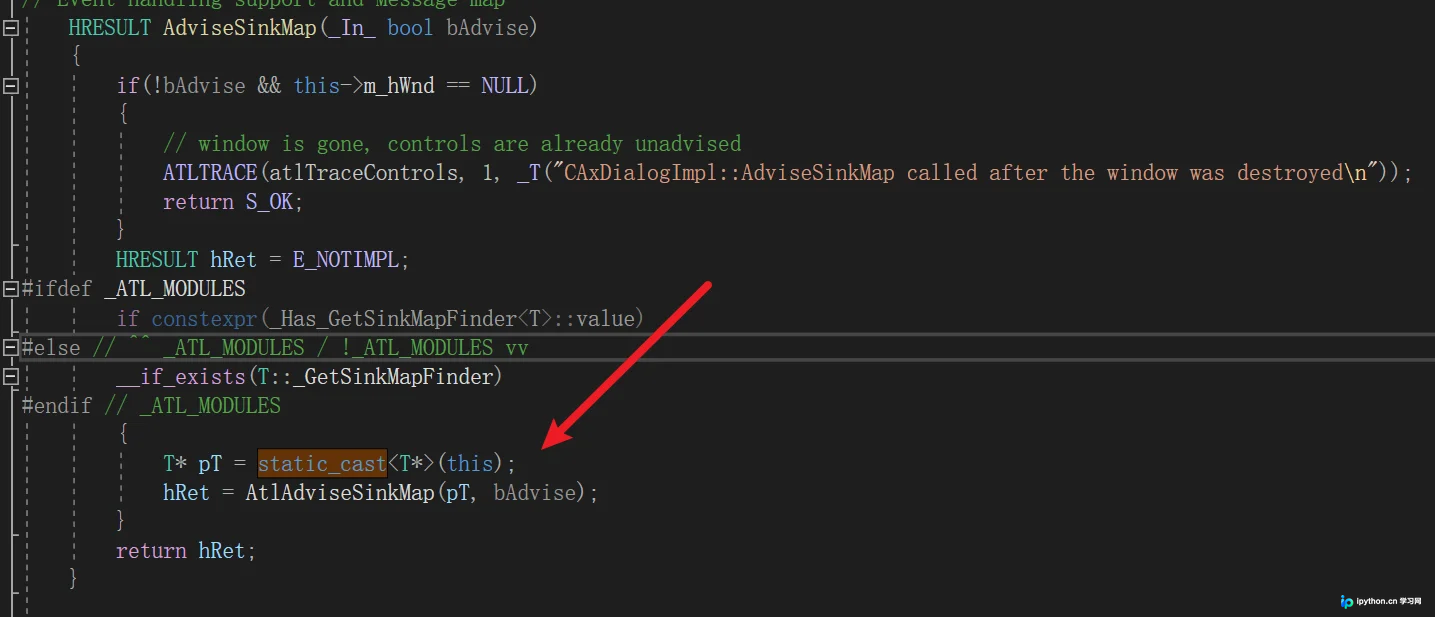
其工作流程与前面的示例一致:
- 基类方法接收到
this指针(类型为CWindowImpl<T>)。 - 使用
static_cast<T*>将指针还原为具体的窗口类类型(MyWindow*)。 - 调用子类特定的回调函数或消息处理逻辑。
这种设计使得框架代码通用且高效,同时保证了用户定制代码的类型安全和零运行时开销。理解了这一模式,便能更深刻地掌握现代 C++ 中高性能抽象层的设计哲学。
以上就是 C++ 模板实现静态多态思想的详细内容,更多关于 C++ 高级特性优化的资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















