



把一张 .tif 高程图转成 .obj,核心并不是“把图片另存为模型”,而是先把像素里的高度值读出来,再按网格关系重建顶点和三角面。下面这篇会按实际流程拆开讲:先用 GDAL 读取高程数据,再在 C# 中生成顶部、侧壁和底面,最后写出标准 .obj 文件。读完后,你可以判断这套方案适合直接做地形模型,还是只适合作为后续 OpenTK / OpenGL 渲染前的数据预处理。
读取 .tif 高程图:先拿到可用的高度矩阵
这一步使用的是 GDAL。目标很明确:从 .tif 中读取单波段像素值,转成后续建模可用的二维高程数组,并同时标记哪些点不能参与建模。
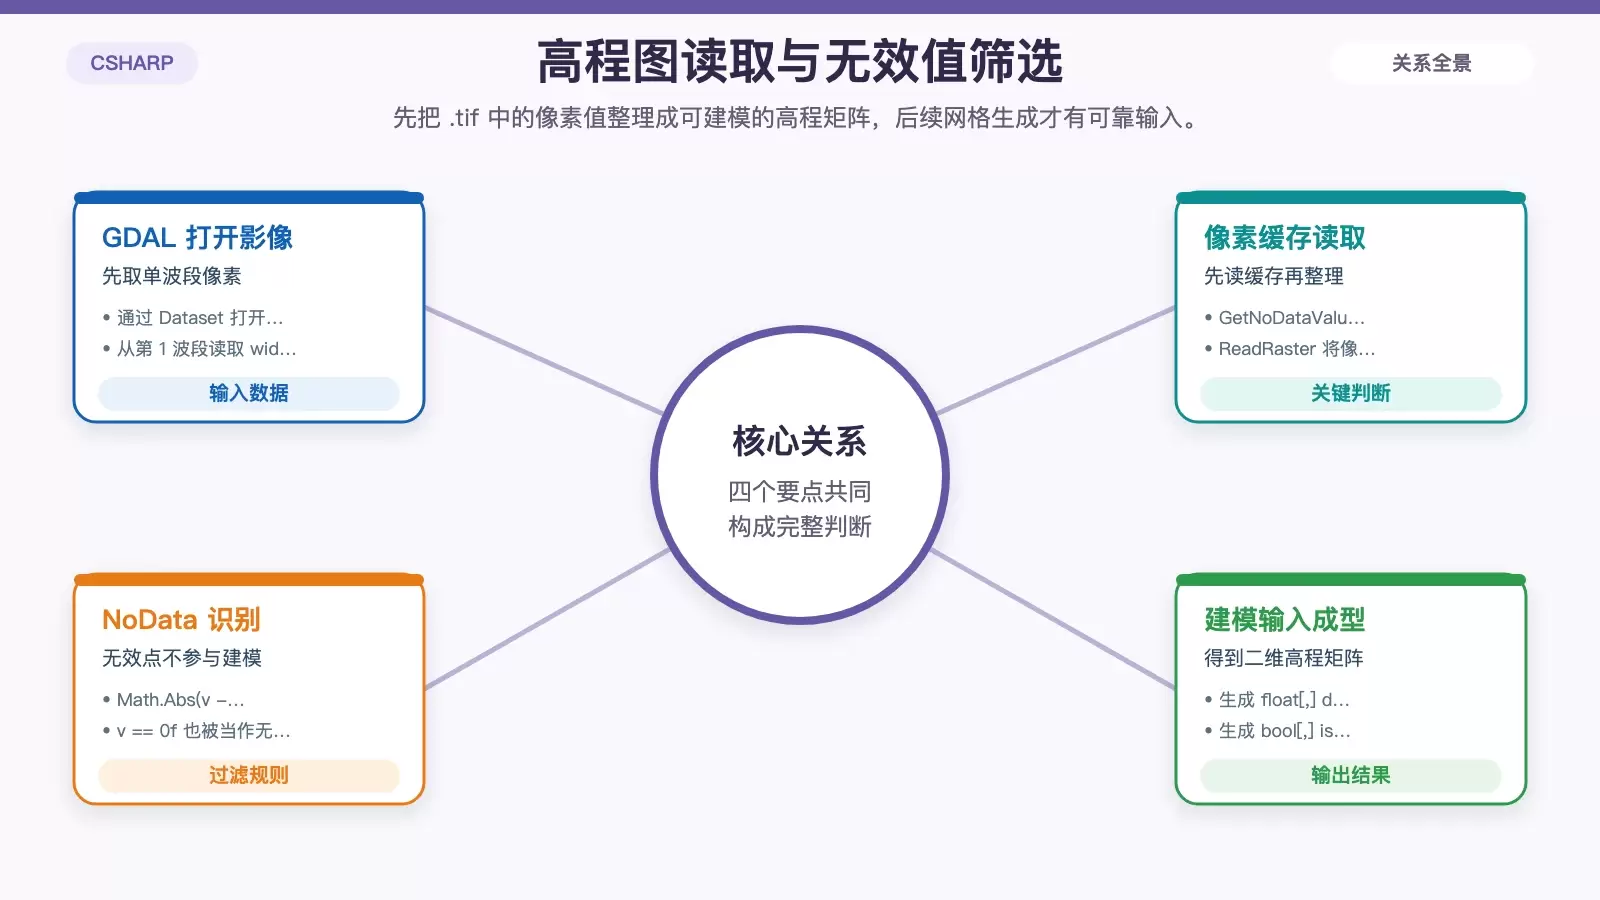
GDAL 读取流程
原始代码里先完成 GDAL 初始化,再打开数据集、读取第一波段,并把像素值灌入一维缓冲区,最后再整理成二维数组:
Gdal.AllRegister(); //初始化GDAL

//获取高程图像.tif的图像信息dem
using Dataset ds = Gdal.Open(".tif图片路径", Access.GA_ReadOnly);
width = ds.RasterXSize;
height = ds.RasterYSize;
Band band = ds.GetRasterBand(1);
band.GetNoDataValue(out double noData, out int hasNoData);

float[] buffer = new float[width * height];
band.ReadRaster(0, 0, width, height, buffer, width, height, 0, 0);

float[,] dem = new float[height, width];
isNoData = new bool[height, width];

for (int y = 0; y < height; y++)
{
    for (int x = 0; x < width; x++)
    {
        float v = buffer[y * width + x];
        bool nd = (hasNoData == 1 && Math.Abs(v - (float)noData) < 0.001f) || v == 0f;
        dem[y, x] = nd ? 0 : v;
        isNoData[y, x] = nd;
    }
}
为什么要单独处理 NoData
高程图不是每个像素都一定有效。代码里把两类值视为不可用点:
- GDAL 明确标出的
NoData值; - 值为
0f的像素。
随后把这些点在 dem 中置为 0,同时在 isNoData 里记录下来。这样做的实际意义是:后面生成网格时,可以直接跳过无效区域,避免把空洞也拼成三角面。
这里也要注意一个判断前提:把 0f 直接当成无效值,只适合“0 本身不代表真实海拔”的数据。如果你的数据里 0 就是合法高程,这条规则需要调整。
把高程矩阵变成 Mesh:顶点和三角面怎么组织
有了二维高程数组后,下一步就是把每个有效像素映射成三维顶点,再按网格相邻关系生成三角面。原文使用了一个简化的 ObjMesh 类来存储顶点和面:
internal class ObjMesh //自定义的模型类
{
    public List<Vector3> Vertices { get; } = new();
    public List<(int, int, int)> Faces { get; } = new();
}
先确定坐标系和中心偏移
如果直接按像素坐标建模,模型原点通常会落在角上,不利于后续在 OpenTK / OpenGL 里旋转或缩放。这里先计算中心偏移量,把几何中心移动到坐标原点附近:
int rows = dem.GetLength(0);
int cols = dem.GetLength(1);

// 计算中心点偏移量
float centerX = (cols - 1) * 0.5f * xyScale;
float centerZ = -(rows - 1) * 0.5f * xyScale;  // 注意:Z轴为负方向

ObjMesh mesh = new ObjMesh();
int[,] topIndexMap = new int[rows, cols];
int[,] bottomIndexMap = new int[rows, cols];
这里有两个关键参数:
xyScale:控制平面上相邻采样点的间距;zScale:控制高程值映射到 Y 轴后的拉伸倍数。
另外,代码把 Z 轴写成负方向,这样二维图像从上到下扫描时,三维空间里的前后方向也更统一。
先生成顶部顶点,再铺顶部三角面
顶部表面是整个地形模型的主体。处理方法是:按 step 间隔扫描高程矩阵,为每个有效点创建一个三维顶点;无效点则在映射表中记为 0。
// ---------- 顶部顶点 ----------
for (int y = 0; y < rows; y += step)
{
    for (int x = 0; x < cols; x += step)
    {
        if (outerNoData[y, x])
        {
            topIndexMap[y, x] = 0;
            continue;
        }

        topIndexMap[y, x] = mesh.Vertices.Count + 1;
        // 将坐标原点移动到中心点
        float xPos = x * xyScale - centerX;
        float zPos = -y * xyScale - centerZ;  // 注意:Z轴为负方向
        mesh.Vertices.Add(new Vector3(
            xPos,
            dem[y, x] * zScale,
            zPos
        ));
    }
}
之所以要维护 topIndexMap,是因为 OBJ 顶点索引从 1 开始,后面拼三角面时不能再反查坐标,只能依赖索引表快速找到每个采样点对应的顶点编号。
随后再把相邻四个点组成两个三角面:
// ---------- 顶部三角面 ----------
for (int y = 0; y < rows - step; y += step)
{
    for (int x = 0; x < cols - step; x += step)
    {
        int v00 = topIndexMap[y, x];
        int v10 = topIndexMap[y, x + step];
        int v01 = topIndexMap[y + step, x];
        int v11 = topIndexMap[y + step, x + step];

        if (v00 == 0 || v10 == 0 || v01 == 0 || v11 == 0)
            continue;

        mesh.Faces.Add((v00, v01, v10));
        mesh.Faces.Add((v10, v01, v11));
    }
}
这段逻辑的重点是:只要四个角里有一个点无效,当前网格就直接跳过。这样能避免空洞边缘出现错误连面。
为什么还要补底面和侧壁:让地形从曲面变成实体
如果只输出顶部三角面,得到的其实更接近“一张起伏曲面”,而不是一个适合展示、打印或继续加工的封闭实体。原文后半段的重点,就是补齐底部和四周侧壁。
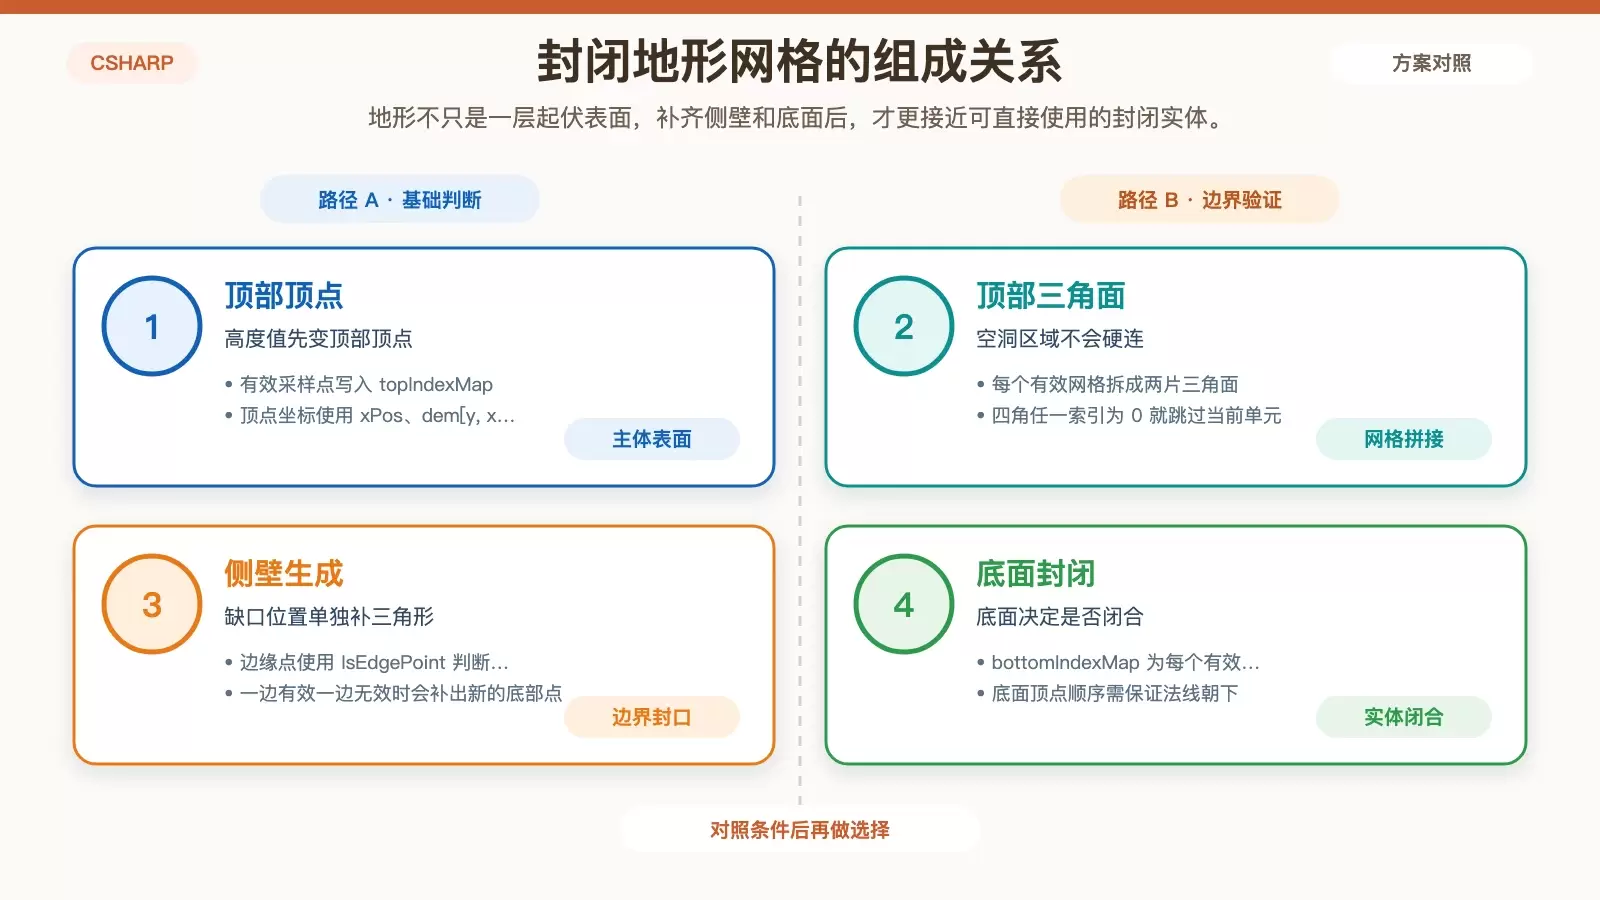
先给每个有效顶部点生成对应的底部点
做法很直接:只要顶部有有效点,就在固定的 bottomY 高度再生成一个底部顶点,并记录到 bottomIndexMap。
// ---------- 创建底部顶点映射 ----------
for (int y = 0; y < rows; y += step)
{
    for (int x = 0; x < cols; x += step)
    {
        // 只有顶部有效的点才有底部顶点
        if (topIndexMap[y, x] != 0)
        {
            Vector3 topV = mesh.Vertices[topIndexMap[y, x] - 1];
            bottomIndexMap[y, x] = mesh.Vertices.Count + 1;
            mesh.Vertices.Add(new Vector3(
                topV.X,
                bottomY,
                topV.Z
            ));
        }
    }
}
这样顶部和底部在 X、Z 平面上一一对应,只是 Y 值不同,后面补墙和补底都更容易处理。
侧壁如何处理边界和缺口
侧壁生成是这篇代码里最复杂的部分。它分别沿 X 方向和 Y 方向扫描,如果相邻两个顶部点都存在,并且至少有一个点是边缘点,就创建两片三角形,把顶部边和底部边连起来。
当一边有点、另一边没点时,代码不会直接放弃,而是临时补出一个新的底部点,再创建单个三角形去封住缺口。这一段正是为了处理 NoData 区域造成的不规则边界。
原文保留了完整实现,核心片段如下:
// ---------- 创建侧边墙 ----------
// 垂直边(X方向)
for (int y = 0; y < rows; y += step)
{
    for (int x = 0; x < cols - step; x += step)
    {
        int idx00 = topIndexMap[y, x];
        int idx10 = topIndexMap[y, x + step];

        // 如果两个顶点都存在,且至少有一个是边缘点
        if (idx00 != 0 && idx10 != 0)
        {
            bool isEdge = IsEdgePoint(topIndexMap, x, y, rows, cols, step) ||
                         IsEdgePoint(topIndexMap, x + step, y, rows, cols, step);

            if (isEdge)
            {
                int b00 = bottomIndexMap[y, x];
                int b10 = bottomIndexMap[y, x + step];
                mesh.Faces.Add((idx00, b00, b10));
                mesh.Faces.Add((idx00, b10, idx10));
            }
        }
        // 如果一个存在一个不存在,创建三角形连接
        else if (idx00 != 0 && idx10 == 0)
        {
            int b00 = bottomIndexMap[y, x];
            Vector3 topV = mesh.Vertices[idx00 - 1];
            int b10 = mesh.Vertices.Count + 1;
            // 计算新的底部顶点坐标(使用中心偏移)
            float xPos = (x + step) * xyScale - centerX;
            float zPos = -y * xyScale - centerZ;
            mesh.Vertices.Add(new Vector3(
                xPos,
                bottomY,
                zPos
            ));
            mesh.Faces.Add((idx00, b00, b10));
            // 更新映射
            bottomIndexMap[y, x + step] = b10;
        }
        else if (idx00 == 0 && idx10 != 0)
        {
            int b10 = bottomIndexMap[y, x + step];
            Vector3 topV = mesh.Vertices[idx10 - 1];
            int b00 = mesh.Vertices.Count + 1;
            // 计算新的底部顶点坐标(使用中心偏移)
            float xPos = x * xyScale - centerX;
            float zPos = -y * xyScale - centerZ;
            mesh.Vertices.Add(new Vector3(
                xPos,
                bottomY,
                zPos
            ));
            mesh.Faces.Add((idx10, b10, b00));
            // 更新映射
            bottomIndexMap[y, x] = b00;
        }
    }
}
Y 方向的侧壁处理逻辑与此相同,只是扫描方向换成了纵向相邻点。
底面怎么补,才能尽量形成封闭体
底面部分分成两层处理:
- 如果一个网格四个角都有有效顶部点,就生成对应的两片底部三角面;
- 如果某些点是孤立点,附近又凑不出完整网格,就额外生成一个小三角形底面,避免底部破洞。
这种写法的目的很直接:尽可能把模型补成一个封闭壳体,而不只是保留上表面。
其中常规底面生成如下:
// ---------- 创建底面(只覆盖有顶部顶点的地方) ----------
// 只在顶部面存在的区域创建底面三角形
for (int y = 0; y < rows - step; y += step)
{
    for (int x = 0; x < cols - step; x += step)
    {
        int t00 = topIndexMap[y, x];
        int t10 = topIndexMap[y, x + step];
        int t01 = topIndexMap[y + step, x];
        int t11 = topIndexMap[y + step, x + step];

        // 如果这个网格的顶部存在(四个角都有顶部顶点),则创建对应的底面
        if (t00 != 0 && t10 != 0 && t01 != 0 && t11 != 0)
        {
            int b00 = bottomIndexMap[y, x];
            int b10 = bottomIndexMap[y, x + step];
            int b01 = bottomIndexMap[y + step, x];
            int b11 = bottomIndexMap[y + step, x + step];

            // 底面三角面(注意法线方向向下,顶点顺序要逆时针)
            mesh.Faces.Add((b00, b10, b01));
            mesh.Faces.Add((b10, b11, b01));
        }
    }
}
这里最容易出错的是顶点顺序。原文特别强调底面法线要朝下,所以三角面索引顺序必须与顶部不同。
最后一步:把 Mesh 写成 .obj 文件
当前面的顶点和面都准备好之后,导出 .obj 就是标准文本写入过程。OBJ 文件里最关键的两类记录分别是:
v x y z:顶点坐标;f i j k:三角面引用的顶点索引。
原始实现如下:
private static void WriteObj(string path, ObjMesh mesh)
{
    using StreamWriter sw = new StreamWriter(path);
    sw.WriteLine("# DEM Terrain with Walls + Bottom");
    foreach (var v in mesh.Vertices)
        sw.WriteLine($"v {v.X:F6} {v.Y:F6} {v.Z:F6}");
    foreach (var f in mesh.Faces)
        sw.WriteLine($"f {f.Item1} {f.Item2} {f.Item3}");

}
这里保留了 F6 精度格式,说明作者希望导出的坐标保持 6 位小数。对于大多数地形网格导出,这已经够用了。
这套 .tif 转 .obj 方案适合什么场景
从代码结构看,这套实现更像是“高程数据转封闭地形网格”的工具逻辑,适合接在 OpenTK / OpenGL 渲染流程之前使用,也可以单独当作地形模型预处理步骤。
它的优点是路径清晰:读取高程、过滤无效值、生成顶部、补侧壁、补底面、导出 OBJ,整个过程完整闭环。需要额外留意的地方主要有三个:
0f是否应当被视为无效高程;step会直接影响模型精度与顶点数量;xyScale、zScale、bottomY会决定最终模型比例和厚度。
如果你的目标只是可视化地形表面,顶部网格可能已经够用;但如果要导入建模软件、做封闭展示模型,或者继续用于打印、布尔运算,补齐侧壁和底面就是必要步骤。















