


解决Python矩阵运算中的维度不匹配报错

shape 属性、应用对齐法则,并采取针对性的形状重构手段。
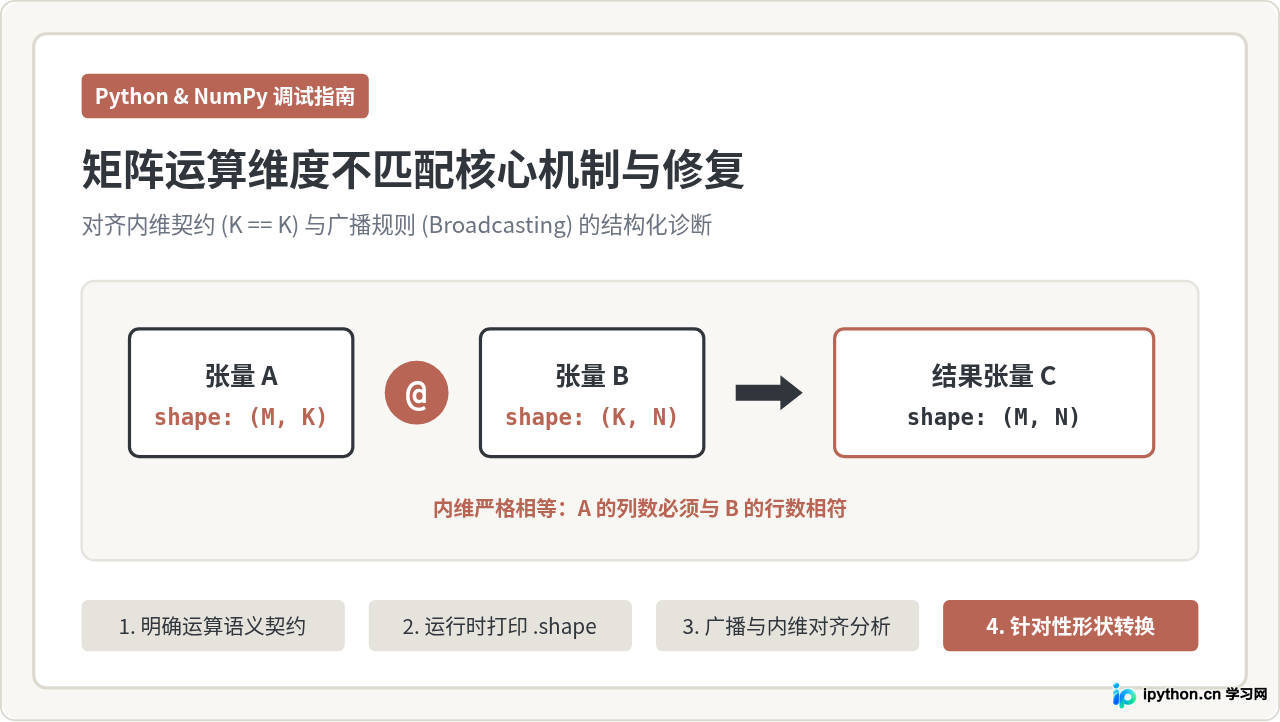
一、辨析两类完全不同的矩阵运算逻辑
许多初学者在遇到维度报错时,第一反应往往是随意尝试调用 .T(转置)或者 .reshape(),这种盲目调试不仅难以彻底解决问题,还极易引入隐蔽的数据逻辑错误。导致维度报错的首要根源,在于混淆了 Python 中两套完全不同的运算规则:
-
线性代数矩阵乘法(Matrix Multiplication):在 Python 3.5 及以上版本中由
@运算符表示,对应函数包括np.matmul()和np.dot()。它遵循严格的线性代数乘法契约,即左矩阵的列数必须等于右矩阵的行数。 -
逐元素运算(Element-wise Operations):使用常见的基础运算符,如
*、+、-、/,对应函数包括np.multiply()、np.add()等。这类运算遵循 NumPy 的广播机制(Broadcasting),要求数组在各个维度上或者尺寸相等,或者其中一方长度为 1。
举例来说,如果你有两个形状均为 (3, 4) 的二维矩阵 A 和 B,执行 A * B 可以顺利完成逐元素相乘;但若执行 A @ B,则会立即抛出维度不匹配异常,因为其内部核心维度 4 与 3 并不一致。
二、典型报错一:矩阵乘法内维不匹配
当执行矩阵乘法 A @ B 或 np.matmul(A, B) 时,如果维度不匹配,NumPy 会抛出明确的异常信息:
ValueError: matmul: Input operand 1 has a mismatch in its core dimension 0, with gufunc signature (n?,k),(k,m?)->(n?,m?) (size 4 is different from 3)
在旧版本或使用 np.dot() 时,报错通常形式为:
ValueError: shapes (3,4) and (3,4) not aligned: 4 (dim 1) != 3 (dim 0)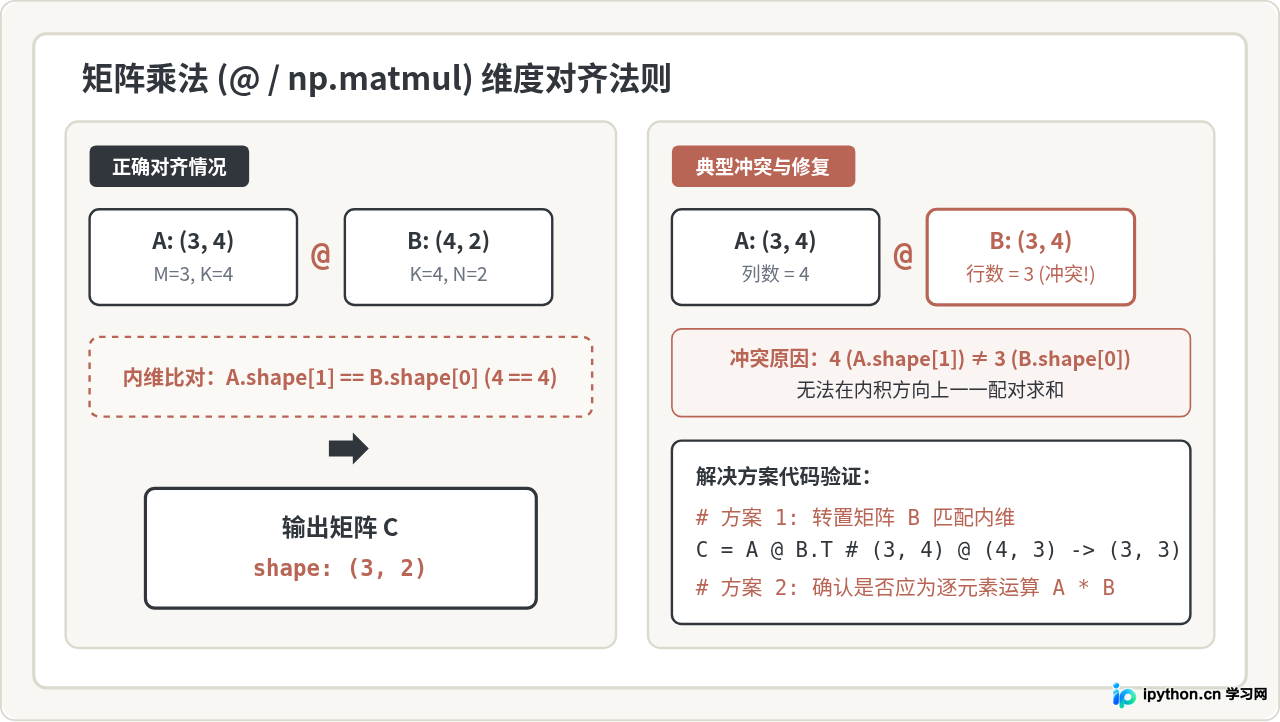
代码复现与排查修复示例
下面的代码演示了错误复现与标准修复方法。
import numpy as np

# 1. 模拟错误场景
A = np.ones((3, 4))
B = np.ones((3, 4))

try:
    # 试图直接相乘,由于 A 的第 1 维 (4) 与 B 的第 0 维 (3) 不相等,抛出异常
    result = A @ B
except ValueError as e:
    print("捕获错误:", e)

# 2. 诊断与修复:
# 如果业务逻辑要求计算 A 与 B 的特征相关性(即 A 的每行与 B 的每行内积):
# 将 B 进行转置,使 B.T 的形状变为 (4, 3)
B_transposed = B.T
result_valid = A @ B_transposed
print("修复后输出矩阵形状:", result_valid.shape)  # 输出: (3, 3)

# 3. 如果原本目的只是同位置元素相乘:
result_elem = A * B
print("逐元素相乘输出形状:", result_elem.shape)    # 输出: (3, 4)
三、典型报错二:逐元素运算与广播机制失败
当对两个数组执行加、减、逐元素乘、除等运算时,如果形状无法满足广播规则,NumPy 会抛出如下报错:
ValueError: operands could not be broadcast together with shapes (3,4) (3,)广播机制的三大铁律
- 从右向左对齐:比较两个数组的形状时,从最末尾(最右侧)的轴开始逐个向前比对。
- 兼容条件:在当前比对的轴上,两个数组的长度要么完全相等,要么其中一方的长度为 1。若满足该条件,则视该轴兼容。
-
自动补齐与拉伸:维度较少(
ndim较小)的数组,会自动在最左侧补充长度为 1 的虚拟轴;而在任何长度为 1 的轴上,NumPy 会虚拟复制该维度的数据以匹配另一方。
分析上述报错 (3, 4) 与 (3,):由于从最右侧开始对齐,(3,) 的末尾轴尺寸为 3,而二维数组 (3, 4) 的末尾轴尺寸为 4。两者的末尾轴既不相等,也没有任何一方为 1,因此无法广播,抛出异常。
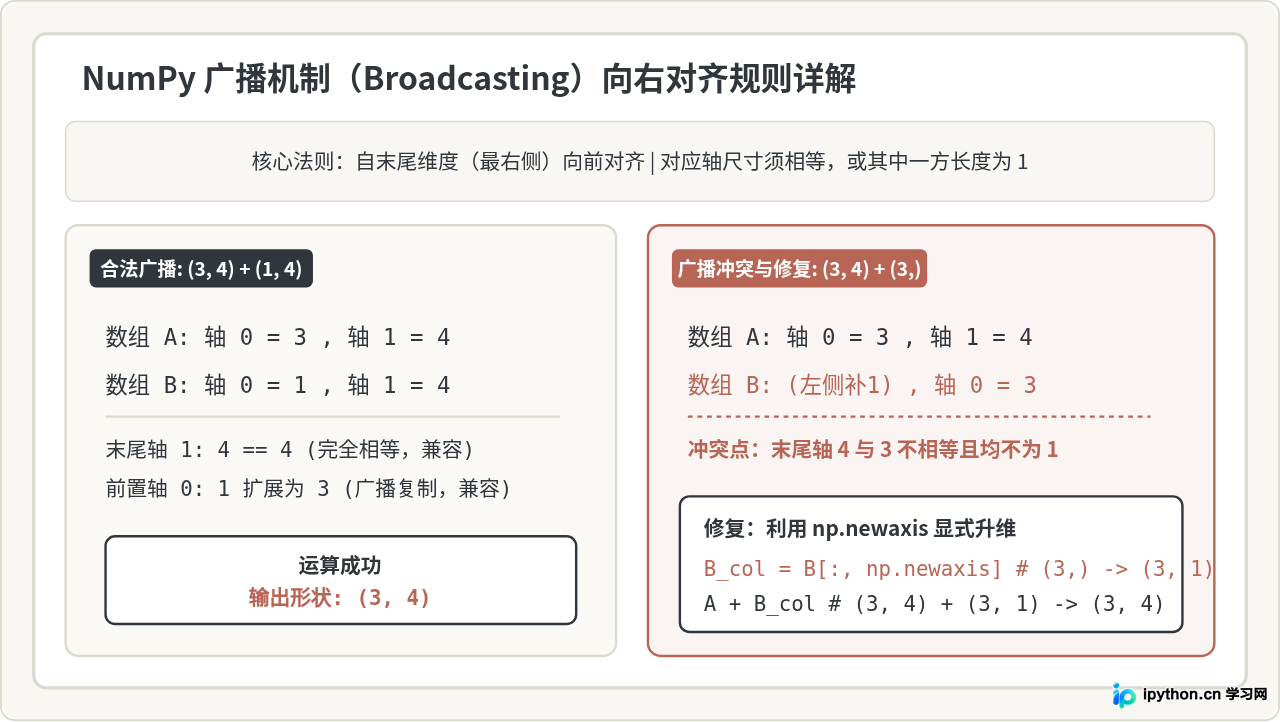
代码复现与升维修复
import numpy as np

A = np.ones((3, 4))
B = np.array([10, 20, 30])  # shape 为 (3,)

# 错误尝试
try:
    res = A + B
except ValueError as e:
    print("广播失败:", e)

# 正确修复方式:
# 若希望 B 的三个元素分别加到 A 的 3 行上,需将 B 转换为列向量 (3, 1)
B_col = B[:, np.newaxis]   # 等价于 B.reshape(3, 1)
print("B 升维后的 shape:", B_col.shape)  # 输出: (3, 1)

res = A + B_col
print("广播计算成功,结果 shape:", res.shape)  # 输出: (3, 4)
四、诊断排查标准四步法
遇到任何矩阵运算相关的报错时,建议按照以下固定的排查步骤推进,确保每一次修改都建立在清晰的维度证据之上:
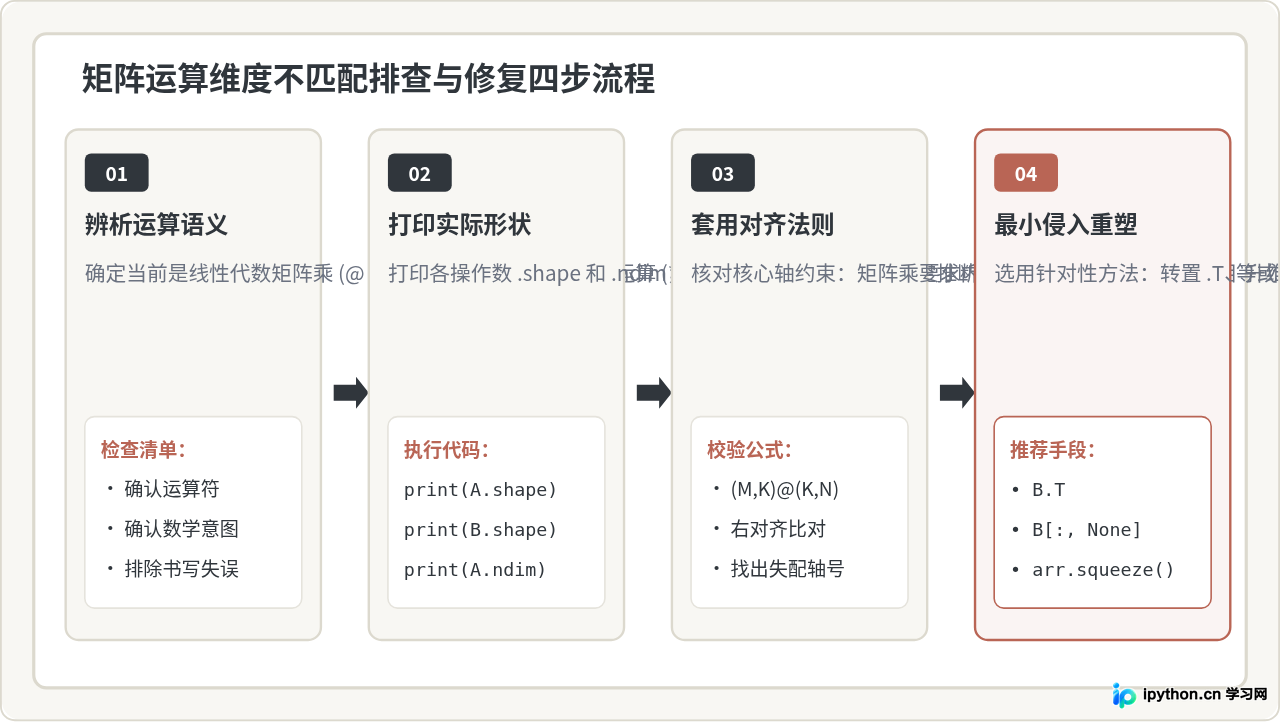
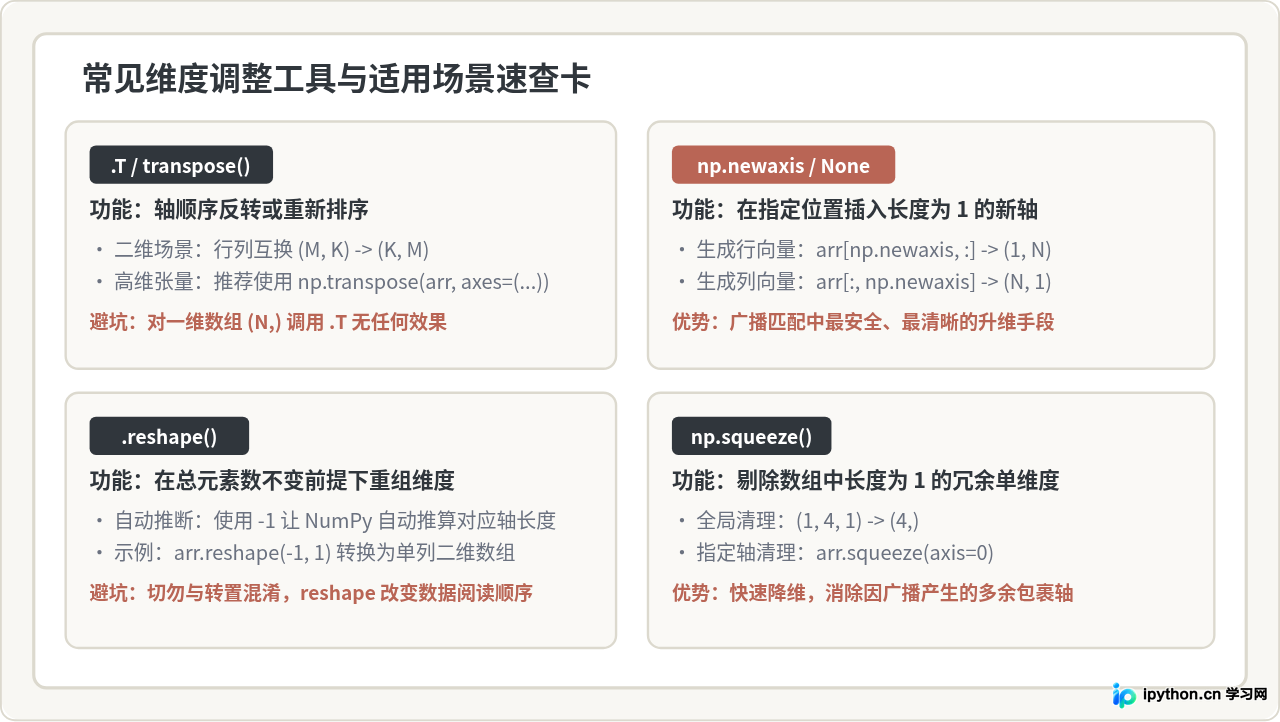
(N,) 的数组是一维张量(既不是行向量也不是列向量),它没有 shape[1]。在执行 @ 时,NumPy 会根据其处于左侧还是右侧自动将其临时视为行向量或列向量;但在线性代数转置 .T 时,一维数组转置后依然是 (N,)。因此遇到一维张量参与广播或特定乘法时,首选使用 np.newaxis 赋予明确的轴结构。
五、常用维度变换工具与避坑速查
在确定需要调整维度后,NumPy 提供了多个专门的工具方法。了解每个方法的适用场景与底层行为,有助于避免数据混乱。
| 操作场景 | 当前形状 | 目标形状 | 推荐代码 | 关键注意事项 |
|---|---|---|---|---|
| 矩阵乘法内维颠倒 | (3, 4) 与 (3, 4) |
后项变为 (4, 3) |
A @ B.T |
仅当业务确实需要行间内积时使用 |
| 一维数组列广播 | (3, 4) 与 (3,) |
后项变为 (3, 1) |
B[:, np.newaxis] |
比 reshape 语义更清晰,无需显式写出长度 |
| 一维数组行广播 | (3, 4) 与 (4,) |
后项无需修改 | A + B |
自动向右对齐,(4,) 匹配轴 1 的 4 |
| 展平多余单维度 | (1, 10, 1) |
(10,) |
arr.squeeze() |
防止无效单轴在多次计算后指数级膨胀 |
| 批量高维矩阵乘法 | (B, N, K) 与 (B, M, K) |
后项变为 (B, K, M) |
A @ B.transpose(0, 2, 1) |
仅交换最后两轴,保留前面的批量 Batch 轴 |
六、总结与排查验证清单
解决 Python 矩阵运算维度报错,本质上是让代码中的张量结构严格契合数学运算契约。在编写与维护代码时,建议建立以下防御性习惯:
- 明确运算符语义:运算前清晰界定是进行线性代数乘法(
@)还是逐元素操作(*)。 - 借助断言校验关键接口:在关键算法或神经网络层入口处,使用
assert A.shape[1] == B.shape[0]提前拦截隐患。 - 区分转置与重塑的本质区别:转置是交换轴坐标(保留空间对应关系),而
reshape是按照内存顺序重新组织元素(改变空间排布)。
遵循上述原则与排查流程,便能在遇到维度不匹配错误时迅速定位根源并给出准确、稳健的代码修复方案。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















