OpenCV霍夫变换直线检测详解与代码实现
本文详细介绍OpenCV中HoughLines()函数的使用方法。该函数需配合二值化或Canny边缘检测结果使用,通过设置极径和极角精度及累加阈值来检测直线。文中提供了完整的Python代码示例,展示如何从读取图像、边缘检测到绘制检测结果的全过程,并解析了关键参数的物理意义与代码实现细节。
2026-10-16
0



本文详细介绍OpenCV中HoughLines()函数的使用方法。该函数需配合二值化或Canny边缘检测结果使用,通过设置极径和极角精度及累加阈值来检测直线。文中提供了完整的Python代码示例,展示如何从读取图像、边缘检测到绘制检测结果的全过程,并解析了关键参数的物理意义与代码实现细节。
OpenCV的imread函数不支持非ASCII字符路径,导致含中文的文件名无法直接读取。本文介绍了通过内存中转的解决方案:利用numpy将文件数据读入内存,再使用imdecode解码为图像;保存时则通过imencode编码后以tofile写入。该方法适用于Python及C++环境,有效解决中文路径读写问题。
本文介绍如何使用OpenCV从图像中提取颜色和形状特征。通过转换至HSV、LAB、YCrCb等色彩空间,利用cv2.inRange进行颜色屏蔽,并结合cv2.findContours提取形状轮廓。内容涵盖色彩空间原理及具体代码实现,帮助开发者掌握基础特征提取技术。
本文详细介绍如何使用Python和OpenCV库实现摄像头的视频捕获、实时播放以及视频文件保存功能。内容涵盖从相机或文件读取视频流、控制播放帧率、配置VideoWriter参数(如FourCC编解码器、帧率、分辨率)以及完整的代码示例,帮助开发者快速掌握基础视频处理技术。
本文介绍如何使用Python和OpenCV实现动态瞄准星功能,通过鼠标回调函数控制圆圈与十字线的绘制。支持滚轮调整半径、加减号调节变化量,旨在提升关键点标注的精准度,特别适用于回归任务及人脸关键点定位场景。
本文详解利用Python和OpenCV进行图像矫正的技术方案。核心通过cv2.warpPerspective实现透视变换,并介绍如何结合轮廓检测与cv2.approxPolyDP多边形逼近算法自动提取目标四个顶点,从而完成倾斜目标的自动扶正处理。
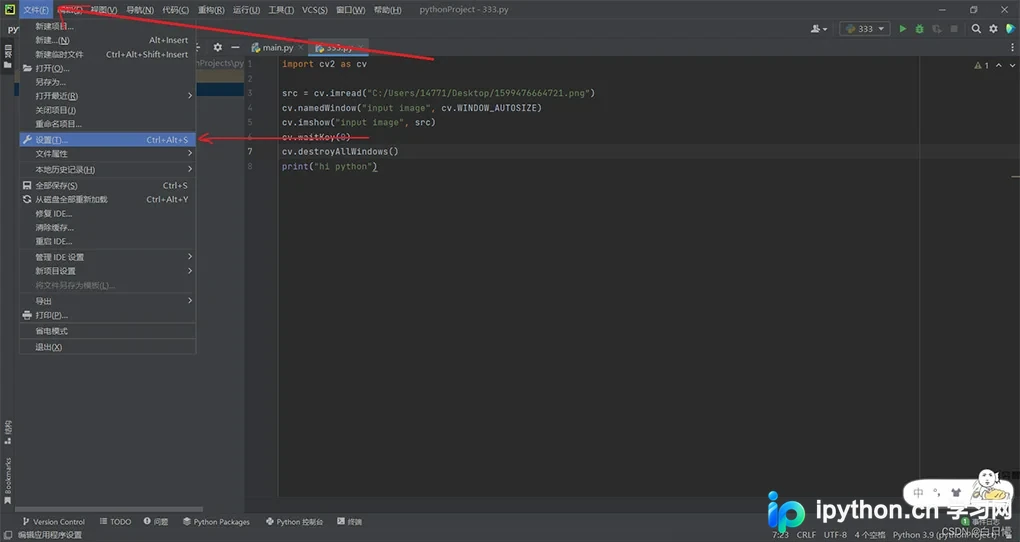
本文详解如何在PyCharm中更换国内Pip镜像源以解决下载缓慢问题,并演示基于清华镜像源安装OpenCV-Python库的具体步骤。通过配置Python解释器仓库地址,可显著提升依赖包下载速度,最后提供简单的测试代码验证安装是否成功。
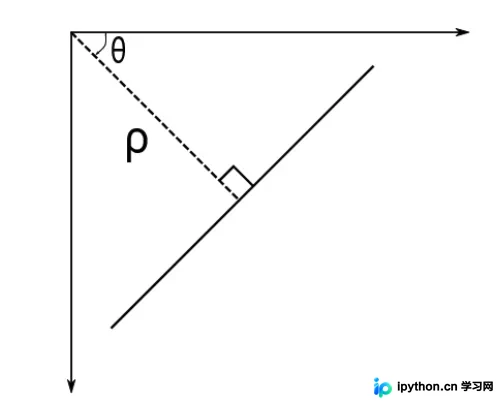
本文详细解析OpenCV中Hough直线检测算法的核心原理,从笛卡尔坐标到极坐标参数空间的转换,以及累加器投票机制。通过cv.HoughLines函数原型分析rho、theta、threshold等关键参数,并结合Python代码示例展示如何结合Canny边缘检测实现直线提取与图像矫正。
本文介绍使用OpenCV和Python从灰度图像中提取前景区域的方法。通过设定阈值生成Mask,利用findContours查找轮廓,并根据设定的面积占比过滤掉过小的前景块。代码展示了如何裁剪有效Patch并保留原始图像结构,适用于图像预处理和特征提取场景。
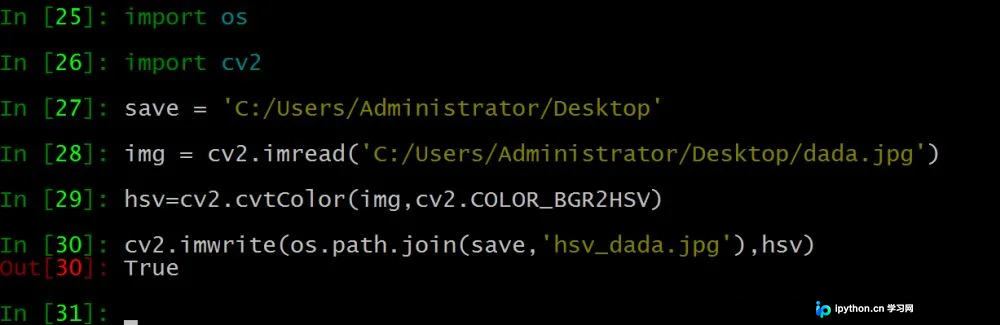
本文详细介绍OpenCV中cv2.cvtColor()函数的使用方法,涵盖RGB、HSV等8种常见色彩空间。重点讲解因OpenCV默认BGR格式导致的BGR2HSV转换细节,并通过示例展示其在生成Mask图及图像预处理中的应用,帮助开发者掌握色彩空间转换的核心技巧。
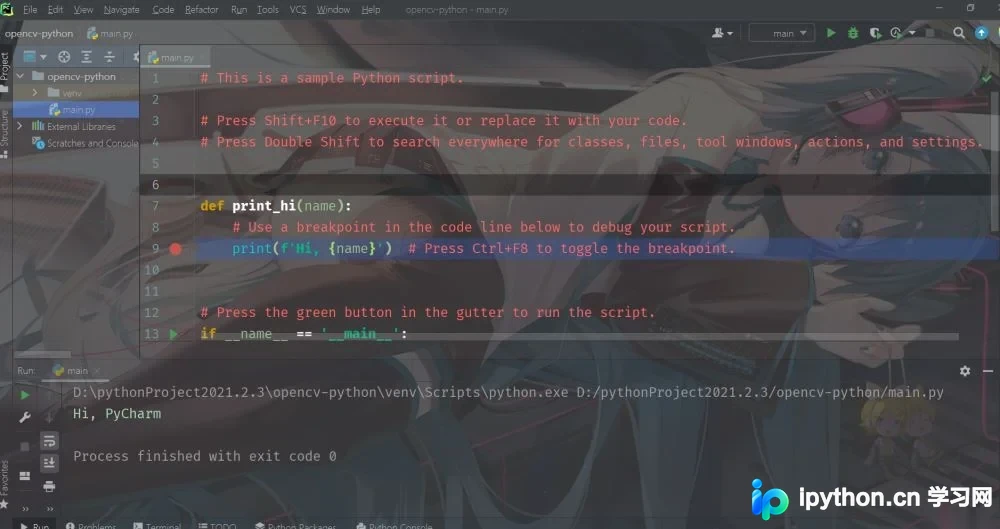
本文详细记录了在PyCharm 2021.2.3中搭建OpenCV-python环境的全过程。涵盖版本要求、工程创建、源配置及库安装步骤,并提供针对opencv-python-4.5.2.52版本的安装与测试方法,帮助开发者快速完成环境部署。
本文详解Python OpenCV中cv2.rectangle()函数的参数用法,包括坐标、颜色及线宽设置。同时介绍利用cv2.addWeighted()结合透明通道实现半透明矩形框的绘制原理,涵盖前景后景处理及透明度控制,提供完整代码示例与参数解析。



