


OpenCV霍夫变换直线检测详解与代码实现

发布时间:2026-10-16 |
5人浏览过
本文详细介绍OpenCV中HoughLines()函数的使用方法。该函数需配合二值化或Canny边缘检测结果使用,通过设置极径和极角精度及累加阈值来检测直线。文中提供了完整的Python代码示例,展示如何从读取图像、边缘检测到绘制检测结果的全过程,并解析了关键参数的物理意义与代码实现细节。
本文分享了使用OpenCV进行直线检测的具体实现方案,供读者参考学习。
1 原理介绍
OpenCV内置的HoughLines()函数用于执行霍夫直线变换。该函数的第一个输入参数必须是二值化图像,因此在使用霍夫变换前,需先对图像进行二值化处理或Canny边缘检测。函数的第二和第三个参数分别定义极径(ρ)和极角(θ)的搜索精度。第四个参数为累加器阈值,只有当累加值超过该阈值时,才判定为一条有效直线;该值也可理解为可检测直线的最短像素长度。函数返回值为包含极径和极角的元组,其中极径单位为像素,极角单位为弧度。
2 代码实现
#直线检测
#使用霍夫直线变换做直线检测,前提条件:边缘检测已经完成
import cv2 as cv
import numpy as np
import matplotlib.pylab as plt

#标准霍夫线变换
def line_detection(image):
    gray = cv.cvtColor(image, cv.COLOR_RGB2GRAY)
    edges = cv.Canny(gray, 50, 150, apertureSize=3)  #apertureSize参数默认其实就是3
    cv.imshow("edges", edges)
    lines = cv.HoughLines(edges, 1, np.pi/180, 80)
    for line in lines:
        rho, theta = line[0]  #line[0]存储的是点到直线的极径和极角,其中极角是弧度表示的。
        a = np.cos(theta)   #theta是弧度
        b = np.sin(theta)
        x0 = a * rho    #代表x = r * cos(theta)
        y0 = b * rho    #代表y = r * sin(theta)
        x1 = int(x0 + 1000 * (-b)) #计算直线起点横坐标
        y1 = int(y0 + 1000 * a)    #计算起始起点纵坐标
        x2 = int(x0 - 1000 * (-b)) #计算直线终点横坐标
        y2 = int(y0 - 1000 * a)    #计算直线终点纵坐标    注:这里的数值1000给出了画出的线段长度范围大小,数值越小,画出的线段越短,数值越大,画出的线段越长
        cv.line(image, (x1, y1), (x2, y2), (0, 0, 255), 2)    #点的坐标必须是元组,不能是列表。
    cv.imshow("image-lines", image)

#统计概率霍夫线变换
def line_detect_possible_demo(image):
    gray = cv.cvtColor(image, cv.COLOR_RGB2GRAY)
    edges = cv.Canny(gray, 50, 150, apertureSize=3)  # apertureSize参数默认其实就是3
    lines = cv.HoughLinesP(edges, 1, np.pi / 180, 60, minLineLength=60, maxLineGap=5)
    for line in lines:
        x1, y1, x2, y2 = line[0]
        cv.line(image, (x1, y1), (x2, y2), (0, 0, 255), 2)
    cv.imshow("line_detect_possible_demo",image)

src = cv.imread(r'..\edge.jpg')
print(src.shape)
cv.namedWindow('input_image', cv.WINDOW_AUTOSIZE)
cv.imshow('input_image', src)
line_detection(src)
src = cv.imread(r'..\edge.jpg') #调用上一个函数后,会把传入的src数组改变,所以调用下一个函数时,要重新读取图片
line_detect_possible_demo(src)
cv.waitKey(0)
cv.destroyAllWindows()
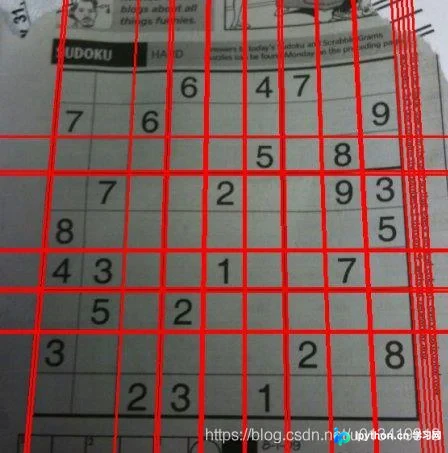
3 运行效果
以上就是本文的全部内容,希望对大家的学习有所帮助,也希望大家多多支持本站。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















