


Python OpenCV实现投影变换:从原理到代码详解

本文深入解析OpenCV中的投影变换(透视变换),通过车牌识别案例说明其必要性。详细讲解投影变换矩阵的8个未知数计算方法,对比其与仿射变换的区别,并提供基于Python 3.7.4和OpenCV 4.1的完整代码示例,展示如何利用[[wp:a6]]和[[wp:a7]]函数实现图像校正。
投影变换的应用场景与必要性
此前我们探讨了仿射变换,这是一种应用广泛且易于理解的图像变换方式。然而在实际生活场景中,我们常会遇到如下情况:
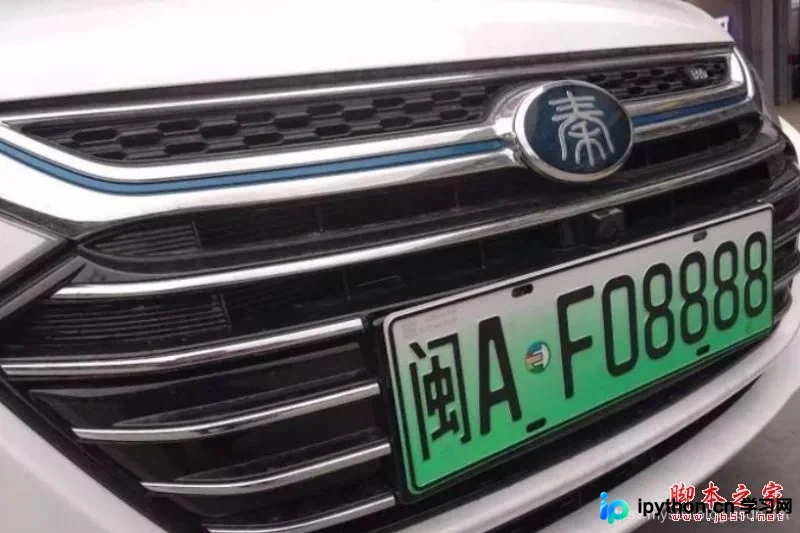
以比亚迪秦的车牌为例,拍摄角度并非垂直,而是存在一定倾斜。这种角度导致字符发生形变,与标准模板图像存在显著差异,从而造成识别失败。为解决这一问题,必须对图像进行投影变换,以校正车牌角度,使其恢复至可识别状态。
至此,我们对投影变换建立了直观认识。接下来需解决的核心问题是:如何在软件中计算该变换?是否仍沿用仿射变换的矩阵模型?观察图像可知,前部字符“闽A”较大,后部数字“88”较小,这表明原本平行的线条在投影后不再平行。仿射变换保持平行线性质不变,而投影变换则不保证这一点,这正是两者的关键区别。
投影变换原理与矩阵模型
投影变换仅保证同一直线上的点仍共线,但不保证平行性。其本质是将二维图像(如车牌)经过三维空间变换后映射至另一二维平面。若映射前后二维空间一致,则退化为仿射变换。投影变换同样可通过矩阵描述,具体形式如下:
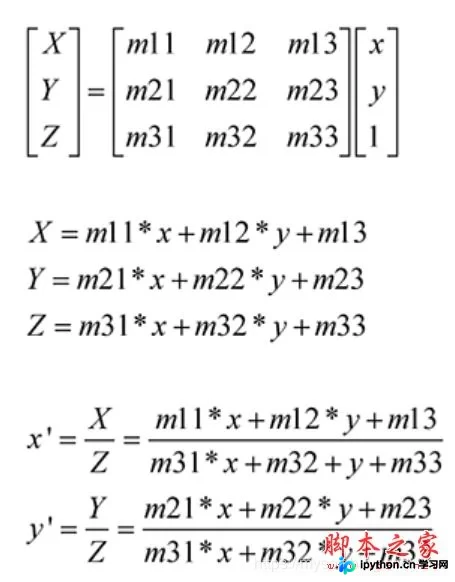
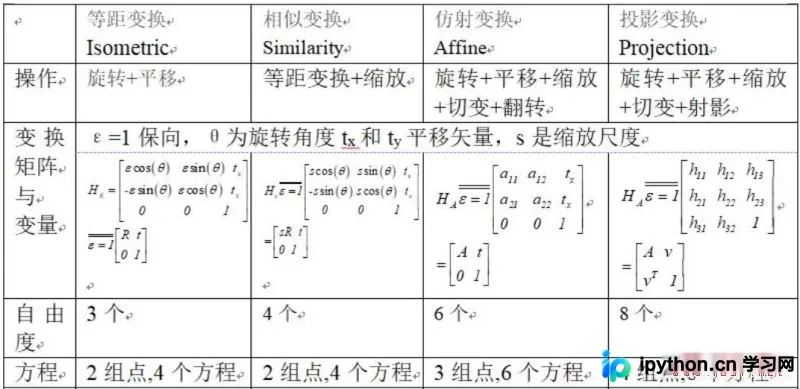
该投影变换矩阵包含8个未知参数,因此需要四组不同的对应坐标点才能求解。与前述矩阵对比可见:
在OpenCV库中,计算过程遵循以下公式:
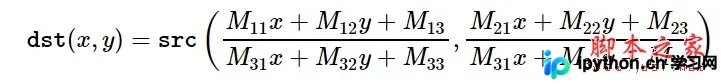
OpenCV代码实现与示例
一旦构建出投影变换矩阵,后续计算流程与仿射变换完全一致。以下通过具体示例演示投影变换的实际功能:
#python 3.7.4,opencv4.1
#蔡军生 https://blog.csdn.net/caimouse/article/details/51749579
#
import cv2
import numpy as np
#图片的路径
imgname = "img1.jpg"
#读取图片
image = cv2.imread(imgname, cv2.IMREAD_COLOR)
#图片的高度和宽度
h,w = image.shape[:2]
#从目标坐标计算出3X3的矩阵,然后调用warpPerspective执行
src = np.array([[0,0],  [w-1,0],  [0,h-1], [w-1,h-1]], np.float32)
dst = np.array([[100,50], [w/2.0,50], [100,h-1], [w-1,h-1]], np.float32)
A1 = cv2.getPerspectiveTransform(src, dst)
d1 = cv2.warpPerspective(image, A1, (w, h), borderValue = 125)
#显示操作之后的图片
cv2.imshow("d1",d1)
#显示图像
cv2.imshow("image", image)
#等待用户输入,然后删除所有窗口
cv2.waitKey(0)
cv2.destroyAllWindows()
程序运行结果如下:
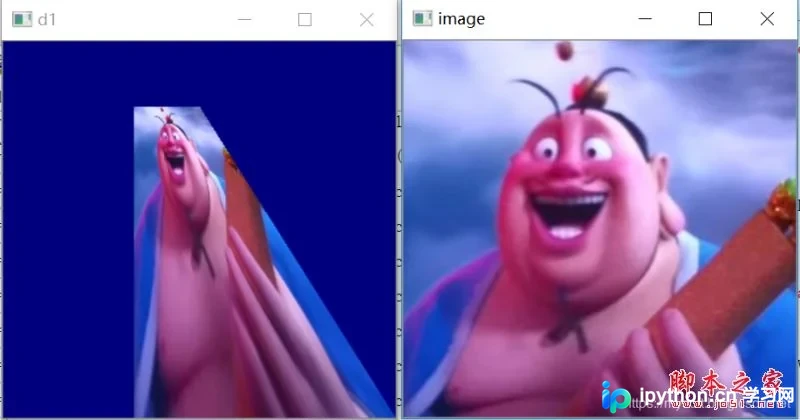
本例首先定义四组源坐标点,随后调用getPerspectiveTransform函数计算投影变换矩阵,最后通过warpPerspective函数执行图像变换。若需校正图片,方法相同,只需提供变换前后的四组对应坐标值即可。
总结
以上内容介绍了Python结合OpenCV实现投影变换的技术细节,希望能对读者有所帮助。如有任何疑问,欢迎留言交流,小编将及时回复。感谢大家对本站的支持! 若本文对您有启发,欢迎转载,请注明出处,谢谢!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















