


Python OpenCV实现红绿双色实时识别

发布时间:2026-10-13 |
5人浏览过
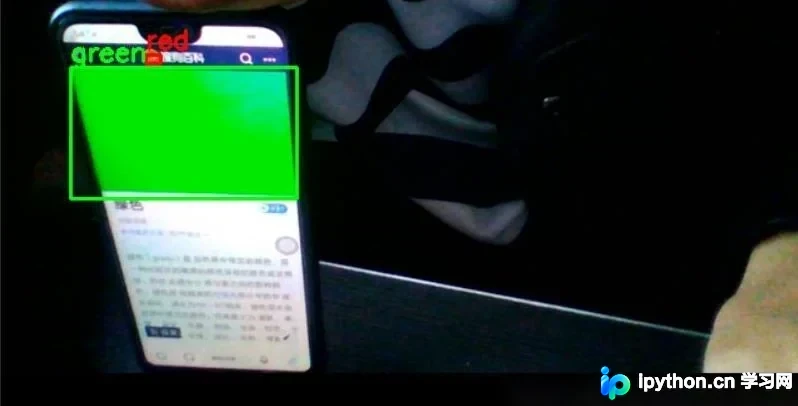
本文分享基于Python和OpenCV的简单颜色识别程序,通过HSV空间设定红绿阈值实现实时检测。代码包含中值滤波去噪及轮廓查找绘制功能。作者指出当前方案在识别两种颜色时较为稳定,但多色场景下误差较大,后续需优化。
Python OpenCV实现红绿双色实时识别
本文分享一个使用Python实现的简单颜色识别程序的具体代码,供读者参考学习。
import numpy as np
import cv2
font= cv2.FONT_HERSHEY_SIMPLEX
lower_red=np.array([0,127,128])#红色阈值下界
higher_red=np.array([10,255,255])#红色阈值上界
lower_green=np.array([35,110,106])#绿色阈值下界
higher_green=np.array([77,255,255])#绿色阈值上界
cap=cv2.VideoCapture(0)#打开电脑内置摄像头
if(cap.isOpened()):
 while(True):
  ret,frame=cap.read()#按帧读取,这是读取一帧
  img_hsv=cv2.cvtColor(frame,cv2.COLOR_BGR2HSV)
  mask_red=cv2.inRange(img_hsv,lower_red,higher_red)#可以认为是过滤出红色部分,获得红色的掩膜
  mask_green=cv2.inRange(img_hsv,lower_green,higher_green)#获得绿色部分掩膜
  mask_green = cv2.medianBlur(mask_green, 7) # 中值滤波
  mask_red = cv2.medianBlur(mask_red, 7) # 中值滤波
  mask=cv2.bitwise_or(mask_green,mask_red)#三部分掩膜进行按位或运算
  image1,cnts1,hierarchy1=cv2.findContours(mask_red,cv2.RETR_EXTERNAL,cv2.CHAIN_APPROX_NONE)#轮廓检测
  image3,cnts3,hierarchy3=cv2.findContours(mask_green,cv2.RETR_EXTERNAL,cv2.CHAIN_APPROX_NONE)

  for cnt in cnts1:
   (x,y,w,h)=cv2.boundingRect(cnt)#该函数返回矩阵四个点
   cv2.rectangle(frame, (x, y), (x + w, y + h), (0, 0, 255), 2)#将检测到的颜色框起来
   cv2.putText(frame,'red',(x,y-5),font,0.7,(0,0,255),2)

  for cnt in cnts3:
   (x, y, w, h) = cv2.boundingRect(cnt) # 该函数返回矩阵四个点
   cv2.rectangle(frame, (x, y), (x + w, y + h), (0, 255, 0), 2) # 将检测到的颜色框起来
   cv2.putText(frame, 'green', (x, y - 5), font, 0.7, (0,255,0), 2)
  cv2.imshow('frame',frame)
  k=cv2.waitKey(20)&0xFF
  if k ==27:
   break

cv2.waitKey(0)
cv2.destroyAllWindows()
经测试发现,当需要识别的颜色种类超过两种时,识别误差会显著增大,目前计划后续深入学习后进行优化。现阶段该方案在识别两种颜色时表现较为稳定。
以上就是本文的全部内容,希望能为读者的学习提供有益帮助,同时也欢迎大家多多支持本站。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















