


Python OpenCV边缘提取实战:高斯滤波、Canny算子及参数详解

本文详细解析使用Python和OpenCV进行图像边缘提取的完整流程。重点讲解高斯滤波去噪、灰度转换及Canny边缘检测算法中低阈值与高阈值的作用机制。通过具体代码案例,说明如何配置参数以平衡噪声抑制与边缘连接的完整性,帮助开发者快速掌握边缘检测的核心技术。
引言与环境搭建
对于刚接触机器视觉的新手而言,学习基础语法时往往感到理解困难,容易陷入概念模糊的困境。
许多现有的经验教程往往只展示功能函数和代码,缺乏对关键参数的深入解析。为此,本文汇总了详细的参数解析与实用案例,旨在弥补这一空白。
一、OpenCV与Python环境搭建
虽然具备Python编写能力即可使用OpenCV,但合适的开发工具与代码提示功能至关重要。尽管Sublime VS等工具也可用,但其编码智能程度可能不足;若使用VS且后续学习方向不一致,则可能不再适用。
推荐使用PyCharm,只需在项目设置中的解释器里安装opencv-python库即可开始编码,Python环境的搭建过程也非常便捷。
边缘提取案例与函数解析
二、边缘提取案例演示
高斯滤波处理
import cv2
def edge_demo(image):
  #GaussianBlur图像高斯平滑处理
  blurred = cv2.GaussianBlur(image, (3, 3), 0)
  #(3, 3)表示高斯矩阵的长与宽都是3,意思就是每个像素点按3*3的矩阵在周围取样求平均值,,标准差取0
  gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)
  #颜色模式转换成cv2.COLOR_BGR2GRAY模式下的灰度图像

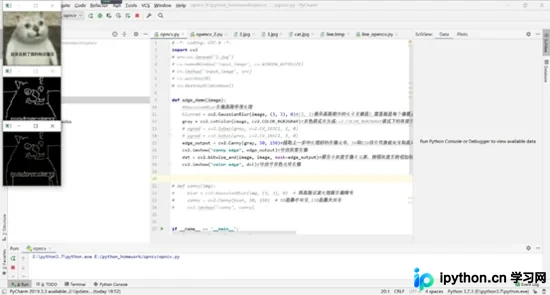
  edge_output = cv2.Canny(gray, 50, 150)
  #提取上一步中处理好的图像边缘,50和150分别代表低阈值和高阈值,高阈值用来将物体与背景区分开来,低的用于平滑连接高阈值产生的片段,使图像成一个整体
  cv2.imshow("canny edge", edge_output)#输出灰度图像
  #原图与灰度图像与运算,按照灰度图剪切加和的原图
  dst = cv2.bitwise_and(image, image, mask=edge_output)  cv2.imshow("color edge", dst)#输出带颜色边缘图像


if __name__ == '__main__':
  img = cv2.imread("cat.jpg")
  # cv2.namedWindow("input image", cv2.WINDOW_AUTOSIZE)
  cv2.imshow("input image", img)
  edge_demo(img)

  cv2.waitKey(0)#等待键盘输入,不输入 则无限等待
  cv2.destroyAllWindows()#清除所以窗口
三、核心功能函数解析
上述代码虽源自他人,但大多数示例未提供详细解释,这对新手并不友好。因此,本文将逐一拆解关键步骤。
高斯处理
在图像处理领域,常见的滤波算法包括均值滤波、中值滤波以及高斯滤波等。
以下是三种主要滤波器的对比分析:
滤波器类型 | 基本原理 | 特点
均值滤波 | 使用模板内所有像素的平均值替代中心像素灰度值 | 易受噪声干扰,无法完全消除噪声,仅能相对减弱
中值滤波 | 计算模板内像素的中值,并用该中值替换中心像素灰度值 | 对噪声敏感度较低,能有效消除椒盐噪声,但可能导致图像不连续
高斯滤波 | 对邻域内像素进行平滑处理时,赋予不同位置像素不同的权重 | 在平滑图像的同时,能更好地保留图像整体的灰度分布特征
其核心目的是使图像灰度分布更加均匀。具体操作上,以3x3矩阵为窗口,对周围像素取样并求平均值,标准差设为0。
 blurred = cv2.GaussianBlur(image, (3, 3), 0)
#GaussianBlur图像高斯平滑处理
#(3, 3)表示高斯矩阵的长与宽都是3,意思就是每个像素点按3*3的矩阵在周围取样求平均值,,标准差取0
灰度转换——即通常所说的二值化处理阶段。
顾名思义,这是将图像转换为黑白图像的过程。参数cv2.COLOR_BGR2GRAY代表色彩模式,因此该函数名为cvtColor(色彩模式转换)。
cvtColor()函数用于将图像从一个颜色空间转换至另一个颜色空间(支持目前常见的所有颜色空间),并在转换过程中保持数据类型不变,即转换后图像的位深与源图像一致。
灰度转换与Canny边缘检测
 gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)
  #颜色模式转换成cv2.COLOR_BGR2GRAY模式下的灰度图像
边缘识别与提取
此步骤旨在从二值化图像中提取边缘。参数50和150分别代表低阈值和高阈值:高阈值用于将物体与背景清晰区分,低阈值则用于平滑连接由高阈值产生的断裂片段,从而使图像轮廓成为一个整体。
简而言之,低阈值用于处理细微细节,高阈值用于宏观处理——大阈值负责分离背景与轮廓,小阈值负责拼接细小轮廓,最终形成完整的边缘整体。
edge_output = cv2.Canny(gray, 50, 150)
  #提取上一步中处理好的图像边缘,50和150分别代表低阈值和高阈值,高阈值用来将物体与背景区分开来,低的用于平滑连接高阈值产生的片段,使图像成一个整体
最后输出结果即可。后续涉及的对比学习函数并非必需,可根据需求选择是否使用。
例如,使用dst = cv2.bitwise_and(image, image, mask=edge_output)结合cv2.imshow("color edge", dst)可输出带有颜色的边缘图像。
)
至此,关于Python+OpenCV边缘提取及各函数参数解析的介绍完毕。如需了解更多相关内容,请搜索本站过往文章或继续浏览后续文章,感谢大家的支持!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















