


使用Python spidev库读取BME280传感器数据的代码示例

spidev 库的完整通信与数据读取方案,解析BME280独有的SPI读写掩码规则、出厂校准寄存器拼接逻辑,并给出包含温度、气压与湿度补偿算法的完整可运行代码。
一、硬件接口连接与系统准备
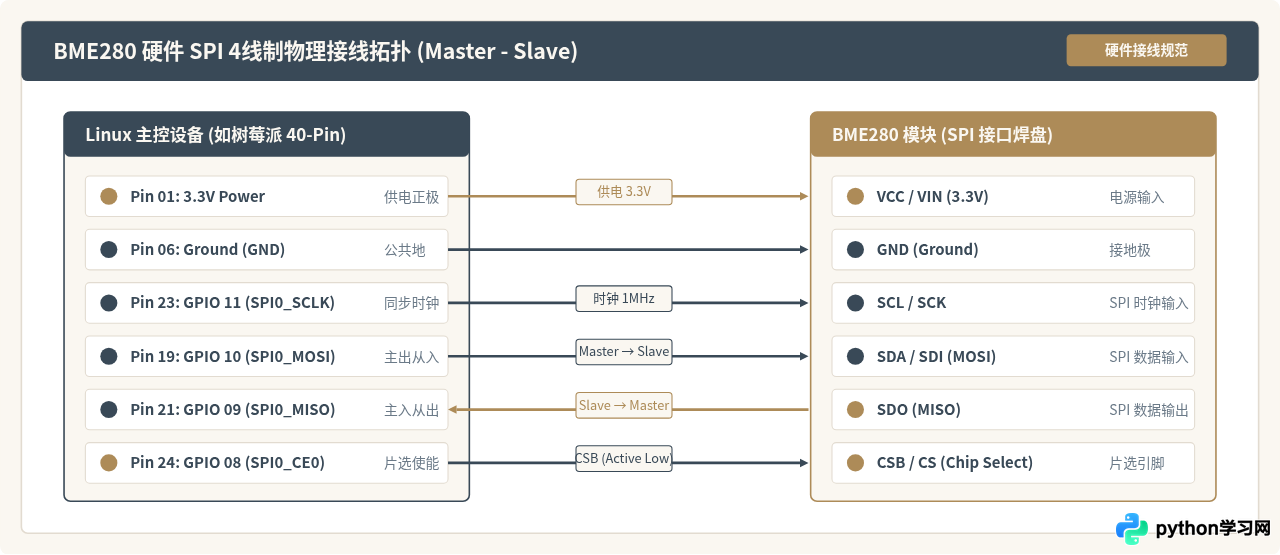
BME280传感器支持标准4线SPI通信。在SPI模式下,主控板作为SPI Master,BME280作为SPI Slave。通信需要连接4根信号线与2根电源线:时钟线(SCK/SCL)、主出从入线(MOSI/SDA)、主入从出线(MISO/SDO)以及片选线(CSB/CS)。
需要特别注意引脚电平与模式激活机制:BME280上电时如果CSB引脚保持高电平,传感器默认处于I2C模式;一旦CSB引脚产生低电平跳变,内部状态机将自动切换并锁定在SPI模式,直到下一次硬件复位。此外,BME280的工作电压为1.71V至3.6V,必须连接3.3V供电接口,切勿接入5V电源。
系统环境与依赖安装
在树莓派等设备上运行前,需确保 Linux 内核已加载 SPI 驱动模块。可通过 raspi-config 工具在“Interface Options”中开启 SPI,或者在 /boot/config.txt 中配置 dtparam=spi=on。
检查系统节点是否存在 /dev/spidev0.0:
ls -l /dev/spidev*
# 预期输出示例:
# crw-rw---- 1 root spi 153, 0 Oct 23 06:00 /dev/spidev0.0
# crw-rw---- 1 root spi 153, 1 Oct 23 06:00 /dev/spidev0.1
接着安装 Python SPI 驱动包 spidev:
pip install spidev二、BME280 SPI 读写协议与帧结构
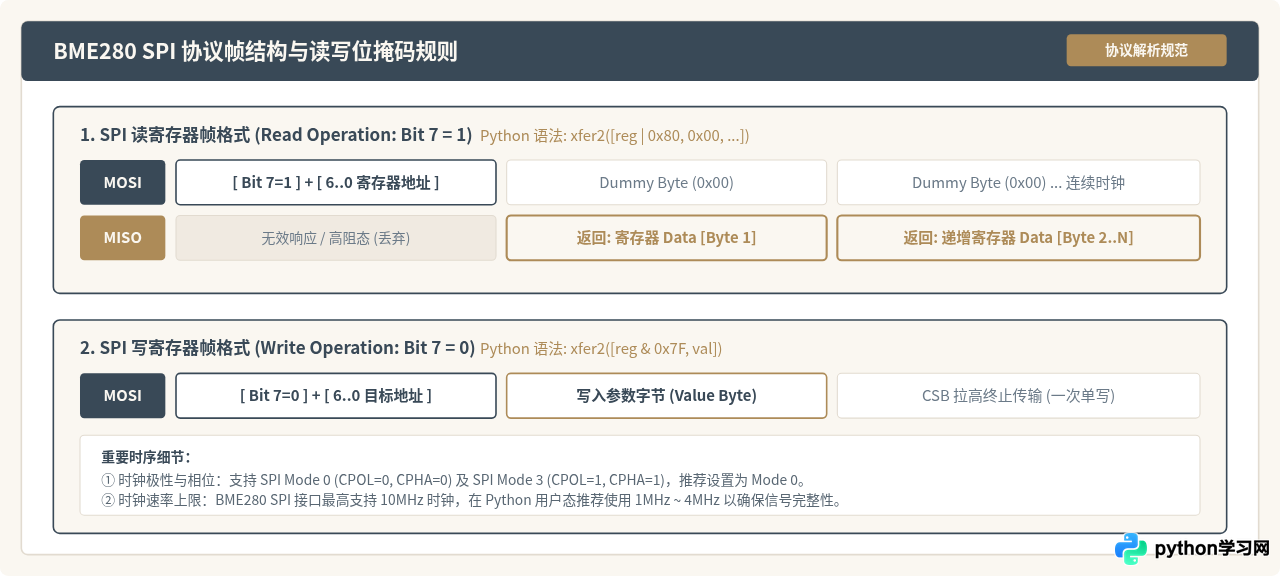
与通用 I2C 通信不同,BME280 在 SPI 总线上的通信对控制字节(Control Byte)有极其严格的位掩码要求。这是许多初学者使用 spidev 读不出正确数据的首要原因:
- 读操作(Read Register):主设备发出的寄存器地址字节,最高位(Bit 7)必须置为 1。即实际发送地址为
reg_addr | 0x80。紧接着发送若干伪字节(Dummy Byte,通常为0x00),同时在 MISO 线读取返回数据。 - 写操作(Write Register):主设备发出的寄存器地址字节,最高位(Bit 7)必须置为 0。即实际发送地址为
reg_addr & 0x7F,紧接着紧随要写入的数据字节。 - 突发读取(Burst Read):BME280 内部具备地址自动累加器。当主设备拉低 CS 并连续发送时钟时,从起始地址
0xF7 | 0x80开始,可一次性连续读取 8 个字节(3字节气压、3字节温度、2字节湿度),从而确保这三个测量量来自同一次物理采样转换,避免出现时间窗口脱节。
三、完整的 Python 驱动代码实现
以下为完整的 Python 面向对象代码示例。该实现完全基于 spidev,不依赖任何第三方封装库(如 Adafruit_CircuitPython_BME280),可直观地展现出厂校准参数读取、配置寄存器写入以及温度/气压/湿度的精确补偿计算。
#!/usr/bin/env python3
# -*- coding: utf-8 -*-
"""
使用 Python spidev 库读取 BME280 传感器的完整驱动示例
涵盖:硬件SPI初始化、出厂参数校准、突发寄存器读取、博世官方补偿算法
"""

import time
import spidev


class BME280_SPI:
    # 常用寄存器定义
    REG_DIG_T1_LSB = 0x88
    REG_CHIP_ID    = 0xD0
    REG_RESET      = 0xE0
    REG_DIG_H2_LSB = 0xE1
    REG_CTRL_HUM   = 0xF2
    REG_STATUS     = 0xF3
    REG_CTRL_MEAS  = 0xF4
    REG_CONFIG     = 0xF5
    REG_DATA_START = 0xF7  # 突发读取起始寄存器 (0xF7 ~ 0xFE, 共8字节)

    # 预期的芯片标识码
    BME280_CHIP_ID = 0x60

    def __init__(self, spi_bus=0, spi_device=0, speed_hz=1000000):
        """
        初始化 SPI 总线并连接 BME280
        :param spi_bus: SPI 总线号 (如 /dev/spidev0.0 的 0)
        :param spi_device: 设备片选号 (如 /dev/spidev0.0 的 0)
        :param speed_hz: SPI 传输速率,默认 1MHz
        """
        self.spi = spidev.SpiDev()
        self.spi.open(spi_bus, spi_device)
        self.spi.max_speed_hz = speed_hz
        self.spi.mode = 0b00  # SPI Mode 0 (CPOL=0, CPHA=0)

        # 校验芯片 ID
        chip_id = self.read_chip_id()
        if chip_id != self.BME280_CHIP_ID:
            raise RuntimeError(
                f"未能识别 BME280 传感器!读取到 Chip ID 为 0x{chip_id:02X},"
                f"预期值应为 0x{self.BME280_CHIP_ID:02X}。请检查接线及 SPI 模式。"
            )

        # 软复位
        self.reset()
        time.sleep(0.05)

        # 读取传感器内部出厂修调校准参数
        self.calib = {}
        self._load_calibration_parameters()

        # 配置传感器采样模式
        self._configure_sensor()

        # 用于保存温度计算的中间变量 t_fine (供气压和湿度补偿公式复用)
        self.t_fine = 0

    def _read_bytes(self, register, length):
        """
        通过 SPI 读取指定寄存器的数据
        规则:发送地址的高位置 1 (reg | 0x80),随后发送 length 个伪字节
        """
        tx = [(register | 0x80)] + [0x00] * length
        rx = self.spi.xfer2(tx)
        return rx[1:]  # 跳过第一个字节的响应,保留有效数据

    def _write_byte(self, register, value):
        """
        通过 SPI 向指定寄存器写入单个字节
        规则:发送地址的高位置 0 (reg & 0x7F),随后发送待写入的数据
        """
        tx = [(register & 0x7F), value & 0xFF]
        self.spi.xfer2(tx)

    def read_chip_id(self):
        """读取传感器芯片 ID (0xD0 寄存器)"""
        res = self._read_bytes(self.REG_CHIP_ID, 1)
        return res[0]

    def reset(self):
        """软复位 BME280 (写入 0xB6 到 0xE0)"""
        self._write_byte(self.REG_RESET, 0xB6)

    def _load_calibration_parameters(self):
        """
        从 ROM 读取出厂修调系数并拼接为对应有符号/无符号数值
        """
        # 1. 读取温度与气压校准参数 (0x88 ~ 0xA1, 共 26 字节)
        b1 = self._read_bytes(self.REG_DIG_T1_LSB, 26)

        self.calib['dig_T1'] = b1[0] | (b1[1] << 8)
        self.calib['dig_T2'] = self._to_int16(b1[2] | (b1[3] << 8))
        self.calib['dig_T3'] = self._to_int16(b1[4] | (b1[5] << 8))

        self.calib['dig_P1'] = b1[6] | (b1[7] << 8)
        self.calib['dig_P2'] = self._to_int16(b1[8] | (b1[9] << 8))
        self.calib['dig_P3'] = self._to_int16(b1[10] | (b1[11] << 8))
        self.calib['dig_P4'] = self._to_int16(b1[12] | (b1[13] << 8))
        self.calib['dig_P5'] = self._to_int16(b1[14] | (b1[15] << 8))
        self.calib['dig_P6'] = self._to_int16(b1[16] | (b1[17] << 8))
        self.calib['dig_P7'] = self._to_int16(b1[18] | (b1[19] << 8))
        self.calib['dig_P8'] = self._to_int16(b1[20] | (b1[21] << 8))
        self.calib['dig_P9'] = self._to_int16(b1[22] | (b1[23] << 8))

        # 2. 读取湿度校准参数 dig_H1 (0xA1 寄存器)
        h1 = self._read_bytes(0xA1, 1)
        self.calib['dig_H1'] = h1[0]

        # 3. 读取湿度校准参数 dig_H2 ~ dig_H6 (0xE1 ~ 0xE7, 共 7 字节)
        b2 = self._read_bytes(self.REG_DIG_H2_LSB, 7)
        self.calib['dig_H2'] = self._to_int16(b2[0] | (b2[1] << 8))
        self.calib['dig_H3'] = b2[2]

        # 特殊拼接:dig_H4 [11:4] 在 0xE4, [3:0] 在 0xE5[3:0]
        self.calib['dig_H4'] = self._to_int16((b2[3] << 4) | (b2[4] & 0x0F))

        # 特殊拼接:dig_H5 [11:4] 在 0xE6, [3:0] 在 0xE5[7:4]
        self.calib['dig_H5'] = self._to_int16((b2[5] << 4) | ((b2[4] >> 4) & 0x0F))

        self.calib['dig_H6'] = self._to_int8(b2[6])

    @staticmethod
    def _to_int16(val):
        """将 16 位整数转换为有符号数"""
        return val - 65536 if val > 32767 else val

    @staticmethod
    def _to_int8(val):
        """将 8 位整数转换为有符号数"""
        return val - 256 if val > 127 else val

    def _configure_sensor(self):
        """
        配置传感器控制寄存器:
        注意写入顺序:必须先写 ctrl_hum (0xF2),再写 ctrl_meas (0xF4)
        """
        # 1. 湿度采样率配置:1倍过采样 (osrs_h = 0b001)
        self._write_byte(self.REG_CTRL_HUM, 0x01)

        # 2. 气压/温度过采样率及正常运行模式:
        # osrs_t: 1倍 (0b001 << 5) = 0x20
        # osrs_p: 1倍 (0b001 << 2) = 0x04
        # mode: 正常模式 Normal Mode (0b11) = 0x03
        # 合计写入:0x20 | 0x04 | 0x03 = 0x27
        self._write_byte(self.REG_CTRL_MEAS, 0x27)

        # 3. 待机时间与滤波器配置:待机 500ms, IIR Filter 系数 16
        # t_sb: 500ms (0b100 << 5) = 0x80
        # filter: 16 (0b100 << 2) = 0x10
        # spi3w_en: 4线模式 (0)
        self._write_byte(self.REG_CONFIG, 0x90)

    def read_measurements(self):
        """
        突发读取 8 字节原始采样并进行官方补偿计算
        :return: (temperature_celsius, pressure_hpa, humidity_rh)
        """
        # 从 0xF7 连续突发读取 8 字节
        data = self._read_bytes(self.REG_DATA_START, 8)

        # 拆解气压 ADC 原始值 (20位: [19:12]在MSB, [11:4]在LSB, [3:0]在XLSB高4位)
        raw_press = (data[0] << 12) | (data[1] << 4) | (data[2] >> 4)

        # 拆解温度 ADC 原始值 (20位: [19:12]在MSB, [11:4]在LSB, [3:0]在XLSB高4位)
        raw_temp = (data[3] << 12) | (data[4] << 4) | (data[5] >> 4)

        # 拆解湿度 ADC 原始值 (16位: [15:8]在MSB, [7:0]在LSB)
        raw_hum = (data[6] << 8) | data[7]

        # 计算顺序必须先计算温度,获取准确的 self.t_fine,然后再算气压和湿度
        temperature = self._compensate_temperature(raw_temp)
        pressure = self._compensate_pressure(raw_press)
        humidity = self._compensate_humidity(raw_hum)

        return round(temperature, 2), round(pressure, 2), round(humidity, 2)

    def _compensate_temperature(self, adc_t):
        """博世官方 32位温度补偿算法"""
        c = self.calib
        var1 = (((adc_t >> 3) - (c['dig_T1'] << 1)) * c['dig_T2']) >> 11
        var2 = (((((adc_t >> 4) - c['dig_T1']) * ((adc_t >> 4) - c['dig_T1'])) >> 12) * c['dig_T3']) >> 14
        self.t_fine = var1 + var2
        temp_c = ((self.t_fine * 5 + 128) >> 8) / 100.0
        return temp_c

    def _compensate_pressure(self, adc_p):
        """博世官方 64位气压补偿算法"""
        c = self.calib
        var1 = self.t_fine - 128000
        var2 = var1 * var1 * c['dig_P6']
        var2 = var2 + ((var1 * c['dig_P5']) << 17)
        var2 = var2 + (c['dig_P4'] << 35)
        var1 = ((var1 * var1 * c['dig_P3']) >> 8) + ((var1 * c['dig_P2']) << 12)
        var1 = (((1 << 47) + var1) * c['dig_P1']) >> 33

        if var1 == 0:
            return 0.0  # 避免除以零异常

        p = 1048576 - adc_p
        p = int((((p << 31) - var2) * 3125) / var1)
        var1 = (c['dig_P9'] * (p >> 13) * (p >> 13)) >> 25
        var2 = (c['dig_P8'] * p) >> 19
        p = ((p + var1 + var2) >> 8) + (c['dig_P7'] << 4)

        pressure_pa = p / 256.0
        return pressure_pa / 100.0  # 转换为百帕 (hPa)

    def _compensate_humidity(self, adc_h):
        """博世官方湿度补偿算法"""
        c = self.calib
        v_x1_u32r = self.t_fine - 76800
        v_x1_u32r = (
            ((((adc_h << 14) - (c['dig_H4'] << 20) - (c['dig_H5'] * v_x1_u32r)) + 16384) >> 15) *
            ((((((((v_x1_u32r * c['dig_H6']) >> 10) *
                  (((v_x1_u32r * c['dig_H3']) >> 11) + 32768)) >> 10) + 2097152) *
               c['dig_H2'] + 8192) >> 14)
        )
        v_x1_u32r = v_x1_u32r - (((((v_x1_u32r >> 15) * (v_x1_u32r >> 15)) >> 7) * c['dig_H1']) >> 4)
        v_x1_u32r = 0 if v_x1_u32r < 0 else v_x1_u32r
        v_x1_u32r = 419430400 if v_x1_u32r > 419430400 else v_x1_u32r
        return (v_x1_u32r >> 12) / 1024.0

    def close(self):
        """释放 SPI 资源"""
        self.spi.close()


if __name__ == "__main__":
    print("正在连接 BME280 硬件 SPI 总线...")
    try:
        sensor = BME280_SPI(spi_bus=0, spi_device=0, speed_hz=1000000)
        print("传感器初始化成功!开始周期采集环境数据 (Ctrl+C 退出):\n")

        while True:
            temp, press, hum = sensor.read_measurements()
            print(f"[{time.strftime('%H:%M:%S')}] 温度: {temp:5.2f} °C | 气压: {press:7.2f} hPa | 湿度: {hum:5.2f} %RH")
            time.sleep(1.0)

    except KeyboardInterrupt:
        print("\n用户手动停止采集。")
    except Exception as e:
        print(f"\n运行异常: {e}")
    finally:
        if 'sensor' in locals():
            sensor.close()
四、核心算法解析与关键数据流
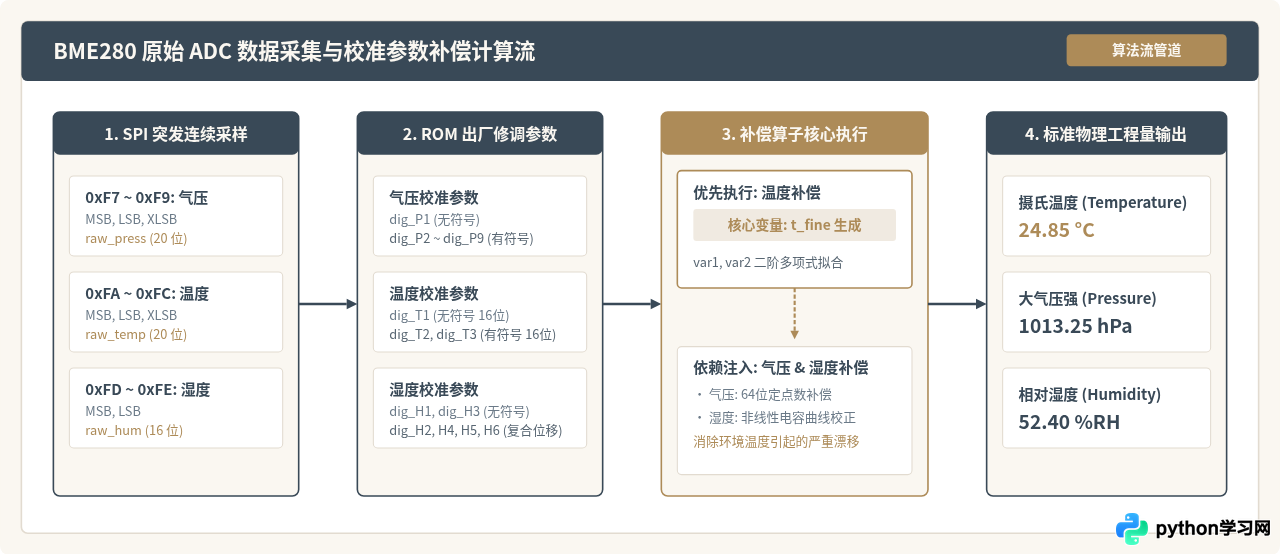
BME280 并非直接输出经过标定的温度(℃)或气压值,而是输出未校准的 20 位/16 位 ADC 计数。博世芯片在生产制造阶段,会将每颗芯片物理特性的非线性修调系数烧录在内建只读存储器(ROM)中。
补偿计算具有严格的先后依赖次序:
- 温度优先计算:温度补偿算法不仅输出温度,更重要的是计算出高精度的全局内部细分变量
t_fine。 - 气压与湿度复用:由于硅基压阻元件与湿度电容介质受环境温度影响极其显著,气压公式与湿度公式必须依赖
t_fine进行交叉温漂补偿。如果顺序颠倒,将导致气压和湿度读数出现巨大偏差。
五、配置细节与易错陷阱
在实际部署编写 Python 驱动时,有三处极易被忽视的关键细节:
BME280 芯片内部状态机规定:对湿度控制寄存器
ctrl_hum (0xF2) 的修改,只有在对测量控制寄存器 ctrl_meas (0xF4) 完成写入之后才会正式写入生效。如果先写 0xF4 再写 0xF2,湿度传感器将维持默认的“跳过测量(Skipped)”模式,读取返回的原始 ADC 始终为 0x8000,计算出的湿度始终为 0.00 %RH。
Bosch 工程师为了节省 ROM 存储空间,将
dig_H4 与 dig_H5 这两个 12 位的有符号参数打包在 3 个连续字节(0xE4、0xE5、0xE6)中。其中 0xE5 寄存器的低 4 位归属于 dig_H4,高 4 位归属于 dig_H5。拼接移位时必须严格遵循:
dig_H4 = (byte[0xE4] << 4) | (byte[0xE5] & 0x0F)dig_H5 = (byte[0xE6] << 4) | ((byte[0xE5] >> 4) & 0x0F)
初始化
spidev.SpiDev() 时,spi.mode 必须设定为 0 或 3。如果设置成 Mode 1 或 Mode 2,从机采样时序与主机输出时钟沿错位,将导致读取的字节整体发生 1 位移位或高位丢失。
六、全流程排查与验证总结
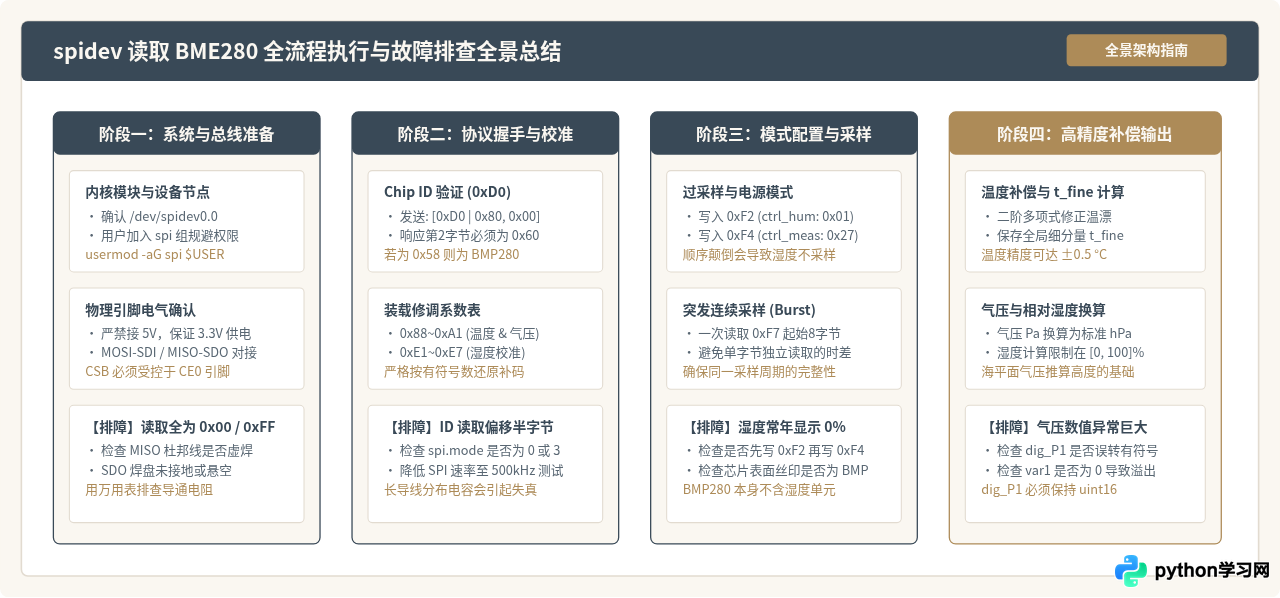
当执行上述 Python 代码若遇到非预期结果,建议按照图 4 总结的排查路线进行梯次检测:
七、总结
通过 Python 官方的 spidev 库直接操作 BME280,不仅能够摆脱厚重驱动库的黑盒限制,而且能以极低的用户态 CPU 开销实现毫秒级的高频率环境数据轮询。只要严格把握 “读操作最高位置 1、写操作最高位置 0”、“先写 ctrl_hum 再写 ctrl_meas” 以及 “突发读取保持采样时间同步” 这三项硬件特性,即可在工业物联网或嵌入式边缘采集节点上稳定、长期地获取高精度的环境数据。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















