


Python pyserial非阻塞式串口数据实时监听实现
深入讲解如何使用Python的pyserial库实现高效、稳定的非阻塞式串口数据实时监听,包含后台守护线程、队列缓冲、分包解析与安全退出机制。
在工业自动化、物联网传感器采集和嵌入式设备调试中,串口通信是最基础的数据交换方式。通过Python的pyserial库读取串口时,开发者最常遇到的痛点就是I/O读取阻塞导致主程序界面卡死或响应迟钝,或者在设置了零超时(timeout=0)后因死循环轮询而导致CPU占用率飙升至100%。本文将深入剖析pyserial的工作机制,直接提供一套工业级标准的后台独立线程 + 线程安全队列 + in_waiting缓冲区探测方案,彻底解决串口数据实时监听过程中的阻塞、卡顿与CPU浪费问题。
一、串口监听的核心矛盾:阻塞与CPU占用
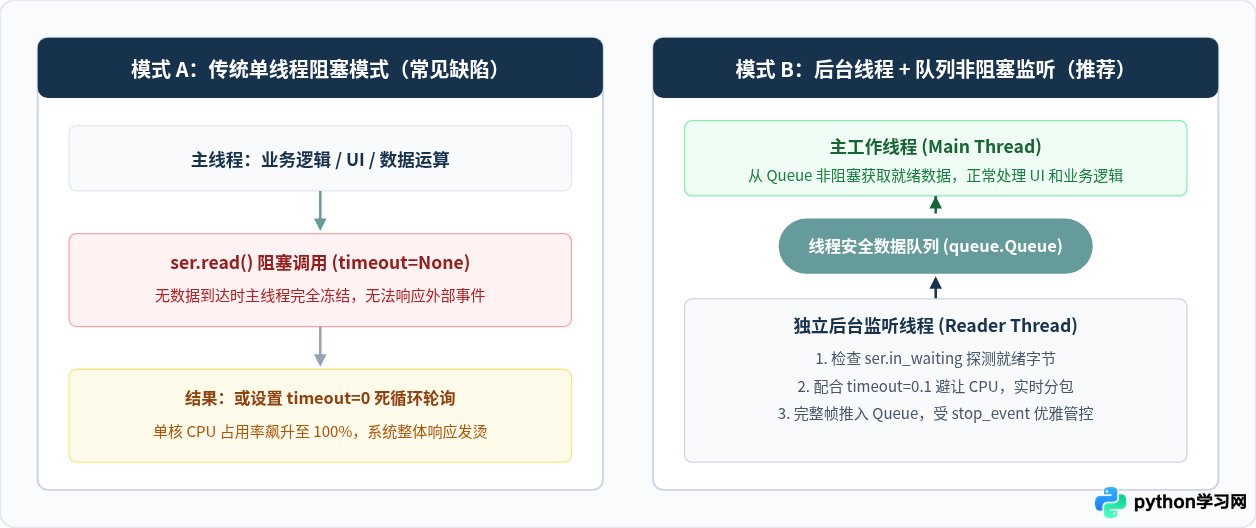
使用pyserial读取串口数据时,核心API是ser.read()或ser.readline()。它们的默认行为由打开串口时的timeout参数严格决定:
- 默认阻塞模式(
timeout=None):调用read()后,当前线程会一直等待,直到接收到底层指定数量的字节才返回。如果外部设备未发送数据,整个Python进程或调用线程就会完全冻结,无法响应用户输入、GUI刷新或网络请求。 - 完全非阻塞模式(
timeout=0):调用read()立即返回,如果缓冲区为空则返回空字节b''。很多初学者在while True循环中直接执行此调用,导致单核CPU瞬间被无意义的空查询占满。 - 超时退避模式(
timeout=t):设置浮点数超时时间(如0.1秒),读取达到指定字节数或超时到期后返回。这是构建非阻塞架构的重要基石。
因此,真正实用的“非阻塞监听”并不是简单地将timeout设为0,而是让耗时的I/O操作在后台静默进行,主业务线程随时从解耦的缓冲区获取就绪数据。两者的运行模型对比如下图所示:
二、非阻塞监听的实现流程与设计要点
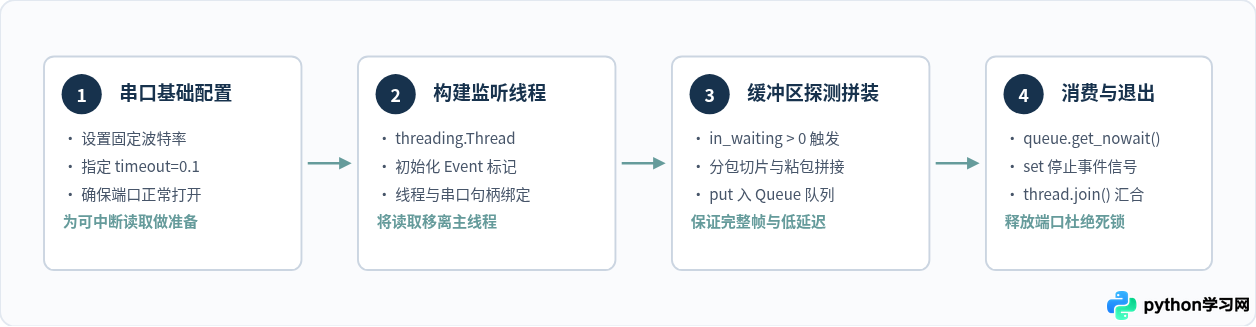
要实现一个工业级鲁棒的非阻塞监听模块,不能仅写几行简单的多线程代码,需要遵循四个紧密相扣的步骤:
- 串口参数初始化:设置较短的读超时(如
timeout=0.1),确保读取线程定期苏醒检查退出标记,避免线程死锁无法退出。 - 创建并运行守护监听线程:将监听逻辑包装在继承自
threading.Thread的类中,或者启动一个daemon=True的工作线程,通过threading.Event通知停止。 - 缓冲区探测与安全入队:在读取循环中先通过
ser.in_waiting判断硬件接收缓冲区是否有数据。如果有,则一次性读出;如果没有,让出线程时间片。解析出的完整数据放入queue.Queue。 - 主线程安全消费与资源优雅回收:主线程通过非阻塞方法获取数据,并在退出时设置停止事件、等待线程汇合(
join),最后关闭串口句柄。
三、工业级非阻塞串口监听完整代码实现
以下代码提供了一个完整封装的 AsyncSerialListener 类。它将多线程管理、数据帧拼装、异常处理与优雅关闭逻辑完整结合,开箱即用:
import serial
import threading
import queue
import time
from typing import Optional, Callable

class AsyncSerialListener:
    """
    基于 pyserial 的非阻塞式多线程实时串口监听器
    """
    def __init__(self, port: str, baudrate: int = 115200, timeout: float = 0.1):
        self.port = port
        self.baudrate = baudrate
        self.timeout = timeout

        self.ser: Optional[serial.Serial] = None
        self.thread: Optional[threading.Thread] = None
        self.stop_event = threading.Event()
        self.data_queue = queue.Queue(maxsize=1000)  # 线程安全缓冲队列
        self.callback: Optional[Callable[[bytes], None]] = None

    def start(self, callback: Optional[Callable[[bytes], None]] = None) -> bool:
        """打开串口并启动监听后台线程"""
        self.callback = callback
        try:
            self.ser = serial.Serial(
                port=self.port,
                baudrate=self.baudrate,
                timeout=self.timeout
            )
        except serial.SerialException as e:
            print(f"[错误] 无法打开串口 {self.port}: {e}")
            return False

        self.stop_event.clear()
        self.thread = threading.Thread(target=self._reader_loop, daemon=True)
        self.thread.start()
        print(f"[就绪] 串口 {self.port} 监听线程已启动")
        return True

    def _reader_loop(self):
        """后台运行的工作循环:探测 in_waiting,安全读取"""
        buffer = bytearray()

        while not self.stop_event.is_set():
            try:
                if not self.ser or not self.ser.is_open:
                    break

                # 探测接收硬件缓冲区中已经就绪的字节数
                waiting_bytes = self.ser.in_waiting
                if waiting_bytes > 0:
                    chunk = self.ser.read(waiting_bytes)
                    if chunk:
                        buffer.extend(chunk)

                        # 按换行符 '\n' 拆分完整帧(以文本/行协议为例)
                        while b'\n' in buffer:
                            line, buffer = buffer.split(b'\n', 1)
                            packet = line.strip()
                            if packet:
                                # 推入队列供主线程拉取
                                try:
                                    self.data_queue.put_nowait(packet)
                                except queue.Full:
                                    # 队列满时丢弃最旧数据以防内存泄漏
                                    self.data_queue.get_nowait()
                                    self.data_queue.put_nowait(packet)

                                # 若注册了即时回调,同步派发
                                if self.callback:
                                    try:
                                        self.callback(packet)
                                    except Exception as cb_err:
                                        print(f"[回调异常]: {cb_err}")
                else:
                    # 缓冲区无数据时主动出让 CPU 片刻,避免纯空转
                    time.sleep(0.005)

            except serial.SerialException as se:
                print(f"[通信异常] 串口读取失败: {se}")
                break
            except Exception as ex:
                print(f"[未预期异常]: {ex}")
                break

    def get_data(self, block: bool = False, timeout: Optional[float] = None) -> Optional[bytes]:
        """主线程非阻塞或限时从队列获取一条已解析数据"""
        try:
            return self.data_queue.get(block=block, timeout=timeout)
        except queue.Empty:
            return None

    def send(self, data: bytes) -> bool:
        """发送串口指令(线程安全发送)"""
        if self.ser and self.ser.is_open:
            try:
                self.ser.write(data)
                self.ser.flush()
                return True
            except serial.SerialException as e:
                print(f"[发送错误]: {e}")
                return False
        return False

    def stop(self):
        """停止监听线程并释放串口资源"""
        self.stop_event.set()
        if self.thread and self.thread.is_alive():
            self.thread.join(timeout=1.0)

        if self.ser and self.ser.is_open:
            try:
                self.ser.close()
            except Exception as e:
                print(f"[关闭异常]: {e}")
        print(f"[关闭] 串口 {self.port} 已安全关闭")

# --- 主调用示例 ---
if __name__ == "__main__":
    # 请根据操作系统修改串口号,Windows 示例: "COM3", Linux/Mac 示例: "/dev/ttyUSB0"
    TARGET_PORT = "/dev/ttyUSB0"

    listener = AsyncSerialListener(port=TARGET_PORT, baudrate=115200)

    if listener.start():
        try:
            print("主程序开始执行其他业务,按 Ctrl+C 退出...")
            counter = 0
            while True:
                # 1. 主线程做自己的事情(比如高频计算或打印心跳)
                time.sleep(0.2)
                counter += 1

                # 2. 非阻塞查询是否有收到传感器数据
                data = listener.get_data(block=False)
                if data is not None:
                    print(f"--> [主线程收到数据]: {data.decode('utf-8', errors='replace')}")

                if counter % 25 == 0:
                    print(f"[心跳] 主线程运转正常,心跳计数: {counter}")

        except KeyboardInterrupt:
            print("\n接收到中断信号,正在终止...")
        finally:
            listener.stop()
四、解决串口数据流的“粘包”与“断包”问题
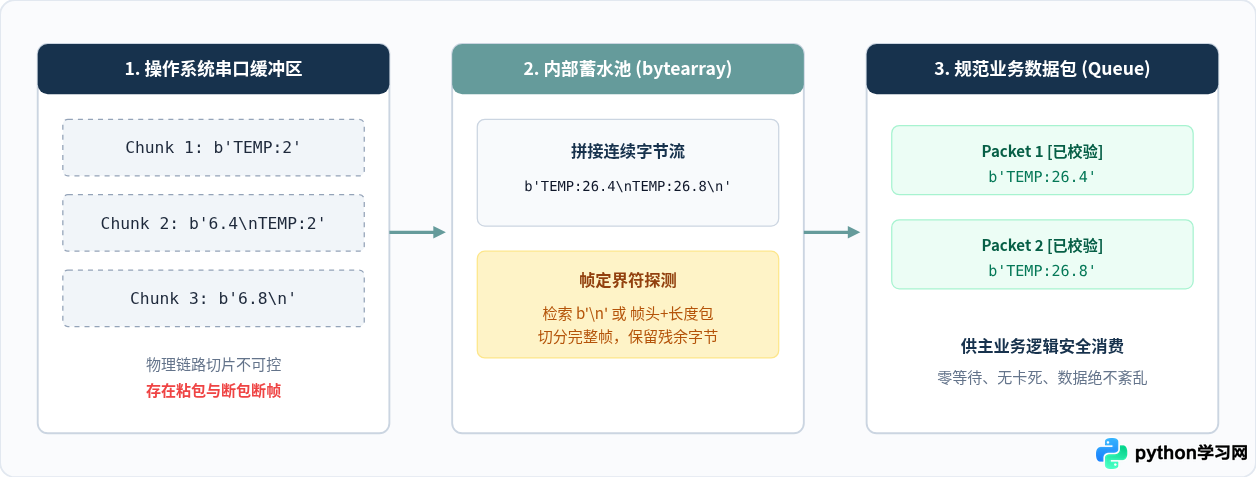
串口通信是无边界的字节流(Byte Stream)协议,物理层不会自动标识数据帧的起始与结束。在实际传输中,由于波特率传输耗时、操作系统调度切片等原因,in_waiting读到的内容经常出现:
- 断包(Split Packet):发送端发出一条完整的指令(如
{"temp":25.3}\n),但在接收端被切成两段(先收到{"temp":2,隔了几个毫秒才收到5.3}\n)。 - 粘包(Glued Packets):发送端连续高频发送,接收端一次
read()将多条指令合并读出(如CMD1\nCMD2\n)。
如果直接把每次read()的结果当成一条业务报文处理,系统必然会发生解析错误。正确的做法是像示例代码中那样,在监听线程内部维护一个字节蓄水池(bytearray buffer),每次收到新字节后追加到末尾,再根据协议约定的分包标记提取完整帧:
五、其他非阻塞方案对比与选型决策
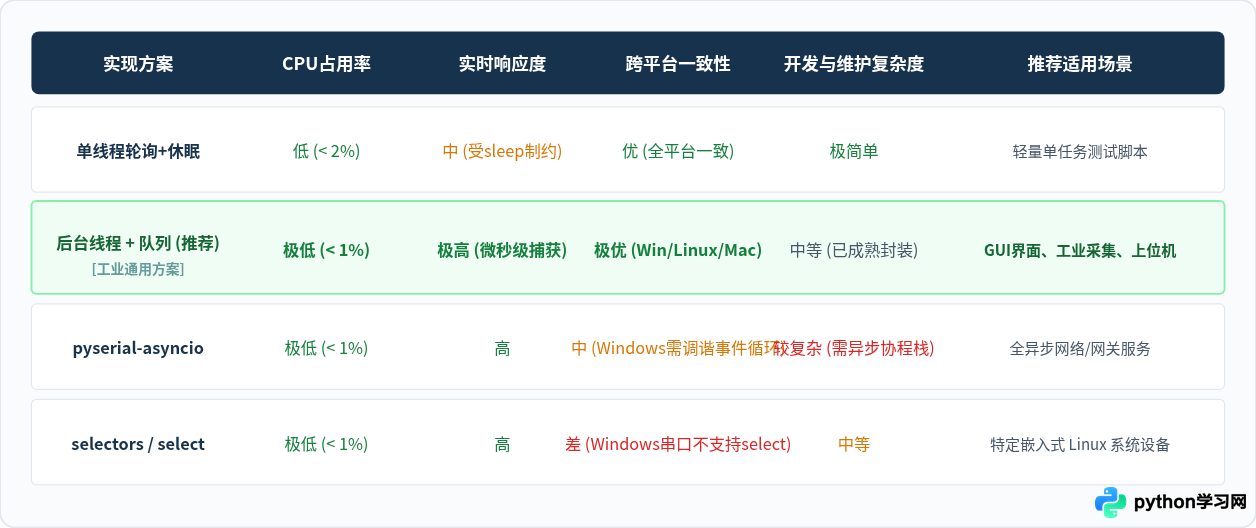
除了上述“后台线程+队列”方案外,Python生态中还有其他实现非阻塞监听的思路。根据具体的应用架构,我们对比以下四种方案:
- 主循环纯轮询(Polling with in_waiting & sleep):在主线程的while循环中直接查询
ser.in_waiting。如果业务代码极短且无需复杂的UI事件循环,这种方法最直接;但如果主线程需要执行耗时操作,串口缓冲区可能溢出丢包。 - 独立后台工作线程(Dedicated Daemon Thread,本文方案):适用性最广,无论是在控制台工具、PyQt/Tkinter桌面应用还是Flask/FastAPI后端中,均能无缝集成,跨平台表现高度一致。
- 异步IO模式(asyncio + pyserial-asyncio):适合纯异步体系的应用。但在Windows平台下,底层串口模拟异步事件依赖Proactor/IOCP机制,配置较为繁琐且排错难度大。
- 系统级I/O多路复用(selectors / select):通过操作系统底层的文件描述符事件监听。只在Linux/macOS等POSIX系统原生有效,Windows对串口文件句柄的
select支持有限,通用性较差。
六、实践避坑与稳定性保障要点
在长期部署运行的工程项目中,以下四点是保障串口监听稳定性的关键:
- 避免使用死锁的 `thread.join()`:如果串口读取处于无超时的无限阻塞状态,线程将永远无法响应退出信号。因此必须在打开串口时指定较小的读取超时(如
timeout=0.1),或者确保在退出时调用ser.close()强制唤醒阻塞读取。 - 队列满丢包保护机制:如果外部传感器发送速率高达数百赫兹,而主线程由于繁重运算未能及时消费队列,未加限制的队列会导致内存无限膨胀。建议为
queue.Queue指定maxsize并在已满时丢弃最陈旧的未决帧。 - 热插拔与设备断开异常捕获:在USB转串口使用过程中,物理线缆晃动或设备断电会触发
serial.SerialException: device reports readiness to read but returned no data。工作循环内必须捕获该异常,触发自动重连机制或平稳告警,避免整个上位机应用崩溃闪退。 - 编码与脏数据清洗:物理串口容易受到电磁干扰产生毛刺字节。在对
bytes解码为字符串时,务必使用data.decode('utf-8', errors='replace')或errors='ignore',防止因单字节非法编码直接抛出UnicodeDecodeError。
AsyncSerialListener的工作线程中将数据通过Qt的Signal信号机制发送至主线程UI,这种跨线程信号通信在底层自带线程安全队列,是构建实时波形图表和仪表盘的最佳实践。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















