


解决Python截图比对中尺寸不匹配或透明通道报错问题
针对Python图像比对中常见的尺寸不匹配报错(Shapes do not match)与RGBA透明通道异常,系统讲解通道统一、Alpha背景融合、DPI缩放校准与画布填充对齐的实用解决方案。
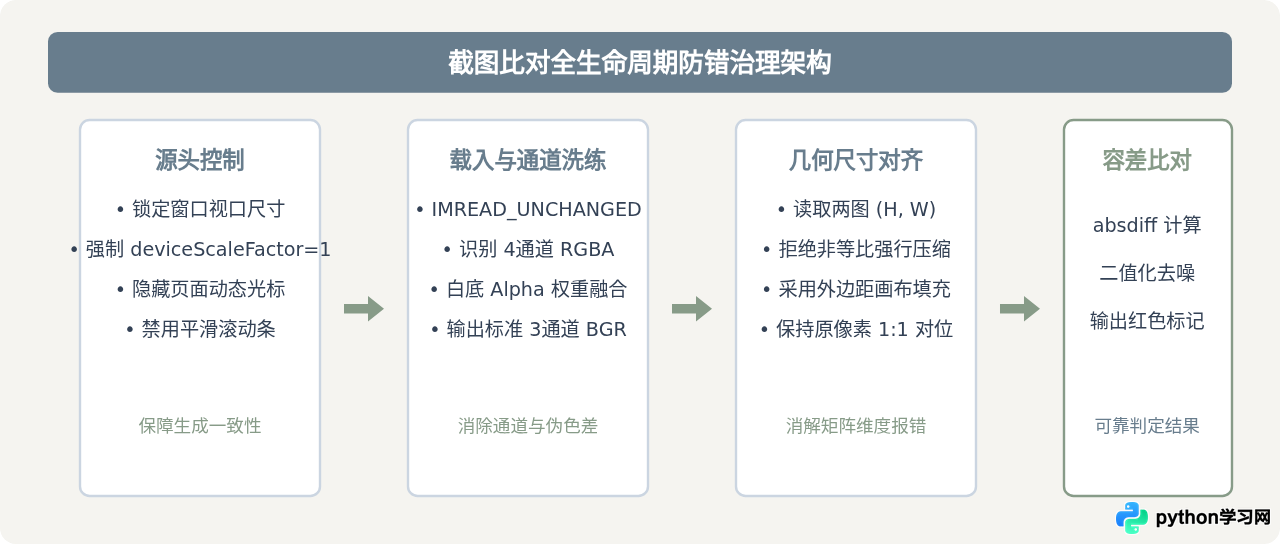
在自动化UI测试、界面巡检与视觉回归比对中,使用Python的OpenCV、NumPy或Pillow比对两张截图时,最常遇到的两类中断性故障就是“矩阵维度不匹配(Sizes do not match)”与“透明通道异常(RGBA与RGB/BGR冲突)”。解决这两个问题的核心路径并不复杂:首先在比对前对图像进行规范化预处理,将四通道RGBA通过底色融合转为三通道RGB或单通道灰度;其次建立明确的尺寸校准策略,排查高分屏DPI缩放,并在不可避免的细微尺寸差异下使用居中扩充或ROI裁剪对齐,而非直接进行数学矩阵相减。
一、故障根源:为什么截图比对会抛出底层异常?
Python中的图像在内存中通常被表达为二维或三维NumPy数组。图像比对算法(无论是cv2.absdiff绝对差分、结构相似度SSIM,还是简单的矩阵求差)都依赖逐像素对齐计算。一旦两个数组的形状不满足广播规则,或者色彩通道数量不一致,底层代码就会立即抛出异常。
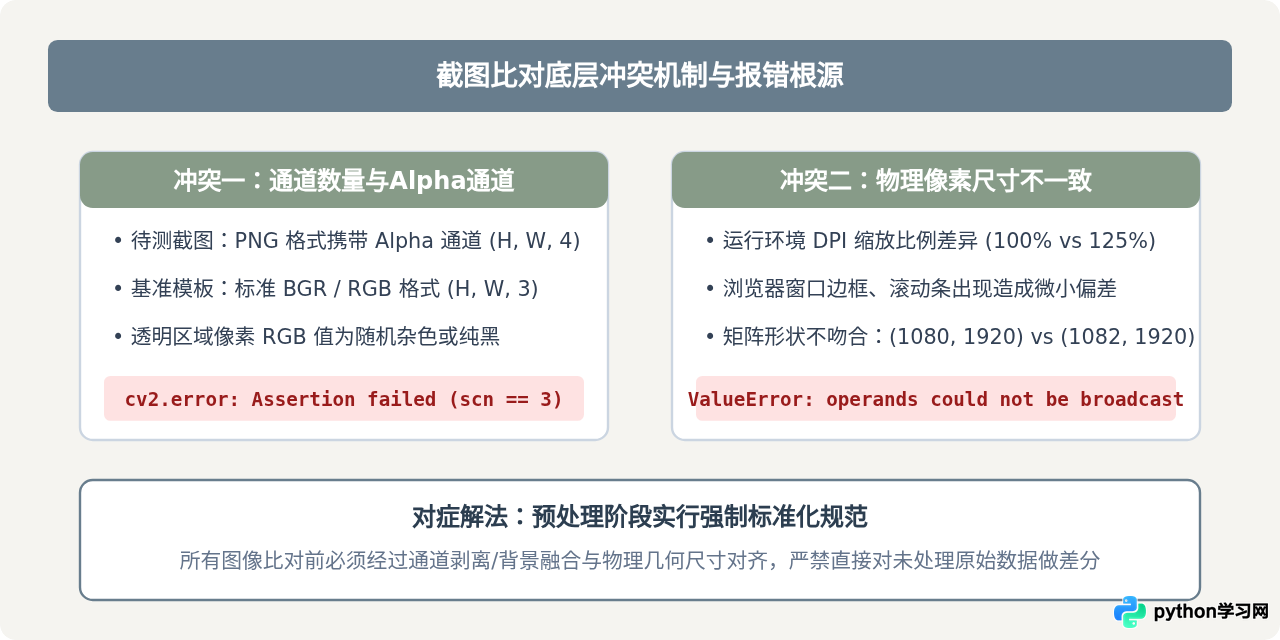
- 通道冲突(Channel Mismatch):PNG格式截图通常包含红、绿、蓝与Alpha透明度四个通道(形状为
(H, W, 4)),而基准图如果保存为JPEG或通过cv2.imread()默认参数载入,则仅有三个通道(形状为(H, W, 3))。两者直接相减会触发ValueError: operands could not be broadcast together。此外,即便两张图都是RGBA,若直接调用仅支持单通道或三通道的OpenCV算子(例如cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)),也会触发断言失败报错。 - 尺寸冲突(Dimension Mismatch):在多平台执行截图时,高分屏缩放因子(DPI,如Windows的125%、150%或macOS的Retina 2x)会导致相同的窗口渲染出完全不同的物理像素尺寸;另外,滚动条的有无、浏览器内核微小升级渲染边框,都会造成两张图长宽相差几像素,导致
cv2.error: (-209:Sizes of input arguments do not match)。
二、彻底解决透明通道问题:背景合成与通道规范化
很多开发者在遇到RGBA报错时,第一反应是直接用切片丢掉最后一个通道:img = img[:, :, :3]。这种做法在处理透明背景图时会埋下隐患。因为PNG格式中透明度为0的区域,其RGB数值可能是随意的底色(通常是黑色(0,0,0)或白色(255,255,255))。如果基准图和待测图透明区域的隐藏底层色值不同,直接丢弃Alpha通道会导致透明背景处产生大面积误报差分。
正确的做法是进行Alpha通道背景合成(Matte Blending):将前景图像与固定的纯白(或特定背景色)底板按透明度权重进行混合计算,输出稳定、统一的3通道RGB/BGR图像。
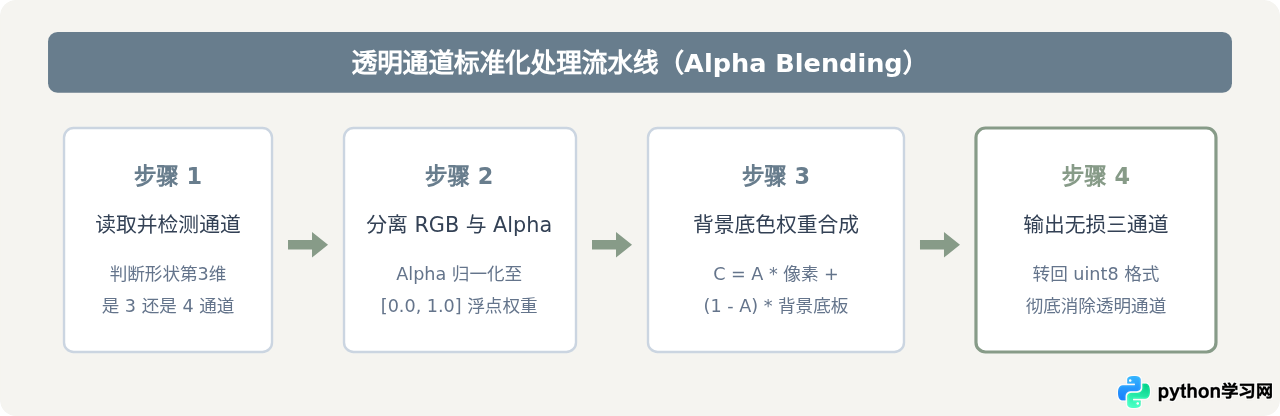
在Python中,我们可以使用OpenCV或NumPy编写统一的标准转换函数:
import cv2
import numpy as np

def normalize_to_bgr(img: np.ndarray, bg_color=(255, 255, 255)) -> np.ndarray:
    """
    将任意输入的图像安全转换为3通道BGR图像。
    若包含Alpha透明通道,将其与指定背景色(默认纯白)进行平滑合成。
    """
    # 针对单通道灰度图
    if len(img.shape) == 2:
        return cv2.cvtColor(img, cv2.COLOR_GRAY2BGR)

    # 针对包含Alpha通道的4通道图像
    if img.shape[2] == 4:
        b, g, r, a = cv2.split(img)
        alpha = a.astype(float) / 255.0

        # 构建与图像尺寸一致的纯色底板
        bg_b, bg_g, bg_r = bg_color

        # 实行线性混合计算
        out_b = (alpha * b + (1.0 - alpha) * bg_b).astype(np.uint8)
        out_g = (alpha * g + (1.0 - alpha) * bg_g).astype(np.uint8)
        out_r = (alpha * r + (1.0 - alpha) * bg_r).astype(np.uint8)

        return cv2.merge([out_b, out_g, out_r])

    # 已经是标准3通道
    return img
使用Pillow处理时更为简洁,直接调用其底色合成接口即可:
from PIL import Image

def normalize_image_pil(img_path: str) -> Image.Image:
    with Image.open(img_path) as im:
        if im.mode in ('RGBA', 'LA') or (im.mode == 'P' and 'transparency' in im.info):
            # 新建纯白背景底板
            background = Image.new('RGB', im.size, (255, 255, 255))
            background.paste(im, mask=im.convert('RGBA').split()[3])
            return background
        return im.convert('RGB')
三、解决尺寸不匹配:对齐策略与容差比对
当比对两张截图报尺寸不匹配时,切忌盲目调用cv2.resize()强行拉伸。因为在UI自动化中,强行缩放不仅会改变文本字体与边框线条的像素采样,产生大量模糊噪点,还会掩盖真正的界面排版截断缺陷。
合理的处理方式应当依据业务场景选择对齐策略:
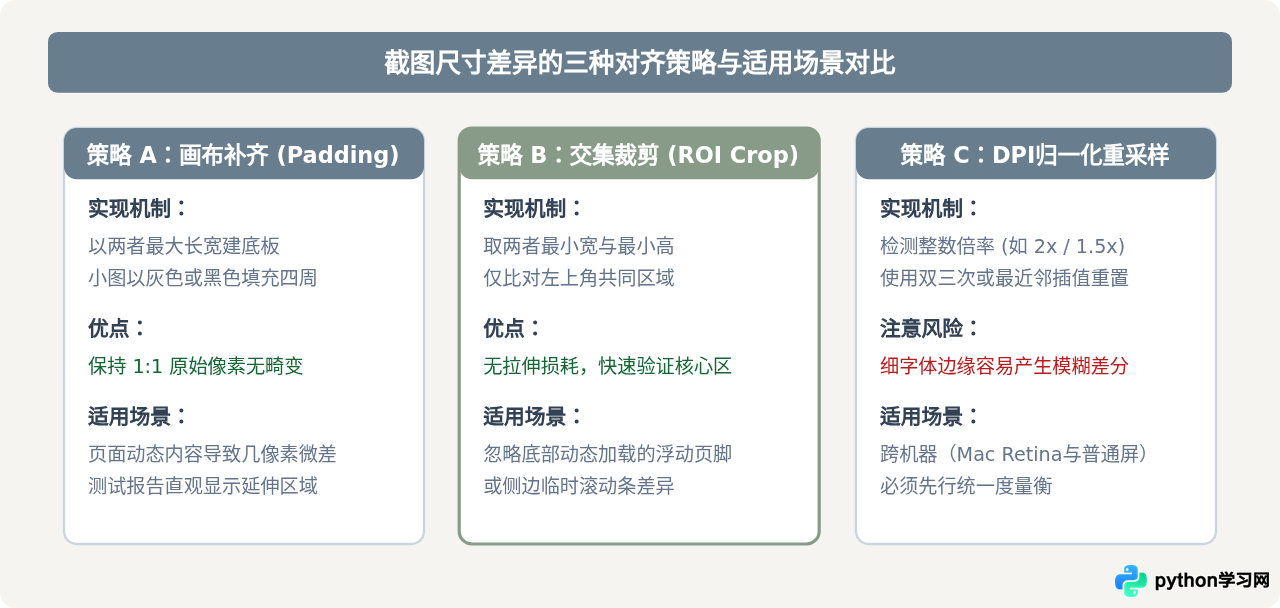
在实际工程中,最推荐的对齐方案是画布扩充法(Padding)。将两张图片各自放置在尺寸为(max_h, max_w)的固定底板左上角,多出的区域用中性颜色填充,这样既不会使原有内容产生任何几何畸变,又完全满足了NumPy逐元素比对的要求。
def pad_to_match(img_a: np.ndarray, img_b: np.ndarray, fill_value=0):
    """
    通过在右侧和底部补齐像素,将两张尺寸不同的图像对齐至统一的最大规格。
    """
    h_a, w_a = img_a.shape[:2]
    h_b, w_b = img_b.shape[:2]

    max_h = max(h_a, h_b)
    max_w = max(w_a, w_b)

    # 辅助填充函数
    def _pad(img, target_h, target_w):
        h, w = img.shape[:2]
        pad_bottom = target_h - h
        pad_right = target_w - w
        if pad_bottom == 0 and pad_right == 0:
            return img
        # cv2.copyMakeBorder(src, top, bottom, left, right, borderType, value)
        return cv2.copyMakeBorder(
            img, 0, pad_bottom, 0, pad_right,
            cv2.BORDER_CONSTANT, value=[fill_value, fill_value, fill_value]
        )

    return _pad(img_a, max_h, max_w), _pad(img_b, max_h, max_w)
四、工程实战:健壮的图像比对完整实现
结合前面的通道融合与尺寸补齐策略,下面给出一套能够直接防范所有常见报错的图像比对闭环函数,并结合阈值容差输出比对差异图像与差异像素百分比:
import cv2
import numpy as np

def safe_compare_screenshots(path_base: str, path_target: str, tolerance: int = 10):
    """
    安全比对两张截图,处理通道冲突与尺寸差异。
    :param path_base: 基准图片路径
    :param path_target: 待测图片路径
    :param tolerance: 像素亮度容差值(0-255)
    :return: (is_identical, diff_ratio, diff_visual_bgr)
    """
    # 1. 完整读取原始数据(保留可能存在的Alpha通道)
    raw_base = cv2.imread(path_base, cv2.IMREAD_UNCHANGED)
    raw_target = cv2.imread(path_target, cv2.IMREAD_UNCHANGED)

    if raw_base is None or raw_target is None:
        raise FileNotFoundError("无法载入待比对的截图文件,请检查文件路径")

    # 2. 通道归一化:将透明通道合成至统一白底
    base_bgr = normalize_to_bgr(raw_base, bg_color=(255, 255, 255))
    target_bgr = normalize_to_bgr(raw_target, bg_color=(255, 255, 255))

    # 3. 尺寸对齐:使用画布补齐避免拉伸失真
    aligned_base, aligned_target = pad_to_match(base_bgr, target_bgr, fill_value=240)

    # 4. 计算绝对差分图
    diff = cv2.absdiff(aligned_base, aligned_target)
    gray_diff = cv2.cvtColor(diff, cv2.COLOR_BGR2GRAY)

    # 5. 忽略微弱色彩波动(如抗锯齿渲染造成的细微色值差)
    _, mask = cv2.threshold(gray_diff, tolerance, 255, cv2.THRESH_BINARY)

    total_pixels = mask.shape[0] * mask.shape[1]
    diff_pixels = cv2.countNonZero(mask)
    diff_ratio = diff_pixels / total_pixels

    # 6. 生成可视化差异图:在待测图上将差异区域高亮显示为红色
    highlight = aligned_target.copy()
    highlight[mask > 0] = [0, 0, 255] # 标记差异像素为红色

    is_identical = (diff_pixels == 0)
    return is_identical, diff_ratio, highlight
五、排查总结与关键注意事项速查表
在自动化截图流水线中,除了代码层面的防御性处理,在截图生成的源头进行控制往往能大幅减少后续比对时的兼容成本。
| 异常场景 | 底层报错典型信息 | 常见引发原因 | 推荐解决方案 |
|---|---|---|---|
| 通道数量不一致 | operands could not be broadcast with shapes (H,W,4) (H,W,3) |
基准图为RGB/JPG,运行截图为PNG并携带透明通道 | 使用Alpha权重与固定纯白背景混合合成,统一导出为3通道 |
| 色彩空间转换报错 | cv2.error: (-215) scn == 3 || scn == 4 in function cvtColor |
对单通道灰度图或异常数组调用了 COLOR_BGR2GRAY | 转换前通过 len(img.shape) 校验当前通道数并分支处理 |
| 细微像素尺寸不匹配 | cv2.error: (-209:Sizes of input arguments do not match) |
滚动条变化、渲染引擎边框导致宽高相差1-2个像素 | 使用 copyMakeBorder 进行画布补齐,严禁直接非等比拉伸 |
| 成倍数几何尺寸差异 | Shape mismatch: (1080, 1920) vs (2160, 3840) |
高分屏系统 DPI 缩放生效(如 macOS Retina 2x 倍率) | 在测试启动项中固定 device_scale_factor=1.0 或按固定倍率整倍缩放 |
实战建议:在Selenium或Playwright等浏览器自动化测试工具中,建议在配置上下文阶段即设置固定的视口大小(如viewport={"width": 1920, "height": 1080})并强制指定deviceScaleFactor=1,同时在CSS中注入* { animation: none !important; transition: none !important; }禁用动画,从源头上杜绝绝大部分尺寸与渲染抖动问题。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















