


Python怎么使用多线程实现串口非阻塞实时数据监听
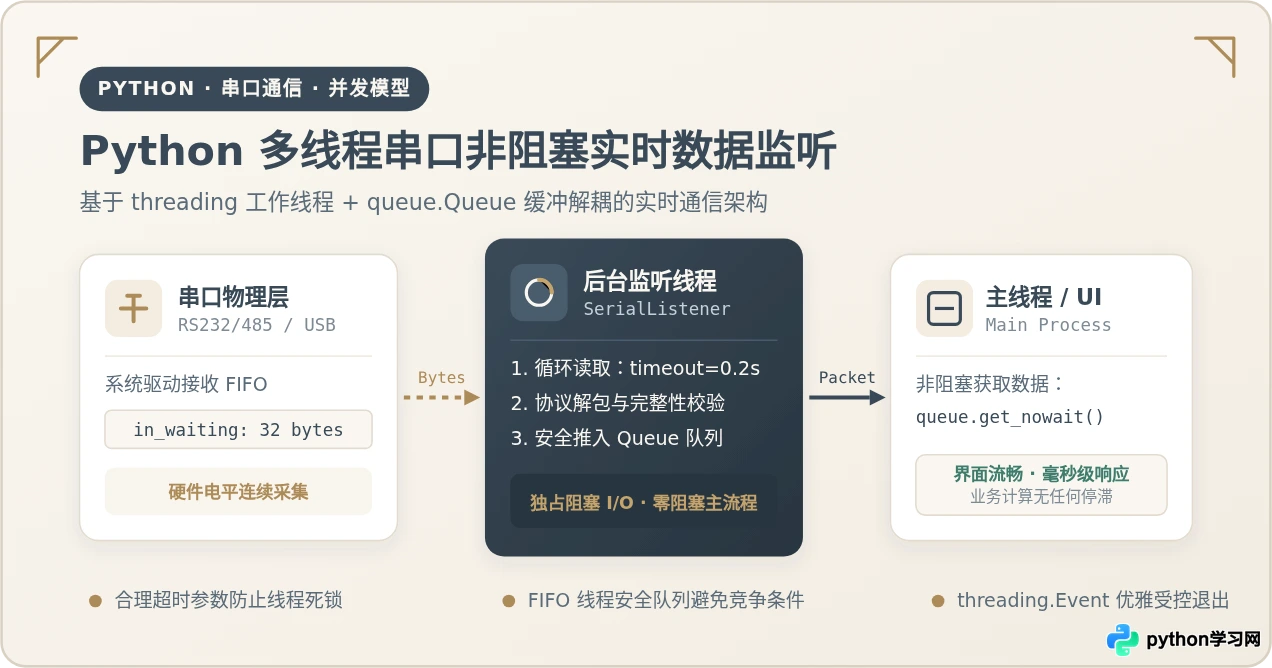
详细讲解在Python中使用threading多线程配合queue.Queue实现串口数据非阻塞实时监听的方法。涵盖单线程阻塞痛点、后台监听线程设计、线程安全通信、完整可运行代码及避坑指南。
threading.Thread),在打开串口时配置合适的超时时间(例如 timeout=0.2)防止线程死锁,并使用线程安全队列(queue.Queue)作为缓冲区传递数据包,主线程通过非阻塞方法(get_nowait())按需取用数据,同时利用 threading.Event 实现优雅的退出控制。这种结构将慢速的物理 I/O 与上层业务逻辑完全解耦,既杜绝了主界面或控制循环的卡顿,又保证了串口报文的完整接收。
单线程直接读取的症结与性能缺陷
在编写串口(UART / RS-232 / RS-485 / USB-TTL)通信程序时,许多初学者往往直接在主循环中调用 serial.read() 或 serial.readline()。这种直觉式的写法会在实际项目中迅速引发严重问题。
串口通信本质上属于低速外部物理设备通信。操作系统维护着串口驱动层的 FIFO 缓冲区,但当下位机或外部传感器尚未发送数据时,如果调用了未配置超时时间的 ser.read(),主线程将彻底陷入内核态等待,也就是发生阻塞(Blocking)。此时,主线程的任何其他任务——包括控制指令下发、GUI 界面重绘、网络请求或是命令行交互——都会被完全挂起,导致应用程序出现无响应或“假死”现象。
另一种常见的替代尝试是采用单线程轮询检测 ser.in_waiting。然而,如果循环中没有休眠延迟,主线程会以极高的频率空转,将单核 CPU 占用率直接推高至 100%;反之,如果加入 time.sleep() 延时,则人为引入了响应延迟,当下位机突发高频报文时,系统接收缓冲区极易溢出,造成不可逆的丢包与数据截断。
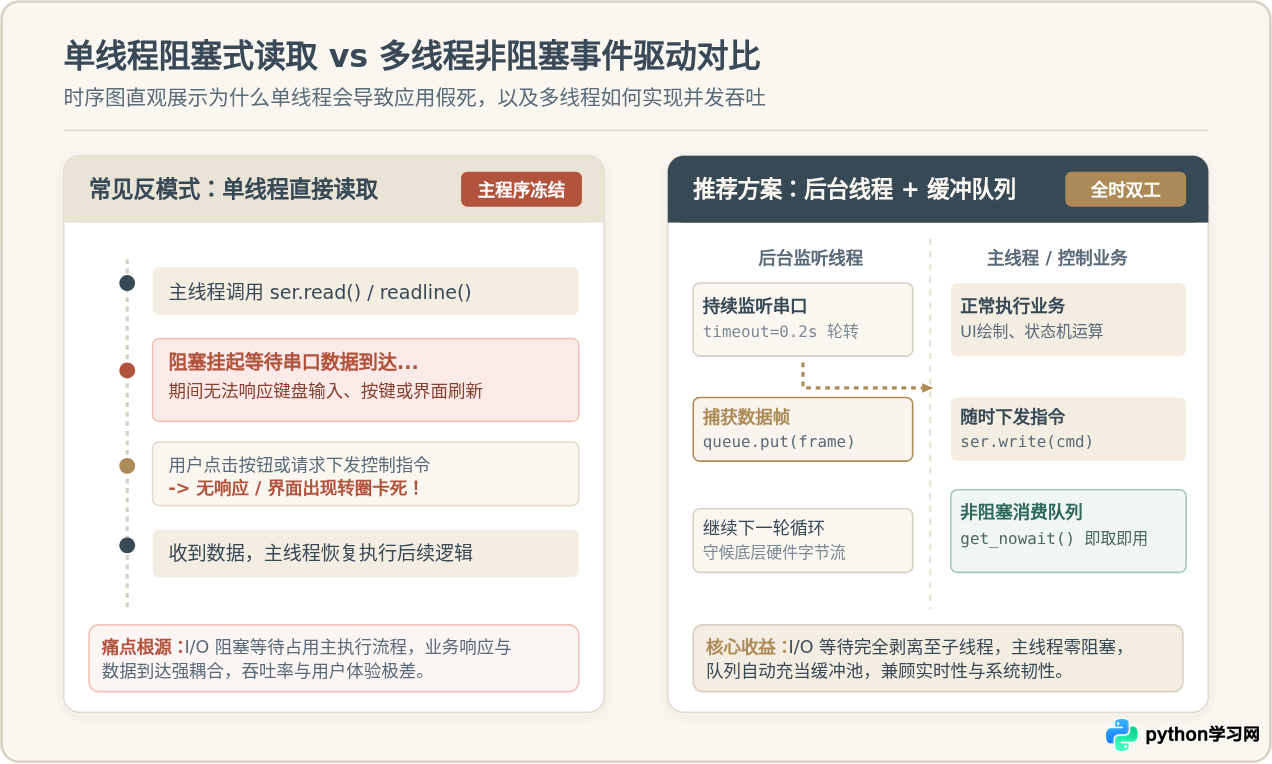
如上图所示,解决该矛盾的根本方案是职责分离:主线程只负责业务决策、界面交互与控制指令下发;另外开辟一条专门的后台监听线程,独占负责与底层串口打交道。由于后台线程处于独立上下文中,哪怕它在等待物理数据,也不会消耗主线程的调度时间片。
系统架构设计:四大核心组件协同
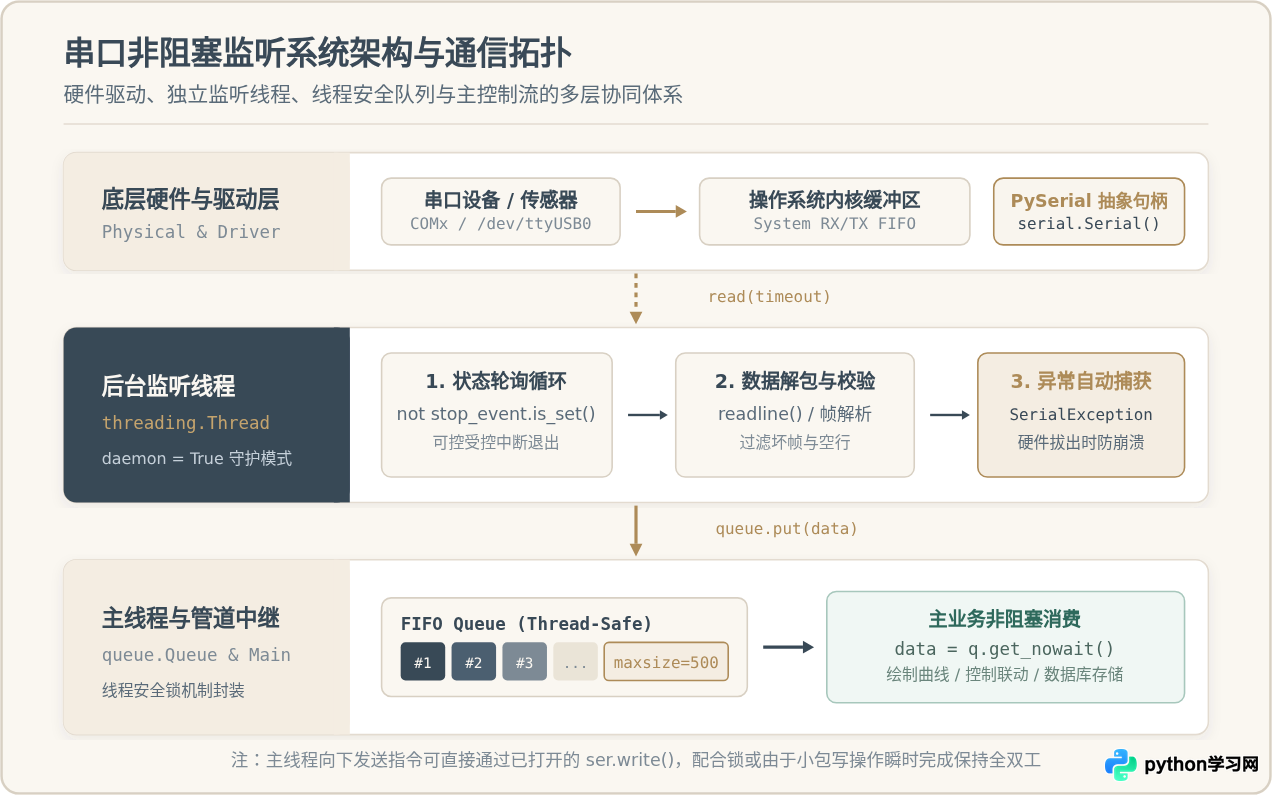
为了搭建一套稳定可靠的多线程串口监听系统,我们需要合理组织以下四个核心组件:
- 串口通信句柄(
serial.Serial):负责配置物理串口参数(端口号、波特率、数据位、停止位及校验位),最关键的是显式设置合理的timeout。 - 后台监听工作线程(
Worker Thread):继承自threading.Thread或包装执行函数,设置为守护线程(daemon=True),在受控的循环中持续读取物理串口数据。 - 线程安全缓冲管道(
queue.Queue):Python 标准库提供的先入先出(FIFO)数据队列,内部自带互斥锁与条件变量,用于监听线程向主线程跨线程投递解析好的数据包,从根源上杜绝多线程竞争冒险(Race Condition)。 - 线程生命周期控制器(
threading.Event):充当主线程通知后台监听线程平稳退出的信号旗标(Stop Signal),避免粗暴杀死线程造成的资源泄漏或硬件句柄锁死。
分步实现:从监听线程到完整可运行代码
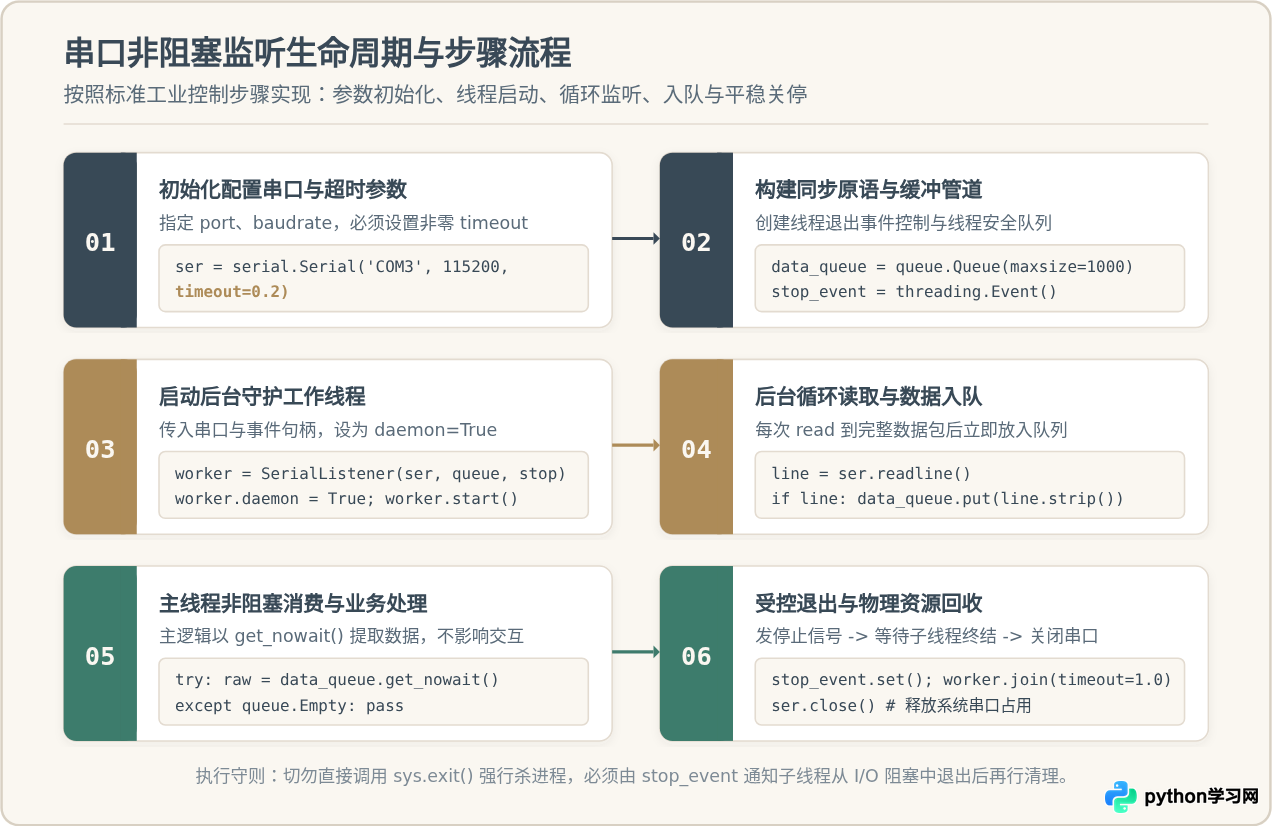
实现该架构通常遵循清晰的生命周期:从串口与同步原语的初始化,到后台线程的启动、稳态轮转,再到主线程的非阻塞取数和退出时的资源安全回收。
步骤一:安装依赖与串口环境准备
在 Python 中进行串口开发主要依赖成熟的第三方库 pyserial。在终端中执行以下命令进行安装(注意包名为 pyserial,非 serial):
# 安装 Python 串口通信驱动库
pip install pyserial
步骤二:封装生产级串口监听工作类
我们将后台监听逻辑封装为一个专门的类 SerialListener。该类在内部维护监听循环,在每次循环中检查停止事件,读取一行或一帧数据,并在成功捕获有效内容后推入队列中:
import threading
import queue
import time
import serial

class SerialListener(threading.Thread):
    """
    串口后台实时监听工作线程
    """
    def __init__(self, ser: serial.Serial, data_queue: queue.Queue, stop_event: threading.Event):
        super().__init__(name="SerialListenerThread")
        self.ser = ser
        self.data_queue = data_queue
        self.stop_event = stop_event
        # 设置为守护线程,确保主程序崩溃或意外退出时子线程不残留
        self.daemon = True

    def run(self):
        """
        线程主执行循环
        """
        while not self.stop_event.is_set():
            try:
                # 若串口处于开启状态,尝试读取
                if self.ser.is_open:
                    # 使用配置好的 timeout 读取一行数据(默认遇到 \n 返回)
                    # 若在 timeout 时间内未收到任何字符,readline() 将返回空 bytes b''
                    raw_bytes = self.ser.readline()

                    if raw_bytes:
                        # 成功读到数据,进行解码并清理前后空白符
                        try:
                            line_str = raw_bytes.decode('utf-8', errors='replace').strip()
                            if line_str:
                                # 写入线程安全队列,如果队列满则放弃等待以防监听阻塞
                                self.data_queue.put_nowait(line_str)
                        except UnicodeDecodeError:
                            # 异常编码数据忽略或做特殊标记
                            pass
            except (serial.SerialException, OSError) as err:
                # 捕获物理硬件异常(例如 USB 转串口线被拔出)
                print(f"[监听线程异常] 串口读取失败: {err}")
                break
            except Exception as e:
                print(f"[监听线程未预期错误]: {e}")
                time.sleep(0.01)

        print("[监听线程] 已安全退出循环。")
步骤三:主线程非阻塞消费与整体交互
主线程拥有串口通信的主导权。主线程通过 queue.get_nowait() 提取数据,该方法如果发现队列为空会立即抛出 queue.Empty 异常,主线程捕获该异常后可直接跳过,继续执行其他运算或休眠,绝不发生长时间等待。
下面给出一段完整的、包含模拟运行逻辑的 Python 代码示例:
import serial
import threading
import queue
import time

def main():
    # 1. 串口基础参数配置(请根据实际硬件环境修改串口名与波特率)
    PORT_NAME = "COM3"  # Linux/Mac 下通常为 '/dev/ttyUSB0' 或 '/dev/cu.usbserial-xxx'
    BAUD_RATE = 115200

    print(">>> 正在初始化串口通信系统...")

    try:
        # 打开物理串口,必须显式设置 timeout 参数(单位:秒)
        ser = serial.Serial(
            port=PORT_NAME,
            baudrate=BAUD_RATE,
            timeout=0.2,       # 读超时 200ms:保证子线程能在 0.2s 内响应 stop_event
            write_timeout=1.0  # 写超时
        )
    except serial.SerialException as e:
        print(f"[错误] 无法打开串口 {PORT_NAME}: {e}")
        print("提示:若无实际物理串口硬件,可使用虚拟串口工具(如 com0com 或 socat)进行联调。")
        return

    # 2. 构造同步与缓冲设施
    data_queue = queue.Queue(maxsize=1000)  # 设置上限防止内存膨胀
    stop_event = threading.Event()

    # 3. 创建并启动后台监听线程
    listener = SerialListener(ser=ser, data_queue=data_queue, stop_event=stop_event)
    listener.start()
    print(f"[就绪] 串口 {PORT_NAME} 后台监听线程已启动!")

    # 4. 主线程业务循环(模拟非阻塞读取与主动指令下发)
    iteration = 0
    try:
        while iteration < 20:  # 演示运行 20 个周期后主动退出
            iteration += 1

            # (A) 非阻塞排空数据队列中的所有就绪报文
            while True:
                try:
                    data_packet = data_queue.get_nowait()
                    print(f"[{time.strftime('%H:%M:%S')}] 主线程收到传感器数据: {data_packet}")
                    data_queue.task_done()
                except queue.Empty:
                    # 队列已无剩余数据,退出当前排空循环
                    break

            # (B) 主线程执行自主业务逻辑(例如每 2 个周期向下位机发送一次心跳包)
            if iteration % 2 == 0:
                cmd = f"PING_#{iteration // 2}\n".encode('utf-8')
                ser.write(cmd)
                print(f"[{time.strftime('%H:%M:%S')}] 主线程下发控制指令: {cmd.strip().decode()}")

            # 主线程自主节奏(例如 500ms 刷新一次),完全不受串口等待影响
            time.sleep(0.5)

    except KeyboardInterrupt:
        print("\n[中断] 用户触发 Ctrl+C,开始执行平稳停机...")

    finally:
        # 5. 受控优雅关停与资源回收
        print(">>> 正在注销后台服务与硬件句柄...")
        stop_event.set()            # 1. 触发停止信号通知监听线程
        listener.join(timeout=1.0)  # 2. 等待监听线程退出,超时 1 秒
        if ser.is_open:
            ser.close()             # 3. 释放系统串口句柄
        print(">>> 系统已完全关闭,物理串口已释放。")

if __name__ == "__main__":
    main()
>>> 正在初始化串口通信系统...
[就绪] 串口 COM3 后台监听线程已启动!
[14:32:01] 主线程下发控制指令: PING_#1
[14:32:01] 主线程收到传感器数据: TEMP:24.8C,HUMI:58.2%
[14:32:02] 主线程收到传感器数据: TEMP:24.9C,HUMI:58.1%
[14:32:02] 主线程下发控制指令: PING_#2
[14:32:03] 主线程收到传感器数据: ACK_PING_#2:OK
...
>>> 正在注销后台服务与硬件句柄...
[监听线程] 已安全退出循环。
>>> 系统已完全关闭,物理串口已释放。
工业场景中的关键工程细节与避坑指南
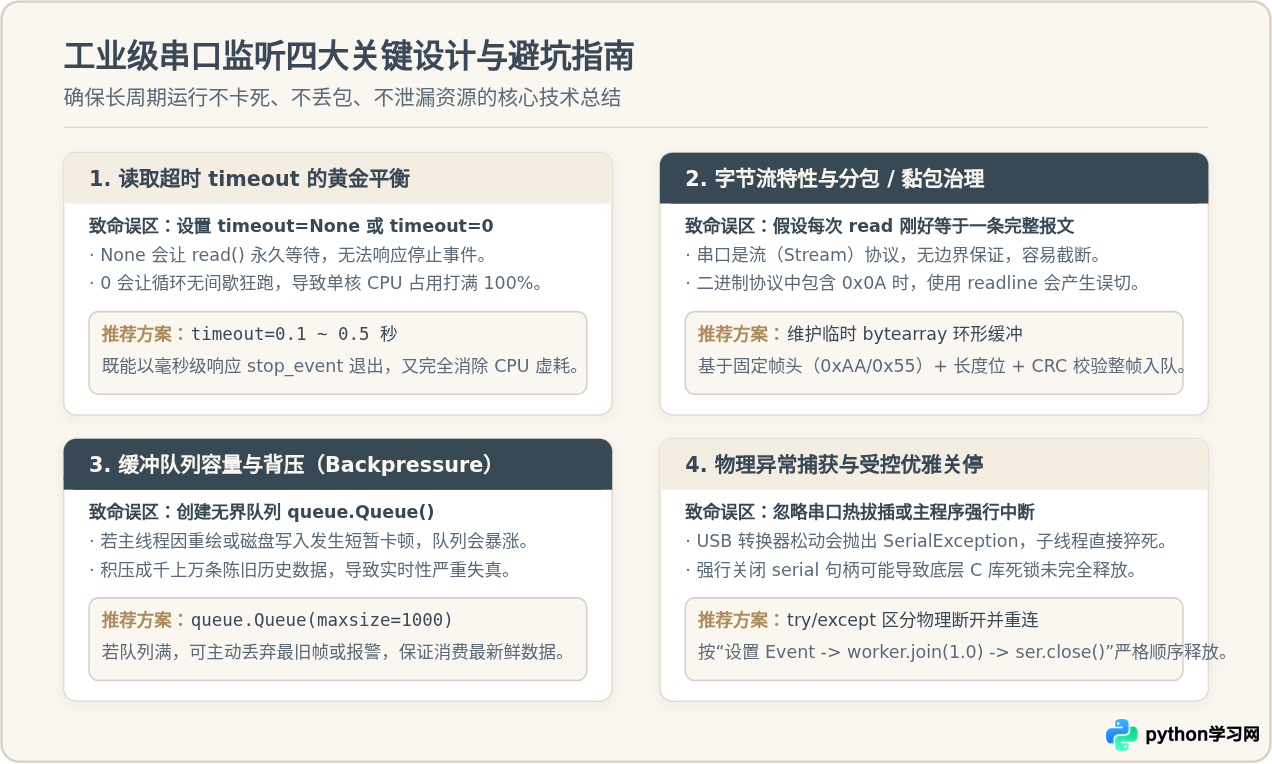
在实验室原型开发中,多线程串口或许运行良好,但在恶劣的工业现场、长期无人值守或高吞吐数据流下,往往会出现丢包、串包、线程卡死或句柄泄漏。以下梳理了四个最关键的技术细节与排坑经验:
| 考量维度 | 常见错误模式 | 标准推荐实践 |
|---|---|---|
| 超时配置 (timeout) | 配置 timeout=None 导致死等;或 timeout=0 导致 CPU 占用 100%。 |
设置为 0.1 ~ 0.5s,既消除 CPU 空耗,又让子线程能瞬时响应 stop_event。 |
| 黏包与分包 | 盲信 readline()。若数据为二进制流包含 0x0A,将发生断帧错误。 |
维护内部 bytearray 缓冲区,按自定义协议头(如 0xAA 0x55)、长度域和 CRC 组装整帧。 |
| 队列容量与背压 | 使用无界队列 queue.Queue(),主业务稍有耗时即导致内存积压千万包。 |
指定合理 maxsize(如 1000),队列满时执行覆盖或报警丢弃策略,保证数据新鲜度。 |
| 异常拔插与退出 | 忽略 SerialException 导致静默崩溃;直接杀进程导致串口锁死。 |
使用 try-except 捕获物理脱机并设计重连;按 Event->Join->Close 顺序有序回收。 |
1. 深入理解 timeout 参数与循环退出响应
pyserial 的 timeout 决定了读取函数在底层数据不足时的阻塞行为:
timeout = None(阻塞模式):读取函数在接收到指定字节数(或换行符)之前绝不返回。危险后果:如果外部设备停机或掉线,子线程将永久卡在读取指令行上,无法轮询stop_event.is_set(),导致程序在退出时彻底挂起。timeout = 0(纯非阻塞模式):读取函数立即返回当前系统缓冲区中已有的数据,若无数据返回空。危险后果:循环会在没有微秒级延迟的情况下持续疯狂运转,迅速占满单个 CPU 核心(100% 占用率)。timeout = 0.2(带超时的平衡模式,强烈推荐):底层在无数据时最多休眠等待 200 毫秒,超时后自然返回b''。此时循环回到头部,正好可以检查not stop_event.is_set()是否已被置位,从而在 200ms 内平稳终结线程,同时 CPU 占用率稳定在接近 0%。
2. 二进制协议下的分包与黏包治理
上述完整示例针对 ASCII 字符文本流(以
换行结尾)使用了便捷的 readline()。但在工业 Modbus-RTU、自定义 Hex 协议或传感器私有协议中,传输的是原始二进制流(Bytes)。由于操作系统驱动根据定时器分批提交数据,报文可能在任意字节位置被拆分(分包)或多个数据包被拼接在一起(黏包)。
在处理二进制流时,后台监听线程应采用环形字节缓冲解析模式:每次通过 ser.read(ser.in_waiting or 1) 读取原始字节块并追加到线程专属的 bytearray 缓冲区中,然后通过搜索帧头魔数(如 0xAA 0x55)、解析报文长度位、核对 CRC 校验码来逐帧裁剪。只有通过校验的完整数据帧才打包成 bytes 推送入队列,从而确保主线程拿到的永远是结构合法的整包数据。
3. 安全退出顺序的重要性
在清理多线程与硬件资源时,次序颠倒往往是底层驱动崩溃的元凶。很多开发者习惯先执行 ser.close(),这会直接导致正在读取的子线程在底层 C 扩展层抛出不可控的读句柄无效异常。正确的注销序列是:
- 首先调用
stop_event.set(),向子线程发布终止指令; - 调用
listener.join(timeout=1.0),给予子线程在当次超时后平稳跳出while循环并释放内部资源的时间; - 当确认子线程已停止(或超时保护到期后),主线程再调用
ser.close()安全关闭底层系统文件描述符。
总结
通过“后台守护工作线程负责物理阻塞 I/O + 线程安全 Queue 充当中继 + threading.Event 负责生命周期协同”的经典架构,我们成功在 Python 中化解了串口低速物理读取与主线程实时业务逻辑之间的冲突。该方案结构清晰、跨平台(Windows / Linux / macOS)高度兼容,不仅完全消除了主界面与业务逻辑的卡顿,还为工业控制上位机、传感器高频采集以及自动化测试系统提供了稳定可扩展的基础通信骨架。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















