


升级Python会影响ROS吗?ROS1与ROS2的兼容性风险解析
深入解析升级系统Python对ROS 1与ROS 2造成的兼容性风险,从CPython ABI、site-packages路径错位到构建工具断裂,提供安全引入高版本Python的完整实践方案。
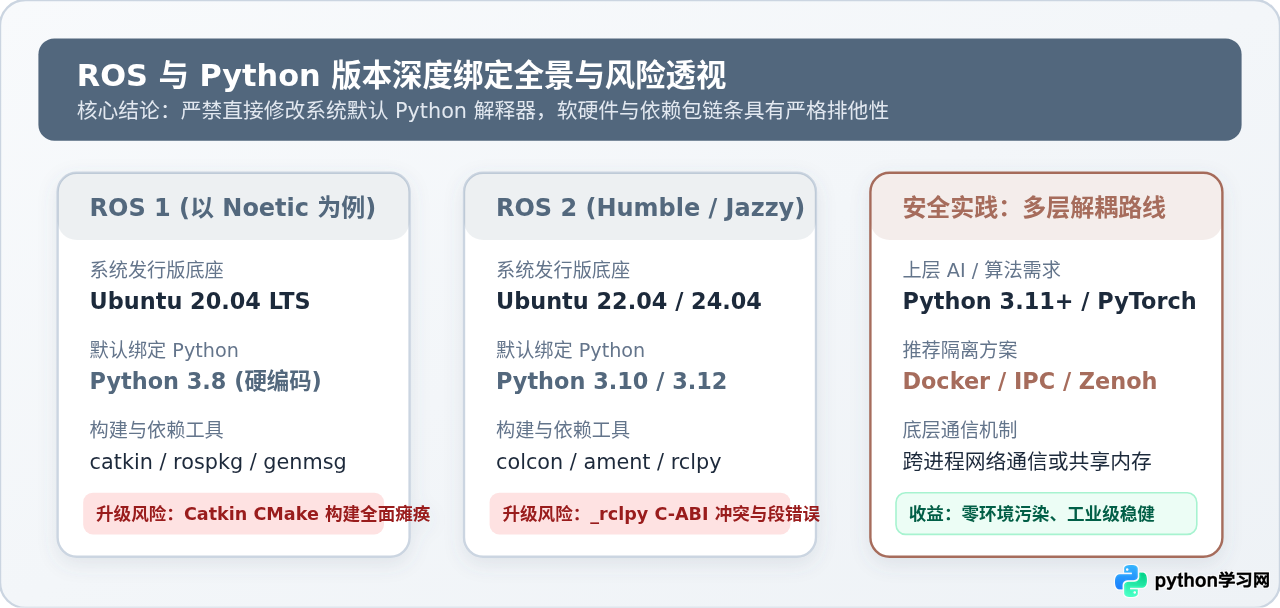
python3 符号链接、直接安装 deadsnakes PPA 替换原生解释器或将系统全局混入 Conda,会导致底层 C 扩展模块 ABI 崩溃、模块搜索路径断裂,以及 catkin、colcon 乃至 Ubuntu 系统的 apt 包管理工具全线瘫痪。
一、为什么 ROS 与特定 Python 版本存在“强绑定”?
很多开发者在需要运行现代深度学习算法(例如 YOLO 新版本、PyTorch 2.x 或特定大模型接口)时,发现这些算法要求 Python 3.11 或 3.12,而当前的 Ubuntu 20.04(默认 Python 3.8)或 22.04(默认 Python 3.10)版本较低,于是第一反应便是执行类似“升级系统 Python”的操作。然而在 ROS 环境中,这一举动往往直接将整套系统推向报废边缘。
ROS 并不是一个独立运行的封闭沙盒,它的分发体系在底层深度寄生于 Ubuntu 的 Debian 软件包管理体系。官方将 ROS 视作系统的一个扩展库生态,这就决定了它的底层依赖与 Ubuntu LTS 发行版保持严格同步:
| ROS 发行版 | 对应 Ubuntu 版本 | 强绑定的 Python 默认版本 | 主要构建与客户端接口 |
|---|---|---|---|
| ROS 1 Melodic | Ubuntu 18.04 LTS | Python 2.7(部分工具实验性支持 Py3) | catkin_make, rospy |
| ROS 1 Noetic | Ubuntu 20.04 LTS | Python 3.8 | catkin_tools, rospy |
| ROS 2 Foxy | Ubuntu 20.04 LTS | Python 3.8 | colcon, rclpy |
| ROS 2 Humble | Ubuntu 22.04 LTS | Python 3.10 | colcon, rclpy |
| ROS 2 Jazzy | Ubuntu 24.04 LTS | Python 3.12 | colcon, rclpy |
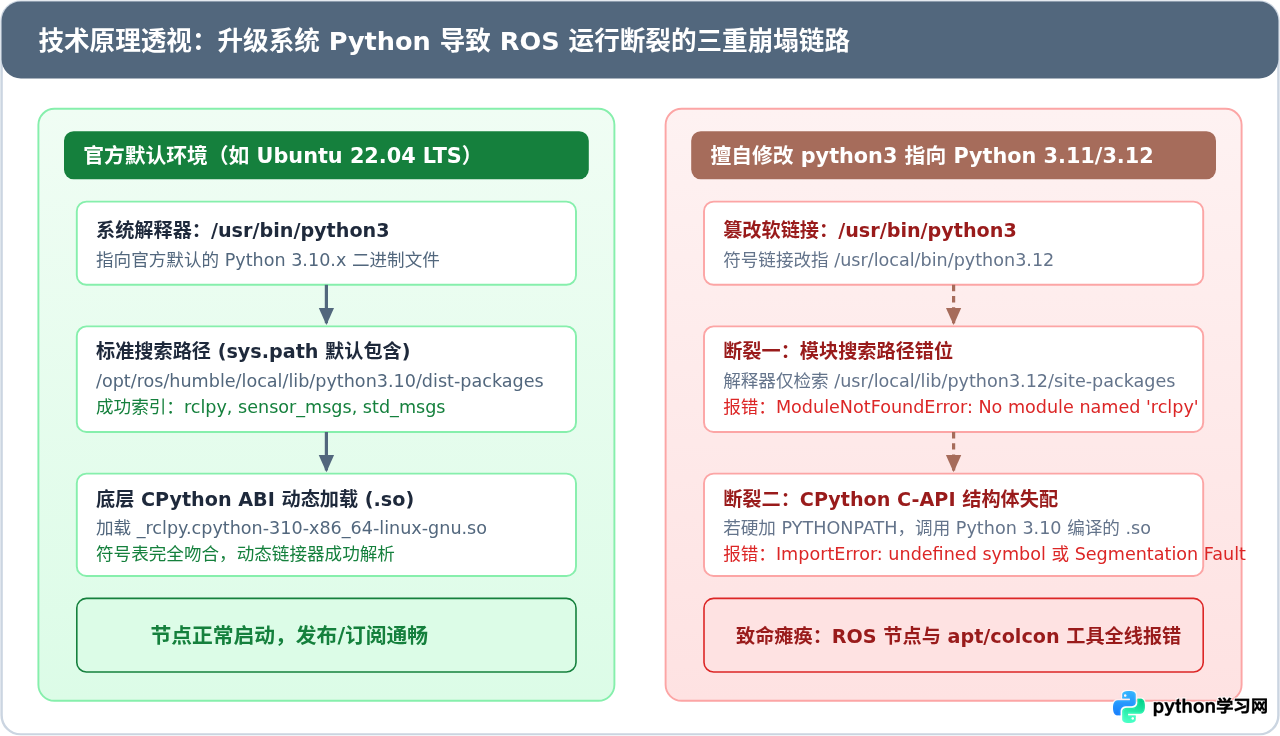
当你通过 sudo apt install ros-<distro>-desktop 安装 ROS 时,所有的 Python 模块都会被释放到固定命名规范的系统或 opt 路径中,例如 /opt/ros/humble/local/lib/python3.10/dist-packages/。此目录中的版本号是硬编码在预编译包构建规则中的。一旦你将默认的 python3 升级到 3.11 或 3.12,新的解释器启动时默认只会扫描对应自身的 python3.11/dist-packages,根本不会去检索旧版本的路径,因此最直接的表象就是任何 ROS 模块都无法被导入。
二、深入底层:升级 Python 破坏 ROS 的三大技术机理
很多开发者会有疑问:“如果我手动把旧目录加进 PYTHONPATH,是不是就能在新版 Python 里用 ROS 了?”答案依然是不能,因为这触及了更底层的二进制接口问题。
1. CPython C-API 与 ABI(二进制兼容性)崩溃
ROS 中的核心接口并不是用纯 Python 代码实现的。以 ROS 2 的 rclpy 为例,它本质上是一个胶水层,负责将上层 Python 调用透传给底层的 C 核心库 rcl 和通信中间件 rmw。在安装包中,你会发现一个名为 _rclpy.cpython-310-x86_64-linux-gnu.so 的动态链接库文件。
这个 .so 文件在编译时,引入了 Python 3.10 特定的 CPython 内部头文件,其内部的 PyTypeObject、内存分配器和对象引用计数逻辑与 Python 3.10 的内存布局完全一致。当 Python 从 3.10 升级到 3.11 或 3.12 时,Python 官方为了提升运行性能,对解释器内部的结构体进行了大幅重构。新版本解释器如果强行动态链接针对旧版本编译的 .so,会立即遇到无法解析的符号(Undefined Symbol)错误,或者在执行对象调用时发生内存访问越界,直接以 Segmentation fault (core dumped) 异常崩溃退出。
2. 系统级管理工具链与 apt 基础崩溃
不仅 ROS 节点本身会崩溃,管理 ROS 的各种命令行工具同样高度依赖默认 Python:
rosdep:用于解决 ROS 系统依赖项的 Python 实用程序,依赖python3-yaml、python3-rospkg等 apt 模块;colcon与catkin:核心构建系统,本身就是作为系统 Python 包安装的;ros2cli(如ros2 topic、ros2 node等命令行):完全由 Python 编写并驱动。
更严重的是,Ubuntu 自身的包管理工具 apt 依赖 python3-apt 扩展库。一旦改动了 /usr/bin/python3 的符号链接指向,后续甚至连 apt update 和 apt install 都会报错中断,导致系统无法维护。
三、ROS 1 与 ROS 2 的兼容性风险差异对比
虽然升级 Python 对两代 ROS 都是致命的,但两者的架构差异导致故障爆发的环节和迁移成本有所不同。
1. ROS 1 的特殊困境:停滞维护与被移除的 Python API
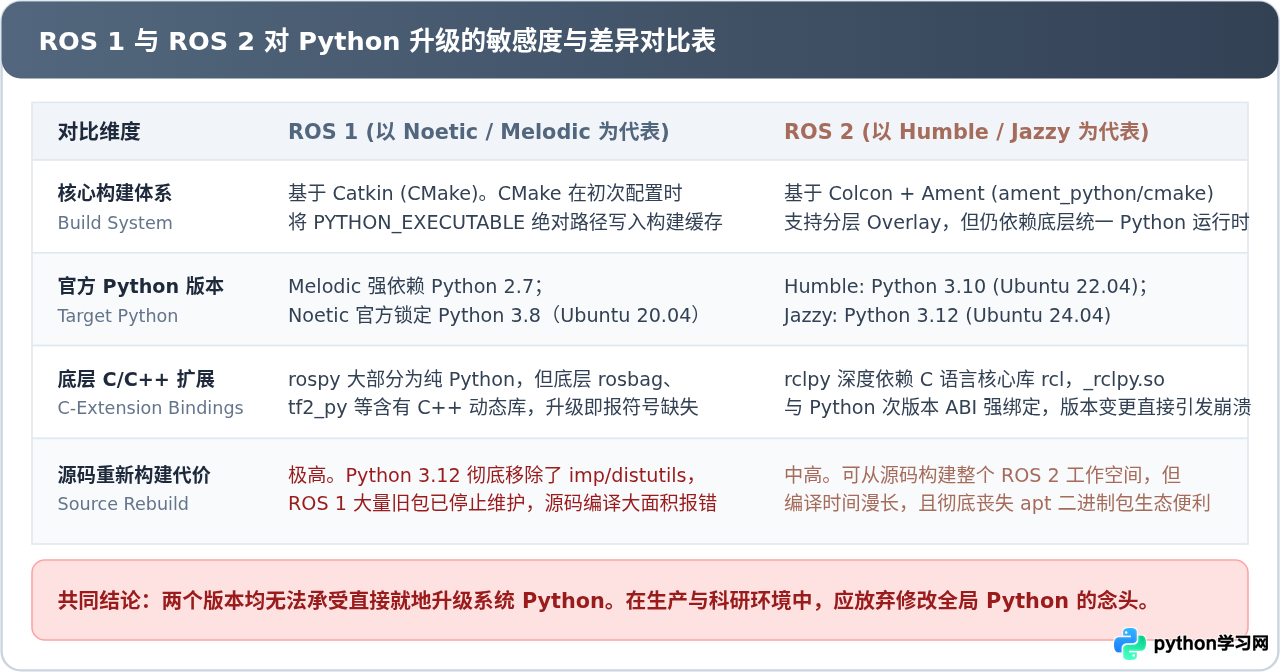
ROS 1 从 Melodic 跨越到 Noetic 时经历过一次极其痛苦的 Python 2 到 Python 3 的迁移。Noetic 是官方唯一的 Python 3 版本,且锁死在 Python 3.8 上。随着 ROS 1 在 2025 年 5 月迎来官方生命周期终点(EOL),社区不再为 Noetic 适配更高版本的 Python。
如果强行尝试在源码级别让 ROS 1 运行在 Python 3.12 上,会遇到更加致命的语言层不兼容:Python 3.12 彻底删除了在 Python 3 中被弃用已久的 distutils 和 imp 模块。而 ROS 1 遗留的大量核心包(例如 genmsg、catkin 内部脚本)中广泛使用了 import imp,这会导致源码编译在最前期的代码生成阶段直接失败报语法错误。
2. ROS 2 的表现:Overlay 机制与源码编译代价
相比于 ROS 1,ROS 2 具备更加模块化和解耦的 Overlay 工作空间机制。理论上,开发者可以在一个独立的 Python 虚拟环境中,从源码完全构建一整套 ROS 2 工作空间(包括 rclpy、rmw_cyclonedds_cpp 等)。
但这在工程上需要付出极高的维护成本:首先,你需要拉取上百个核心仓库的源码,编译耗时长达数小时;其次,一旦放弃了官方的 apt 二进制包生态,只要你需要一个第三方的传感器驱动功能包(例如某个激光雷达的 ROS 2 驱动),你就无法直接 apt install ros-humble-xxx,而必须把该驱动及其所有的下层依赖项全部手动以源码形式下载并重新编译,形成沉重的“依赖滚雪球”现象。
四、常见升级误操作与故障表现(请勿模仿)
为了让大家直观认识到这些操作的破坏力,下面列举日常中最容易引发环境报废的典型操作:
# 极其危险!绝对不要在 ROS 主机上执行:
sudo update-alternatives --install /usr/bin/python3 python3 /usr/bin/python3.12 1
sudo update-alternatives --config python3终端执行任何 ROS 命令均提示:
ModuleNotFoundError: No module named 'ros2cli' 或 No module named 'rospy';随之而来的是系统桌面工具崩溃,执行 sudo apt update 时报错 ImportError: cannot import name 'apt_pkg' from 'apt'。
# 常见隐患配置(许多 AI 教程推荐的做法):
conda init bash
# 导致每次打开终端自动进入 base 环境Conda 自带了一套独立的 C++ 标准库(
libstdc++.so.6)和 Python 运行时。一旦在激活的 Conda 环境中执行 ros2 run 或 catkin_make,系统加载器会优先引用 Conda 环境内部的动态库,导致与 Ubuntu 系统的 C++ ABI 发生严重冲突,常见报错如:version 'GLIBCXX_3.4.30' not found,或者 ROS 节点一启动就直接 Silent Crash(静默退出)。
五、当项目必须使用高版本 Python 时:安全可行的操作规范
在机器人实际工程研发中,让上层 AI 模型(需要 Python 3.11/3.12 及新版 Torch)与底层 ROS 通信是极其常见的刚性需求。正确的解法不是修改系统 Python,而是通过“进程隔离”与“架构解耦”实现两者平滑协作。
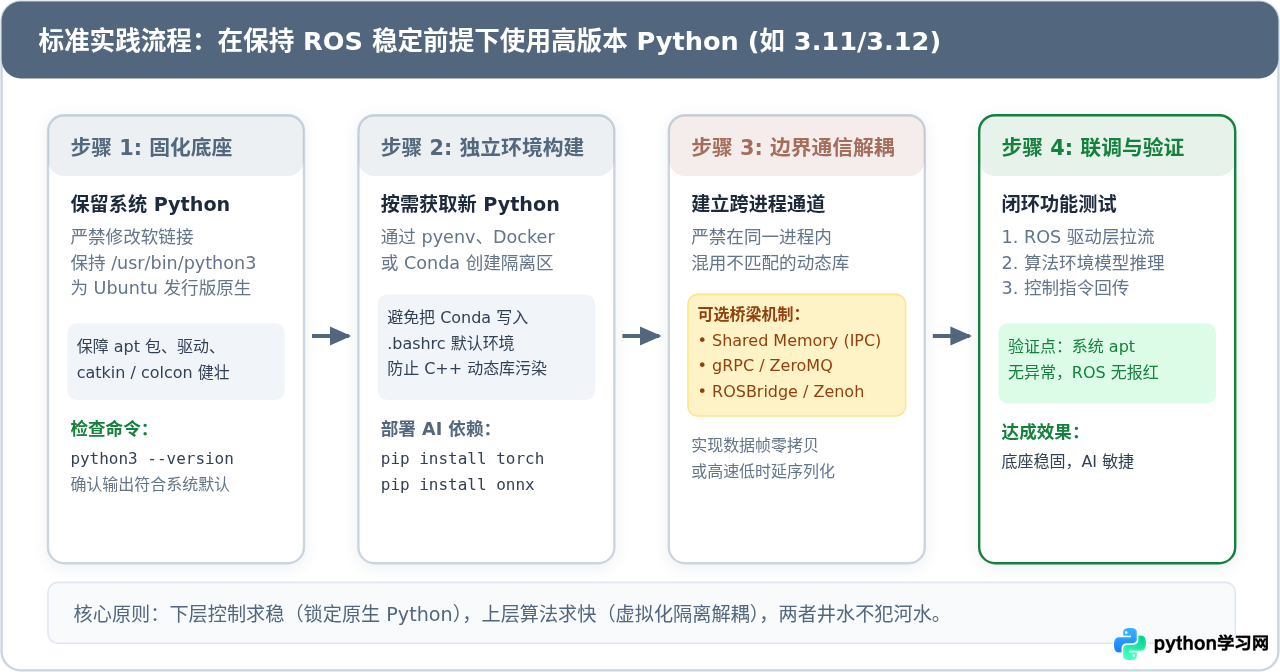
方案 1(强烈推荐):跨进程通信隔离(IPC / Socket / ROSBridge / Zenoh)
将系统拆分为两层:
- 底座控制层:保持原生 Ubuntu 系统 Python 不变,专门运行 ROS 节点、底盘电机通信、激光雷达/相机驱动,确保硬件接口与实时控制稳定;
- 算法计算层:通过 pyenv、conda 或独立虚拟环境安装高版本 Python(如 3.12),配置 PyTorch、TensorRT、Transformers 等前沿框架;
- 通信衔接:两层之间不共享 Python 运行时,而是通过跨进程通信传递数据:
- 共享内存(Shared Memory / IPC):适合传输高带宽原始图像数据(如 4K 点云、高清摄像头帧),时延通常在微秒级别;
- ZeroMQ / gRPC / TCP Socket:定义轻量的 Protobuf 或 JSON 数据结构,完成识别结果、目标坐标与控制指令的高速交换;
- ROSBridge Suite:通过 WebSocket 广播 Topic,纯 Python 客户端只需
pip install roslibpy即可跨越任意 Python 版本收发 ROS 消息。
这种模式代码结构清晰,算法端即使频繁迭代升级依赖、切换 PyTorch 版本,也绝不会对底层硬件控制产生丝毫负面影响。
方案 2:容器化隔离(Docker Containerization)
这是目前工业界与学术界主流的标准交付方案。将需要高版本 Python 的模块或者整套业务打包为独立 Docker 镜像:
# 示例:AI 容器与 ROS 2 宿主机通过共享网络直接通信
docker run -it --net=host   --gpus all   --ipc=host   -v /dev/shm:/dev/shm   my_ai_vision_node:py312
当容器使用 --net=host 与 --ipc=host 运行时,容器内部的 ROS 2 DDS 发现机制与共享内存可以与宿主机无缝互通,既享受了新版 Python 运行时的自由,又完全杜绝了主机文件系统依赖的污染。
方案 3:轻量级 venv 隔离(前提:相同次版本号)
如果你只是想为某个 Python 脚本安装独立的第三方依赖,但不需要改变 Python 的大版本(比如在 Ubuntu 22.04 下依然使用 Python 3.10),可以使用虚拟环境的 --system-site-packages 参数:
# 在保持系统 Python 3.10 不变的前提下创建虚拟环境
python3.10 -m venv --system-site-packages my_ros_env
source my_ros_env/bin/activate

# 此时既能访问系统的 rclpy,又可以在该虚拟环境内自由 pip 安装纯 Python 模块
pip install fastapi uvicorn六、安全共存架构与冲突排查总结
理解 ROS 与 Python 的绑定关系,本质上是理解 Linux 系统下 C/C++ 动态链接库与脚本解释器之间的协作契约。将环境隔离与接口解耦落实到研发流程中,是保障机器人软硬件系统长期稳定运行的前提。
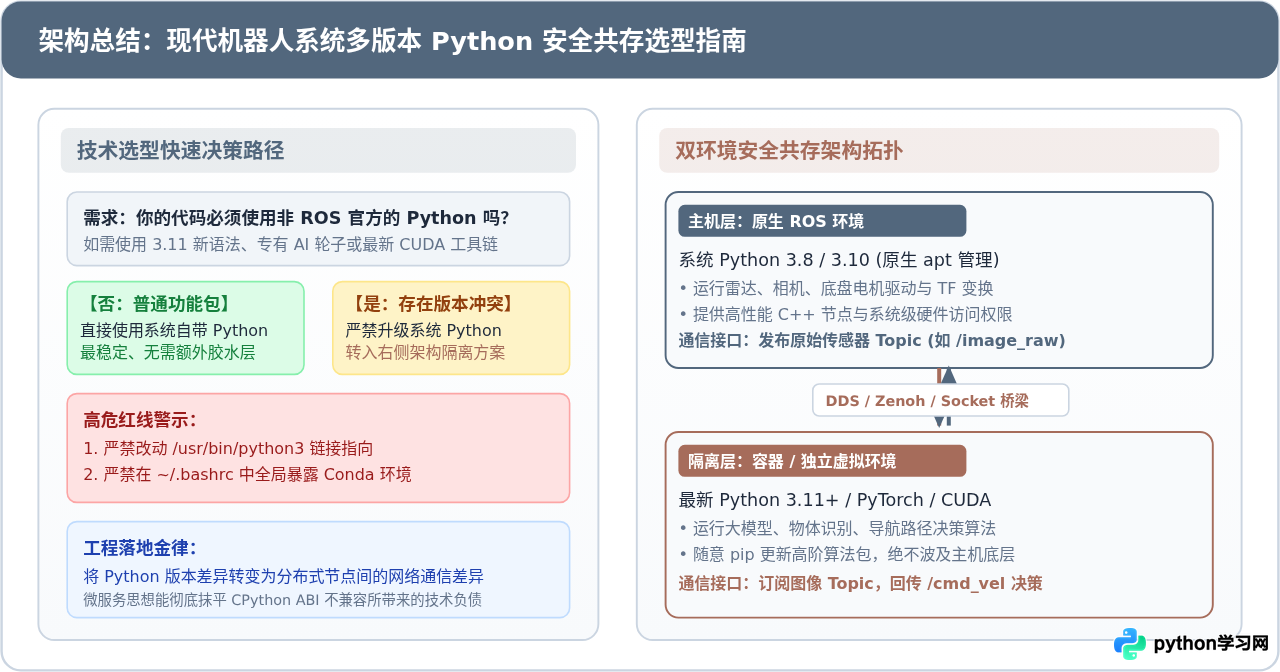
常见意外改动后的自救排查清单
- 检查默认符号链接:在终端输入
ls -l /usr/bin/python3,确认其是否指向系统官方版本(Ubuntu 20.04 应指向python3.8,Ubuntu 22.04 应指向python3.10)。如被修改,使用sudo ln -sf /usr/bin/python3.X /usr/bin/python3恢复。 - 检查 PATH 环境变量:运行
which python3,如果输出为/root/anaconda3/bin/python3或/usr/local/bin/python3,说明环境变量被前置劫持。检查~/.bashrc和/etc/environment,移除可能污染全局 PATH 的语句。 - 隔离构建空间:编译工作空间时,若曾使用特定环境编译过,在切回系统环境后,务必先彻底删除
build/、devel/(ROS 1)或build/、install/、log/(ROS 2)目录,确保 CMake 缓存中的PYTHON_EXECUTABLE变量重新捕获原生解释器路径。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















