


Python矩阵乘法、转置与求逆的NumPy实现方法
详细介绍在Python中使用NumPy库进行矩阵乘法、转置与求逆的标准实现方法,结合代码示例、维度规则与常见异常排查,帮助读者掌握线性代数基础运算。
@(或 np.matmul)、.T(或 np.transpose)以及 np.linalg.inv。本文将系统梳理这三种运算的具体实现方法、关键维度规则以及常见报错的排查策略。
一、矩阵乘法的实现与运算规则
进行矩阵乘法时,初学者最容易混淆的是“线性代数矩阵乘法(内积)”与“逐元素相乘(Hadamard积)”。NumPy在这两类运算上提供了明确区分的语法和函数。
1. 矩阵乘法推荐方式:@ 运算符与 np.matmul
在Python 3.5引入中缀运算符 @ 后,矩阵乘法获得了最自然的写法。它的底层行为与 np.matmul(A, B) 完全等价。进行矩阵乘法的前提是:前一个矩阵的列数(内侧维度)必须精确等于后一个矩阵的行数。
import numpy as np

# 构造 A 形状为 (2, 3),B 形状为 (3, 4)
A = np.array([
    [1, 2, 3],
    [4, 5, 6]
])
B = np.array([
    [1, 0, 2, 1],
    [0, 1, 1, 0],
    [2, 1, 0, 3]
])

# 使用 @ 运算符执行矩阵乘法
C = A @ B

# 或使用 np.matmul
C_matmul = np.matmul(A, B)

print("矩阵 A 形状:", A.shape)
print("矩阵 B 形状:", B.shape)
print("矩阵乘积 C 形状:", C.shape)
print("计算结果示例:\n", C)
# 示例输出:
矩阵 A 形状: (2, 3)
矩阵 B 形状: (3, 4)
矩阵乘积 C 形状: (2, 4)
计算结果示例:
[[ 7 5 4 10]
[16 11 13 22]]2. 区别:逐元素相乘(* 与 np.multiply)
使用星号运算符 A * B 或 np.multiply(A, B) 执行的是数组逐元素相乘。该运算要求参与运算的两个数组具有相同形状,或符合NumPy广播机制规则,并非数学意义上的矩阵乘法。
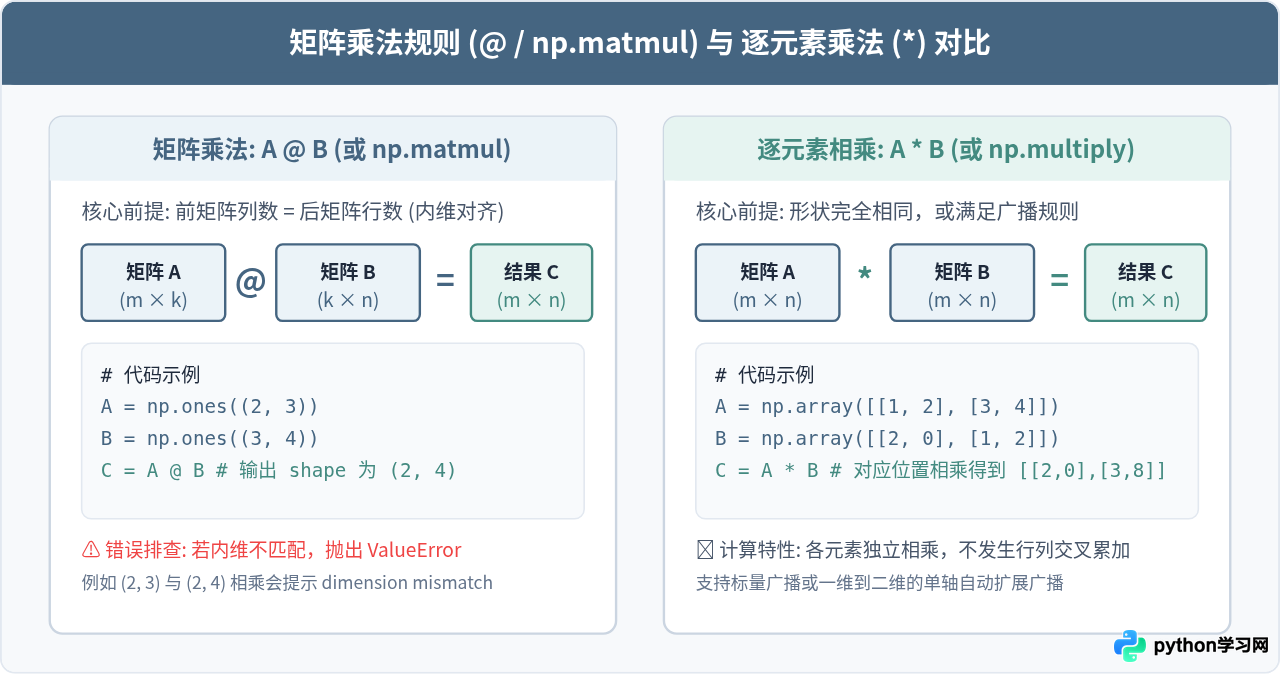
(2, 3),矩阵 B 形状为 (2, 4) 时,由于内侧维度(3 与 2)不相等,执行 A @ B 将直接抛出 ValueError: matmul: Input operand 1 has a mismatch in its core dimension 0。此时应通过打印 A.shape 与 B.shape 检查是否漏掉了转置操作。
二、矩阵转置的实现与多维拓展
矩阵转置是将矩阵的行与列进行互换的操作。数学上,若矩阵 $A$ 的元素为 $A_{i,j}$,其转置矩阵 $A^T$ 对应元素为 $A_{j,i}$。在NumPy中,可以通过属性访问和函数调用两种方式实现。
1. 常规二维矩阵转置:.T 属性与 np.transpose
对于二维数组,直接访问数组对象的 .T 属性是最直观快捷的方法。如果需要以函数风格编写,可使用 np.transpose(A)。
import numpy as np

# 创建一个 2 行 3 列的矩阵
M = np.array([
    [10, 20, 30],
    [40, 50, 60]
])

# 方式一:使用 .T 属性
M_T = M.T

# 方式二:使用 np.transpose 函数
M_trans = np.transpose(M)

print("原矩阵形状:", M.shape)
print("转置后形状:", M_T.shape)
print("转置结果示例:\n", M_T)
# 示例输出:
原矩阵形状: (2, 3)
转置后形状: (3, 2)
转置结果示例:
[[10 40]
[20 50]
[30 60]]2. 一维向量的转置陷阱与处理方案
在NumPy中,形状为 (n,) 的一维数组既不是行向量也不是列向量。直接对一维数组调用 .T 不会发生任何形状改变。若需要将其转为二维列向量或行向量,必须先扩充维度:
v = np.array([1, 2, 3])
print("一维向量 v.shape:", v.shape)
print("直接转置 v.T.shape:", v.T.shape)  # 仍然是 (3,)

# 正确转为列向量 (3, 1) 的方法:
v_col = v.reshape(-1, 1)
# 或者使用 np.newaxis 切片
v_col_alt = v[:, np.newaxis]
print("转换为列向量后的形状:", v_col.shape)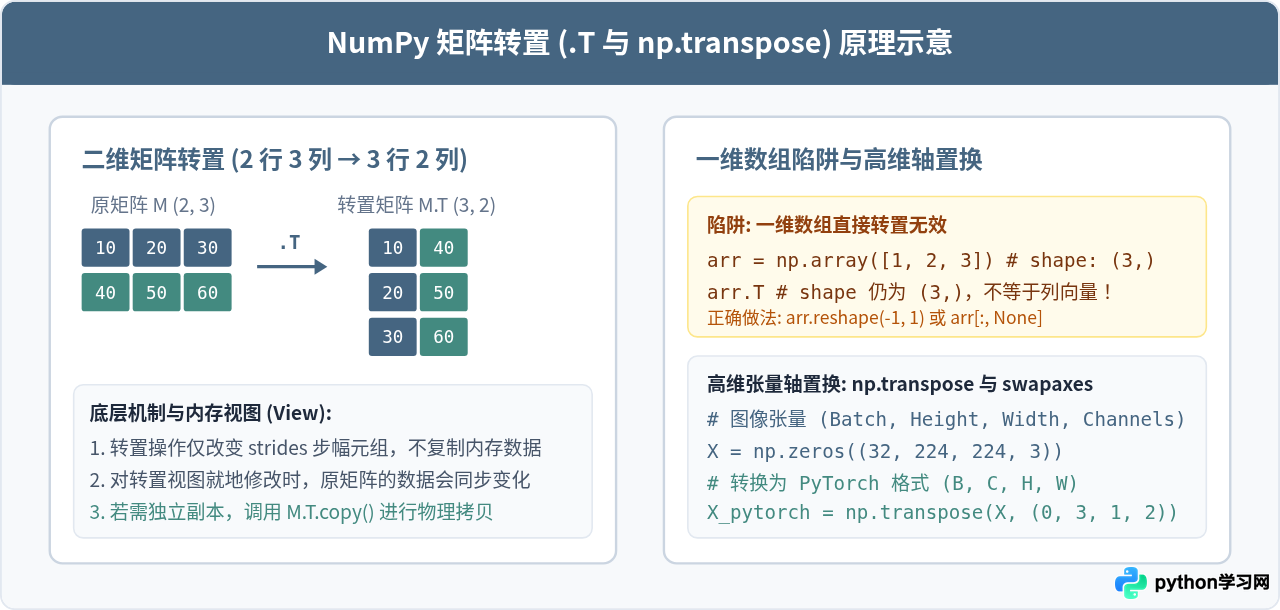
三、矩阵求逆的实现与条件检验
在线性代数中,对于 $n$ 阶方阵 $A$,若存在方阵 $B$ 使得 $A B = B A = I$($I$ 为单位矩阵),则称 $A$ 为可逆矩阵,$B$ 称为 $A$ 的逆矩阵,记作 $A^{-1}$。在NumPy中,求逆操作封装在 numpy.linalg(线性代数子模块)中。
1. 标准求逆方法:np.linalg.inv
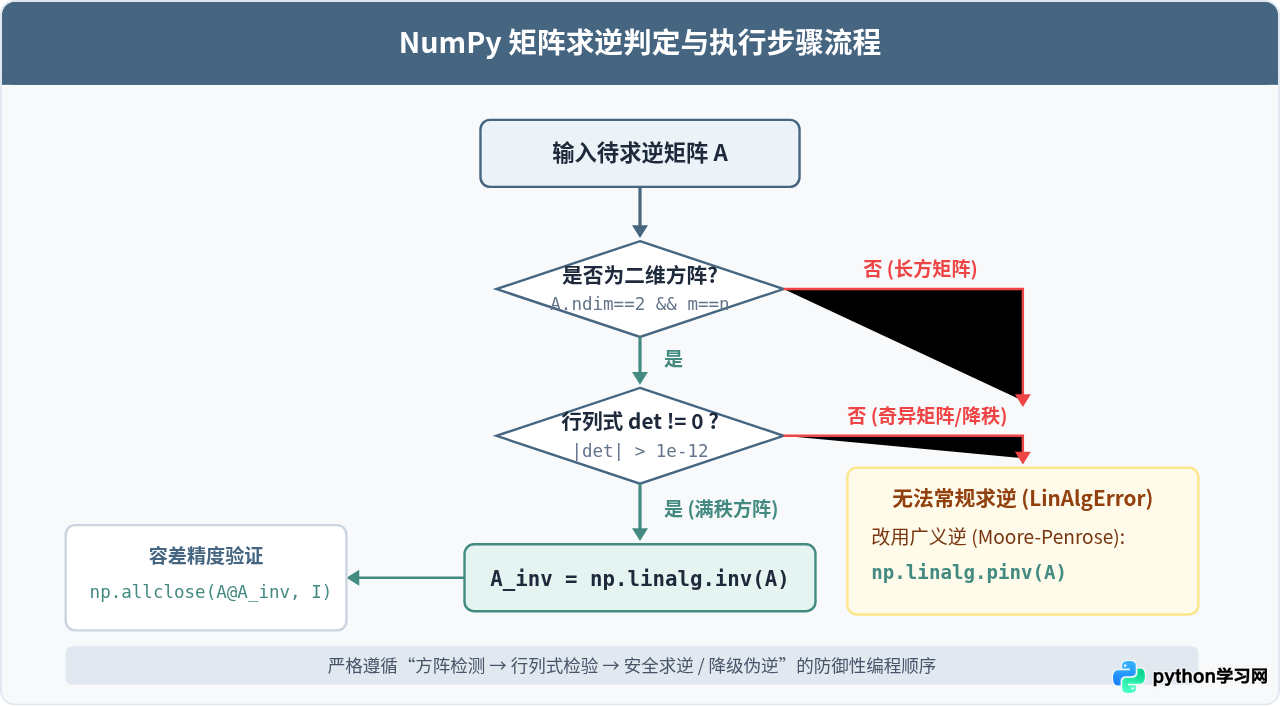
求逆必须满足两个前提条件:第一,输入矩阵必须是方阵(即行数等于列数);第二,矩阵的行列式不为零,即为非奇异矩阵(满秩矩阵)。
import numpy as np

# 构造一个 2x2 可逆矩阵
A = np.array([
    [4.0, 7.0],
    [2.0, 6.0]
])

# 1. 检验行列式
det_A = np.linalg.det(A)
print("矩阵行列式值:", det_A)

# 2. 计算逆矩阵
A_inv = np.linalg.inv(A)
print("求得逆矩阵 A_inv:\n", A_inv)

# 3. 结果验证:A @ A_inv 是否等于单位矩阵
identity_check = A @ A_inv
print("A @ A_inv 乘积:\n", identity_check)

# 使用 np.allclose 判断浮点数精度下的等价性
is_valid = np.allclose(identity_check, np.eye(2))
print("验证是否为单位矩阵:", is_valid)
# 示例输出:
矩阵行列式值: 10.000000000000002
求得逆矩阵 A_inv:
[[ 0.6 -0.7]
[-0.2 0.4]]
A @ A_inv 乘积:
[[1. 0.]
[0. 1.]]
验证是否为单位矩阵: TrueA @ A_inv 的结果往往形如 1.00000000e+00 或 -1.38777878e-17。切忌使用 (A @ A_inv == np.eye(n)) 进行严格布尔比较,必须使用 np.allclose() 或 np.isclose() 容差比对。
2. 奇异矩阵与伪逆备选:np.linalg.pinv
若矩阵的某一行是另一行的线性组合,或包含全零行,此时行列式为 0(奇异矩阵)。对其调用 np.linalg.inv() 会直接触发 numpy.linalg.LinAlgError: Singular matrix。面对不可逆方阵或非方阵系统,通常使用广义逆(Moore-Penrose 伪逆)np.linalg.pinv() 求解最小二乘解。
四、三大核心运算关键要点总结
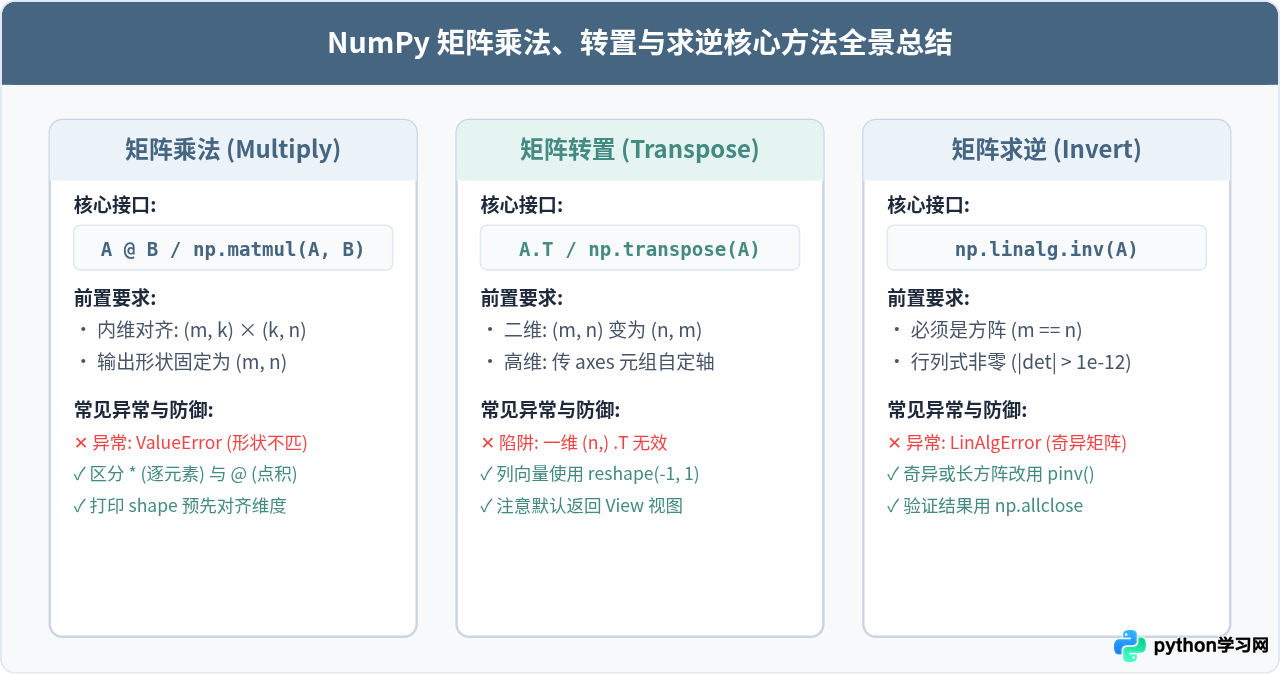
为了在实际项目与数据处理脚本中快速选用最合适的方法并避免潜在隐患,下表与全景图梳理了三种运算的核心接口、输入前置条件及防御性编码建议:
- 矩阵乘法:统一使用
A @ B替代早期脚本中的np.dot()。若需要逐元素加权,明确使用*。 - 矩阵转置:二维数组首选
A.T,需注意其共享底层内存。一维数组转置前需通过reshape(-1, 1)显式指定二维形状。 - 矩阵求逆:求逆前务必明确矩阵是否为方阵且行列式不为零;对于线性方程组求解,优先使用
np.linalg.solve(A, b),其数值稳定性与计算速度均优于显式求逆后相乘。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















