


Go 1.18+ sync.Mutex 原理与使用解析

Go 语言的并发控制核心在于对共享资源的同步访问。本文深入解析 sync 包中 Mutex 互斥锁的源码逻辑,探讨其如何通过 state 复合字段结合正常模式与饥饿模式来平衡高吞吐量与长等待问题,并说明 Golang 1.18 新增的非阻塞获取方法的使用场景。
互斥锁基础设计与操作
在 Go 语言的并发体系中,虽然推崇“通过通信来共享内存”,但 channel 并不能替代所有场景下的内存同步需求。sync 包提供的 Mutex 是用于保护临界区(Critical Section)的核心工具,确保同一时刻只有一个 goroutine 持有锁。
核心方法与注意事项
Lock():获取锁。若已被占用则阻塞。注意:已加锁的锁不可再次在同一协程中加锁,否则引发panic;锁释放必须由同一协程或指定其他协程执行。Unlock():释放锁。在未加锁状态下解锁会触发panic。TryLock():Golang 1.18引入,非阻塞尝试获取。若失败立即返回false,不会自旋或休眠。
底层数据结构:一位多用
Mutex 的结构非常精简,仅由两个整型字段组成:
type Mutex struct {
	state int32 // 复合状态:包含锁定、唤醒、饥饿标志及等待者数量
	sema  uint32 // 信号量:用于阻塞/唤醒 goroutine 的内核对象
}
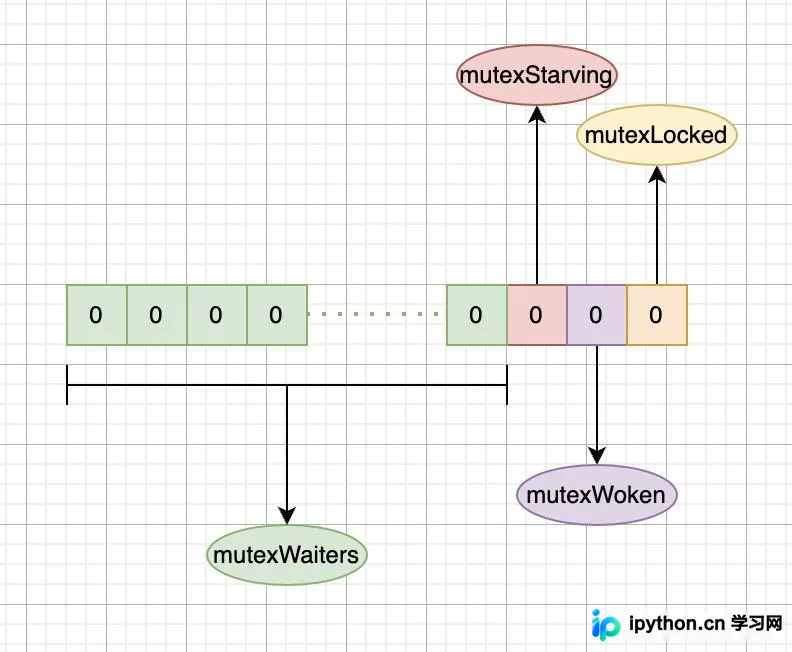
state 利用了位运算来实现空间复用,定义如下常量:
const (
   mutexLocked = 1 << iota      // bit 0: 锁是否被占用 (1=locked, 0=unlocked)
   mutexWoken                   // bit 1: 是否有 waiter 被唤醒准备抢锁
   mutexStarving                // bit 2: 是否进入饥饿模式
   mutexWaiterShift = iota      // 4 (bit 3~31): 等待队列中的 waiter 数量
)
这种设计使得互斥锁的状态流转高度依赖于对这些比特位的精确操控。
加锁流程与性能优化策略
加锁操作分为快速路径和慢速路径。Go 采用了一种基于状态机的转换机制来处理竞争情况。
快速路径:CAS 抢占
- 调用
atomic.CompareAndSwapInt32检查当前state是否为 0。 - 若为 0(空闲),直接置为
mutexLocked并返回。
慢速路径:lockSlow 与自旋优化
当快速路径失败(锁被占用)时,进入 lockSlow 循环。该过程主要包含以下策略:
1. 智能自旋(Spinning)
为了避免频繁的系统调用(Context Switch)开销,Go 会在满足条件时让当前 goroutine 进行忙等待(自旋)。自旋的条件极为苛刻:
- 锁必须处于“正常模式”且处于“加锁”状态。
- 系统是多核 CPU 且
GOMAXPROCS > 1。 - 自旋次数未达到上限(通常 < 4次)。
- 当前机器上有空闲的
P(Processor)。
如果满足条件,程序执行约 30 个周期的 PAUSE 指令,在此期间不断轮询检查锁状态,期望锁主能在短时间内释放锁。
2. 正常模式与饥饿模式的切换
这是解决“惊群效应”的关键。当大量请求争抢一个锁时,新创建的协程往往比刚被唤起的旧协程更容易拿到锁,导致老协程长期饥饿。
- 正常模式(默认): 唤醒的 waiter 与新来的协程平等竞争。适合低竞争或短任务场景。
- 饥饿模式(Starving): 如果一个 waiter 等待超过 1ms 未获得锁,锁会被强制切换到饥饿模式。此时:
- 锁直接传给队首的 waiter(FIFO);
- 新来的协程不会参与竞争,而是排到队尾,且不进行自旋;
- 如果获取锁的协程位于队尾或总等待时间小于 1ms,切换回正常模式。
CAS 竞态处理
即使进入自旋或计算好期望状态,最终仍要通过 CAS 原子操作更新 state。如果同时有多个协程尝试抢锁,只有一个能成功;失败的协程将调用 runtime_SemacquireMutex 进入睡眠等待队列。
解锁与信号量调度
解锁逻辑相对清晰,通过原子减法清除 mutexLocked 位:
new := atomic.AddInt32(&m.state, -mutexLocked)根据剩余的 state 值决定后续动作:
- 如果
new == 0:完全空闲,无后续操作。 - 如果
new != 0:说明队列中还有等待者。若处于饥饿模式,直接将控制权交给队头节点;若处于正常模式,则更新状态并唤醒下一个竞争者,使其重新参与正常的 CAS 抢夺。
注意:对未加锁的 Mutex 调用 Unlock 会导致内核抛出异常终止程序。
常见陷阱与总结
1. 严禁拷贝 sync.Mutex
切勿将整个包含 mutex 的结构体拷贝给新的变量。因为 state 的位信息会随着拷贝传播,这可能导致多个副本误以为持有同一个锁,或者因为状态不一致而产生死锁。若需传递锁,应始终传递指向 struct 的指针。
总结要点
- 机制混合: Go Mutex 融合了 CAS、自旋和操作系统信号量(Syscall),以应对不同粒度的并发竞争。
- 公平性保障: 饥饿模式的引入解决了长时间等待导致的协程 starvation 问题。
- 操作限制: 使用
Lock/Unlock需严格配对,注意不可重复加锁;TryLock适合无需强一致性要求的读校验场景。
以上就是 Go Mutex 互斥锁原理、状态机切换及使用避坑指南的详细内容,更多关于 Go并发编程底层实现的相关资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















