


Go语言Mutex互斥锁底层原理与实现机制解析

Go语言的互斥锁(Mutex)是并发编程的核心同步原语,其设计在性能与公平性之间取得了精妙平衡。文章解析了Mutex的底层结构体定义,拆解了基于原子操作的加锁/解锁流程,并重点阐述了从正常模式向饥饿模式转换的触发条件,揭示了多核CPU下自旋优化与上下文切换的权衡策略。
Mutex 核心结构与状态定义
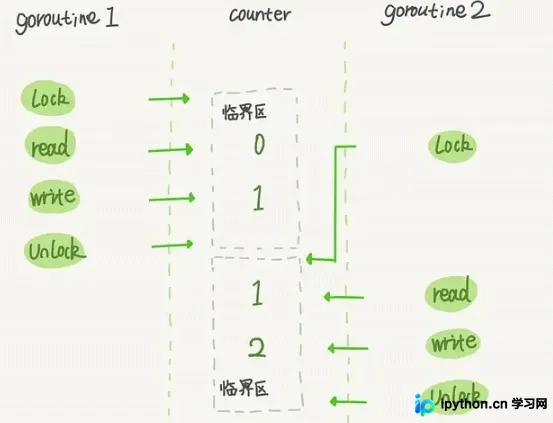
Go sync 包提供的 sync.Mutex 是一种互斥锁,保证同一时刻仅有一个 Goroutine 能访问共享资源。其底层依赖一个整型状态变量来标识当前持有者、等待队列及运行模式。
Mutex 的结构位于 src/sync/mutex.go,核心字段如下:
type Mutex struct {
	state int32
	sema  uint32
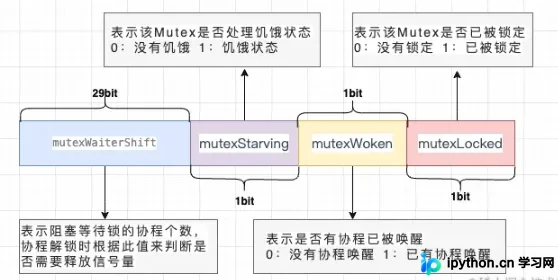
}state(int32):使用二进制位表示锁的状态。包括锁定标志、唤醒标志以及是否处于“饥饿模式”。这是实现快速路径与慢速路径分支控制的依据。sema(uint32):信号量基数,用于管理阻塞在锁上的 Goroutine 队列。
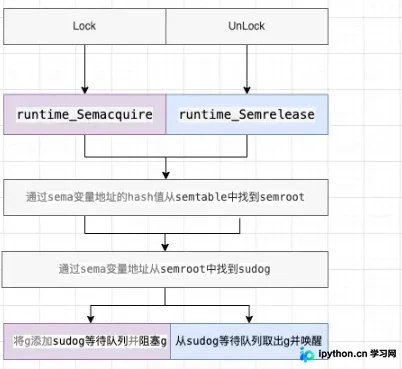
当 Goroutine 尝试获取锁但失败时,它会被封装为等待节点并通过 sema 信号量进行调度。Go 内核通过维护一颗平衡树(Treap)来追踪所有正在等待的 sudog 结构,确保高效的入队与出队操作:
addr = &sema
func semroot(addr *uint32) *semaRoot {
    return &semtable[(uintptr(unsafe.Pointer(addr))>>3)%semTabSize].root
}
root := semroot(addr)
root.queue(addr, s, lifo)
root.dequeue(addr)

type semaRoot struct {
	lock  mutex
	treap *sudog // root of balanced tree of unique waiters.
	nwait uint32 // Number of waiters. Read w/o the lock.
}

type sudog struct {
	g          *g
	next       *sudog
	prev       *sudog
	elem       unsafe.Pointer // 指向sema变量
	waitlink   *sudog
	waittail   *sudog
}
锁操作流程与状态流转
第1步:加锁 (Lock)
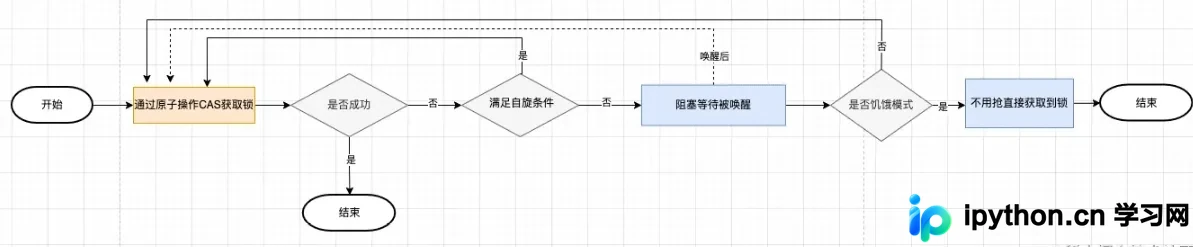
加锁过程分为“幸运路径”和“缓慢路径”两部分,通过原子比较交换(CAS)实现无锁竞争时的快速返回。
func (m *Mutex) Lock() {
	// Fast path: 如果 state 为 0,直接设为已锁定
	if atomic.CompareAndSwapInt32(&m.state, 0, mutexLocked) {
		return
	}
	// Slow path: 竞争激烈,进入复杂处理逻辑
	m.lockSlow()
}
若 CAS 失败,说明锁已被占用。此时程序会根据当前 CPU 核数、自旋计数等因素判断是否需要进入自旋等待,或者直接调用 runtime_SemacquireMutex 阻塞当前 Goroutine。
第2步:解锁 (Unlock)
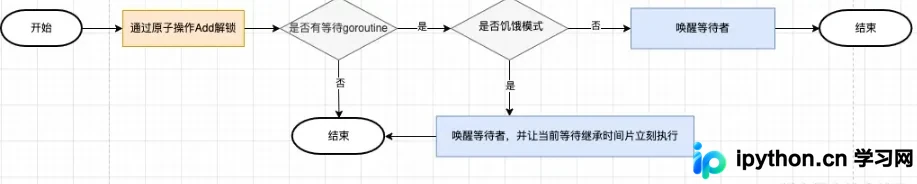
解锁并非简单的将 state 归零,而是通过原子加法减少等待者计数,并在必要时唤醒下一个排队者。
func (m *Mutex) Unlock() {
	// Fast path: 尝试将 state 减 1 (释放锁定位)
	new := atomic.AddInt32(&m.state, -mutexLocked)
	if new != 0 {
		// Slow path: 仍有等待者或处于特殊状态,需通知等待队列
		m.unlockSlow()
	}
}
关键约束:
- 禁止在未获取锁的情况下调用 Unlock,否则会导致 Panic。
- 不支持重入(Reentrant),即同一个 Goroutine 连续调用两次 Lock 会导致死锁。
- Mutex 与具体发起调用的 Goroutine 解耦,允许其他 Goroutine 执行 Unlock 操作(但在逻辑上应保持一致以避免竞态)。
抢锁模式:正常模式与饥饿模式
Mutex 设计了两种工作模式以应对不同的并发场景,两者会自动根据运行状况动态切换。
正常模式 (Barging Mode)
此模式下追求高吞吐量。新请求锁的 Goroutine 会与正在等待队列末尾的 Goroutine 竞争锁。由于新来的 Goroutine 通常刚被调度且仍在 CPU 缓存命中范围内,它在竞争中往往占据优势。
- 自旋机制:Goroutine 在阻塞前会尝试自旋(Spin)最多
active_spin=4次。 - FIFO 队列:所有等待者按 FIFO 顺序排列,但每次有锁空闲时,都会发生一次“插队”式的竞争。
饥饿模式 (Starvation Mode)
当 Goroutine 在队列中等待时间过长(超过 1ms),或者连续多次在竞争中失利,Mutex 将切换到饥饿模式。这是一种公平锁机制,旨在解决长尾延迟问题。
starving = runtime_nanotime()-waitStartTime > 1e6
在饥饿模式下:
- 拥有锁的 Goroutine 解锁后,直接将锁交给队列最前面的 Goroutine,不再与新到的 Goroutine 竞争。
- 新到的 Goroutine 必须直接进入队列尾部等待。
系统会监控饥饿状态的持续情况。满足以下任一条件时,Mutex 将切回正常模式:
- 当前持锁 Goroutine 的执行时间小于 1ms(意味着后续可能很快也能拿到锁)。
- 等待队列为空,不再有积压。
delta := int32(mutexLocked - 1<<mutexWaiterShift)
if !starving || old>>mutexWaiterShift == 1 {
    delta -= mutexStarving
}
atomic.AddInt32(&m.state, delta)
自旋等待的触发条件
为了避免频繁的线程上下文切换开销,Go Mutex 在短临界区场景中采用自旋。但自旋也会消耗 CPU,因此必须满足严格的条件才会进入自旋:
- 锁已经被占用,且当前不处于饥饿模式。
- 累计自旋次数未达到上限(默认 4 次)。
- CPU 核数大于 1。
- Golang 调度的 P (Processor) 数量充足,存在空闲的 P。
- 当前 Goroutine 挂载的 P 本地运行队列为空(避免因为自旋而饿死本队列的其他任务)。
if old&(mutexLocked|mutexStarving) == mutexLocked && runtime_canSpin(iter) {
    ...
    runtime_doSpin()
    continue
}

func sync_runtime_canSpin(i int) bool {
	if i >= active_spin || ncpu <= 1 || gomaxprocs <= int32(sched.npidle+sched.nmspinning)+1 {
	    return false
	}
	if p := getg().m.p.ptr(); !runqempty(p) {
	    return false
	}
	return true
}
一旦满足上述 runtime_canSpin 条件,代码将执行 procyield(active_spin_cnt)。这实际上是在执行约 30 次硬件层面的 PAUSE 指令,既避免了完全空转浪费电力,又能给处理器足够的缓冲期来判断锁是否即将释放。
以上就是关于 Go 语言 Mutex 互斥锁底层实现原理的详细内容,更多关于 Go 同步原语与并发控制的资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















