


深入解析 Golang sync.Mutex 源码:状态位、加锁流程与饥饿模式

本文深入剖析 Golang 标准库中 sync.Mutex 的底层实现,重点解析 state 状态位的二进制构成、Lock 方法中的 CAS 快径与自旋策略,以及正常模式向饥饿模式的切换逻辑,帮助理解高并发下的锁性能优化。
Mutex 结构与核心常量
sync.Mutex 是 Go 语言中最基础的互斥锁实现,其核心目标是在保证并发安全的同时,尽量减少线程/协程切换带来的性能损耗。
结构体定义
type Mutex struct {
	state int32
	sema  uint32
}- state (int32):用于记录锁的综合状态,采用位图方式存储。其中,最低三位分别表示:
- Bit 0:
mutexLocked,表示当前锁是否已被获取(1为已获取,0为空闲)。 - Bit 1:
mutexWoken,表示是否已有等待的 goroutine 被唤醒(CAS 操作中用到)。 - Bit 2:
mutexStarving,表示锁是否处于“饥饿”状态。
- Bit 0:
- 高位(共29位):右移3位后的值,表示当前正在排队等待锁的 goroutine 数量。
- sema (uint32):充当系统信号量。其地址作为锁的全局唯一标识,所有等待该锁的 goroutine 都会将自己放入与该信号量关联的等待队列中。它的值通常为 0 或 1,代表当前可以唤醒的 goroutine 数目。
关键常量解析
理解锁的状态流转,必须掌握以下位掩码常量的定义:
const (
	mutexLocked = 1 << iota // 1,二进后三位为 001,表示锁已被锁定
	mutexWoken                // 2,二进后三位为 010,表示有 goroutine 被唤醒
	mutexStarving             // 4,二进后三位为 100,表示处于饥饿模式
	mutexWaiterShift = iota   // 3,用于位移计算,state >> 3 即为等待者数量
	starvationThresholdNs = 1e6 // 1毫秒,切换到饥饿模式的阈值时间
)
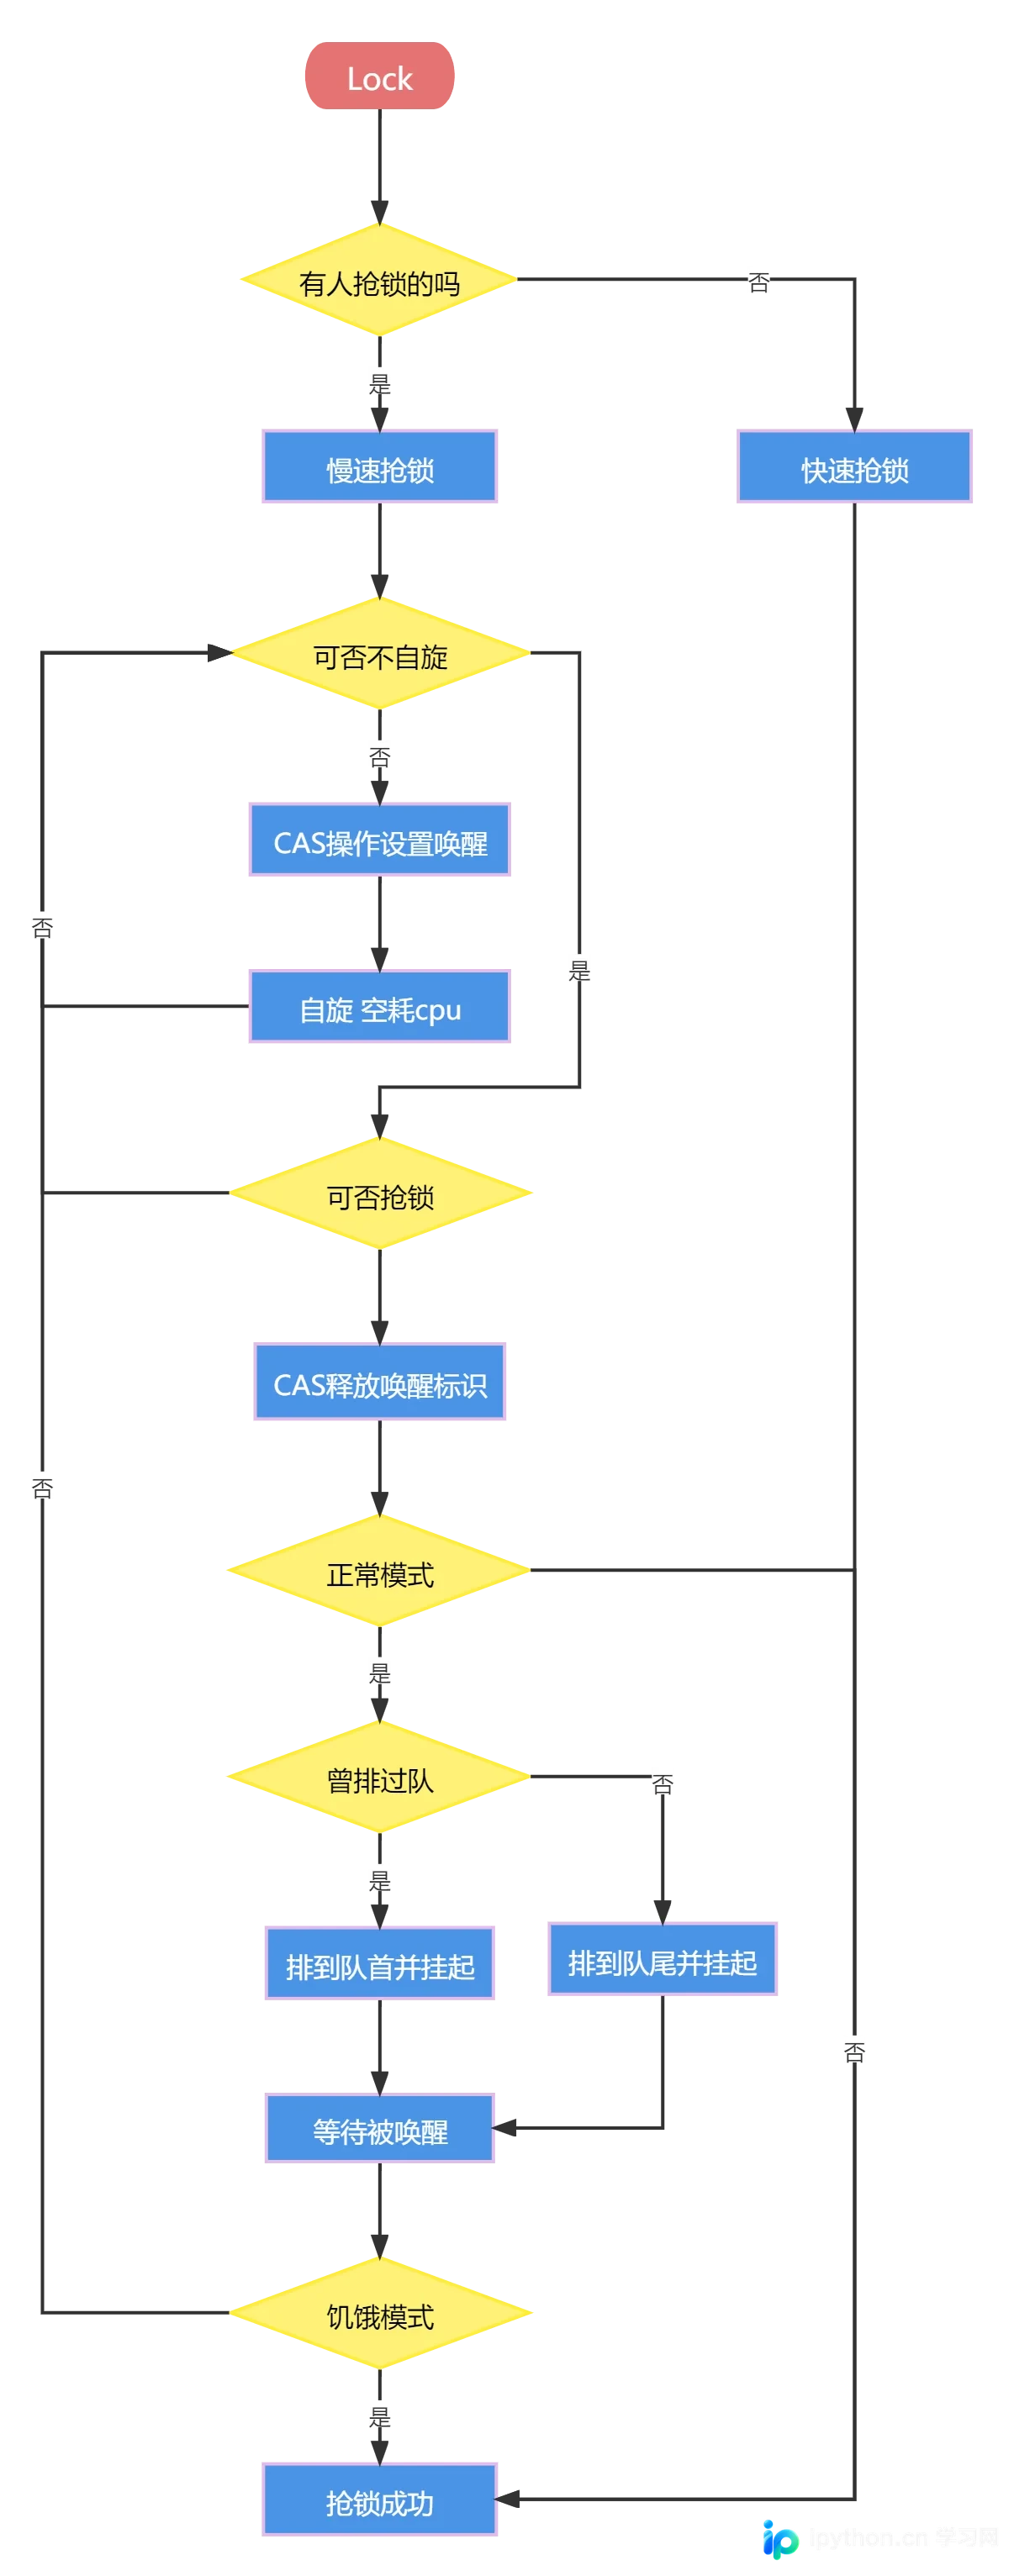
加锁机制 Lock
锁的实现分为两种主要情况:当锁空闲时的快速路径和竞争发生时的慢速路径。
快速路径 (Fast Path)
在 Lock() 方法中,首先尝试进行原子性比较交换操作 (CAS),这是性能最高的路径:
func (m *Mutex) Lock() {
	// 尝试将 state 从 0 变为 mutexLocked (1)
	if atomic.CompareAndSwapInt32(&m.state, 0, mutexLocked) {
		if race.Enabled {
			race.Acquire(unsafe.Pointer(m))
		}
		return // 成功获取锁,直接返回
	}
	// 如果 CAS 失败,说明有其他 goroutine 持有锁或竞争激烈,进入慢速路径
	m.lockSlow()
}
atomic.CompareAndSwapInt32 基于 CPU 指令集实现:若内存地址处的旧值与预期一致,则更新为新值并返回 true;否则返回 false。这保证了无锁竞争时的极低开销。
慢速路径 (lockSlow)
当发生竞争时,lockSlow 承担了主要的调度逻辑,包含自旋、排队与状态转换:
自旋策略 (Spin)
如果在多核 CPU 且负载较轻的情况下,Go runtime 会先让当前 goroutine 执行“忙等待”(自旋),避免立即挂起带来的内核态切换成本。判断条件如下:
func sync_runtime_canSpin(i int) bool {
	// 只有满足以下条件才自旋:
	// 1. iter < active_spin (通常最大4次)
	// 2. 多核 CPU (ncpu > 1)
	// 3. 除了当前 goroutine,至少有一个 P (处理器) 在运行且本地队列不为空
	if i >= active_spin || ncpu <= 1 || gomaxprocs <= int32(sched.npidle+sched.nmspinning)+1 {
		return false
	}
	if p := getg().m.p.ptr(); !runqempty(p) {
		return false
	}
	return true
}
一旦决定自旋,通过调用汇编级的 procyield 指令消耗数个 CPU 时钟周期,随后重新检查锁状态。若仍未获得锁,则放弃自旋,进入正式排队阶段。
排队与唤醒逻辑
在非自旋状态下,lockSlow 负责构建等待链表并阻塞当前 goroutine:
// ...lockSlow 内部伪逻辑...
new := old
if old&mutexStarving == 0 {
    new |= mutexLocked // 尝试抢占锁
}
if old&(mutexLocked|mutexStarving) != 0 {
    new += 1 << mutexWaiterShift // 增加等待者计数
}
if starving && old&mutexLocked != 0 {
    new |= mutexStarving // 当前goroutine极度饥饿,强制标记饥饿模式
}

// CAS 尝试更新状态
if atomic.CompareAndSwapInt32(&m.state, old, new) {
    if old&(mutexLocked|mutexStarving) == 0 {
        break // 抢锁成功
    }
    // 加入等待队列:LIFO (最近加入者在队首) 还是 FIFO
    queueLifo := waitStartTime != 0
    runtime_SemacquireMutex(&m.sema, queueLifo, 1)

    // 醒来后判断是否达到饥饿阈值
    starving = starving || runtime_nanotime()-waitStartTime > starvationThresholdNs

    if old&mutexStarving != 0 {
        // 如果是饥饿模式,直接归属当前 goroutine
        delta := int32(mutexLocked - 1<<mutexWaiterShift)
        if !starving || old>>mutexWaiterShift == 1 {
            delta -= mutexStarving // 退出饥饿模式
        }
        atomic.AddInt32(&m.state, delta)
        break
    }
    awoke = true // 标记自己已被唤醒,准备继续参与后续锁的竞争
    iter = 0     // 重置自旋次数
} else {
    old = m.state
}
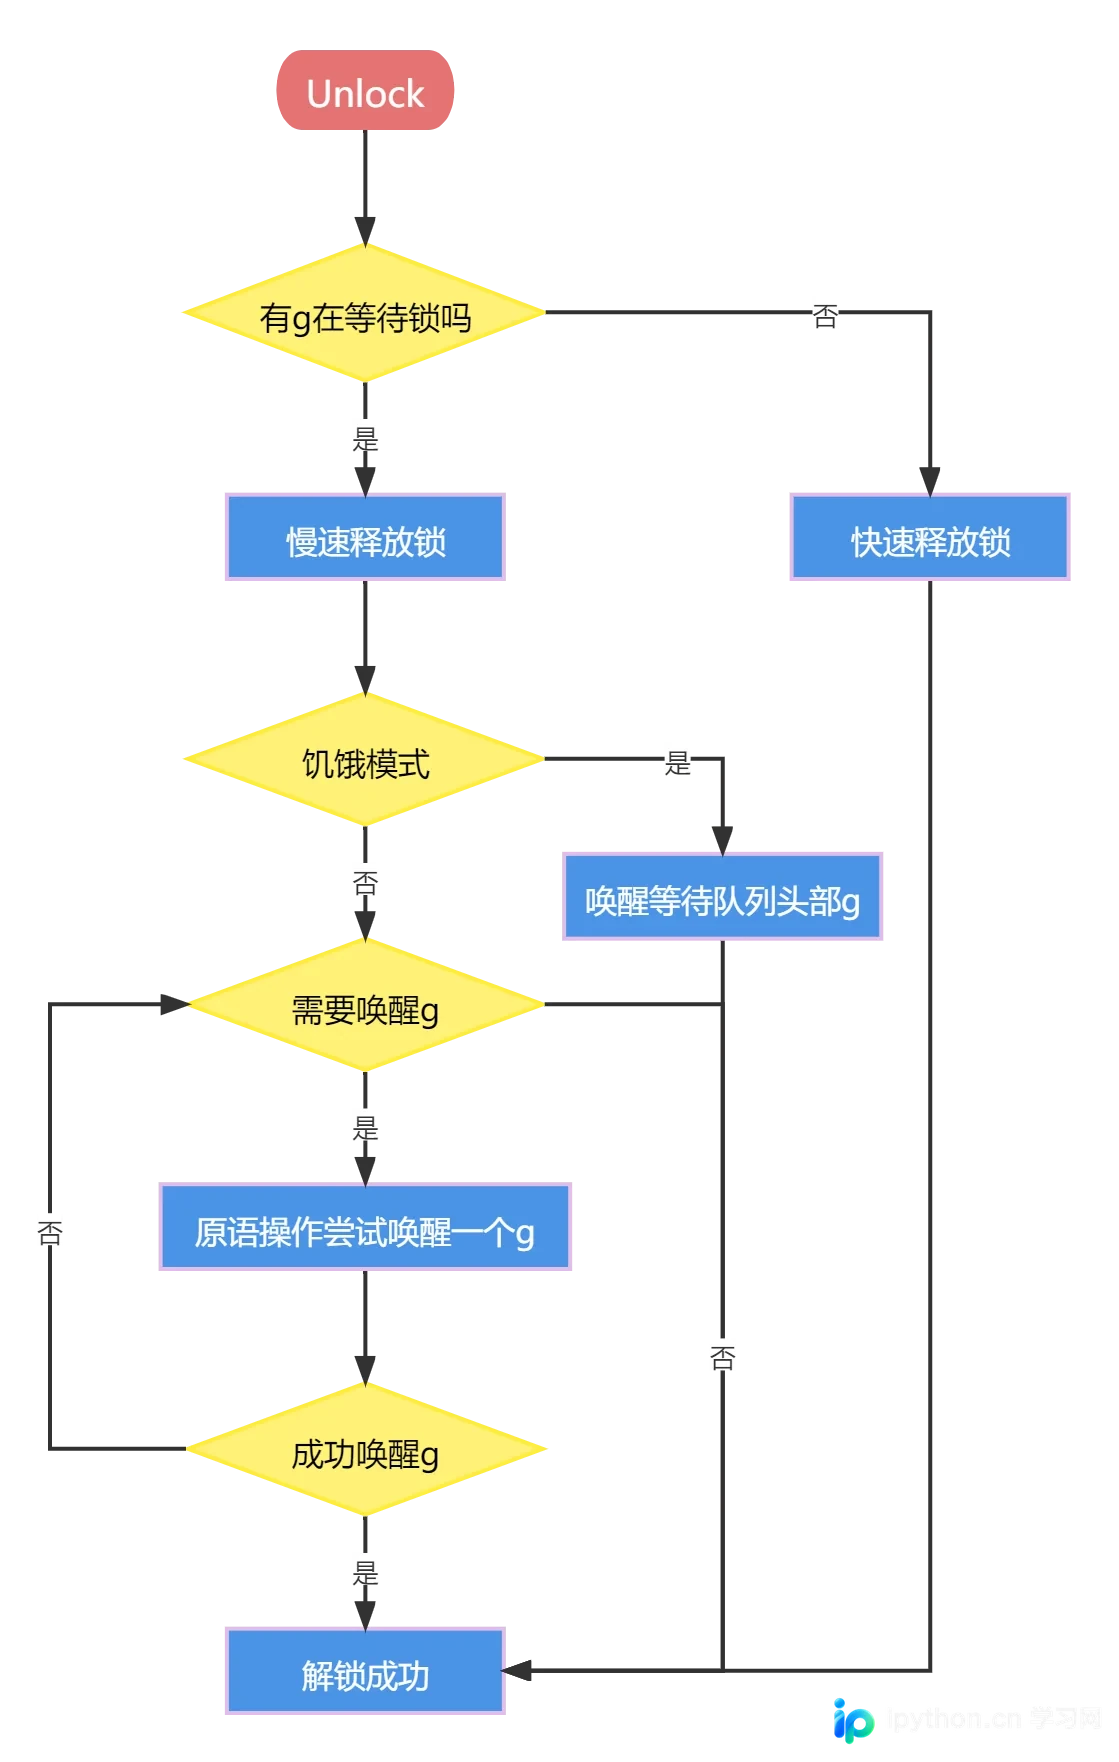
解锁机制 Unlock
解锁的核心在于唤醒队列中的一个 waiting goroutine,并根据当前状态决定是否需要移交控制权(Hand-off)。
unlock 主函数
func (m *Mutex) Unlock() {
	if race.Enabled {
		trace.Release(unsafe.Pointer(m))
	}
	// 将锁状态置为未锁定,同时读取新状态
	new := atomic.AddInt32(&m.state, -mutexLocked)

	if new != 0 {
		// 如果有等待者,走复杂处理流程
		m.unlockSlow(new)
	}
	// 如果 new == 0,说明无人等待,直接释放,无需额外操作
}
unlockSlow 状态分发
unlockSlow 根据当前的 starving 标志分为两条路径:
- 正常模式 (Non-Starving):
如果发现还有等待者 (WaiterShift > 0),则设置mutexWoken标志,防止多个释放者同时唤醒导致死锁(只允许一个 goroutine 被唤醒并去竞争锁),然后调用runtime_Semrelease(..., false, 1)唤醒队列头部的 goroutine。 - 饥饿模式 (Starving):
一旦进入饥饿模式,锁的行为完全反转:新来者只能排在队尾,而当前持锁者释放锁后,必须无条件、立即将锁交给队列头部的等待者。
此时调用runtime_Semrelease(..., true, 1),其中的handoff=true参数触发了时间片移交机制——被唤醒的 goroutine 将直接接管当前 goroutine 的运行权限(P),从而极大地提高了长任务队列的执行效率。
总结
Go 的 sync.Mutex 通过巧妙的位运算实现了紧凑的状态管理,结合 CAS 乐观锁与自适应自旋(Spinning)减少了低竞争下的延迟。针对高竞争场景,其独特的饥饿模式切换机制有效解决了“惊群效应”导致的尾部延迟问题,确保了公平性与整体吞吐量的平衡。理解这些底层细节,有助于编写更高效、更稳定的并发 Go 代码。
以上就是 Golang sync.Mutex 源码分析的详细内容,更多关于 Go 并发编程的资料请关注本站其它相关文章!本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















