


Python使用OpenCV实现多张图片全景拼接

本文介绍如何使用 Python 和 OpenCV 快速实现多张图片的全景拼接。通过自动检测特征点并进行视图对齐,结合 cv2.Stitcher 接口,仅需几行核心代码即可完成图像融合。文中提供完整可运行脚本、参数说明及常见拼接失败的排查方案,适合希望本地化实现基础图像处理的开发者参考。
效果预览
以下案例展示了从左至右三张连续拍摄的照片及其最终拼接成完整全景图的对比效果:
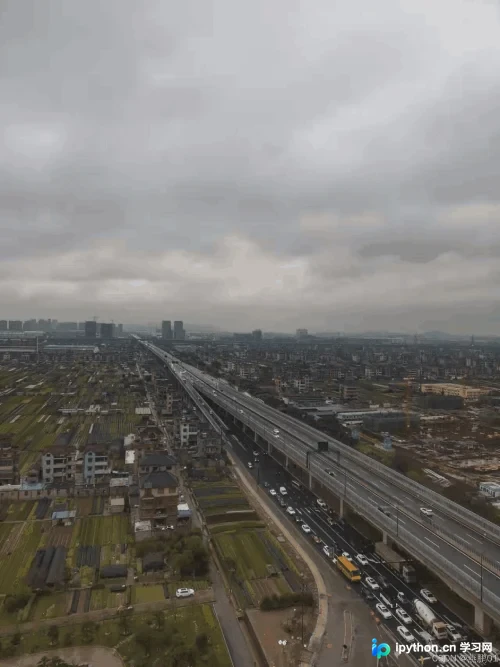
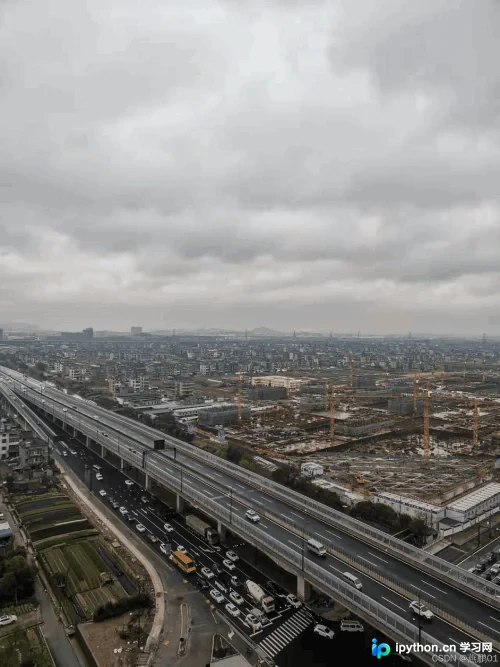
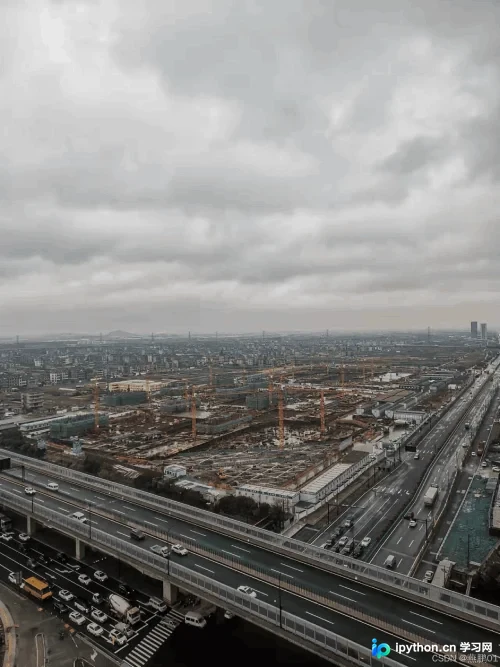
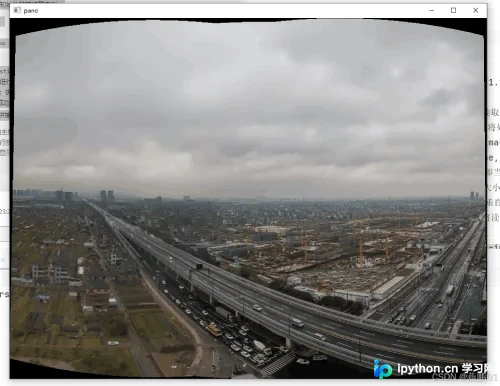
环境与操作准备
第1步:安装 Python 图像处理组件
确保开发环境中已配置 Python 运行时,并通过 pip 安装带有 GUI 支持的标准版 OpenCV。若仅用于服务器后端处理,可选择 opencv-python-headless。
pip install opencv-python
第2步:收集拍摄素材
全景拼接要求输入图像之间存在较大重叠区域(建议超过 30%),且拍摄时应保持镜头平移而非大幅度转动,以减少投影变形导致的错位。将待处理图片放入统一目录(例如 ./img/)并确认文件路径正确。
核心算法与实现步骤
第3步:初始化实例并预处理图像
由于高分辨率原图会极大增加特征提取阶段的计算耗时与内存消耗,在实际工程应用中常先对图像进行等比例缩放。本例采用列表推导式批量读取并缩小至原始尺寸的一半。
images = [
    cv2.imread('./img/1.jpg'),
    cv2.imread('./img/2.jpg'),
    cv2.imread('./img/3.jpg')
]
self.images = [
    cv2.resize(src=img, dsize=None, fx=0.5, fy=0.5)
    for img in images if img is not None
]
第4步:构建拼接管线并执行融合
OpenCV 内部集成了基于 SIFT/SURF/ORB 等算子的全景拼接流水线。cv2.Stitcher().create() 会自动管理相机内参初始化、特征匹配、光束法平差及图像去缝等复杂过程。
stitcher = cv2.Stitcher().create()
status, pano = stitcher.stitch(self.images)
该方法会返回一个元组:status 表示运行状态,pano 保存融合后的矩阵数据。
第5步:校验状态码并渲染输出
拼接过程中可能因曝光差异过大、场景缺乏纹理或移动物体遮挡而导致无法收敛。必须对返回的 status 进行条件判断。当等于常量 cv2.STITCHER_OK 时,方可安全调用 cv2.imshow 查看结果。
if status == cv2.STITCHER_OK:
    cv2.imshow('pano', pano)
    cv2.waitKey(0)
else:
    print('无法拼接为全景图')
完整可运行代码
import cv2


class PanoramaStitching:
    """简化版全景拼接控制器"""
    def __init__(self):
        # 读取目标文件夹下的连续照片
        image_paths = ['./img/1.jpg', './img/2.jpg', './img/3.jpg']
        raw_images = [cv2.imread(p) for p in image_paths]

        # 过滤读取失败的空对象并按比例降维以加速算力消耗
        self.images = [
            cv2.resize(img, dsize=None, fx=0.5, fy=0.5)
            for img in raw_images if img is not None
        ]

    def run(self):
        # 创建全景拼接器单例
        stitcher = cv2.Stitcher().create()

        # 执行视图对齐与图像缝合
        status, pano = stitcher.stitch(self.images)

        # 依据内部枚举状态判定结果有效性
        if status == cv2.STITCHER_OK:
            cv2.imshow('Panorama Result', pano)
            cv2.waitKey(0)
            cv2.destroyAllWindows()
        else:
            print(f'[Error] Stitcher failed with code: {status}')


if __name__ == '__main__':
    app = PanoramaStitching()
    app.run()
关键限制与排查
- 特征点过少导致失败: 如果场景是纯色墙面或重复图案,自动匹配器将无法定位重叠区域。此时可尝试调整
stitcher.setFeaturesFinder()切换底层特征提取算法。 - 动态物体残留: 拼接流水线假设静态场景。若有行人或车辆穿梭,会导致接缝处出现鬼影。可通过预先裁剪剔除干扰主体或采用更高级的鲁棒匹配策略。
- 坐标溢出与黑边: 默认
Stitcher使用圆柱投影映射。若视场角过大,边缘拉伸严重。可通过stitcher.setWarper(cv2.PanoramaWarper().create())切换球面或平面投影模式。
总结
以上就是使用 Python 与 OpenCV 结合实现自动化全景拼接的详细内容,更多关于 Python 计算机视觉项目开发及 cv2.Stitcher 深度优化的资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















