


PC端Python通过pyserial串口控制STM32开发板

在工业测控、自动化测试与原型验证场景中,利用PC端编写自动化脚本直接调度微控制器是最实用的方案之一。本文的核心目标是使用Python的pyserial库与STM32开发板建立稳定的全双工串口通信链路,通过定义规范的数据帧格式,实现PC端对STM32外设(如LED指示灯、继电器、电机)的精准控制,并实时获取下位机返回的执行状态与采样数据。
一、物理连接与硬件电气特性
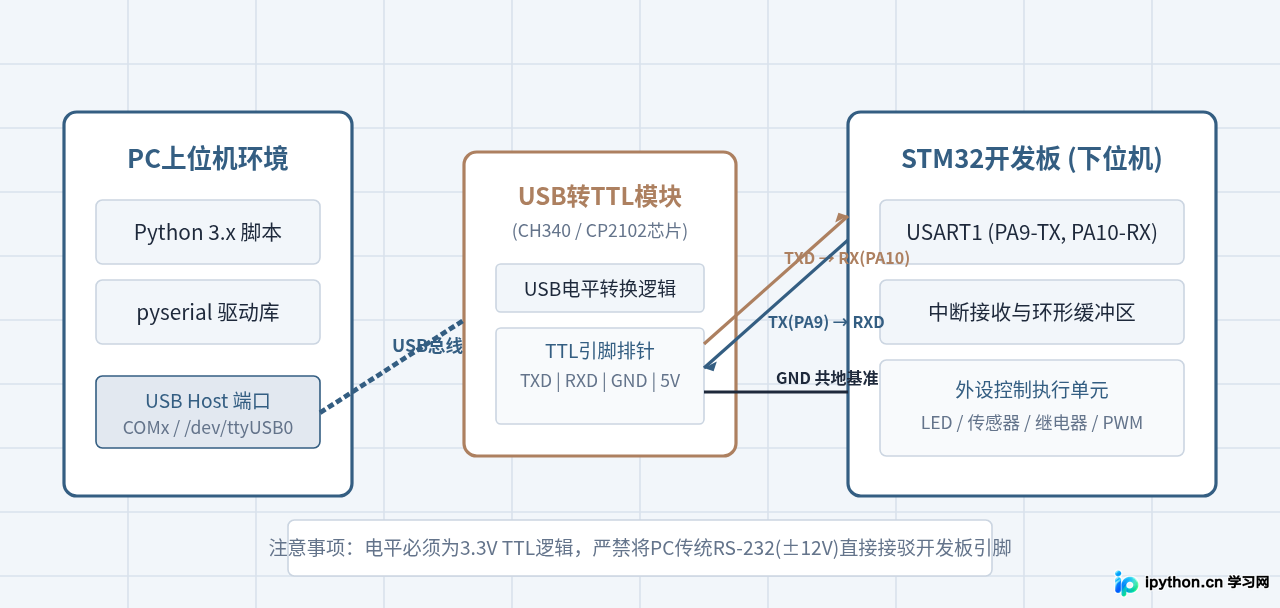
实现串口控制的前提是建立正确的物理电气连接。PC端普遍仅提供USB接口,而STM32微控制器的片上USART外设运行在TTL逻辑电平(3.3V)。因此,两者通信必须通过USB转TTL串口适配模块(例如基于CH340、CP2102或FT232芯片的转接板)进行信号电平桥接,或者使用板载自带ST-LINK虚拟串口(VCP)的开发板。
在物理接线时必须牢记交叉连接规则与共地原则:转接板的发送端(TXD)连接STM32的接收引脚(如PA10/USART1_RX),转接板的接收端(RXD)连接STM32的发送引脚(如PA9/USART1_TX)。最关键的是,两者的地线(GND)必须可靠相连,以提供统一的参考电位;未共地会导致接收端识别到的电平阈值偏移,进而产生大范围误码甚至通信中断。
二、通信协议帧设计
纯文本字符串(如直接发送"LED_ON")虽然调试直观,但在工业与嵌入式应用中极易因字符截断、缺失转义或未定义换行产生解析故障。设计紧凑、带校验的定长或变长二进制数据帧是保证指令100%可靠执行的标准做法。
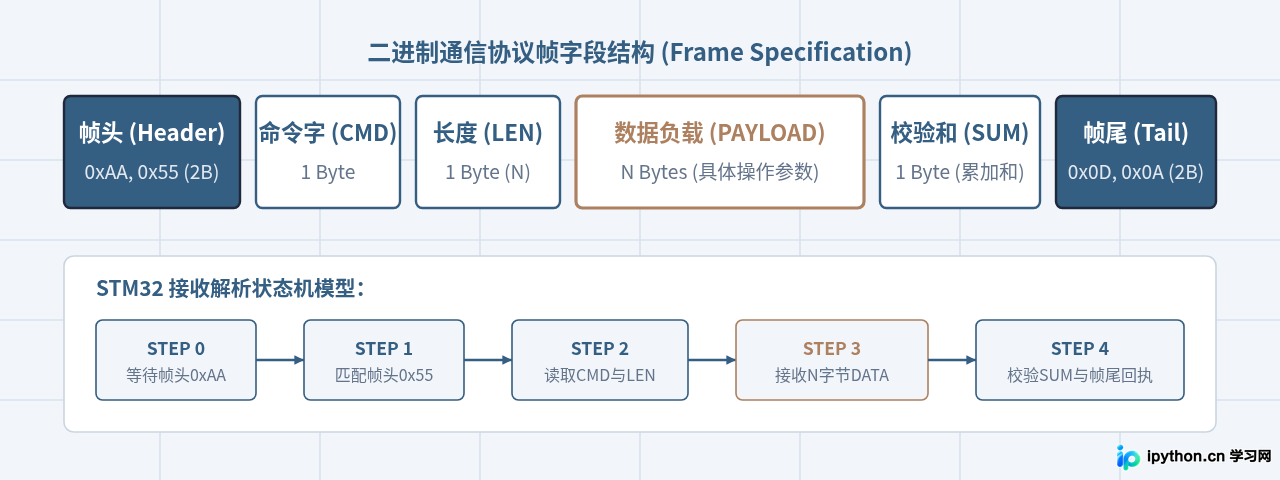
本文采用经典的帧结构设计:
- 帧头(Header,2字节):固定为
0xAA 0x55,接收状态机以此同步识别数据帧的起始边界。 - 命令标识(CMD,1字节):定义操作类别,例如
0x01表示写外设输出状态,0x02表示读传感器数据。 - 数据长度(LEN,1字节):指示紧随其后的有效载荷字节数
N。 - 数据载荷(DATA,N字节):具体的控制参数,如LED编号及期望电平状态。
- 校验和(Checksum,1字节):从CMD起至DATA最后一个字节的低8位累加和,用于检测传输误码。
- 帧尾(Tail,2字节):固定为
0x0D 0x0A(即\r\n),提供二级边界验证。
三、STM32下位机固件实现逻辑
在STM32端,串口接收不能采用阻塞式的HAL_UART_Receive轮询,否则会严重阻塞主循环中的其他控制任务。推荐采用USART接收中断(RXNE中断)+ 软件状态机的方式逐字节解包,或者采用DMA + 空闲中断(IDLE)接收整包。这里展示基于HAL库中断回调的状态机解包核心代码。
/* protocol.h 核心结构体与指令定义 */
#ifndef PROTOCOL_H
#define PROTOCOL_H

#include "stm32f1xx_hal.h"
#include <stdint.h>

#define FRAME_HEADER1  0xAA
#define FRAME_HEADER2  0x55
#define FRAME_TAIL1    0x0D
#define FRAME_TAIL2    0x0A

#define CMD_SET_LED    0x01
#define CMD_GET_SENSOR 0x02

typedef struct {
    uint8_t cmd;
    uint8_t len;
    uint8_t data[32];
    uint8_t checksum;
} RxFrame_t;

void Protocol_Init(UART_HandleTypeDef *huart);
void Protocol_ProcessByte(uint8_t byte);
void Protocol_HandleCommand(RxFrame_t *frame);
void Protocol_SendResponse(uint8_t cmd, uint8_t *data, uint8_t len);

#endif
在中断处理中,每到达一个字节,就推进一次状态机,避免占用CPU长时间等待:
/* protocol.c 状态机解析与响应 */
#include "protocol.h"
#include "main.h"
static UART_HandleTypeDef *g_huart;
static uint8_t rx_byte = 0;
typedef enum {
STATE_WAIT_HEADER1 = 0,
STATE_WAIT_HEADER2,
STATE_WAIT_CMD,
STATE_WAIT_LEN,
STATE_WAIT_DATA,
STATE_WAIT_SUM,
STATE_WAIT_TAIL1,
STATE_WAIT_TAIL2
} ParseState_t;
static ParseState_t state = STATE_WAIT_HEADER1;
static RxFrame_t current_frame;
static uint8_t data_index = 0;
static uint8_t calc_checksum = 0;
void Protocol_Init(UART_HandleTypeDef *huart) {
g_huart = huart;
HAL_UART_Receive_IT(g_huart, &rx_byte, 1);
}
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart) {
if (huart->Instance == g_huart->Instance) {
Protocol_ProcessByte(rx_byte);
HAL_UART_Receive_IT(g_huart, &rx_byte, 1);
}
}
void Protocol_ProcessByte(uint8_t byte) {
switch (state) {
case STATE_WAIT_HEADER1:
if (byte == FRAME_HEADER1) state = STATE_WAIT_HEADER2;
break;
case STATE_WAIT_HEADER2:
if (byte == FRAME_HEADER2) {
state = STATE_WAIT_CMD;
} else {
state = STATE_WAIT_HEADER1;
}
break;
case STATE_WAIT_CMD:
current_frame.cmd = byte;
calc_checksum = byte;
state = STATE_WAIT_LEN;
break;
case STATE_WAIT_LEN:
current_frame.len = byte;
calc_checksum += byte;
data_index = 0;
if (current_frame.len > 32) { /* 长度超限保护 */
state = STATE_WAIT_HEADER1;
} else if (current_frame.len == 0) {
state = STATE_WAIT_SUM;
} else {
state = STATE_WAIT_DATA;
}
break;
case STATE_WAIT_DATA:
current_frame.data[data_index++] = byte;
calc_checksum += byte;
if (data_index >= current_frame.len) {
state = STATE_WAIT_SUM;
}
break;
case STATE_WAIT_SUM:
current_frame.checksum = byte;
if (current_frame.checksum == calc_checksum) {
state = STATE_WAIT_TAIL1;
} else {
state = STATE_WAIT_HEADER1; /* 校验和失败,丢弃 */
}
break;
case STATE_WAIT_TAIL1:
if (byte == FRAME_TAIL1) state = STATE_WAIT_TAIL2;
else state = STATE_WAIT_HEADER1;
break;
case STATE_WAIT_TAIL2:
if (byte == FRAME_TAIL2) {
Protocol_HandleCommand(¤t_frame);
}
state = STATE_WAIT_HEADER1;
break;
}
}
void Protocol_HandleCommand(RxFrame_t *frame) {
if (frame->cmd == CMD_SET_LED && frame->len >= 2) {
uint8_t led_id = frame->data[0];
uint8_t led_state = frame->data[1];
if (led_id == 1) {
HAL_GPIO_WritePin(GPIOC, GPIO_PIN_13, led_state ? GPIO_PIN_RESET : GPIO_PIN_SET);
}
/* 返回执行回执: 0x00 代表执行成功 */
uint8_t ack_data[2] = {led_id, 0x00};
Protocol_SendResponse(CMD_SET_LED, ack_data, 2);
}
}
void Protocol_SendResponse(uint8_t cmd, uint8_t *data, uint8_t len) {
uint8_t tx_buf[40];
tx_buf[0] = FRAME_HEADER1;
tx_buf[1] = FRAME_HEADER2;
tx_buf[2] = cmd;
tx_buf[3] = len;
uint8_t sum = cmd + len;
for (uint8_t i = 0; i < len; i++) {
tx_buf[4 + i] = data[i];
sum += data[i];
}
tx_buf[4 + len] = sum;
tx_buf[5 + len] = FRAME_TAIL1;
tx_buf[6 + len] = FRAME_TAIL2;
HAL_UART_Transmit(g_huart, tx_buf, 7 + len, 100);
}
四、PC端Python环境准备与pyserial安装
在PC端,确保Python环境为3.8或更高版本。通过包管理工具安装pyserial官方模块:
pip install pyserial注意:PyPI中存在名为serial的历史废弃库,切勿执行pip install serial,否则会导致命名冲突并缺失核心串口功能。
五、Python上位机控制脚本实现
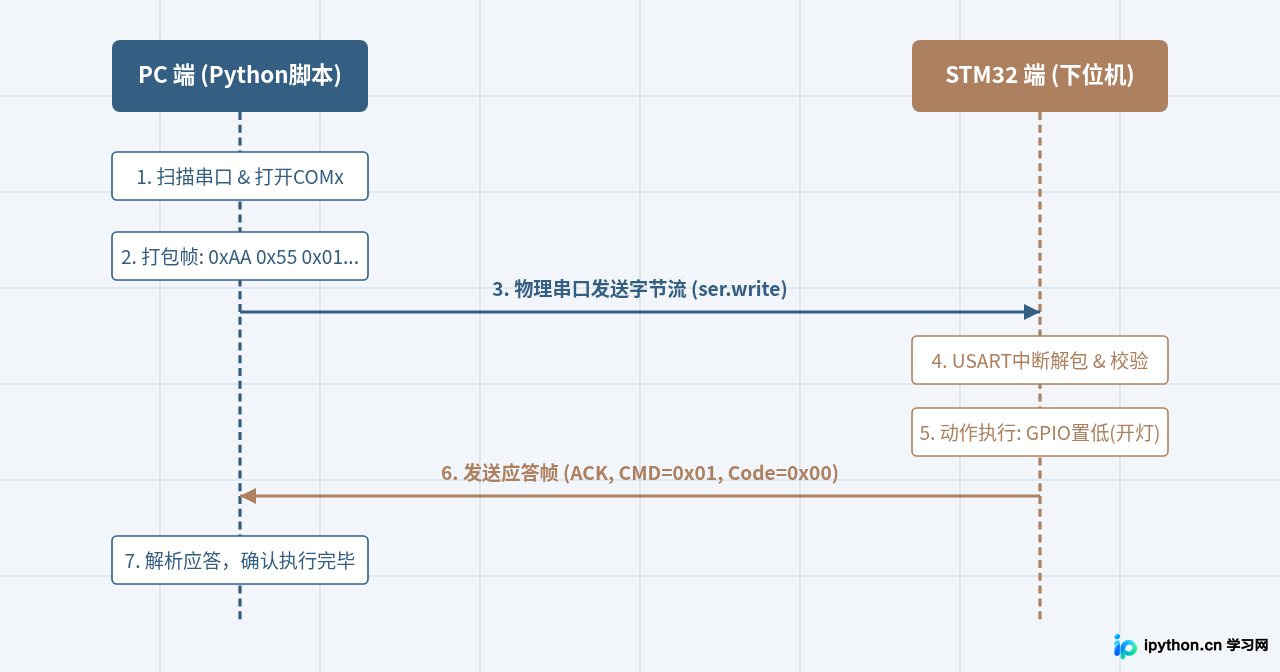
上位机代码封装为一个通用的STM32Controller类。类内部管理串口连接的生命周期、数据封包、累加和计算以及带超时等待的回执校验:
# stm32_controller.py
import serial
import serial.tools.list_ports
import time
import struct

class STM32Controller:
    HEADER = bytes([0xAA, 0x55])
    TAIL = bytes([0x0D, 0x0A])
    CMD_SET_LED = 0x01
    CMD_GET_SENSOR = 0x02

    def __init__(self, port=None, baudrate=115200, timeout=1.0):
        self.port = port
        self.baudrate = baudrate
        self.timeout = timeout
        self.ser = None

    @staticmethod
    def list_available_ports():
        """列出当前操作系统中所有可用串口"""
        ports = serial.tools.list_ports.comports()
        available = []
        for p in ports:
            available.append((p.device, p.description))
        return available

    def connect(self):
        """建立串口物理连接并清空缓冲区"""
        if not self.port:
            available = self.list_available_ports()
            if not available:
                raise ConnectionError("未检测到任何可用串口设备")
            self.port = available[0][0]
            print(f"自动选择串口设备: {self.port}")

        self.ser = serial.Serial(
            port=self.port,
            baudrate=self.baudrate,
            bytesize=serial.EIGHTBITS,
            parity=serial.PARITY_NONE,
            stopbits=serial.STOPBITS_ONE,
            timeout=self.timeout
        )
        # 打开串口时DTR/RTS可能导致部分STM32开发板复位,等待初始化稳定
        time.sleep(0.1)
        self.ser.reset_input_buffer()
        self.ser.reset_output_buffer()
        print(f"已连接至 {self.port},波特率: {self.baudrate}")

    def close(self):
        if self.ser and self.ser.is_open:
            self.ser.close()
            print("串口已关闭")

    def _build_frame(self, cmd: int, payload: bytes) -> bytes:
        """构建标准协议帧并计算累加和"""
        length = len(payload)
        checksum = (cmd + length + sum(payload)) & 0xFF
        frame = self.HEADER + bytes([cmd, length]) + payload + bytes([checksum]) + self.TAIL
        return frame

    def _read_response(self) -> dict:
        """读取并解析下位机返回的确认帧"""
        start_time = time.time()
        # 搜寻帧头 0xAA 0x55
        while time.time() - start_time < self.timeout:
            b1 = self.ser.read(1)
            if b1 == bytes([0xAA]):
                b2 = self.ser.read(1)
                if b2 == bytes([0x55]):
                    break
        else:
            raise TimeoutError("读取响应超时:未收到合法帧头")

        header_info = self.ser.read(2)
        if len(header_info) < 2:
            raise TimeoutError("读取响应超时:头信息不全")
        cmd, length = header_info[0], header_info[1]

        payload = self.ser.read(length) if length > 0 else b""
        if len(payload) < length:
            raise TimeoutError("读取响应超时:载荷数据截断")

        checksum_byte = self.ser.read(1)
        tail_bytes = self.ser.read(2)
        if len(checksum_byte) < 1 or len(tail_bytes) < 2:
            raise TimeoutError("读取响应超时:尾部不完整")

        calc_sum = (cmd + length + sum(payload)) & 0xFF
        if checksum_byte[0] != calc_sum:
            raise ValueError(f"校验和错误: 计算值={calc_sum}, 收到值={checksum_byte[0]}")

        if tail_bytes != self.TAIL:
            raise ValueError("帧尾验证失败")

        return {"cmd": cmd, "payload": payload}

    def set_led_state(self, led_id: int, turn_on: bool) -> bool:
        """下发LED控制指令并验证回执"""
        state_val = 1 if turn_on else 0
        payload = bytes([led_id, state_val])
        frame = self._build_frame(self.CMD_SET_LED, payload)

        self.ser.write(frame)
        self.ser.flush()

        response = self._read_response()
        if response["cmd"] == self.CMD_SET_LED and len(response["payload"]) >= 2:
            ret_id, status = response["payload"][0], response["payload"][1]
            return (ret_id == led_id) and (status == 0)
        return False

# 示例业务运行逻辑
if __name__ == "__main__":
    controller = STM32Controller(baudrate=115200)
    try:
        controller.connect()
        print("准备下发指令:开启LED1...")
        success = controller.set_led_state(led_id=1, turn_on=True)
        print(f"执行结果: {'成功' if success else '失败'}")

        time.sleep(1)

        print("准备下发指令:关闭LED1...")
        success = controller.set_led_state(led_id=1, turn_on=False)
        print(f"执行结果: {'成功' if success else '失败'}")
    finally:
        controller.close()
六、常见通信故障诊断与排查决策
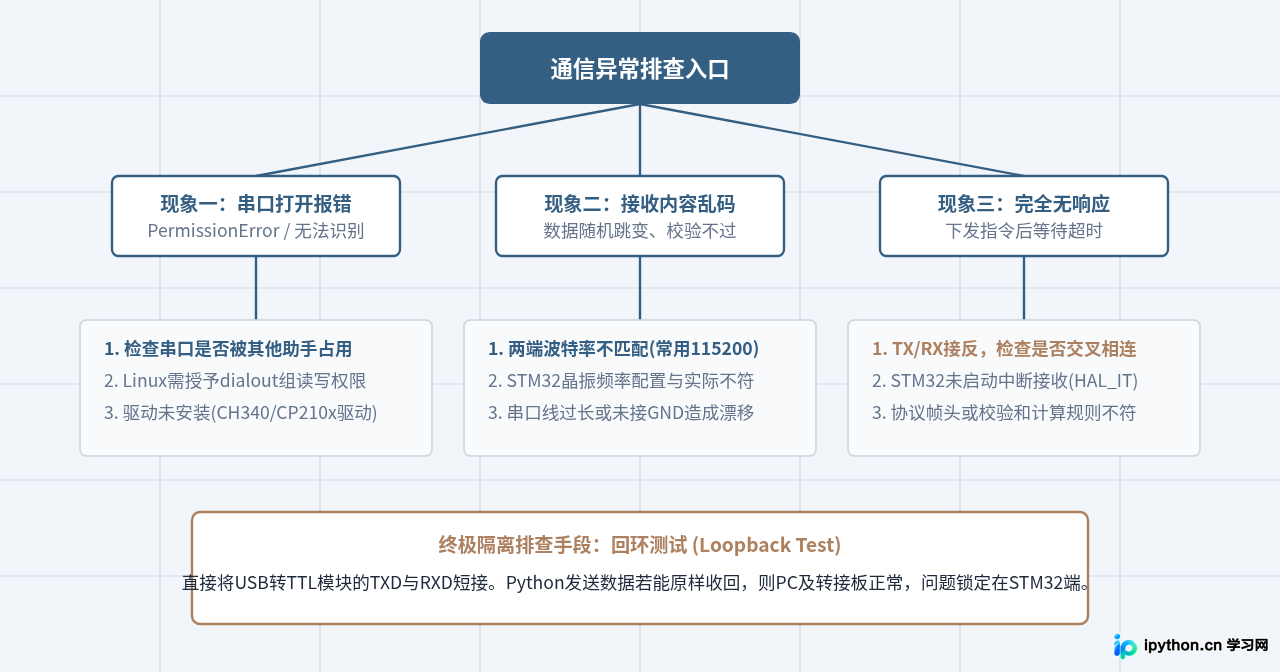
在实际调试过程中,通信异常通常集中在物理链路、波特率匹配以及数据流同步三个环节。遇到故障时可按照以下决策路径逐级排查:
七、串口控制关键要素与最佳实践总结
为了在长时间运行或工业环境中保持控制链路的高可靠性,需要遵循以下配置与开发准则:
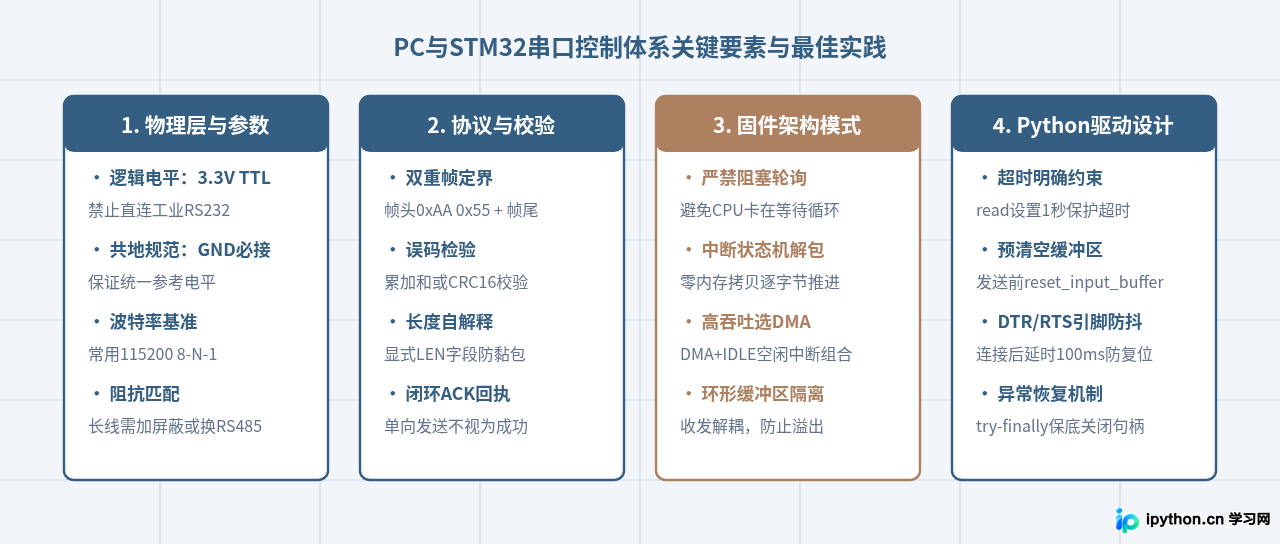
综上所述,PC端通过Python与STM32开发板进行通信的核心,在于建立严格的物理电气兼容、自解释的二进制协议帧、状态机式的中断解包,以及具备确认回执的上位机驱动封装。掌握这一整套方法后,即可快速扩展出电机调速、传感器采样曲线绘制、产线自动烧录校准等各类复杂的工控应用。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















