


解决Python串口YModem传输中的丢包、超时与校验错误

在嵌入式设备固件更新(IAP/Bootloader)和仪器数据交互中,利用 Python 编写上位机脚本配合 pyserial 执行 YModem 协议传输是常见方案。然而,在实际运行过程中,开发者极易遇到数据丢包、响应超时以及 CRC 校验错误三大痛点。解决这些问题的核心途径在于:建立严格的包间自适应延时流控防止硬件 FIFO 溢出、基于下位机 Flash 擦写耗时建立分阶段动态超时模型、以及统一严格遵循大端序的 CRC16-CCITT 算法与数据补齐约定。通过理顺状态机转换与异常重试逻辑,可以使 Python 串口 YModem 传输达到工业级的高可靠度。
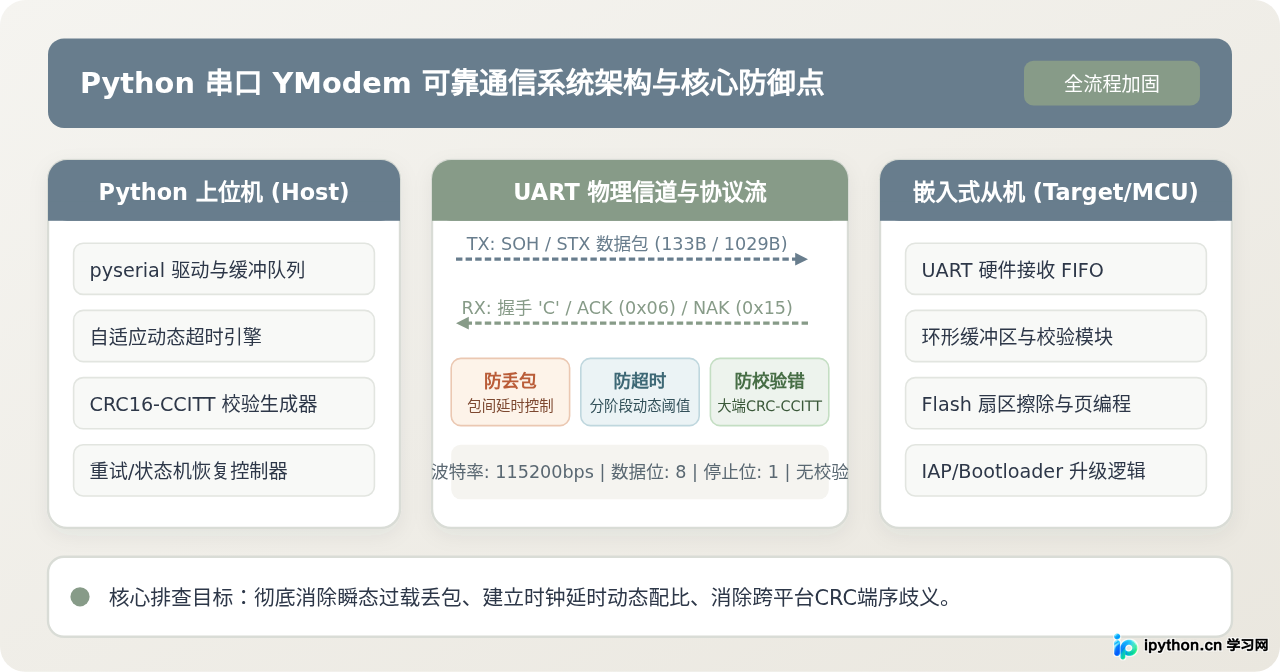
一、YModem 数据帧结构与协议交互机制
YModem 协议是对传统 XModem 协议的扩展,它支持多包批量传输、文件名与文件大小元数据传递,并提供 128 字节(标准帧 SOH)与 1024 字节(长帧 STX)两种载荷格式。一次完整的 YModem 传输由起始帧(Block 0)、有效数据帧(Block 1..N)以及结束空帧组成。
每个数据帧的物理构成必须严格符合字节对齐规范:包含 1 字节帧起始符、1 字节正向包序号、1 字节序号补码、固定长度数据载荷(不足部分以 0x1A 或 0x00 填充),以及 2 字节 CRC16-CCITT 校验和。序号补码必须满足 Seq + (~Seq) == 0xFF,若序号与补码不匹配,接收端将直接判定为链路帧头受损并丢弃该包。
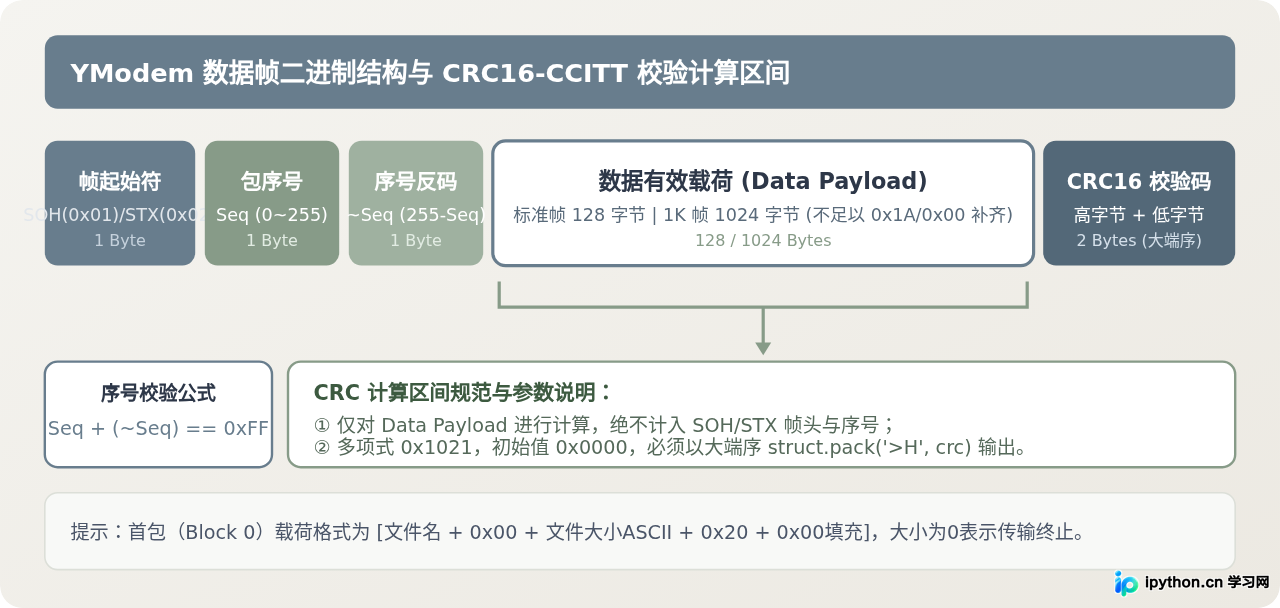
在校验机制上,YModem 规定使用 CRC16-CCITT(多项式为 0x1021,初始值为 0x0000),且计算区间仅覆盖数据有效载荷(Data Payload)本身,不计入帧起始符、序号及补码。计算得出的 16 位整型校验和必须以大端字节序(高位字节在前,低位字节在后)追加在帧尾。
二、三大核心故障根因分析与针对性治理
1. 串口丢包:硬件 FIFO 溢出与 Flash 写入关中断
故障表现:Python 上位机在无报错状态下持续发送数据,但下位机中途失联,或者下位机接收到的包序号出现跳跃,导致传输立即中断。
底层根因:
- 硬件 FIFO 深度有限:通用 MCU(如 STM32、GD32 或 ESP32)的串口外设硬件 FIFO 通常只有 8 到 16 字节甚至仅有单字节缓冲寄存器。当 Python 借助主机操作系统的输出缓冲全速突发写入时,下位机中断服务函数来不及搬移数据,引发串口硬件溢出错误(Overrun Error, ORE)。
- Flash 编程期间屏蔽中断:下位机在收到一个完整数据包后,需将数据解包并烧录至内部 Flash。许多微控制器的片内 Flash 擦写控制器在编程期间会挂起总线或要求关闭全局中断,这会导致正在串口线上送达的新数据位直接丢失。
治理方案:
① 严格遵循“单包发送-等待 ACK-发送下一包”的闭环应答机制,禁止在未收到从机 ACK 前预先发送后续数据;
② 在上位机收到 ACK 之后,主动插入 5~10 毫秒的包间微延时(Inter-packet Sleep),为单片机 Flash 页写入及中断恢复预留安全时间;
③ 在初始化 serial.Serial 时,根据需要显式设置较大的软件缓冲区,并在启动传输前调用 ser.reset_input_buffer() 清除残留垃圾数据。
2. 通信超时:擦除耗时失配与固定超时陷阱
故障表现:上位机成功捕获握手字符 'C' 并发送 Block 0 后,在等待从机的 ACK 时频繁抛出读取超时异常;或者传输在进行到特定扇区边界时突然断流。
底层根因:
- Flash 全片/扇区擦除耗时较长:下位机 Bootloader 在解析 Block 0 中的文件大小元数据后,会根据文件长度计算需要擦除的 Flash 扇区数量并执行擦除。Flash 扇区擦除是毫秒甚至秒级的慢速物理操作(多扇区擦除耗时通常在 1.5 秒至 4 秒之间)。如果 Python 代码将
serial.Serial(timeout=1.0)全局固定为 1 秒,上位机将在单片机擦除完毕前提前报错退出。 - 串口开启时的 DTR/RTS 抖动引发复位延迟:
pyserial打开某些 USB 转串口芯片(如 CH340、CP2102)时,默认会触发 DTR/RTS 信号跳变,导致单片机硬件复位。若上位机未等待单片机 Bootloader 完成初始化就直接开始超时计时,极易漏过前几秒发出的'C'字符。
治理方案:
实施分阶段自适应超时策略:
① 打开串口后,先禁用 RTS/DTR 自动翻转(rtscts=False, dsrdtr=False),并预留 100~200ms 等待串口稳态;
② 针对握手字符捕获与 Block 0 确认阶段,设置宽松的等待超时(3.0 ~ 5.0 秒),兼容 Flash 扇区预擦除耗时;
③ 针对后续纯数据块阶段,切换为更敏感的短超时(1.0 ~ 1.5 秒),兼顾异常感知敏捷度与传输效率。
3. CRC 校验错误:算法多项式混淆与大小端字节序颠倒
故障表现:上位机能够正常发送数据帧,但下位机对每个数据包都返回 NAK (0x15),连续重试达到阈值后传输被中止。
底层根因:
- CRC 变种算法不一致:工业界存在多种 16 位 CRC 标准。YModem 规范严格要求使用 CRC16-CCITT(Polynomial
0x1021,初始值0x0000)。很多初学者误用了 MODBUS CRC(Poly0x8005)或初始值为0xFFFF的 X.25 算法,导致算出的校验值截然不同。 - 高低字节序排列颠倒:YModem 规定校验和必须以大端序(Big-Endian / Network Byte Order)传输。如果上位机使用
struct.pack('<H', crc)(小端序)打包,单片机解析校验和时高低字节倒置,校验必定失败。 - 末包填充补齐不合规:传输文件的最后一个分片通常不足 128 或 1024 字节。YModem 要求必须将其垫补至完整帧长(传统使用
0x1A填充,现代 Bootloader 亦接受0x00)。若上位机未做定长补齐而发送短包,下位机按固定长度解帧会导致后续字节错位,进而引发校验崩溃。
三、128字节标准包 vs 1K字节包:差异对比与工况选型
在设计 Python YModem 发送程序时,开发者常面临选择 128 字节标准包(SOH)还是 1024 字节长包(STX)的权衡。在波特率 115200bps 的基准条件下,二者在开销、容错代价与硬件要求上存在明显分化。
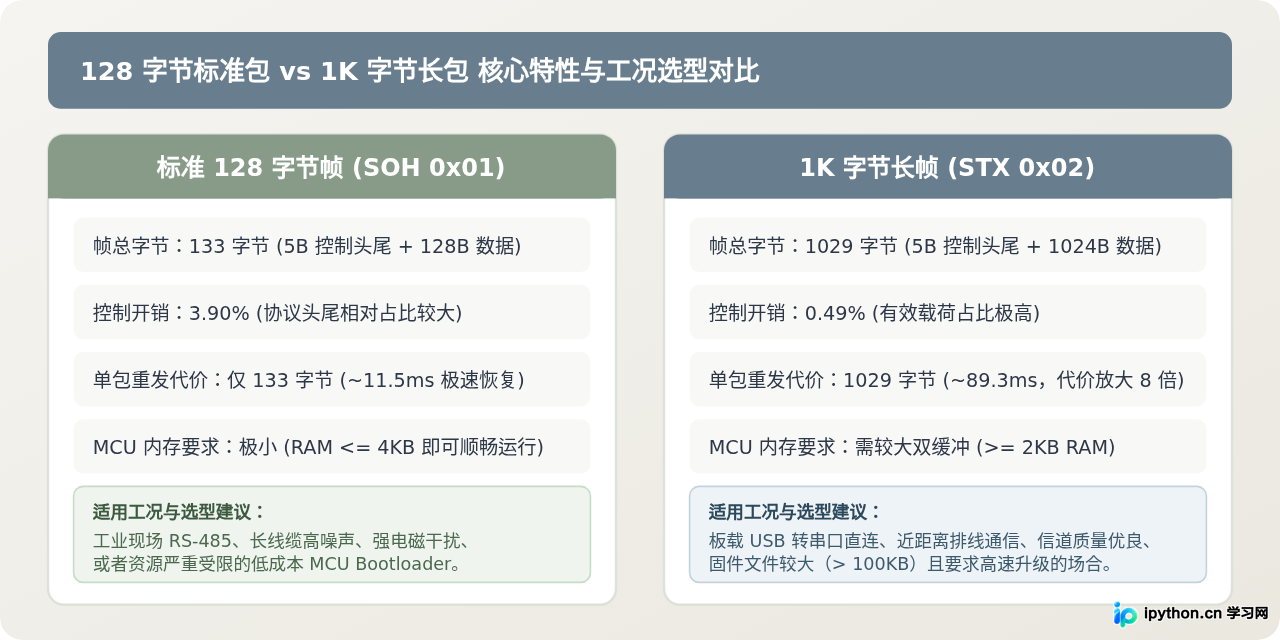
关键差异解析:
- 协议有效载荷占比:128 字节包每帧需承载 5 字节固定控制头尾(1 字节 SOH + 2 字节序号 + 2 字节 CRC),控制开销约为 3.90%;而 1K 字节长包的控制开销仅为 0.49%。在洁净、短距离板级通信中,1K 帧能显著提升净吞吐率。
- 误码重传惩罚:当现场存在电磁脉冲或线路抖动时,若数据出现 1 字节突变导致 CRC 校验失败,128 字节包只需重传 133 字节(耗时约 11.5ms);而 1K 帧一旦报错则必须重传整整 1029 字节(耗时约 89.3ms)。在高误码率链路上,1K 帧的频繁整包重传会导致有效传输速率呈断崖式下跌。
- 从机内存与写入颗粒度约束:低功耗 MCU(如 Cortex-M0 内核)通常只有 4KB 到 8KB 片上 RAM。若分配 1024 字节双接收缓冲,将占据大半内存空间;同时某些 Flash 每次仅支持写入 128 或 256 字节,1K 帧需要在内存中做切片写入。
选型结论:对于板载短距走线、USB 转串口直连且固件体积超过 100KB 的场景,推荐采用 1K 字节帧以缩短升级时间;对于长线缆、RS-485 工业多机总线或低 RAM 规格 MCU,应优先采用 128 字节标准帧以确保高抗噪稳定性。
四、状态机驱动的完整传输与重试操作时序
为了兼顾健壮性,Python 端必须实现具备完整状态回滚与最大重试次数保护的状态机。一次严谨的传输操作包含五个执行步骤:
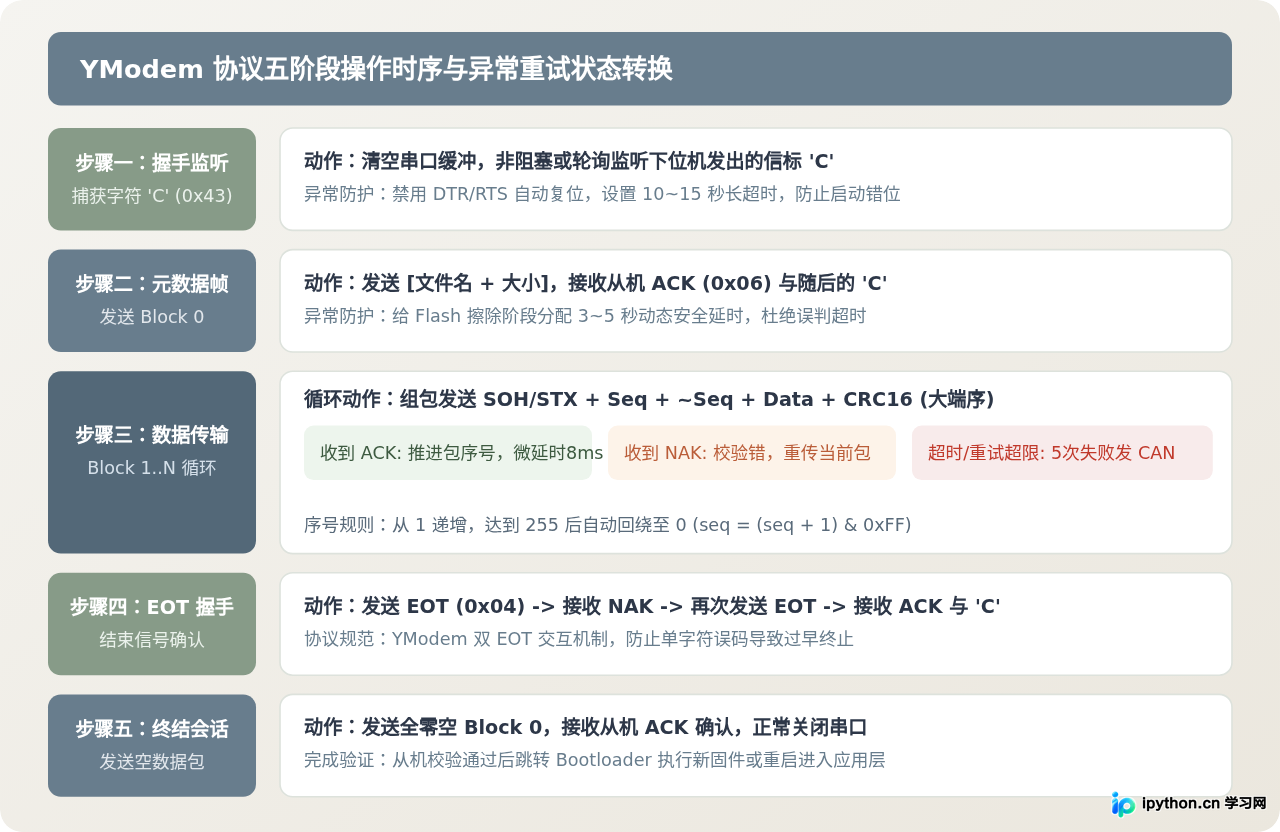
- 步骤一:监听握手信标(Handshake)
打开串口并清空缓冲队列,以非阻塞或短轮询方式持续监听下位机发出的'C' (0x43)字符。捕获到'C'代表从机已就绪并要求以 CRC 校验模式启动传输。 - 步骤二:发送文件名元数据帧(Block 0)
构建序号为0x00的数据包。有效载荷前部为文件名字符串以0x00截断,后接文件十进制大小以0x20或0x00截断,其余空间以0x00补齐。发送后等待从机响应ACK (0x06)以及紧随其后的新'C'字符(提示从机已完成 Flash 扇区擦除并准备接收内容)。 - 步骤三:循环发送数据载荷(Block 1..N)
从偏移量 0 开始切片读取文件,包序号从0x01递增(超过0xFF自动回绕至0x00)。每发一包后启动超时倒计时监听响应:收到ACK则推进包序号;收到NAK或触发超时则保留当前数据包就地重传,单包重试计数器自增 1。若重发达到预设上限(推荐 5 次),发送连续CAN (0x18)取消传输并退出。 - 步骤四:文件结束协商(EOT Handshake)
文件内容全部发送完成后,上位机发送EOT (0x04)。标准 YModem 规定从机对第一个 EOT 会回应NAK,上位机必须发送第二个EOT,从机确认后回复ACK并紧接着发送一个'C'字符以询问后续文件。 - 步骤五:终结空帧并退出(End of Session)
上位机发送一个序号为0x00且载荷全为0x00的空数据包。从机校验通过后回复ACK,一次稳健的 YModem 升级流程宣告圆满结束。
五、生产级高可靠 Python 实现代码
下面给出基于 pyserial 封装的高可用 YModem 发送器类。代码内嵌 CRC16-CCITT 快速计算引擎、分阶段动态超时控制、单包补齐与闭环重传容错逻辑:
import os
import time
import struct
import serial

class RobustYModemSender:
    SOH = b'\x01'   # 128 字节数据帧起始
    STX = b'\x02'   # 1024 字节数据帧起始
    EOT = b'\x04'   # 传输结束标志
    ACK = b'\x06'   # 肯定应答
    NAK = b'\x15'   # 否定应答(校验失败)
    CAN = b'\x18'   # 强制取消传输
    CRC_C = b'C'    # 请求 CRC 模式握手标信

    def __init__(self, port, baudrate=115200, use_1k=False):
        self.port = port
        self.baudrate = baudrate
        self.use_1k = use_1k
        self.ser = None

    @staticmethod
    def calc_crc16_ccitt(data: bytes) -> int:
        """标准 CRC16-CCITT (XModem 变种): Poly=0x1021, Init=0x0000"""
        crc = 0x0000
        for byte in data:
            crc ^= (byte << 8)
            for _ in range(8):
                if crc & 0x8000:
                    crc = ((crc << 1) ^ 0x1021) & 0xFFFF
                else:
                    crc = (crc << 1) & 0xFFFF
        return crc

    def connect(self):
        """开启串口并确保输入输出缓冲队列复位"""
        self.ser = serial.Serial(
            port=self.port,
            baudrate=self.baudrate,
            bytesize=serial.EIGHTBITS,
            parity=serial.PARITY_NONE,
            stopbits=serial.STOPBITS_ONE,
            timeout=1.0,
            rtscts=False,
            dsrdtr=False
        )
        time.sleep(0.15)  # 等待 USB 串口芯片电平稳定
        self.ser.reset_input_buffer()
        self.ser.reset_output_buffer()

    def wait_for_char(self, target: bytes, timeout: float = 3.0) -> bool:
        """带自定义超时与轮询的字符等待方法"""
        deadline = time.time() + timeout
        while time.time() < deadline:
            if self.ser.in_waiting > 0:
                char = self.ser.read(1)
                if char == target:
                    return True
            time.sleep(0.005)
        return False

    def build_packet(self, seq: int, payload: bytes) -> bytes:
        """构建单个符合 YModem 规范的数据帧"""
        header = self.STX if self.use_1k else self.SOH
        packet_size = 1024 if self.use_1k else 128

        # 补齐不足长度的负载数据(使用 0x1A 填充)
        if len(payload) < packet_size:
            payload = payload.ljust(packet_size, b'\x1A')

        seq_num = seq & 0xFF
        seq_inv = (0xFF - seq_num) & 0xFF
        crc = self.calc_crc16_ccitt(payload)

        # 组装:起始符(1B) + 序号(1B) + 反码(1B) + 载荷(NB) + 大端CRC(2B)
        return header + bytes([seq_num, seq_inv]) + payload + struct.pack('>H', crc)

    def send_file(self, filepath: str, max_retries: int = 5) -> bool:
        """执行完整稳健的 YModem 文件传输流程"""
        if not os.path.isfile(filepath):
            raise FileNotFoundError(f"未找到目标文件: {filepath}")

        filename = os.path.basename(filepath)
        filesize = os.path.getsize(filepath)

        try:
            print("[*] 等待从机握手信标 'C' (超时 15 秒)...")
            if not self.wait_for_char(self.CRC_C, timeout=15.0):
                print("[-] 握手失败: 未捕获到下位机发出的 'C'")
                return False

            # --- 步骤 2: 发送 Block 0 (包含文件名与大小) ---
            print("[*] 握手成功,构建并发送 Block 0 (元数据帧)...")
            header_payload = filename.encode('utf-8') + b'\x00' + str(filesize).encode('utf-8') + b'\x20'
            block0 = self.build_packet(0, header_payload)

            self.ser.write(block0)
            self.ser.flush()

            # 等待从机确认 ACK
            if not self.wait_for_char(self.ACK, timeout=2.0):
                print("[-] Block 0 未收到从机 ACK 确认")
                return False

            # 等待从机完成 Flash 擦除并发出的新 'C' (动态分配 5 秒安全超时)
            print("[*] 正在等待下位机完成 Flash 扇区擦除...")
            if not self.wait_for_char(self.CRC_C, timeout=5.0):
                print("[-] 等待 Flash 擦除完成信标 'C' 超时")
                return False

            # --- 步骤 3: 循环发送数据块 ---
            packet_size = 1024 if self.use_1k else 128
            seq = 1
            with open(filepath, 'rb') as f:
                while True:
                    chunk = f.read(packet_size)
                    if not chunk:
                        break  # 文件已全部读取

                    packet = self.build_packet(seq, chunk)
                    retry = 0
                    success = False

                    while retry < max_retries:
                        self.ser.write(packet)
                        self.ser.flush()

                        # 监听应答(数据块阶段配置 1.5 秒动态超时)
                        deadline = time.time() + 1.5
                        resp = b''
                        while time.time() < deadline:
                            if self.ser.in_waiting > 0:
                                resp = self.ser.read(1)
                                break
                            time.sleep(0.002)

                        if resp == self.ACK:
                            success = True
                            # 插入微小自适应包间延时,给从机写入留出安全窗口
                            time.sleep(0.008)
                            break
                        elif resp == self.NAK:
                            print(f"[!] 包 {seq} 收到 NAK (校验错误),准备重发 ({retry + 1}/{max_retries})...")
                            retry += 1
                        elif resp == self.CAN:
                            print("[-] 传输被下位机主动取消 (收到 CAN)")
                            return False
                        else:
                            print(f"[!] 包 {seq} 等待响应超时 (丢包/无应答),重发 ({retry + 1}/{max_retries})...")
                            retry += 1

                    if not success:
                        print(f"[-] 包 {seq} 连续重试超限,强制中止传输")
                        self.ser.write(self.CAN * 2)
                        return False

                    seq = (seq + 1) & 0xFF

            # --- 步骤 4: 结束传输 EOT 握手 ---
            print("[*] 文件内容发送完毕,开始 EOT 结束协商...")
            self.ser.write(self.EOT)
            self.ser.flush()
            # 首次 EOT 通常收到从机 NAK
            self.wait_for_char(self.NAK, timeout=1.5)

            # 再次发送 EOT
            self.ser.write(self.EOT)
            self.ser.flush()
            if not self.wait_for_char(self.ACK, timeout=2.0):
                print("[-] 第二次 EOT 未收到 ACK")
                return False

            # 接收从机发来的 'C'
            self.wait_for_char(self.CRC_C, timeout=2.0)

            # --- 步骤 5: 发送空 Block 0 终止会话 ---
            print("[*] 发送会话终结空数据帧...")
            empty_block = self.build_packet(0, b'')
            self.ser.write(empty_block)
            self.ser.flush()
            self.wait_for_char(self.ACK, timeout=2.0)

            print("[+] YModem 传输全流程圆满完成!")
            return True

        finally:
            if self.ser and self.ser.is_open:
                self.ser.close()
六、常见故障排查矩阵与加固速查
为便于在工程现场快速定位问题,下表将 Python 串口 YModem 传输的典型异常、排查手段与修复策略进行了系统梳理:
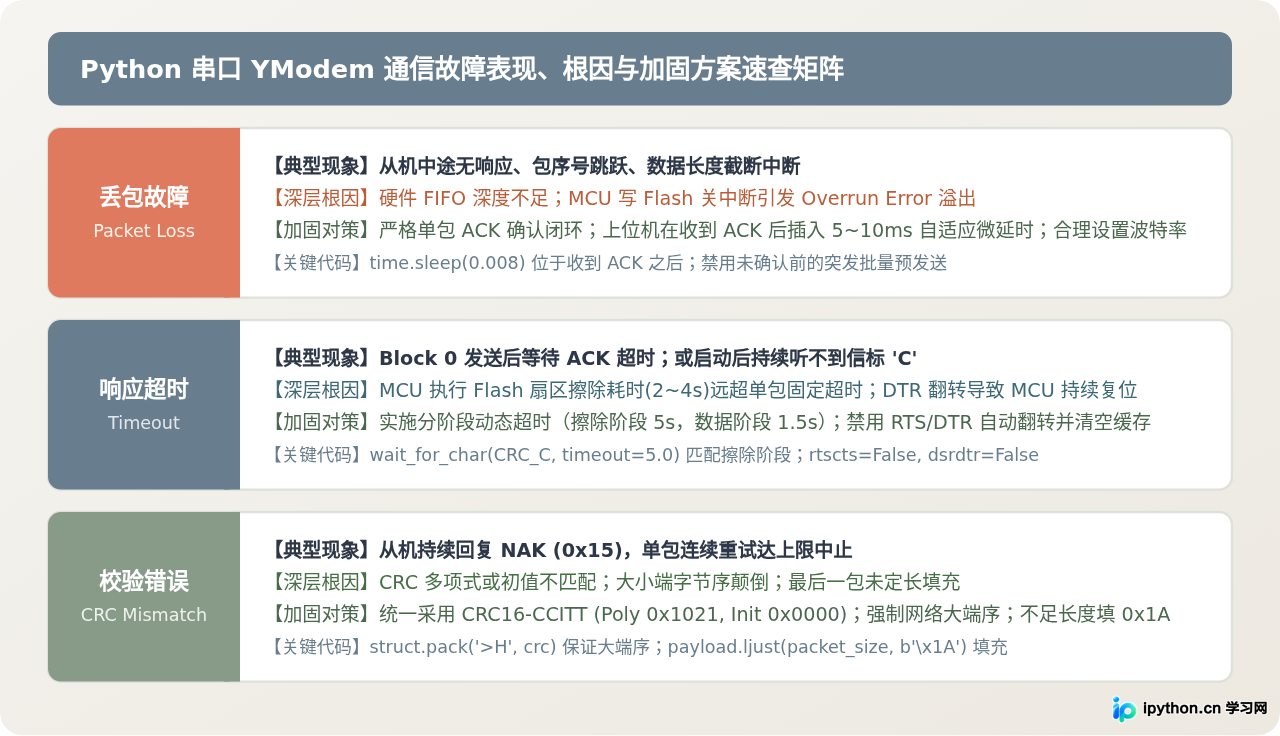
| 故障现象 | 典型诊断线索 | 深层故障根因 | 工程加固解决方案 |
|---|---|---|---|
| 中途丢包 / 卡死 | 串口无错误抛出,但单片机中途失联,序号断层 | 硬件 FIFO 深度不足;MCU 写 Flash 期间关全局中断导致数据位溢出丢弃 | 严格按 ACK 同步发送;在 ACK 后增加 8ms 自适应微延时;合理配置波特率 |
| Block 0 后超时 | 捕获到信标 'C',但发完文件名后等待 ACK 超时报错 |
单片机正在执行多扇区 Flash 擦除,耗时达 2~4 秒,超过 Python 默认超时 | 实行分阶段动态超时模型,将擦除等待阈值提升至 5.0 秒;禁止单一硬编码超时 |
| 持续收到 NAK | 每发送一包均收到 0x15,单包重发达上限失败 |
CRC16 算法多项式混淆(误用 Modbus);大端序错写为小端序;末包未定长填充 | 固化 CRC16-CCITT (Poly 0x1021);使用 struct.pack('>H', crc) 强制网络大端序 |
| 握手阶段无响应 | 上位机运行后持续监听不到从机字符 'C' |
DTR/RTS 默认电平导致 MCU 保持复位;未清除串口残余脏数据 | 关闭 DTR/RTS 控制线电平触发;初始化时先执行 reset_input_buffer() |
工程实践避坑清单:
- 杜绝直接使用
ser.read_all():YModem 是严格的单字节控制交互协议,必须按单字节ser.read(1)精准识别控制字符,避免在高速流中因粘包漏判 ACK 或误判 NAK。 - 注意包序号自增与溢出:包序号从
1计数至255后,下一包必须回绕到0(即seq = (seq + 1) & 0xFF),否则单片机将判定为序号乱序而发出 CAN 终止通信。 - 长距离现场谨慎使用 1K 帧:如需通过 RS-485 或排线延伸通信距离,请主动将传输帧格式切回 128 字节标准包(SOH),以最小化偶发干扰引发的重发代价。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















