


OpenCV轮廓检测与几何形状分析实战指南

发布时间:2026-10-13 |
2人浏览过
本文详解OpenCV中轮廓检测的核心流程,涵盖从图像二值化、Canny边缘检测到findContours函数的使用。深入解析如何通过approxPolyDP进行形状逼近,利用convexHull获取凸包,并结合HoughLinesP与HoughCircles实现直线与圆形的精准识别,附带完整Python代码示例。
OpenCV轮廓检测基础
轮廓概述
- 在图像处理中,轮廓可视为连接边界连续点的曲线,这些点具有相同的颜色或灰度值。该技术广泛应用于形状分析及物体检测与识别领域。
- 为提高检测精度,通常需先对图像进行二值化处理或应用Canny边缘检测算法,随后再执行轮廓查找。
- 需要注意的是,查找轮廓的函数会直接修改原始图像数据。若后续仍需使用原始图像,务必先将其副本保存至其他变量中。
- 在OpenCV环境中,查找轮廓的逻辑类似于在黑色背景上识别白色物体,即目标区域应为白色,而背景应为黑色。
轮廓检测的主要作用包括:
1. 提取图像或视频序列中物体的轮廓信息; 2. 计算多边形的边界、进行形状逼近以及界定感兴趣区域(ROI)。
基础轮廓查找示例
首先展示一个基础的轮廓检测示例:
import cv2
import numpy as np
# 创建一个200*200的黑色空白图像
img = np.zeros((200, 200), dtype=np.uint8)
# 利用numpy数组在切片上赋值的功能放置一个白色方块
img[50:150, 50:150] = 255

# 对图像进行二值化操作
# threshold(src, thresh, maxval, type, dst=None)
# src是输入数组,thresh是阈值的具体值,maxval是type取THRESH_BINARY或者THRESH_BINARY_INV时的最大值
# type有5种类型,这里取0: THRESH_BINARY ,当前点值大于阈值时,取maxval,也就是前一个参数,否则设为0
# 该函数第一个返回值是阈值的值,第二个是阈值化后的图像
ret, thresh = cv2.threshold(img, 127, 255, 0)

# findContours()有三个参数:输入图像,层次类型和轮廓逼近方法
# 该函数会修改原图像,建议使用img.copy()作为输入
# 由函数返回的层次树很重要,cv2.RETR_TREE会得到图像中轮廓的整体层次结构,以此来建立轮廓之间的‘关系'。
# 如果只想得到最外面的轮廓,可以使用cv2.RETE_EXTERNAL。这样可以消除轮廓中其他的轮廓,也就是最大的集合
# 该函数有三个返回值:修改后的图像,图像的轮廓,它们的层次
image, contours, hierarchy = cv2.findContours(thresh, cv2.RETR_TREE, cv2.CHAIN_APPROX_SIMPLE)

color = cv2.cvtColor(img, cv2.COLOR_GRAY2BGR)
img = cv2.drawContours(color, contours, -1, (0, 255, 0), 2)
cv2.imshow("contours", color)
cv2.waitKey()
cv2.destroyAllWindows()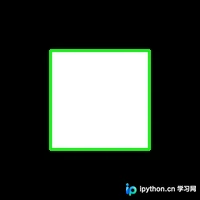
上述代码展示了如何识别正方形的轮廓,接下来将探讨如何识别不规则的多边形轮廓:
import cv2
import numpy as np

# pyrDown():brief Blurs an image and downsamples it.
# 将图像高斯平滑,然后进行降采样
img = cv2.pyrDown(cv2.imread("hammer.jpg", cv2.IMREAD_UNCHANGED))
# 依然是二值化操作
ret, thresh = cv2.threshold(cv2.cvtColor(img.copy(), cv2.COLOR_BGR2GRAY), 127, 255, cv2.THRESH_BINARY)
# 计算图像的轮廓
image, contours, hier = cv2.findContours(thresh, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

for c in contours:
  # find bounding box coordinates
  # 先计算出一个简单的边界狂,也就是一个矩形啦
  # 就是将轮廓信息转换为(x,y)坐标,并加上矩形的高度和宽度
  x, y, w, h = cv2.boundingRect(c)
  # 画出该矩形
  cv2.rectangle(img, (x, y), (x + w, y + h), (0, 255, 0), 2)

  # find minimum area
  # 然后计算包围目标的最小矩形区域
  # 这里先计算出最小矩形区域,然后计算区域的顶点,此时顶点坐标是浮点型,但是像素坐标是整数
  # 需要将浮点型转换成矩形
  rect = cv2.minAreaRect(c)
  box = cv2.boxPoints(rect)
  box = np.int0(box)
  # draw contours
  # 画出最小矩形
  # drawContours()也会修改源图像
  # 第二个参数保存轮廓的数组,也就是保存着很多轮廓
  # 第三个参数是要绘制的轮廓数组的索引:-1是绘制所有的轮廓,否则只绘制[box]中指定的轮廓
  # 颜色和thickness(密度,就是粗细)放在最后两个参数
  cv2.drawContours(img, [box], 0, (0, 0, 255), 3)

  # calculate center and radius of minimum enclosing circle
  # 最后检查的边界轮廓为最小闭圆
  # minEnclosingCircle()会返回一个二元数组,第一个是圆心坐标组成的元祖,第二个元素是元的半径
  (x, y), radius = cv2.minEnclosingCircle(c)
  # cast to integers
  center = (int(x), int(y))
  radius = int(radius)
  # draw the circle
  img = cv2.circle(img, center, radius, (255, 0, 0), 3)

# 绘制轮廓
cv2.drawContours(img, contours, -1, (255, 0, 0), 1)
cv2.imshow("contours", img)

cv2.waitKey()
cv2.destroyAllWindows()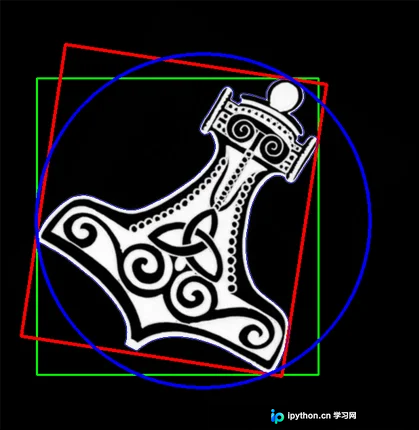
形状逼近与凸包处理
凸轮廓与Douglas-Peucker算法
import cv2
import numpy as np

img = cv2.pyrDown(cv2.imread("hammer.jpg", cv2.IMREAD_UNCHANGED))

ret, thresh = cv2.threshold(cv2.cvtColor(img.copy(), cv2.COLOR_BGR2GRAY), 127, 255, cv2.THRESH_BINARY)
# 创建与源图像一样大小的矩阵
black = cv2.cvtColor(np.zeros((img.shape[1], img.shape[0]), dtype=np.uint8), cv2.COLOR_GRAY2BGR)

image, contours, hier = cv2.findContours(thresh, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

for cnt in contours:
  # 得到轮廓的周长作为参考
  epsilon = 0.01 * cv2.arcLength(cnt,True)
  # approxPolyDP()用来计算近似的多边形框。有三个参数
  # cnt为轮廓,epsilon为ε——表示源轮廓与近似多边形的最大差值,越小越接近
  # 第三个是布尔标记,用来表示这个多边形是否闭合
  approx = cv2.approxPolyDP(cnt,epsilon,True)
  # convexHull()可以从轮廓获取凸形状
  hull = cv2.convexHull(cnt)
  # 源图像轮廓-绿色
  cv2.drawContours(black, [cnt], -1, (0, 255, 0), 2)
  # 近似多边形-蓝色
  cv2.drawContours(black, [approx], -1, (255, 0, 0), 2)
  # 凸包-红色
  cv2.drawContours(black, [hull], -1, (0, 0, 255), 2)

cv2.imshow("hull", black)
cv2.waitKey()
cv2.destroyAllWindows()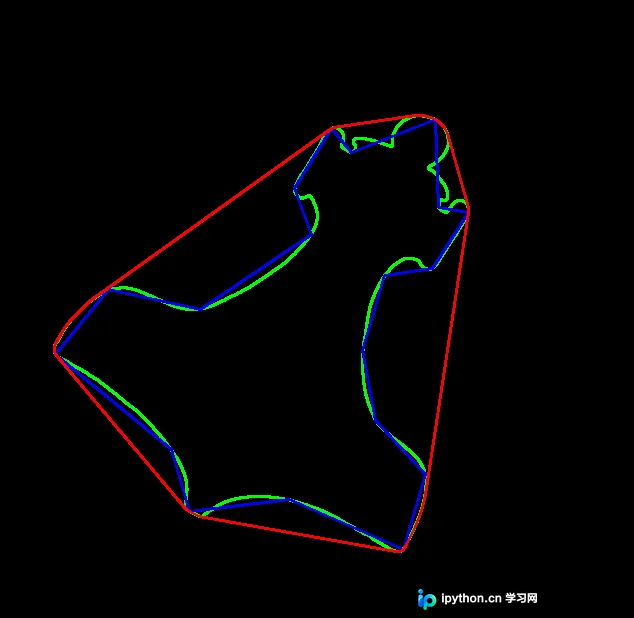
既然已经获得了精确的轮廓,为何还需要近似多边形?
相关文献指出,近似多边形由一系列直线段构成,这有助于简化后续的操作与处理流程。
确实如此,由直线构成的几何区域在处理便捷性上远优于包含无限曲率的曲线区域。
直线与圆形检测算法
直线和圆检测
直线检测可通过HoughLinesP函数实现,该函数基于标准霍夫变换优化,采用概率霍夫变换算法。
import cv2
import numpy as np

img = cv2.imread('lines.jpg')
gray = cv2.cvtColor(img,cv2.COLOR_BGR2GRAY)
edges = cv2.Canny(gray,50,120)
# 最小直线长度,小于该长度会被消除
minLineLength = 20
# 最大线段间隙,一条直线的间隙长度大于这个值会被认为是两条直线
maxLineGap = 5
# HoughLinesP()会接受一个由Canny边缘检测滤波器处理过的单通道二值图像
# 不一定需要Canny滤波器,但是输入是去噪且只有边缘的图像,效果会很好
# 第一个参数是输入图像
# 第二、第三个参数是线段的几何表示rho和theta,一般取1和np.pi/180
# 第四个参数是阈值,低于该阈值的直线会被忽略
# 第五第六已经解释
lines = cv2.HoughLinesP(edges,1,np.pi/180,20,minLineLength,maxLineGap)
for x1,y1,x2,y2 in lines[0]:
  cv2.line(img,(x1,y1),(x2,y2),(0,255,0),2)

cv2.imshow("edges", edges)
cv2.imshow("lines", img)
cv2.waitKey()
cv2.destroyAllWindows()
圆形检测则可通过HoughCircles函数完成。
import cv2
import numpy as np

planets = cv2.imread('planet_glow.jpg')
gray_img = cv2.cvtColor(planets, cv2.COLOR_BGR2GRAY)
img = cv2.medianBlur(gray_img, 5)
cimg = cv2.cvtColor(img, cv2.COLOR_GRAY2BGR)

# 与直线检测类似,需要圆心距的最小距离和圆的最小以及最大半径
circles = cv2.HoughCircles(img,cv2.HOUGH_GRADIENT,1,120,param1=100,param2=30,minRadius=0,maxRadius=0)

circles = np.uint16(np.around(circles))

for i in circles[0,:]:
  # draw the outer circle
  cv2.circle(planets,(i[0],i[1]),i[2],(0,255,0),2)
  # draw the center of the circle
  cv2.circle(planets,(i[0],i[1]),2,(0,0,255),3)

cv2.imwrite("planets_circles.jpg", planets)
cv2.imshow("HoughCirlces", planets)
cv2.waitKey()
cv2.destroyAllWindows()
值得注意的是,该方法检测出的第二行第一个星球的圆形结果与书中示例存在差异。
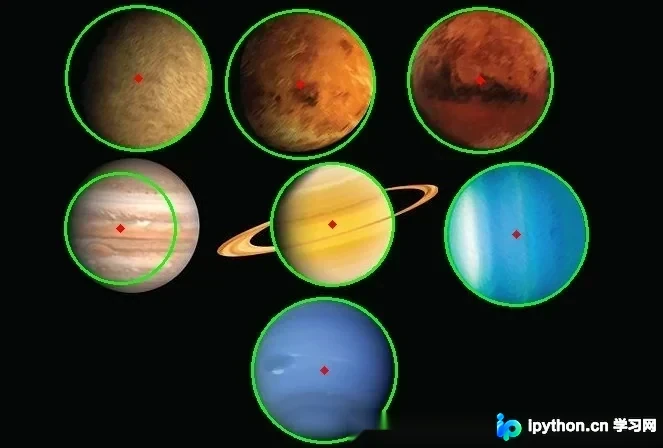
以上就是本文的全部内容,希望对大家的学习有所帮助,也希望大家多多支持本站。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















