


OpenCV Python 指针仪表读数识别:模板匹配与轮廓过滤方案对比

发布时间:2026-10-15 |
4人浏览过
本文介绍两种基于 OpenCV 的指针仪表读数识别方法:模板匹配结合边缘检测与轮廓过滤结合边缘检测。对比发现,模板匹配方案对复杂背景适应性更强,而轮廓过滤方案在固定光照环境下效果显著。文章提供了核心处理流程代码及关键参数说明,帮助开发者根据实际场景选择合适方案。
本文探讨了两种利用 OpenCV 进行指针仪表读数识别的技术路径。
主要聚焦于使用 OpenCV 配合 Python 实现指针仪表的自动读数识别。
第一种方案采用模板匹配定位,随后进行边缘检测并应用霍夫直线变换。
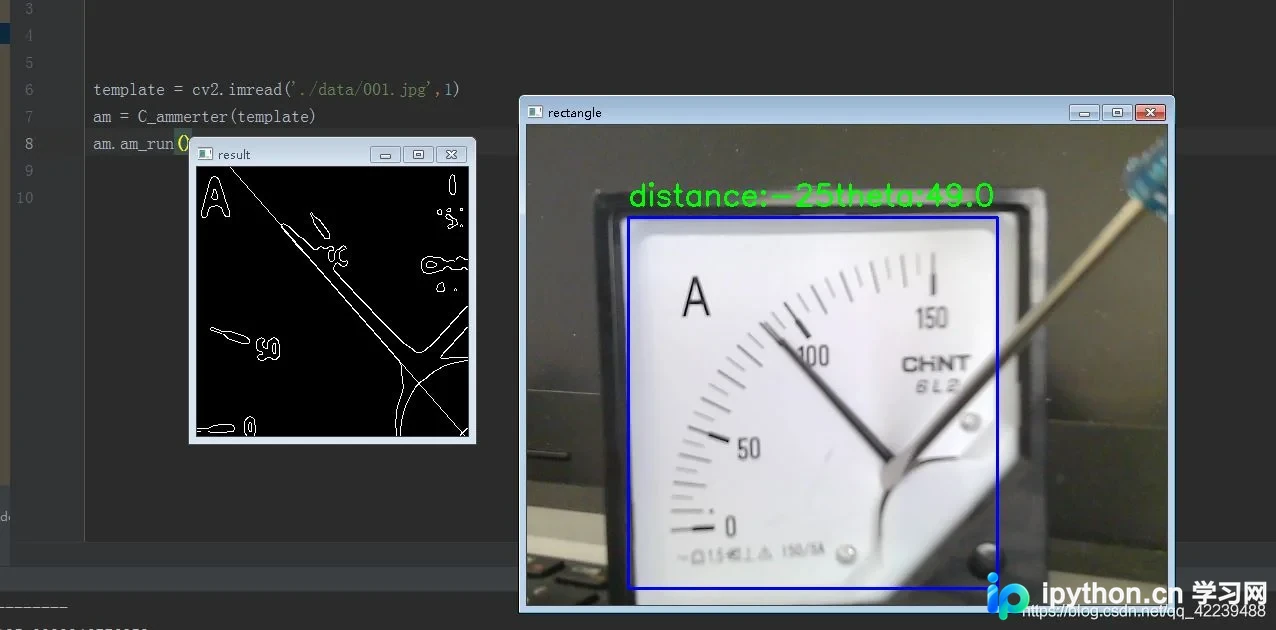
第二种方案则通过轮廓大小过滤筛选目标,接着执行边缘检测与霍夫直线变换。
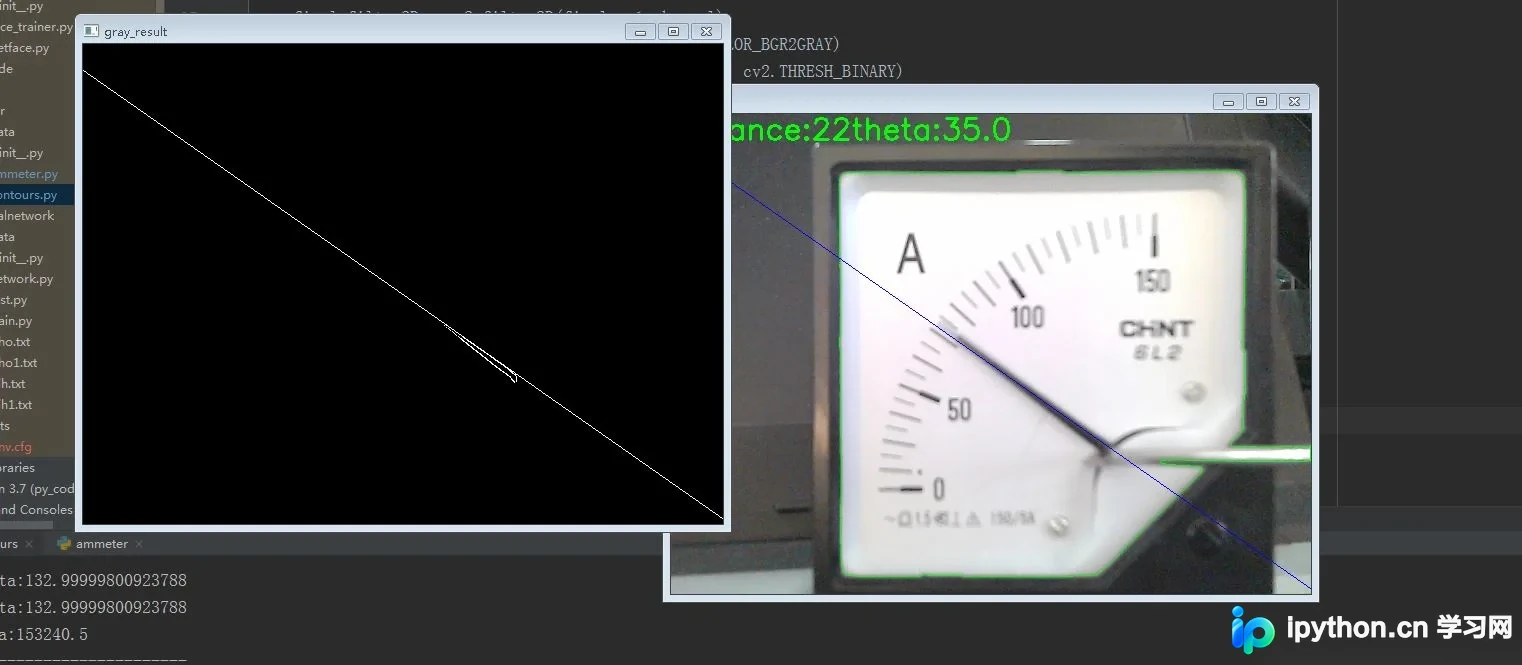
这两种方法对光照条件均较为敏感。其中,第一种方案适用范围更广,即使在背景相对复杂的情况下也能保持较好的识别能力,因此个人更倾向于推荐此方式。
第二种方案的限制条件较多,对背景干扰和光线均匀度要求较高。但在固定安装位置且明暗变化较小的特定场景下,该方案依然具有实用价值。
下文将重点阐述第一种方案的具体实现,第二种方案因限制较多不再赘述。
方案一详解:模板匹配与边缘检测结合霍夫直线算法。
if __name__ == "__main__":
  # 加载模板
  template = cv2.imread('./data/001.jpg',1)
  # 初始化
  am = C_ammerter(template)
  # 运行
  am.am_run()
  # 结束
  am.close()
使用的模板图像文件名为 001.jpg。
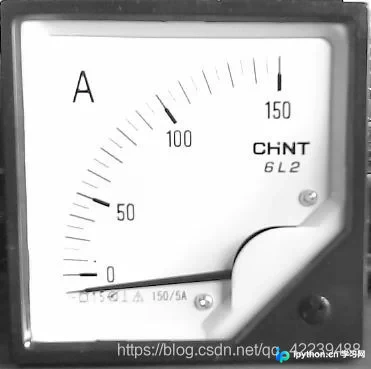
以下是 am_run(self) 函数的核心处理流程代码,整体逻辑较为繁琐。
在执行边缘检测之前,需要对图像进行预处理操作。
 def am_run(self):
    while True:
      ret, frame = self.cap.read()
      if frame is None:
        print('video picture is none --continue ')
        continue

      gray = frame.copy()
      # cv2.imshow('origin', gray)

      # 匹配模板 框出匹配区域
      image = gray.copy()
      maxval,t_left, b_right = self.get_match(gray)
      if maxval < 16000000000: # 对匹配程度做判断
        print("---------------------------------------")
        print('matchTemplate is not enough --continue')
        print("---------------------------------------")
        result =frame
        image=frame
      else:

        cv2.rectangle(image, t_left, b_right, 255, 2)


        # 高斯除噪
        kernel = np.ones((6,6), np.float32) / 36
        gray_cut_filter2D = cv2.filter2D(image[t_left[1]:t_left[1] + self.h, t_left[0]:t_left[0] + self.w], -1, kernel)

        # 灰度图 二值化
        gray_img = cv2.cvtColor(gray_cut_filter2D, cv2.COLOR_BGR2GRAY)
        ret, thresh1 = cv2.threshold(gray_img, 180, 255, cv2.THRESH_BINARY)

        # 二值化后 分割主要区域 减小干扰 模板图尺寸371*369
        tm = thresh1.copy()
        test_main = tm[50:319, 50:321]

        # 边缘化检测
        edges = cv2.Canny(test_main, 50, 150, apertureSize=3)

        # 霍夫直线
        lines = cv2.HoughLines(edges, 1, np.pi / 180, 60)
        if lines is None:
          continue
        result = edges.copy()

        for line in lines[0]:
          rho = line[0] # 第一个元素是距离rho
          theta = line[1] # 第二个元素是角度theta
          print('distance:' + str(rho), 'theta:' + str(((theta / np.pi) * 180)))
          lbael_text = 'distance:' + str(round(rho))+ 'theta:' + str(round((theta / np.pi) * 180-90,2))
          cv2.putText(image, lbael_text,(t_left[0],t_left[1]-12),cv2.FONT_HERSHEY_SIMPLEX,1,(0,255,0),2)
          if (theta > 3 * (np.pi / 3)) or (theta < (np.pi / 2)): # 从图像边界画出延长直线
            # 该直线与第一行的交点
            pt1 = (int(rho / np.cos(theta)), 0)
            # 该直线与最后一行的焦点
            pt2 = (int((rho - result.shape[0] * np.sin(theta)) / np.cos(theta)), result.shape[0])
            # 绘制一条白线
            cv2.line(result, pt1, pt2,255, 1)
            # print('theat >180 theta<90')

          else: # 水平直线
            # 该直线与第一列的交点
            pt1 = (0, int(rho / np.sin(theta)))
            # 该直线与最后一列的交点
            pt2 = (result.shape[1], int((rho - result.shape[1] * np.cos(theta)) / np.sin(theta)))
            # 绘制一条直线
            cv2.line(result, pt1, pt2, 255, 1)

      cv2.imshow('result', result)
      cv2.imshow('rectangle', image)
      if cv2.waitKey(1) & 0XFF == ord('q'):
        break
至此,关于 OpenCV Python 指针仪表读数识别的两种方案介绍完毕。如需了解更多相关内容,建议查阅本站过往文章或继续浏览后续教程,感谢支持!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















