


Python OpenCV图像滤波技术详解:从基础卷积到Canny边缘检测

本文深入解析Python OpenCV中的图像滤波技术,涵盖低通与高通滤波原理。详细讲解均值、高斯、中值及双边滤波的实现与参数设置,并对比Sobel、Scharr、Laplacian算子及Canny边缘检测算法的步骤,提供完整代码案例与效果分析,助力开发者掌握图像平滑与特征提取核心技能。
背景
图像滤波的核心作用是通过特定算法处理输入图像,生成具有不同特征的输出图像。在此过程中,滤波器也常被称为卷积核,而滤波操作本质上即为卷积运算。尽管现代深度学习通过训练大量自适应滤波器来提取最佳参数,但在深度学习普及之前,已存在多种经典滤波器。本文将重点介绍这些传统且常用的图像滤波方法。
一、卷积相关概念
关于卷积核尺寸通常设定为奇数的原因,主要涉及以下两点考量:
首先,增加Padding(边界扩充)有助于处理图像边缘;
其次,奇数尺寸能确保锚点(Anchor Point)位于卷积核正中心,从而避免输出图像在空间位置上发生偏移。
卷积核的尺寸直接影响处理效果:较大的卷积核拥有更大的感受野,能够提取更宏观的特征,但同时也伴随着更高的计算复杂度与资源消耗。
边界扩充(Padding)的主要功能是确保输出图像的空间尺寸与输入图像保持一致,维持图像分辨率不变。
输出图像尺寸的计算遵循以下公式:
N = (W - F + 2P)/ S + 1
- 其中,N代表输出图像的尺寸;
- W代表原始输入图像的尺寸;
- F代表卷积核的尺寸;
- P代表边界扩充(Padding)的像素数量;
- S代表卷积操作的步长(Stride)。
二、卷积实战
本节首先介绍两种基础的滤波类型:低通滤波与高通滤波。
低通滤波允许低于特定阈值的频率通过,主要用于去除图像噪声或实现图像平滑效果。
高通滤波则允许高于特定阈值的频率通过,常用于图像边缘检测任务。
OpenCV中实现通用卷积的函数原型如下:
filter2D(src,ddepth,kernel,[anchor,delta,borderType])
其中,ddepth参数指定输出图像的深度(位深),通常设置为-1以表示与输入图像保持一致。
以下代码展示了具体的应用案例:
kernel = np.ones((5, 5), np.float32) / 25
result = cv2.filter2D(img, -1, kernel)
该示例使用了一个平均卷积核,旨在实现降噪功能,但从视觉效果来看,其降噪效果并不显著。
三、均值滤波
首先介绍方框滤波(Box Filter),其本质是使用全为1的卷积核并乘以权重系数a。
方框滤波的函数原型为:boxFilter(src,ddepth,ksize,anchor,normalize,borderType)
需要注意的是,当normalize参数设为True时,系统会自动乘以1/(W*H),此时方框滤波即转化为均值滤波。因此,在实际开发中,通常不直接使用此函数进行均值滤波。
OpenCV提供了专门的均值滤波函数,其原型为:blur(src,ksize,[anchor,borderType])
建议在实际项目中直接使用此API进行均值滤波操作,以获得最佳兼容性与性能。
以下是均值滤波的代码示例:
result = cv2.blur(img, 5)
四、高斯滤波
高斯滤波的原理基于高斯分布:距离中心点越近,权重越大;距离中心点越远,权重越小。
高斯滤波函数的原型如下:
GaussianBlur(img,kernel,sigmaX,[sigmaY,…])
影响滤波效果的关键参数为kernel(卷积核尺寸)和sigmaX(标准差)。这两个值越大,图像的平滑(模糊)效果越明显。
高斯滤波的代码案例如下:
gauss = cv2.imread('gaussian.png')
result = cv2.GaussianBlur(gauss, (5, 5), 5)
cv2.imshow('org', gauss)
cv2.imshow('result', result)
cv2.waitKey(0)
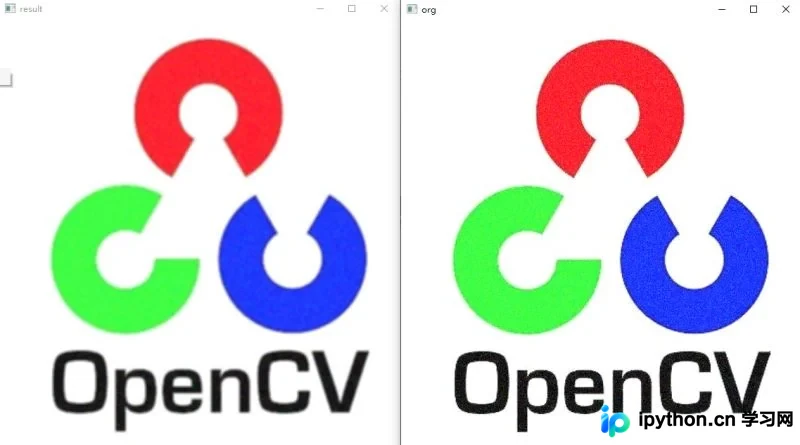
从处理结果图可以看出,高斯噪声得到了有效减少,但代价是整体图像清晰度下降,变得较为模糊。
五、中值滤波
中值滤波的本质是将卷积核覆盖区域内的像素值排序后,取中间值作为输出结果。
该方法对椒盐噪声(特别是胡椒噪声)具有极佳的去除效果。
中值滤波的函数原型为:
medianBlur(img,ksize)
中值滤波的代码示例如下:
img = cv2.imread('papper.png')
result = cv2.medianBlur(img, 5)
cv2.imshow('org', img)
cv2.imshow('result', result)
cv2.waitKey(0)
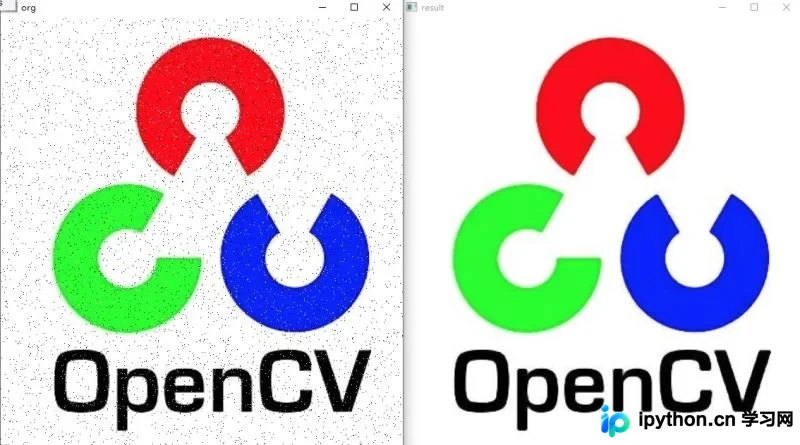
从对比图可以看出,中值滤波在保留图像细节的同时,去噪效果相当出色。
六、双边滤波
双边滤波的主要作用是在平滑图像内部区域的同时,有效保留边缘轮廓,因此常被应用于人像美颜处理。
双边滤波的函数原型如下:
bilateralFilter(img,d,sigmaColor,sigmaSpace)
双边滤波的应用代码案例:
img = cv2.imread('1.jpg')
result = cv2.bilateralFilter(img, 9, 50, 50)
cv2.imshow('org', img)
cv2.imshow('result', result)
cv2.waitKey(0)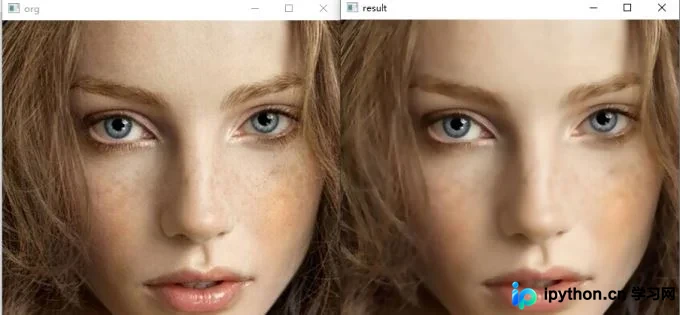
从处理结果图可以看出,美颜效果显著,且边缘轮廓的保留程度在可接受范围内,实现了平滑与细节的平衡。
七、Sobel算子
前文介绍的几种滤波均属于低通滤波,而Sobel算子属于高通滤波,其核心作用是检测图像边缘。
Sobel算子的实现步骤如下:
首先计算x轴方向的梯度,接着计算y轴方向的梯度,最后将两个方向的梯度结果相加得到最终边缘信息。
Sobel算子的函数原型为:
Sobel(src,ddepth,dx,dy,ksize=3,…)
Sobel算子的代码案例:
chess = cv2.imread('chess.png')
# 求y方向边缘
dy = cv2.Sobel(chess, cv2.CV_64F, 1, 0, ksize=5)
# 求x方向边缘
dx = cv2.Sobel(chess, cv2.CV_64F, 0, 1, ksize=5)
# 二者相加
result = dy + dx

cv2.imshow('chess', chess)
cv2.imshow('dy', dy)
cv2.imshow('dx', dx)
cv2.imshow('result', result)
cv2.waitKey(0)
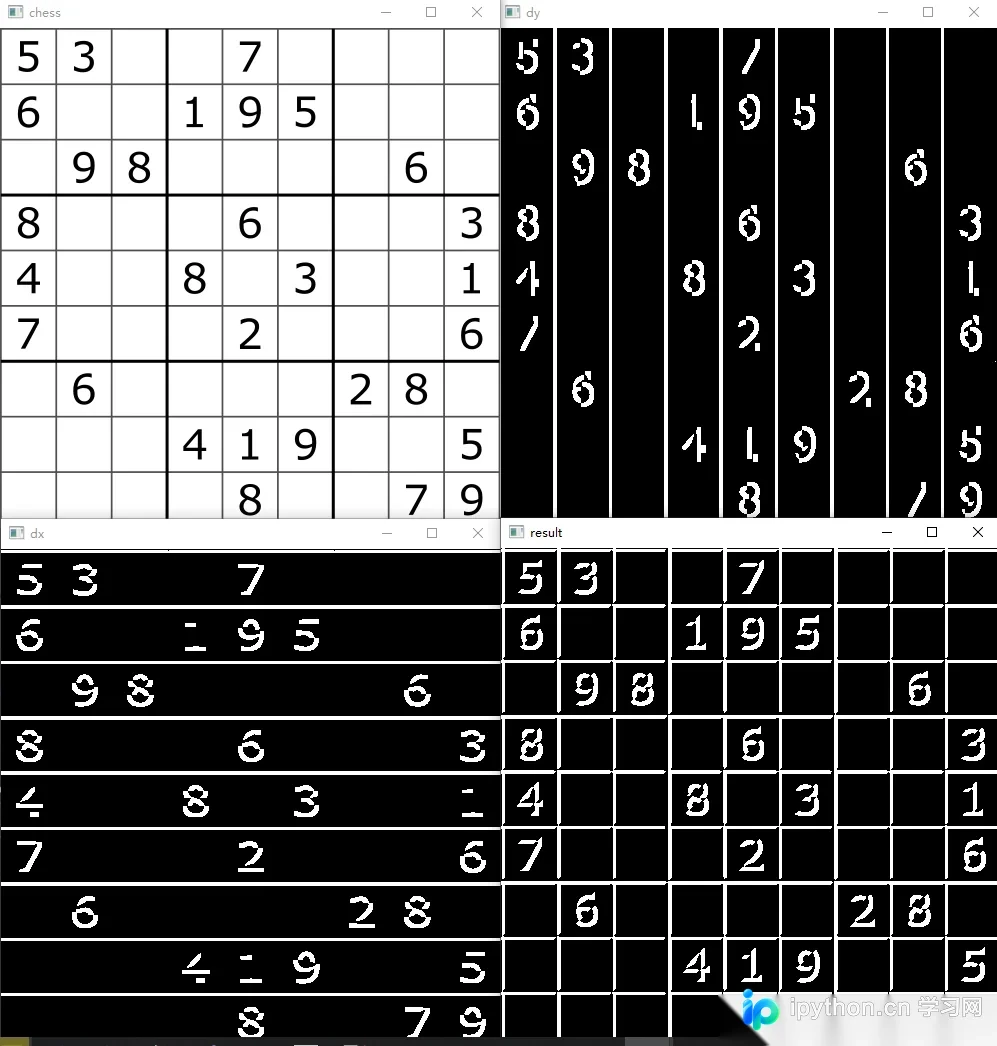
从上图可以明显看出,当dx设置为1时,求得的是y方向上的边缘信息;反之,dy设置为1时求得x方向边缘。最终结果是二者相加,即Sobel算子的完整输出。需要注意的是,不能一开始就将dx和dy同时设为1,否则无法正确分离并合成边缘信息。
八、Scharr算子
Scharr算子与Sobel类似,但使用的卷积核系数不同,且仅支持3x3尺寸,只能单独计算x方向或y方向的边缘信息。
Scharr算子的函数原型为:
Scharr(src,ddepth,dx,dy)
此处省略演示代码,因为该算子使用频率较低。其主要优势在于能检测到更细微的边缘,当Sobel的ksize参数设置为-1时,其效果等同于Scharr算子。
九、拉普拉斯算子
拉普拉斯算子的优点在于能够同时计算两个方向的边缘信息。
然而,其缺点是对噪声非常敏感,因此通常需要先进行去噪处理,然后再调用拉普拉斯算子。
拉普拉斯算子的函数原型为:
Laplacian(img,ddepth,ksize=1)
拉普拉斯算子的代码案例:
chess = cv2.imread('chess.png')
result = cv2.Laplacian(chess, cv2.CV_64F, ksize=5)

cv2.imshow('chess', chess)
cv2.imshow('result', result)
cv2.waitKey(0)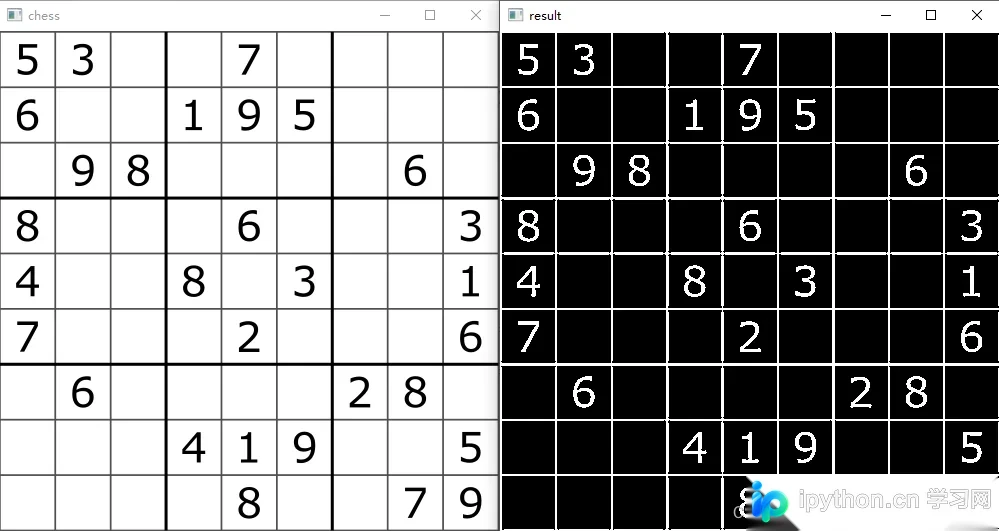
从效果上看,相比Sobel算子,拉普拉斯算子的实现步骤更为简单,且边缘提取效果良好。但其缺点在于,如果图像噪声过多,处理效果会显著变差。
十、Canny算法
Canny边缘检测算法的实现步骤包括:
1、使用5x5的高斯滤波消除图像噪声;
2、使用Sobel算子计算图像梯度的方向(0°、45°、90°、135°);
3、对梯度幅值进行非极大值抑制,取局部极大值;
4、使用双阈值进行边缘连接与筛选。
Canny算法的函数原型为:
Canny(img,minVal,maxVal,…)
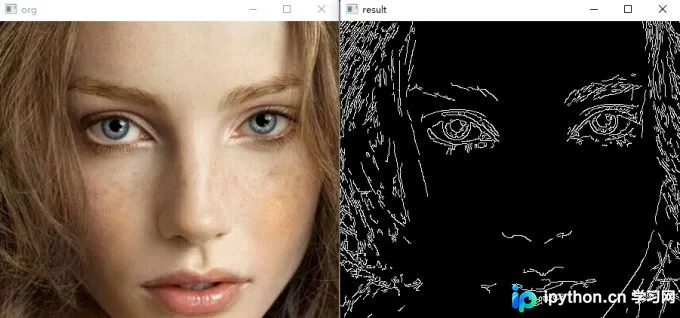
其中,minVal和maxVal分别代表低阈值和高阈值。如果两者差值过大,可能会导致部分边缘信息丢失或引入过多噪声。
Canny算法的代码案例:
img = cv2.imread('1.jpg')
result = cv2.Canny(img, 100, 200)

cv2.imshow('org', img)
cv2.imshow('result', result)
cv2.waitKey(0)
以上就是Python OpenCV学习之图像滤波详解的详细内容,更多关于Python OpenCV图像滤波的资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















