


Python结合asyncio实现异步串口非阻塞读写
介绍如何使用 Python 的 asyncio 与 pyserial-asyncio 库实现串口的非阻塞异步并发读写,涵盖事件循环驱动、流式读写封装、全双工并发模型与常见坑点规避。
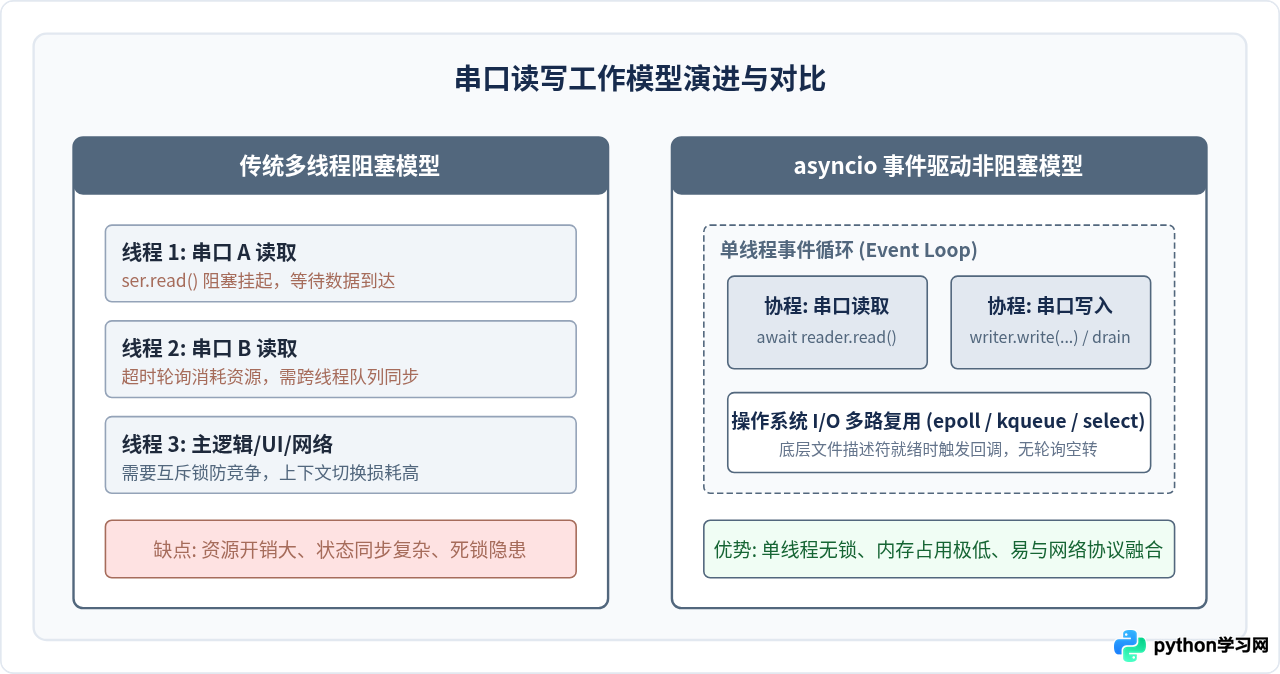
传统的串口读写通常基于同步阻塞调用,当程序执行 ser.read() 时,线程会一直挂起等待数据到达,或者依赖超时轮询与多线程模型。在同时处理网络通信、多串口设备或图形界面的场景下,多线程会引入线程同步、锁竞争以及上下文切换的开销。借助 Python 标准库的 asyncio 及其串口异步扩展 pyserial-asyncio,我们可以将底层操作系统串口文件描述符挂载到事件循环中,利用事件通知机制实现单线程内的全双工非阻塞读写。
一、为什么串口读写需要接入 asyncio
在标准 pyserial 库中,无论是轮询读还是指定超时时间读取,本质上都在占用操作系统线程的 CPU 时间切片或陷入内核阻塞。如果系统需要管理 5 个甚至 10 个传感器串口,常规做法通常是为每个串口启动 1 到 2 个专用线程进行收发,这不仅让错误捕获和资源释放变得繁琐,而且极易因全局解释器锁(GIL)及跨线程队列引入不必要的延迟。
异步 I/O 的核心优势在于将“等待数据到来”的控制权移交给底层系统的多路复用机制(如 Linux 上的 epoll 或 select)。当串口没有数据准备好时,当前协程主动让出执行权,事件循环可以立即去调度发送任务、处理网络请求或执行计算;一旦硬件缓冲区有字节进入,事件循环唤醒对应的读取协程提取数据。
二、环境准备与依赖安装
Python 标准库的 asyncio 自身并不直接提供串口硬件驱动,因此需要使用成熟的异步串口库 pyserial-asyncio。它底层基于 pyserial,并为 asyncio 封装了基于 Protocol/Transport 以及 Stream (Reader/Writer) 的高级 API。
安装命令如下:
pip install pyserial pyserial-asyncio需要注意平台差异:在 Linux 与 macOS 上,串口以标准字符设备(如 /dev/ttyUSB0 或 /dev/cu.usbserial-*)存在,底层完全兼容 POSIX 标准的非阻塞文件描述符;在 Windows 系统上,串口为 COM 端口,asyncio 底层依赖重叠 I/O(Overlapped I/O),在 Python 3.8 及以上版本中,通常建议确保事件循环采用默认的 ProactorEventLoop。
三、快速实现:通过 open_serial_connection 建立异步流
serial_asyncio.open_serial_connection 是最直观也最符合现代 asyncio 编程习惯的 API。它直接返回一组 (StreamReader, StreamWriter) 对象,使我们像操作网络 Socket 一样读写串口。
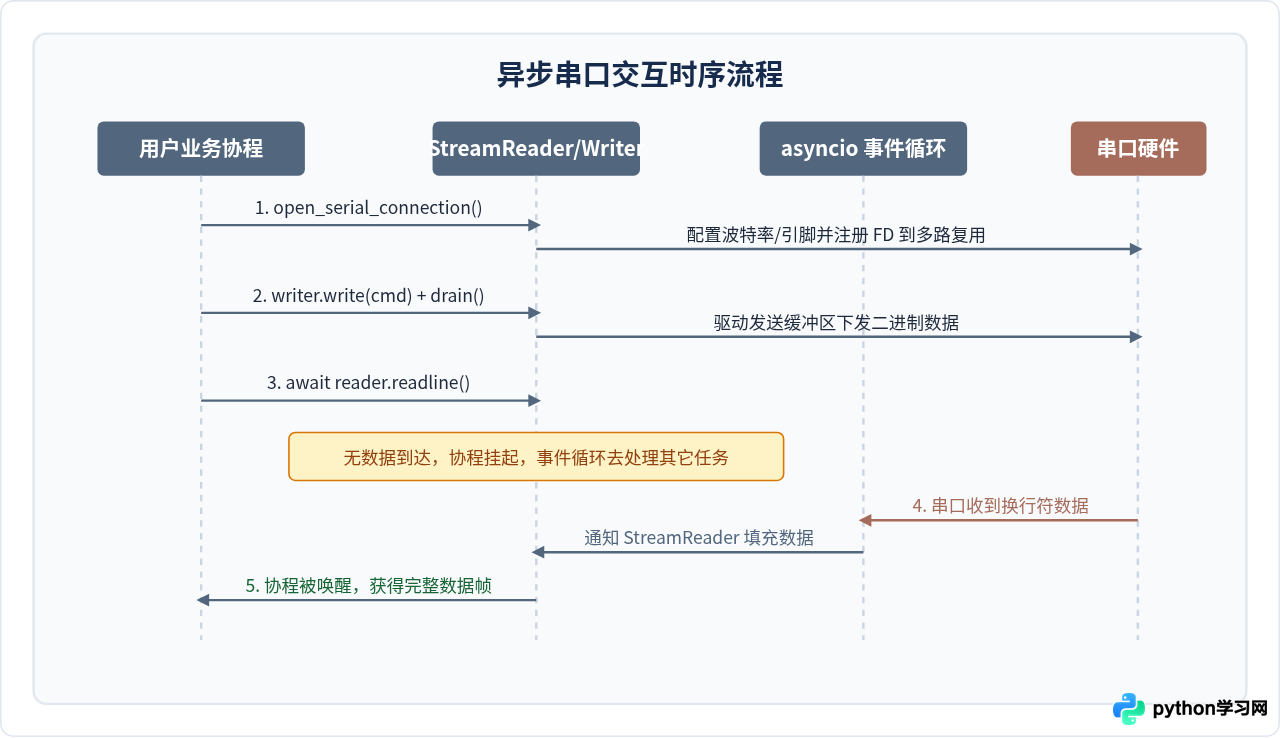
下面是一个标准的读写示例代码。我们建立连接后,向串口发送一条探测指令,并以异步方式等待行数据返回:
import asyncio
import serial_asyncio

async def main():
    # 建立串口异步读写流
    reader, writer = await serial_asyncio.open_serial_connection(
        url='/dev/ttyUSB0',   # Windows 上使用 'COM3'
        baudrate=115200
    )

    print("串口已成功打开,准备发送指令...")

    # 写入数据(写入操作进入缓冲区)
    writer.write(b"PING\n")
    # drain() 是关键:等待缓冲区数据全部刷入底层硬件
    await writer.drain()
    print("指令已发送,等待设备响应...")

    try:
        # 异步非阻塞等待接收一行数据,设置 5 秒超时防止挂死
        line = await asyncio.wait_for(reader.readline(), timeout=5.0)
        print(f"收到回复: {line.decode('utf-8', errors='replace').strip()}")
    except asyncio.TimeoutError:
        print("等待响应超时,设备未返回数据")
    finally:
        # 关闭连接并等待底层传输彻底释放
        writer.close()
        await writer.wait_closed()
        print("串口已安全关闭")

if __name__ == '__main__':
asyncio.run(main())writer.write() 仅仅是将字节写入用户态的发送缓冲区,并不保证数据立刻被操作系统发送。调用 await writer.drain() 会挂起当前协程,直到底层写操作排空或流量受控,这是保证发送时序和避免内存缓冲区溢出的核心方法。
四、全双工并发模式:独立读写任务
实际的工业设备或传感器交互通常不是一问一答的同步模式。设备往往会以 50Hz 或 100Hz 的频率不间断上报遥测数据,而上位机也会随机下发控制命令。此时我们需要将“读取”与“写入”解耦成两个长期并发运行的协程。
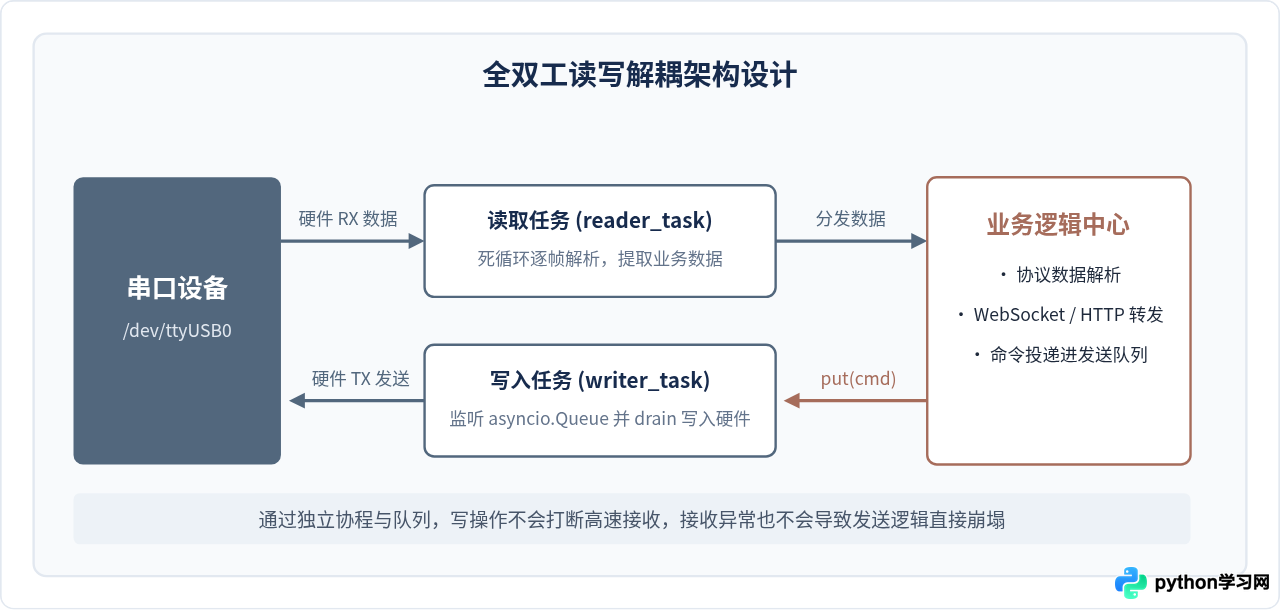
实现该架构的代码非常结构化:利用一个 asyncio.Queue 暂存待发送的数据帧,发送协程通过 await queue.get() 获取数据并发送;读取协程则持续运行 await reader.read(1024) 或 readline():
import asyncio
import serial_asyncio

async def reader_loop(reader: asyncio.StreamReader):
    """独立的数据接收协程"""
    print("[RX] 接收循环启动")
    try:
        while True:
            # 持续非阻塞读取数据(收到多少读多少)
            data = await reader.read(1024)
            if not data:
                # 收到空字节通常意味着底层设备断开连接
                print("[RX] 串口已被对端关闭")
                break
            print(f"[RX 收到] {data.hex()} ({data})")
    except asyncio.CancelledError:
        print("[RX] 接收循环收到取消信号,准备退出")
    except Exception as e:
        print(f"[RX 异常] {e}")

async def writer_loop(writer: asyncio.StreamWriter, send_queue: asyncio.Queue):
    """独立的数据发送协程,从队列中消费数据"""
    print("[TX] 发送循环启动")
    try:
        while True:
            # 等待业务层投递发送命令
            cmd = await send_queue.get()
            writer.write(cmd)
            await writer.drain()
            print(f"[TX 已发送] {cmd}")
            send_queue.task_done()
    except asyncio.CancelledError:
        print("[TX] 发送循环已取消")
    except Exception as e:
        print(f"[TX 异常] {e}")

async def business_logic(send_queue: asyncio.Queue):
    """模拟业务层周期性或按需下发指令"""
    for i in range(3):
        await asyncio.sleep(2.0)
        msg = f"CMD_SEQ_{i}\n".encode('utf-8')
        await send_queue.put(msg)

async def main():
    reader, writer = await serial_asyncio.open_serial_connection(
        url='/dev/ttyUSB0',
        baudrate=115200
    )

    send_queue = asyncio.Queue()

    # 将收、发、业务放入同一个任务组并发运行
    reader_task = asyncio.create_task(reader_loop(reader))
    writer_task = asyncio.create_task(writer_loop(writer, send_queue))
    biz_task = asyncio.create_task(business_logic(send_queue))

    # 等待业务逻辑运行完成
    await biz_task
    # 等待队列中的全部指令发送完毕
    await send_queue.join()

    # 取消后台长任务并平稳回收
    reader_task.cancel()
    writer_task.cancel()
    await asyncio.gather(reader_task, writer_task, return_exceptions=True)

    writer.close()
    await writer.wait_closed()
    print("系统已平稳停机")

if __name__ == '__main__':
    asyncio.run(main())
五、常见避坑指南与工程实践
将串口接入异步生态虽然带来了高效与整洁,但在实际工程调试中,有几个细节需要特别警惕:
- 粘包与断包处理:串口是流式(Stream-based)传输,而非面向消息报文(Message-based)。
reader.read(n)返回的数据块大小由系统缓冲区和波特率决定,不能假定单次读取刚好对应一条完整的业务指令。若通信协议基于换行符,可直接使用reader.readline();若为固定帧头+长度+校验和的二进制协议(如 Modbus、自定义航模协议),必须在协程内实现帧拼装状态机。 - 热插拔与设备掉线检测:当物理 USB 转串口线被意外拔出时,底层文件描述符通常会抛出
SerialException或OSError,或持续返回长度为 0 的字节块。因此在reader_loop中,如果检测到not data或捕获到 I/O 错误,必须主动退出循环并触发重连机制。 - 禁止在协程中调用同步 time.sleep():协程之间通过合作式调度运行在同一线程中。一旦在协程内部执行了同步阻塞的
time.sleep()或耗时极长的大循环,整个事件循环都会被冻结,所有串口的接收缓冲区都可能因为未能及时清空而发生溢出(Buffer Overrun)。耗时计算应移交asyncio.to_thread()或loop.run_in_executor()。
六、全文总结与选型决策
为了帮助开发者根据实际场景评估是否应引入 asyncio 串口方案,下表梳理了常见实现方案的核心特征与适用边界:
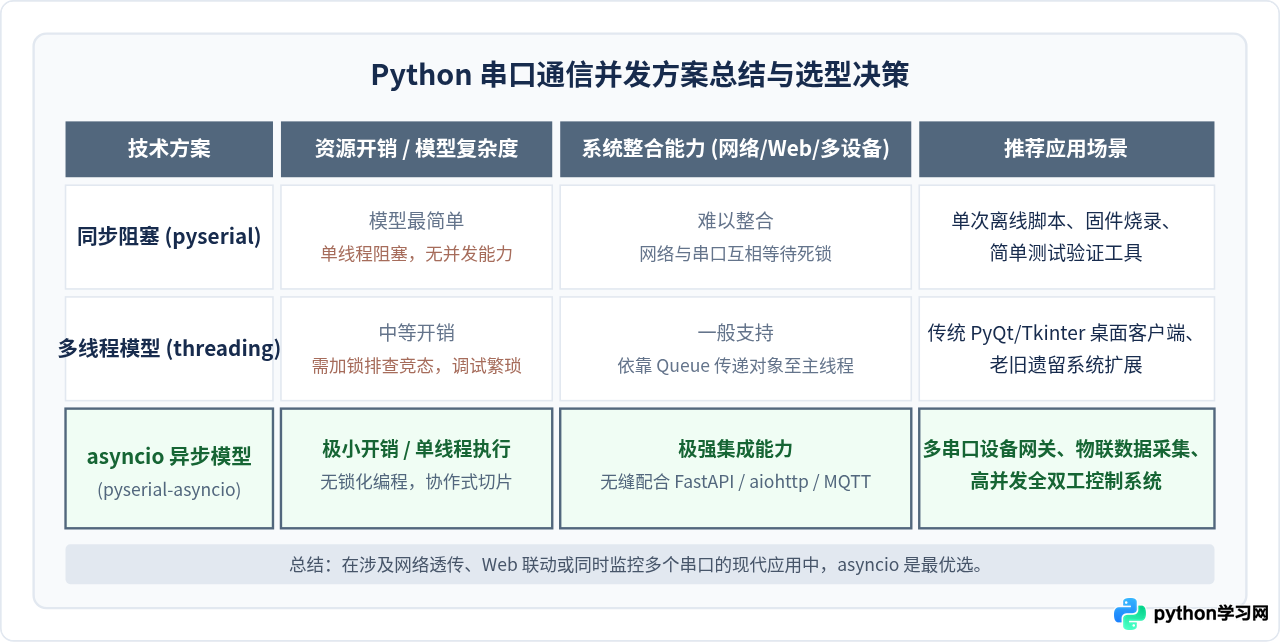
结合 asyncio 以后,串口不再是一个割裂的阻塞源,而是可以作为标准异步数据流自然融入整体应用架构。无论是把采集到的遥测信息直接 await websocket.send() 推送给前端,还是通过异步队列安全排队下发控制指令,都能够在单线程内保证极高执行效率与代码的直观优雅。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















