


Python怎么用NumPy批量计算三角函数值
本文详细讲解如何使用 Python 的科学计算库 NumPy 高效批量计算三角函数值,涵盖角度与弧度转换规范、向量化运算原理、多维矩阵处理技巧及常见避坑指南。
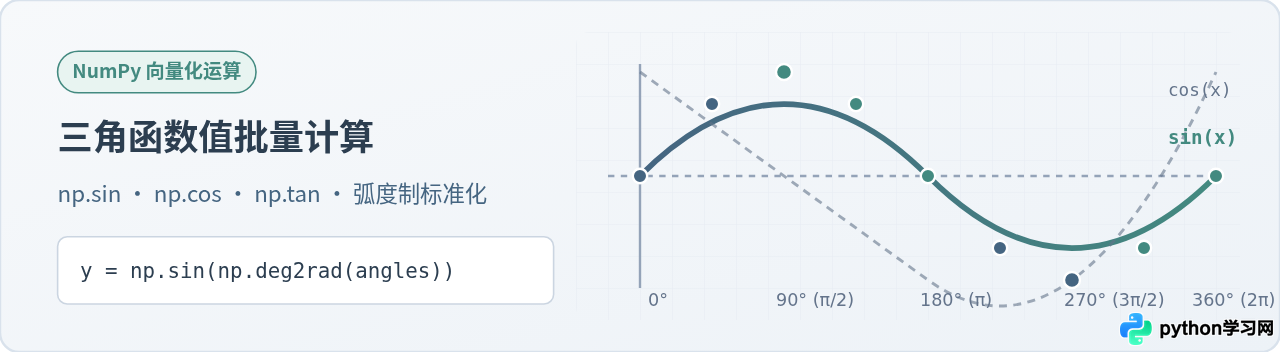
在 Python 中,如果需要对大量数据点批量求取正弦、余弦或正切等三角函数值,直接使用 Python 内置的 math 模块配合 for 循环不仅代码繁琐,在数据量达到数万或数百万时还会出现严重的性能瓶颈。标准的解决路径是使用科学计算库 NumPy。NumPy 提供了针对数组整体运算的通用函数(如 np.sin、np.cos、np.tan),能够在底层 C 语言级别并发批量映射整个数组。本文将详细讲解使用 NumPy 批量计算三角函数值的标准流程、角度与弧度转换规范、多维矩阵批处理以及必须注意的浮点精度与奇点问题。
一、核心前提:NumPy 三角函数一律接收弧度制
初学者在使用 NumPy 计算三角函数时最容易犯的错误,就是误将角度值(Degrees,如 30°、45°、90°)直接传递给三角函数。NumPy 的所有基础三角函数(包括 np.sin、np.cos、np.tan)在数学定义上均严格以弧度(Radians)为自变量输入。
如果直接执行 np.sin(30),NumPy 会将 30 解释为 30 弧度(约等于 1718.87 度),计算结果为 -0.98803...,而不是数学上期望的 0.5。
为了解决这一单位转换问题,NumPy 内置了批量角度与弧度的相互转换函数:
np.deg2rad(x):将角度数组批量转换为弧度数组(等价别名为np.radians(x))。其底层逻辑为x * (np.pi / 180.0)。np.rad2deg(x):将弧度数组批量转换回角度数组(等价别名为np.degrees(x))。其底层逻辑为x * (180.0 / np.pi)。
import numpy as np

# 常见的特殊角度列表(度)
angles_deg = np.array([0, 30, 45, 60, 90, 180])

# 第一步:转换为弧度制
angles_rad = np.deg2rad(angles_deg)

# 输出弧度结果(示例输出)
print("弧度序列:", angles_rad)
# 示例输出: [0.         0.52359878 0.78539816 1.04719755 1.57079633 3.14159265]
二、批量计算的标准操作步骤
掌握了弧度转换后,利用 NumPy 批量计算三角函数即可遵循清晰的四步工作流。无论处理一维序列、时间序列信号还是空间网格坐标,都可以按照“构造序列 → 转换弧度 → 向量化求值 → 结果校验”的标准顺序展开。
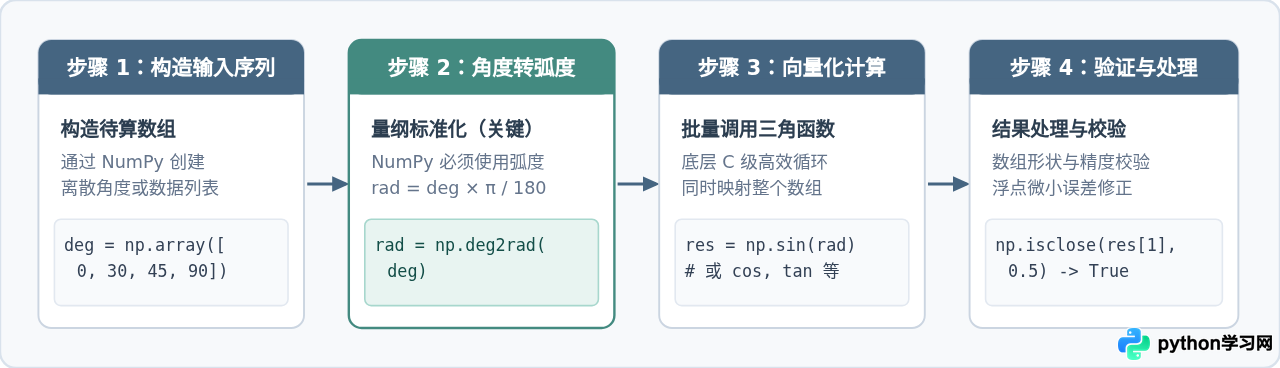
步骤 1:构造输入数据序列
在实际工程中,待计算的角度数据通常来自采集数据列表、等间距抽样序列或矩阵网格。可以使用 np.array() 包装既有列表,或使用 np.linspace(start, stop, num) 构造指定范围内的等间距采样点。
# 构造 0 到 360 度之间均匀分布的 9 个采样点
deg_array = np.linspace(0, 360, num=9)
# 示例输出: [  0.  45.  90. 135. 180. 225. 270. 315. 360.]
步骤 2:统一标准化为弧度
调用 np.deg2rad() 完成整个数组的原地或新数组向量化单位转换。转换后数组的维度与元素个数完全保持一致。
rad_array = np.deg2rad(deg_array)步骤 3:调用批量三角函数
直接将弧度数组传递给目标三角函数。NumPy 会在底层完成所有元素的求值,无需编写任何 Python 层的循环语句:
sin_vals = np.sin(rad_array)
cos_vals = np.cos(rad_array)
tan_vals = np.tan(rad_array)
步骤 4:结果校验与格式化查看
完成计算后,可以打印数组查看结果,或使用切片提取特定区间进行校验:
# 查看 45 度对应的计算结果
print("sin(45°):", sin_vals[1])   # 示例输出: 0.7071067811865475
print("cos(45°):", cos_vals[1])   # 示例输出: 0.7071067811865476
三、底层原理解析:为什么 NumPy 批量计算远快于普通循环
许多初学开发者会好奇:为什么推荐 np.sin(arr),而不是直接用列表推导式 [math.sin(x) for x in data]?这涉及到底层数据结构与 CPU 指令级的执行差异。
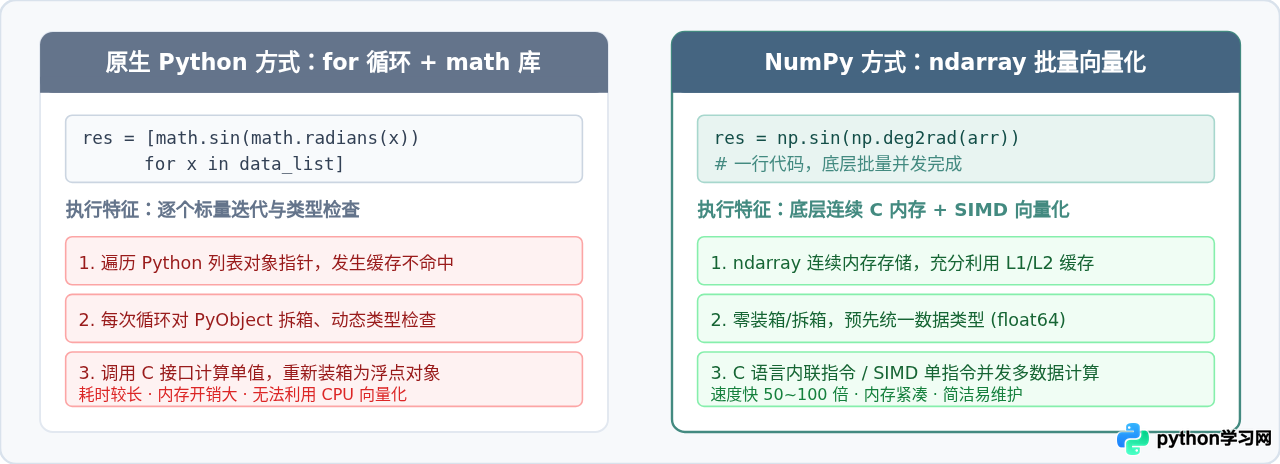
主要性能差异体现在以下三个核心层面:
- 内存布局连续性:标准 Python 的
list实际上存储的是指向各个独立对象的内存指针集合,数据在物理内存中离散分布;而 NumPy 的ndarray在内存中是严格连续的 C 语言风格内存块。连续内存大幅提高了 CPU 高速缓存(L1/L2 Cache)的命中率。 - 消除了动态装箱与拆箱(Unboxing/Boxing):在 Python 原生循环中,每次遍历元素都需要检查对象类型、提取底层数值、运算完毕后再将其重新包装成新的
PyFloatObject。NumPy 数组预先限定了统一的数据类型(如float64),计算过程直接在 C 数据类型上运行,完全避免了解释器开销。 - SIMD 向量化指令集优化:NumPy 的底层数学内核链接了优化过的 BLAS/LAPACK 或经过现代编译器向量化优化的 C 代码,能够充分利用现代 CPU 的 SIMD(Single Instruction Multiple Data,单指令多数据)指令集(如 AVX2、AVX-512、NEON),单条指令即可并发计算 4 个或 8 个双精度浮点数。
在百万量级的数据点测试中,NumPy 批量计算的耗时通常仅为纯 Python 原生循环的 1/50 至 1/100,速度提升极为显著。
四、多维数组与矩阵的批量运算
NumPy 三角函数的强大之处在于其完全天然支持任意维度的数组(多维张量)与广播机制(Broadcasting)。无论传入的是一维向量、二维表格矩阵还是三维图像点云,函数的输出形状与输入完全一致。
二维网格曲面生成示例
在物理波形模拟、计算机视觉或热力图绘制中,常常需要基于平面直角坐标系批量计算二维波形 $z = \sin(x) + \cos(y)$。利用 np.meshgrid 配合向量化三角函数,代码极为简洁:
import numpy as np

# 构建 X 轴和 Y 轴坐标序列(-π 到 π)
x = np.linspace(-np.pi, np.pi, 100)
y = np.linspace(-np.pi, np.pi, 100)

# 生成 2D 坐标网格
X, Y = np.meshgrid(x, y)

# 批量计算二维网格上的复合三角函数曲面
Z = np.sin(X) + np.cos(Y)

print("X 网格形状:", X.shape)  # 示例输出: (100, 100)
print("Z 结果形状:", Z.shape)  # 示例输出: (100, 100)
print("Z 阵列局部采样:
", Z[:2, :2])五、常见易错陷阱与应对策略
在批量计算三角函数值时,浮点数的计算机表示机制与数学定义域的边界情况常常引发意料之外的 Bug。以下是必须注意的三个高频陷阱及规范处理方式。
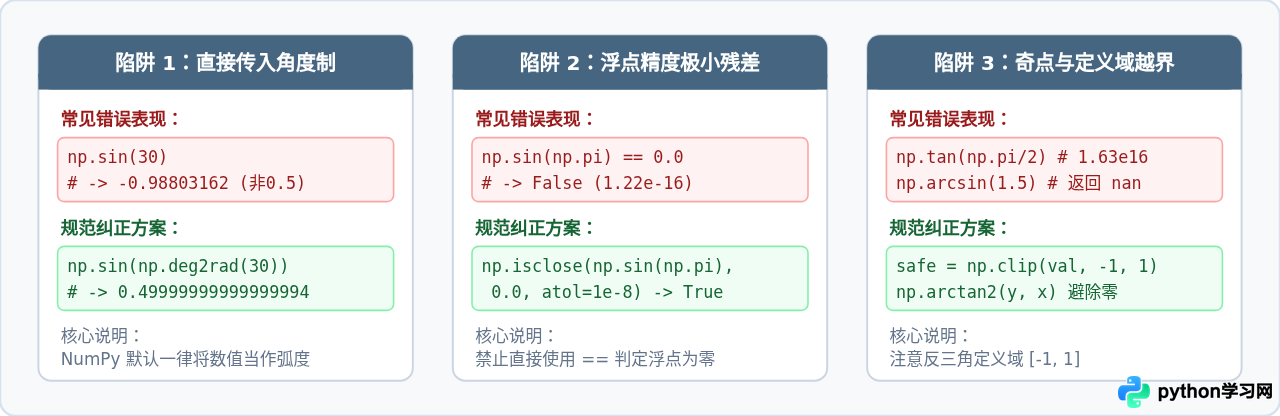
1. 浮点精度残差导致“不能直接判零”
在理论数学中,$\sin(\pi) = 0$。但在计算机中,np.pi 是圆周率的二进制双精度浮点近似值(约为 3.141592653589793),并非绝对无限精度的实数。
因此执行 np.sin(np.pi) 时,返回结果为 1.2246467991473532e-16(即一个极其接近 0 但并不严格等于 0 的非零小数)。如果代码中直接使用 val == 0.0 作为判断条件,分支逻辑将永远判定为 False。
np.isclose()(针对单个或批量元素标量比较)与 np.allclose()(针对整个数组匹配),允许指定绝对误差 atol 和相对误差 rtol:
# 错误判断方式
print(np.sin(np.pi) == 0.0)  # 示例输出: False

# 正确规范方式
is_zero = np.isclose(np.sin(np.pi), 0.0, atol=1e-10)
print("是否近似为零:", is_zero)  # 示例输出: True
2. 正切函数的奇点与极大值
正切函数 $ an(x)$ 在 $x = \pi/2$(90°)处在数学上趋向于无穷大(奇点)。但在 NumPy 中,由于 np.pi / 2 的浮点截断误差,自变量并不完全等于精准的无理数 $\pi/2$。
因此 np.tan(np.deg2rad(90)) 不会抛出除零错误(ZeroDivisionError),而是输出一个极为庞大的有限浮点数(例如 1.633123935319537e+16)。在批量处理中如果包含 90° 的奇数倍采样点,建议在后续计算前对结果进行截断(例如使用 np.clip())或过滤。
3. 反三角函数的定义域越界与 NaN 警告
反三角函数 np.arcsin() 与 np.arccos() 在实数范围内的数学定义域严格限定在 $[-1.0, 1.0]$ 之间。如果在批量计算过程中,因之前的算术累积误差导致输入数组中出现了 1.0000000000000002,NumPy 会触发 RuntimeWarning: invalid value encountered in arcsin,并将越界位置的结果置为 np.nan。
raw_input = np.array([-1.0, 0.0, 1.000000001])

# 预防方式:使用 np.clip 将数值严格限制在 [-1.0, 1.0] 内
clean_input = np.clip(raw_input, -1.0, 1.0)
arcsin_result = np.arcsin(clean_input)
print("安全计算反正弦:", arcsin_result)
4. 方位角与正切反推:优先使用 np.arctan2
在根据平面直角坐标 $(x, y)$ 批量求解方位角时,很多初学者习惯使用 np.arctan(y / x)。这种做法存在两大缺陷:一是当 $x=0$ 时会触发除以零警告;二是无法区分第一象限 $(1, 1)$ 与第三象限 $(-1, -1)$,因为两者的商均为 1。
标准规范:请统一使用 np.arctan2(y, x)。该函数直接接收纵坐标与横坐标两个数组,自动处理 $x=0$ 的边界条件,并能正确识别全部四个象限,返回区间为 $[-\pi, \pi]$ 的真实方位角。
六、NumPy 三角函数全景速查体系
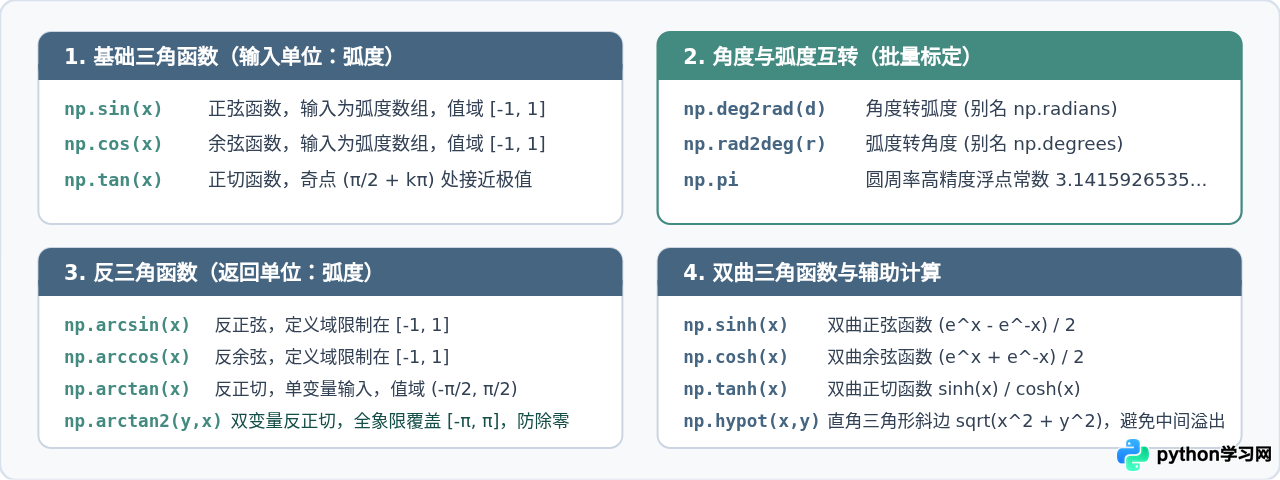
除了基础的 sin、cos、tan 外,NumPy 还配备了完整的反三角函数族、双曲函数族及几何辅助工具函数。下表与架构图总结了日常开发中最常用的接口及其关键参数约束:
| 函数名 | 数学含义 | 输入单位 / 约束 | 输出值域 |
|---|---|---|---|
np.sin(x) |
正弦函数 | 弧度制数组 | $[-1.0, 1.0]$ |
np.cos(x) |
余弦函数 | 弧度制数组 | $[-1.0, 1.0]$ |
np.tan(x) |
正切函数 | 弧度制数组 | 实数集(奇点处输出极值) |
np.arcsin(x) |
反正弦函数 | 定义域 $[-1.0, 1.0]$ | $[-\pi/2, \pi/2]$ 弧度 |
np.arccos(x) |
反余弦函数 | 定义域 $[-1.0, 1.0]$ | $[0, \pi]$ 弧度 |
np.arctan(x) |
单变量反正切 | 任意实数数组 | $(-\pi/2, \pi/2)$ 弧度 |
np.arctan2(y, x) |
全象限反正切 | 纵横坐标两个等长数组 | $[-\pi, \pi]$ 弧度 |
np.deg2rad(x) |
角度转弧度 | 角度数值(等价于 np.radians) |
对应弧度 |
np.rad2deg(x) |
弧度转角度 | 弧度数值(等价于 np.degrees) |
对应角度 |
np.hypot(x, y) |
直角三角形斜边长 | $\sqrt{x^2 + y^2}$ 直角边 | 非负实数(内部防溢出处理) |
七、综合实战代码示例
下面给出一个集成了“批量数据生成、角度到弧度转换、多函数同时计算、矩阵组织与精度校正”的完整工程模板,可以直接复制并运行:
import numpy as np

def batch_trigonometric_demo():
    # 1. 批量生成 0° 到 360°,步长为 30° 的角度数组
    angles_deg = np.arange(0, 361, 30)

    # 2. 将角度统一转换为弧度制
    angles_rad = np.deg2rad(angles_deg)

    # 3. 向量化批量计算正弦与余弦
    sin_vals = np.sin(angles_rad)
    cos_vals = np.cos(angles_rad)

    # 4. 浮点精度修正:将极小残差(例如 1e-15 量级)校正为精准的 0.0
    sin_clean = np.where(np.isclose(sin_vals, 0.0, atol=1e-12), 0.0, sin_vals)
    cos_clean = np.where(np.isclose(cos_vals, 0.0, atol=1e-12), 0.0, cos_vals)

    # 5. 组合成二维报表矩阵并格式化输出
    report = np.column_stack((angles_deg, sin_clean, cos_clean))

    print(f"{'角度(deg)':>10} | {'sin(x)':>10} | {'cos(x)':>10}")
    print("-" * 38)
    for row in report:
        print(f"{row[0]:>10.0f} | {row[1]:>10.4f} | {row[2]:>10.4f}")

if __name__ == "__main__":
    batch_trigonometric_demo()
运行上述脚本后,将获得各角度对应的整齐三角函数对照表。通过规范使用 np.deg2rad() 与 NumPy 向量化 API,无论面对几十个离散点还是千万级的工程采样数据,都能以最简明的代码和顶级的性能完成计算。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















