


MicroPython在STM32上怎么实现中断与定时器功能
详细讲解在STM32微控制器上使用MicroPython实现GPIO外部中断与硬件定时器的完整开发流程,深入解析ISR内存限制、异常缓冲区配置以及按键去抖等工程实践。
在STM32微控制器上运行MicroPython时,实现中断与定时器功能的核心在于利用标准 machine 模块提供的硬件抽象接口。通过 Pin.irq() 可以捕获外部GPIO引脚的电平跳变并实时触发中断服务程序(ISR),而通过 Timer 类则能够建立精确的硬件时基以周期性或单次执行特定任务。掌握这两项功能,不仅需要熟悉API的调用参数,更需要理解MicroPython中断运行时的特殊限制——尤其是中断上下文中的内存分配禁令与软中断排队机制。
核心机制:MicroPython在STM32上的中断运行模型
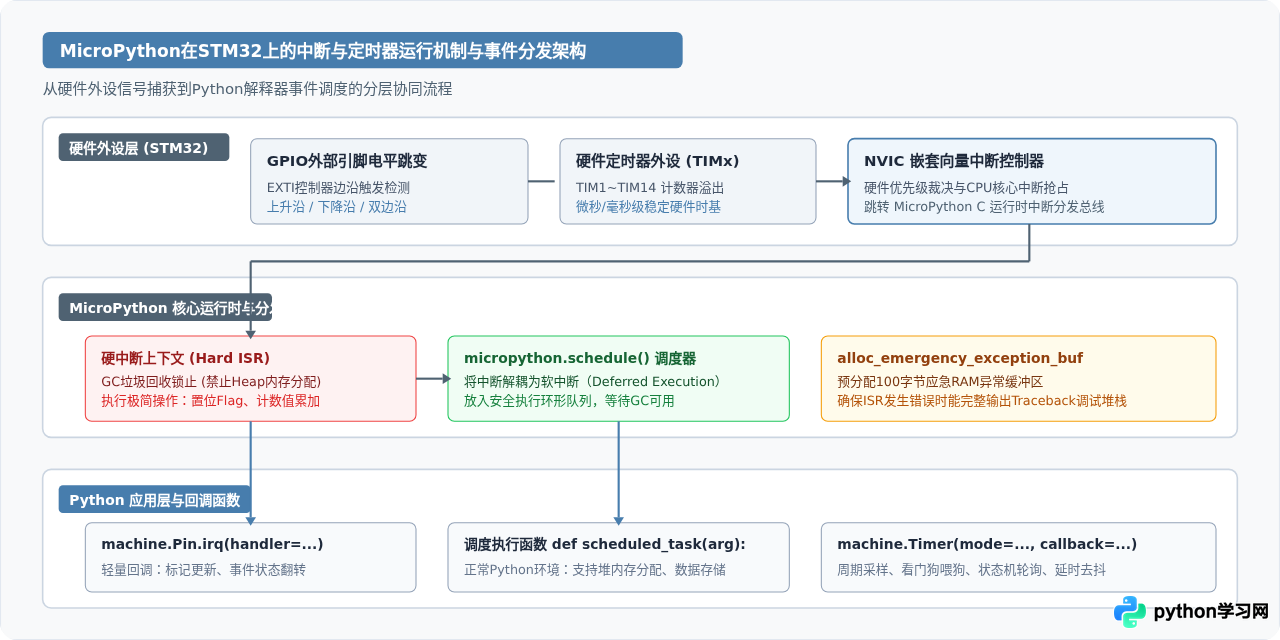
STM32芯片本身拥有强大的嵌套向量中断控制器(NVIC)与外部中断/事件控制器(EXTI)。在C语言裸机开发中,外设信号会直接进入中断向量表并跳转到对应的C函数。而在MicroPython环境下,当硬件中断发生时,底层的C语言ISR首先捕获该信号,接着锁定垃圾回收器(GC),然后在受限的上下文内执行用户预先注册的Python回调函数。
这种运行模型决定了一个至关重要的开发约束:硬中断服务程序(Hard ISR)内严禁进行任何内存堆(Heap)分配。在Python中,许多看似平常的操作都会隐式分配内存,例如创建新列表、向列表追加元素、创建字典、格式化浮点数字符串甚至某些异常抛出。如果在硬中断内发生堆分配,MicroPython会直接抛出 MemoryError: memory allocation not allowed in ISR。
为了让开发者能够安全地处理复杂逻辑,MicroPython引入了 micropython.schedule() 调度机制。它允许中断在捕获事件后,把较为耗时的逻辑作为“软中断”放入执行队列,待解释器回到主事件循环且GC处于解锁状态时再平稳运行。
GPIO外部中断(EXTI):从引脚配置到事件触发
STM32的每个通用I/O引脚都可以映射到EXTI外部中断线上。在MicroPython中,主要通过 machine.Pin 对象的 irq() 方法进行中断注册与触发方式设置。
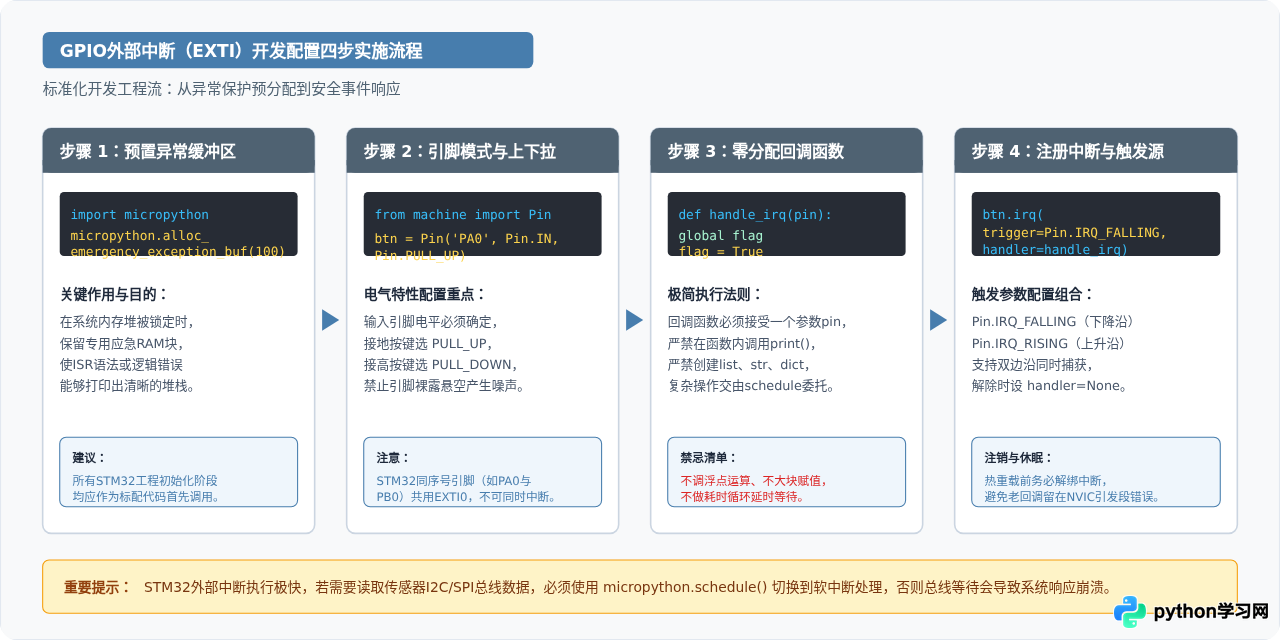
实现外部中断通常遵循以下四个规范步骤:
- 分配异常缓冲区:在代码最开始调用
micropython.alloc_emergency_exception_buf(100)。若不配置该缓冲,ISR抛出异常时会因为无法动态分配内存而只显示静默失败或晦涩的错误代码,增加排查难度。 - 初始化引脚并配置内部上下拉:明确引脚是上拉(
Pin.PULL_UP)还是下拉(Pin.PULL_DOWN),杜绝引脚悬空带来的外部杂散信号误触发。 - 编写轻量级回调函数:确保回调函数参数接收一个引脚对象
pin,并在函数内部只进行原子操作(例如置位布尔值、修改整数或调用预分配的bytearray)。 - 绑定中断事件与触发方式:使用
pin.irq()绑定回调,并通过按位或运算符|组合触发条件(例如Pin.IRQ_FALLING | Pin.IRQ_RISING)。
完整外部中断示例代码
下面是一段可以直接在STM32开发板(如Pyboard、STM32F401/F411 BlackPill)上运行的外部中断代码。示例中采用板载按键触发LED翻转,并借助 schedule 打印带有时间戳的调试信息:
import micropython
import time
from machine import Pin

# 1. 预分配异常信息缓冲区,确保ISR出错时能打印完整堆栈
micropython.alloc_emergency_exception_buf(100)

# 2. 初始化硬件引脚:PA0连接按键(按键另一端接地,启用内部上拉)
# PC13通常为STM32常用板载LED(低电平点亮或高电平点亮)
button = Pin('PA0', Pin.IN, Pin.PULL_UP)
led = Pin('PC13', Pin.OUT)

# 状态记录变量
trigger_count = 0

def deferred_log(arg):
    """
    通过 micropython.schedule 调用的普通函数
    此时已处于主线程上下文,允许分配内存、格式化字符串以及打印
    """
    print("中断事件捕获成功 | 累计触发次数: {} | 引脚电平: {}".format(trigger_count, arg))

def button_isr(pin):
    """
    硬中断服务程序:保持极简,零堆分配
    """
    global trigger_count
    trigger_count += 1
    led.value(not led.value()) # 翻转LED

    # 尝试将耗时输出委托给软调度队列
    try:
        micropython.schedule(deferred_log, pin.value())
    except RuntimeError:
        # 如果队列已满则忽略,避免崩溃
        pass

# 3. 注册下降沿中断
button.irq(trigger=Pin.IRQ_FALLING, handler=button_isr)

print("外部中断初始化完成,等待按键动作...")
while True:
    # 主循环执行其他业务,无需轮询引脚
    time.sleep(1)
定时器(Timer):周期性节拍与单次延时控制
在嵌入式系统中,依赖 time.sleep() 往往会导致CPU空转并阻塞其他任务的推进。STM32内置了多个高精度硬件定时器(TIM1~TIM14),MicroPython的 machine.Timer 封装了对这些底层硬件计数器的控制。
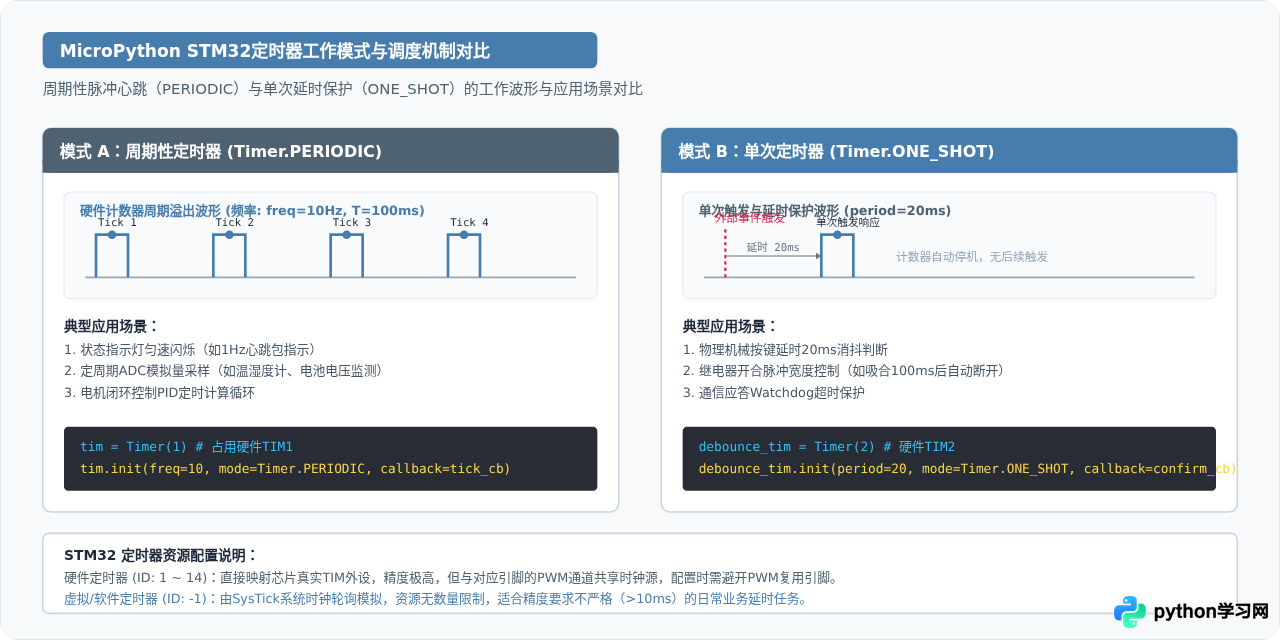
定时器工作模式划分
- 周期模式(
Timer.PERIODIC):定时器按照设定的频率(freq,单位Hz)或周期(period,单位毫秒)持续重复触发回调。常用于系统运行心跳灯、传感器定周期轮询采样与控制算法计算。 - 单次模式(
Timer.ONE_SHOT):定时器在启动后仅计时一次,触发回调后便自动停止计数。常用于按键硬件去抖动确认、通信协议应答超时保护以及脉冲发生控制。
周期性定时器与传感器采样示例
下面展示如何利用 Timer 建立一个每秒执行5次的周期时基,采集ADC引脚电压:
from machine import Timer, ADC, Pin

# 初始化ADC采样通道(STM32 PA1对应ADC1通道1)
adc = ADC(Pin('PA1'))
led = Pin('PC13', Pin.OUT)

# 采样计数
sample_counter = 0

def sensor_tick(timer):
    """
    Timer回调同样运行于中断上下文
    注意避免大量复杂计算,ADC读取通常为寄存器操作,耗时极短
    """
    global sample_counter
    val = adc.read_u16() # 读取16位归一化原始值(0~65535)
    sample_counter += 1
    led.value(not led.value()) # 翻转心跳指示灯

# 申请硬件TIM4,配置为每秒5Hz(即每200ms触发一次)
tim = Timer(4)
tim.init(freq=5, mode=Timer.PERIODIC, callback=sensor_tick)

print("定时器采样已启动...")
# 如需停止定时器,可在控制台或退出时调用:
# tim.deinit()
综合实战:中断与定时器协同实现硬件按键精准消抖
在实际硬件电路中,机械按键在闭合或断开的瞬间,金属弹片会产生持续 5ms~15ms 的杂散机械抖动。如果直接在 Pin.irq 中处理业务逻辑,单次按键往往会触发十几次假中断,导致计数值异常或状态误翻转。
解决该问题的经典工业设计是中断加单次定时器状态机协同:外部中断仅负责敏锐捕获按键被按下的第一个跳变边沿,一旦捕获立即临时屏蔽该中断,同时启动一个 20ms 的单次定时器(Timer.ONE_SHOT);当 20ms 延时到达后,定时器触发回调,重新读取引脚的实际电平,如果此时引脚依然处于按下状态,则确认按键有效,执行业务并重新开放中断。
import micropython
from machine import Pin, Timer

micropython.alloc_emergency_exception_buf(100)

btn = Pin('PA0', Pin.IN, Pin.PULL_UP)
led = Pin('PC13', Pin.OUT)

# 申请硬件定时器2作为单次消抖时钟
debounce_timer = Timer(2)

def timer_debounce_callback(timer):
    """
    20毫秒之后由定时器执行的二次核验函数
    """
    # 再次读取引脚物理电平
    if btn.value() == 0:  # 下拉接地说明按键确实保持按下
        led.value(not led.value())
        print("按键动作确认有效,LED已切换!")

    # 重新激活外部中断监听
    btn.irq(trigger=Pin.IRQ_FALLING, handler=btn_edge_isr)

def btn_edge_isr(pin):
    """
    外部中断仅负责首次捕获边沿
    """
    # 立即解绑中断,防止抖动毛刺重复触发
    btn.irq(handler=None)

    # 启动20毫秒单次定时器
    debounce_timer.init(period=20, mode=Timer.ONE_SHOT, callback=timer_debounce_callback)

# 初始绑定中断
btn.irq(trigger=Pin.IRQ_FALLING, handler=btn_edge_isr)
print("消抖系统运行中,请测试按下按键...")
核心规则、常见报错排查与资源释放
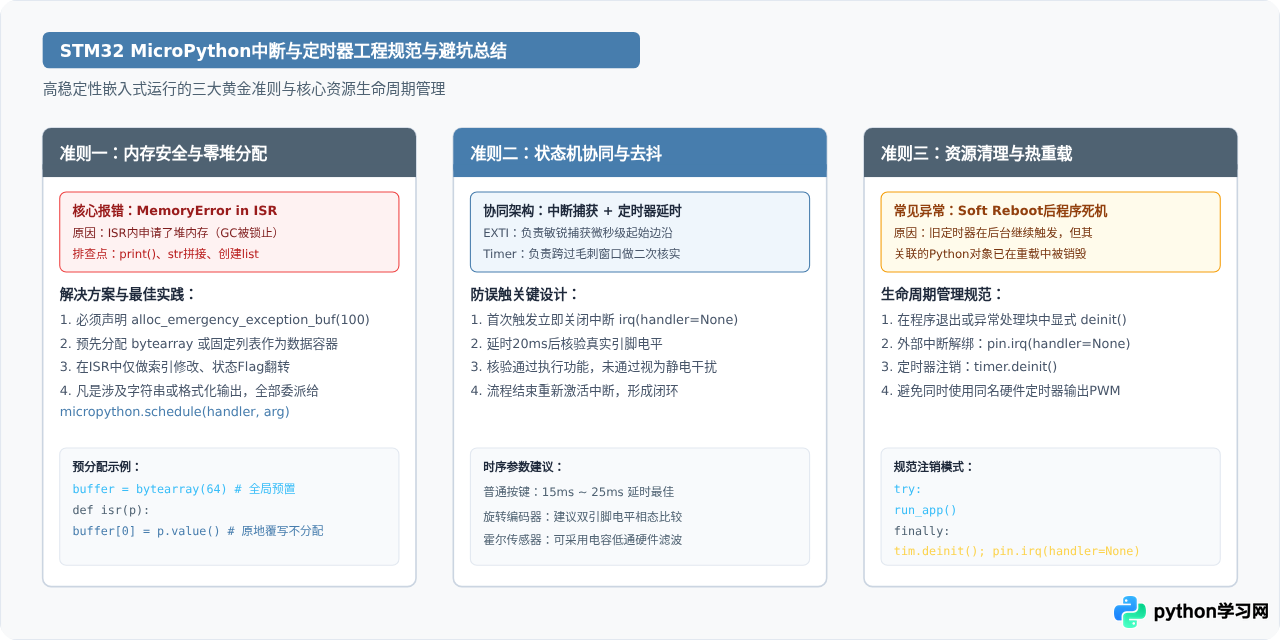
常见问题排查清单
| 故障现象 | 底层根本原因 | 针对性解决对策 |
|---|---|---|
MemoryError: memory allocation not allowed in ISR |
中断上下文中GC被锁定时触发了内存动态分配(如创建列表、字符串操作、字典赋值或浮点数格式化)。 | 将复杂逻辑移至 micropython.schedule(),或在模块顶层预先分配数据存储容器(如 bytearray)。 |
| 按键按下一次,计数器跳变多次 | 物理开关机械弹片在毫秒级微观时间内的物理抖动,被高灵敏度的EXTI全部捕捉。 | 采用“中断捕获边沿 + 单次定时器20ms延时核验”的状态机协同方案进行软件去抖。 |
| 软重启(Ctrl+D)后控制台卡死或抛出硬件故障 | 之前的硬件定时器仍在周期性触发中断,但其绑定的Python回调函数对象已随重载被回收释放。 | 在脚本主流程中加入 try...finally 保护,退出时调用 timer.deinit() 和 pin.irq(handler=None)。 |
| 中断抛出异常但控制台无任何提示,系统静默失效 | 未开启应急异常内存池,ISR抛出异常时无法申请构建Traceback堆栈所需的内存。 | 在程序入口处必须调用 micropython.alloc_emergency_exception_buf(100)。 |
在STM32上用好MicroPython的中断与定时器,核心在于分层思维:用硬中断与硬件定时器解决“何时发生”(微秒级精准捕获与定时拍打),用 schedule 和主循环解决“如何处理”(堆内存分配、数据存储与外设交互)。遵循“零堆分配”与“生命周期显式注销”两项规范,即可构建出响应敏捷且长期稳定运行的嵌入式微控制应用。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















