


Python绘制雷达图报错IndexError或ValueError排查
针对Python使用Matplotlib绘制雷达图时常见的IndexError和ValueError报错,深入分析数据闭合、角度序列对齐与极轴刻度标签绑定的核心机理,提供清晰的排查流程与标准化防御代码。
ValueError: x and y must have same first dimension 与 IndexError: index ... is out of bounds。绝大多数问题都出在雷达图特有的“首尾数据闭合”步骤:闭合操作只修改了数据值或角度序列中的一方,或者在绑定坐标轴刻度标签时错误使用了闭合后的数组。只要理清“轴刻度”与“绘图折线”两组坐标的维度差异,即可快速排查并彻底解决。
一、报错表现与排查切入点
雷达图(极坐标折线图)与常见的笛卡尔坐标系折线图在绘制机制上有一个关键区别:为了使多边形完全闭合,绘制线条时必须将首个顶点追加到末尾,形成 N+1 个点;而在极坐标系中指定特征名称(如刻度标签)时,特征总数依然只有 N 个。混淆这两类序列是引发报错的直接诱因。
在排查报错前,先通过终端输出的 Traceback 信息锁定报错类型与发生行:
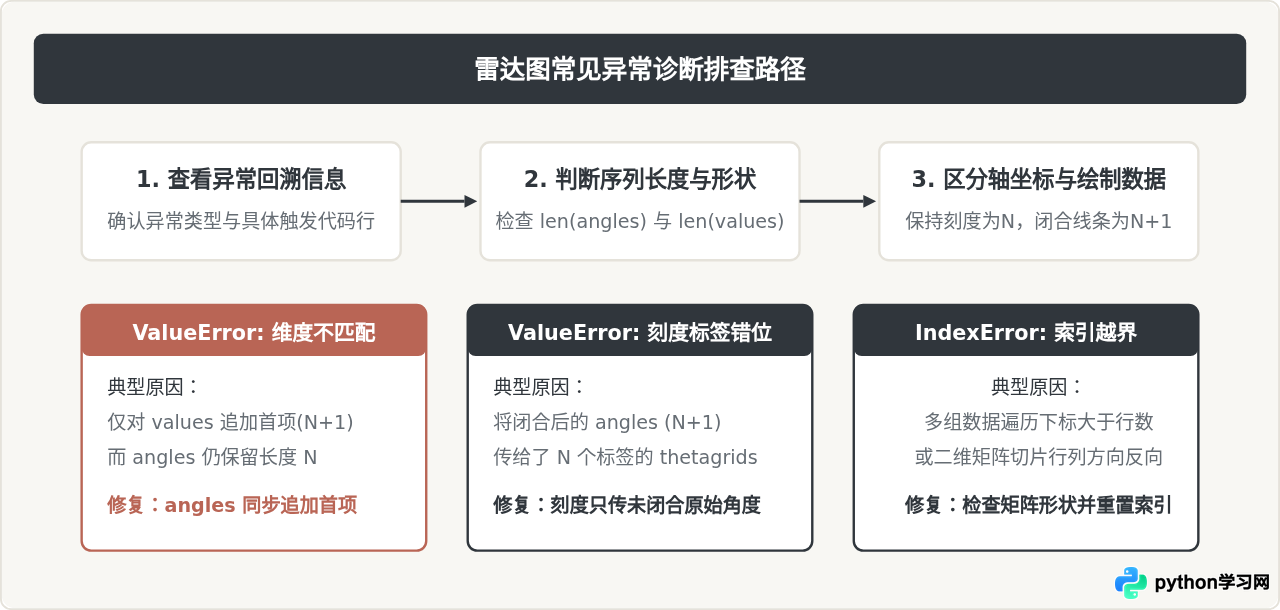
ValueError: x and y must have same first dimension:通常发生在调用ax.plot(angles, values)或ax.fill(angles, values)时,表示传入的角度数组angles与数值数组values长度不一致。ValueError: The number of tick labels must match the number of tick locations:发生在ax.set_thetagrids(angles, labels),说明传入的刻度点数量与文本标签数量不匹配。IndexError: index ... is out of bounds for axis 0 with size ...:通常出现在遍历多组数据绘制多边形、通过切片提取列指标,或者在自定义标签循环中下标越界。
二、深入剖析:“数据闭合”引发的维度陷阱
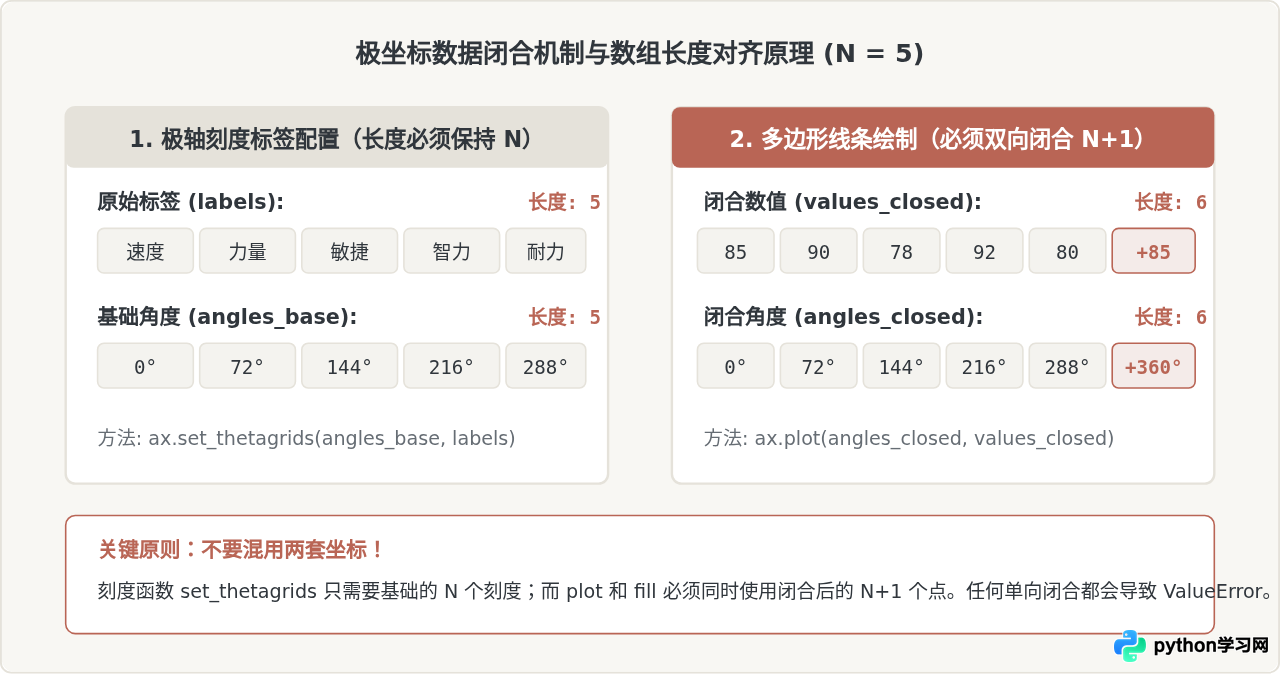
雷达图在数学上是一个极坐标多边形。假设我们要展示 5 项指标(例如:速度、力量、敏捷、智力、耐力)。计算机绘制折线时,画出 5 个点只能得到 4 条线段,首尾是断开的。为了画出封闭多边形,必须把第 1 个点追加到第 5 个点之后,形成包含 6 个坐标点的序列。
正是这个“追加首项”的动作,构成了大多数 ValueError 的温床:
- 单边闭合失衡:很多初学者写了
values = np.append(values, values[0]),此时values的长度由 5 变成了 6。但角度数组angles仍是np.linspace(0, 2*np.pi, 5, endpoint=False),长度为 5。执行ax.plot(angles, values)时,Matplotlib 发现两者的第一维度大小不同,立刻抛出ValueError: x and y must have same first dimension。 - 刻度绑定使用了闭合数组:设置极坐标轴外圈标签时,使用
ax.set_thetagrids(angles * 180 / np.pi, labels)。如果此时传入的是已经追加过首项的 6 元素角度数组,而labels只有 5 个特征名称,就会触发ValueError: The number of tick labels must match the number of tick locations。
三、三大高频报错场景复现与逐一修复
场景 1:ValueError: x and y must have same first dimension
错误代码重现:
import numpy as np
import matplotlib.pyplot as plt

labels = ['输出', '承伤', '机动', '辅助', '控制']
values = [80, 65, 90, 70, 85]

# 生成角度
angles = np.linspace(0, 2 * np.pi, len(labels), endpoint=False)

# 仅对数值进行了闭合!
values = np.concatenate((values, [values[0]]))

fig, ax = plt.subplots(subplot_kw=dict(polar=True))
# 此时 len(angles) 是 5,len(values) 是 6,抛出 ValueError
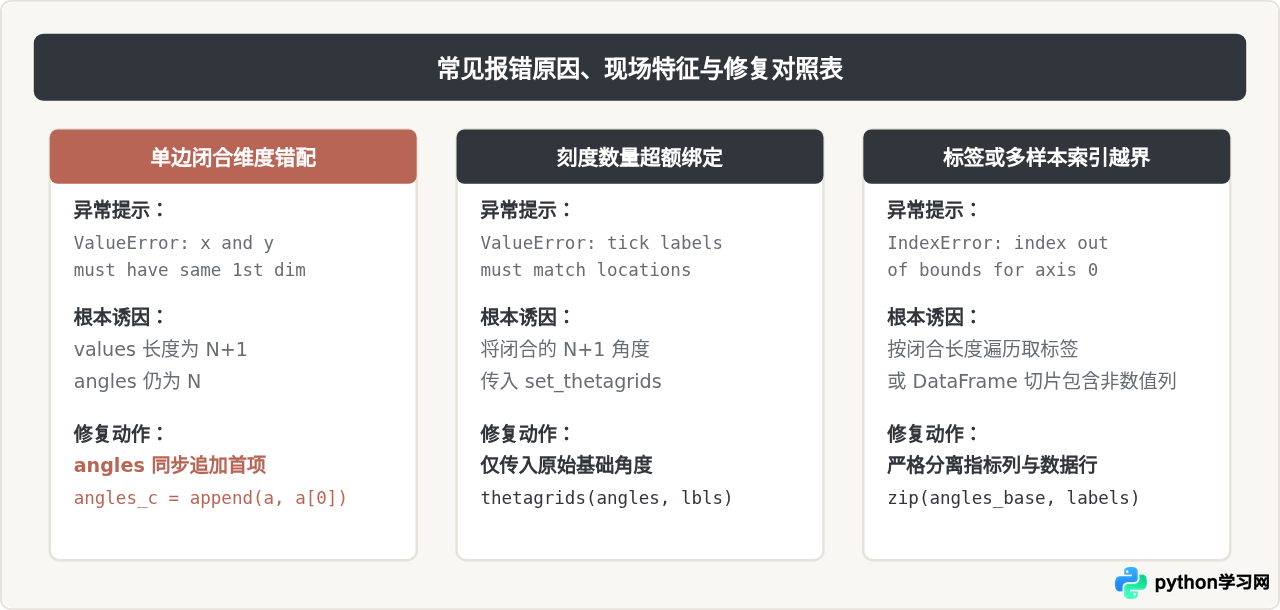
ax.plot(angles, values)根因与修复:plot() 函数要求传入的 X 坐标与 Y 坐标在第 0 维大小完全一致。既然 values 追加了首元素,angles 也必须同步追加对应的首元素:
# 正确修复方案:同步闭合角度与数值
angles_closed = np.concatenate((angles, [angles[0]]))
values_closed = np.concatenate((values, [values[0]]))

ax.plot(angles_closed, values_closed)
ax.fill(angles_closed, values_closed, alpha=0.25)
场景 2:ValueError: The number of tick labels must match the number of tick locations
错误代码重现:
# 已经执行了闭合
angles_closed = np.concatenate((angles, [angles[0]]))

# 将闭合后的 6 个角度作为刻度位置传入
ax.set_thetagrids(angles_closed * 180 / np.pi, labels)
# labels 只有 5 个,locations 有 6 个,抛出 ValueError根因与修复:set_thetagrids 要求位置序列与标签文本严格一一对应。由于 0° 和 360° 在圆周上是同一个轴,闭合点不需要重复设置标签。刻度设置必须使用未闭合的基础角度:
# 正确修复方案:只用未闭合的原始 angles 设置标签
ax.set_thetagrids(angles * 180 / np.pi, labels)
场景 3:IndexError: index ... is out of bounds for axis 0
在批量绘制多角色、多团队或通过 Pandas DataFrame 读取数据时,IndexError 往往表现为下标超出数组边界。常见触发原因包括:
- 特征列与循环变量错位:例如 DataFrame 包含了额外的“名字(Name)”或“分组(Group)”非数值列,在切片提取特征时使用了错误的列范围,导致列数与标签列表长度不一致。
- 矩阵转置方向错误:当使用二维 NumPy 数组组织多行数据时,通过
data[i]遍历行,但矩阵实际形状为(features, samples)而非(samples, features),造成行数小于迭代次数。 - 循环中手动用下标访问标签:在为每个顶点添加数值标注(
ax.text)时,循环范围设置成了range(len(values_closed))(6次),但试图索引labels[i],当i=5时发生IndexError: list index out of range。
四、规范的防御性雷达图实现模板
为了从根本上避免此类报错,建议采用清晰分层的函数式模板,在数据进入绘图前加入断言(assert)检查:
import numpy as np
import matplotlib.pyplot as plt

def plot_radar_chart(categories, values_dict, title="综合能力评估"):
    """
    安全绘制雷达图模板函数
    :param categories: 维度标签列表,长度为 N
    :param values_dict: 数据字典 {"样本名": [数值1, 数值2, ...]},每个列表长度必须等于 N
    """
    N = len(categories)

    # 1. 严格检查入参长度
    for name, vals in values_dict.items():
        if len(vals) != N:
            raise ValueError(f"样本 '{name}' 数据长度 ({len(vals)}) 与标签数量 ({N}) 不一致!")

    # 2. 计算未闭合的基础角度(弧度制)
    angles_base = np.linspace(0, 2 * np.pi, N, endpoint=False)

    # 3. 构造用于折线与填充的闭合序列 (长度 N+1)
    angles_closed = np.concatenate((angles_base, [angles_base[0]]))

    # 4. 初始化极坐标画布
    fig, ax = plt.subplots(figsize=(6, 6), subplot_kw=dict(polar=True))

    # 设置起始角度在正上方 (北方向),顺时针排列
    ax.set_theta_offset(np.pi / 2)
    ax.set_theta_direction(-1)

    # 5. 设置坐标轴刻度与标签(关键:只传基础角度与标签,长度严格为 N)
    ax.set_thetagrids(angles_base * 180 / np.pi, categories)

    # 6. 遍历绘制各组数据(关键:数值与角度均使用闭合序列)
    for name, vals in values_dict.items():
        vals_closed = np.concatenate((vals, [vals[0]]))
        ax.plot(angles_closed, vals_closed, linewidth=2, label=name)
        ax.fill(angles_closed, vals_closed, alpha=0.2)

    # 7. 设置径向范围与图例
    ax.set_ylim(0, 100)
    ax.legend(loc="upper right", bbox_to_anchor=(1.25, 1.1))
    ax.set_title(title, y=1.08, fontweight="bold")

    return fig, ax

# 验证调用
labels = ['代码规范', '算法效率', '工程架构', '测试覆盖', '文档完整']
data = {
    '工程师 A': [88, 92, 75, 80, 85],
    '工程师 B': [70, 85, 90, 88, 78]
}

fig, ax = plot_radar_chart(labels, data)
plt.show()如果数据来源于 Pandas DataFrame,务必检查是否排除了作为 ID 或名称的文本列。推荐显式指定特征列,例如:categories = ['col1', 'col2', 'col3'],并通过 df[categories].to_numpy() 转换数据,以杜绝因多余列引发的 IndexError。
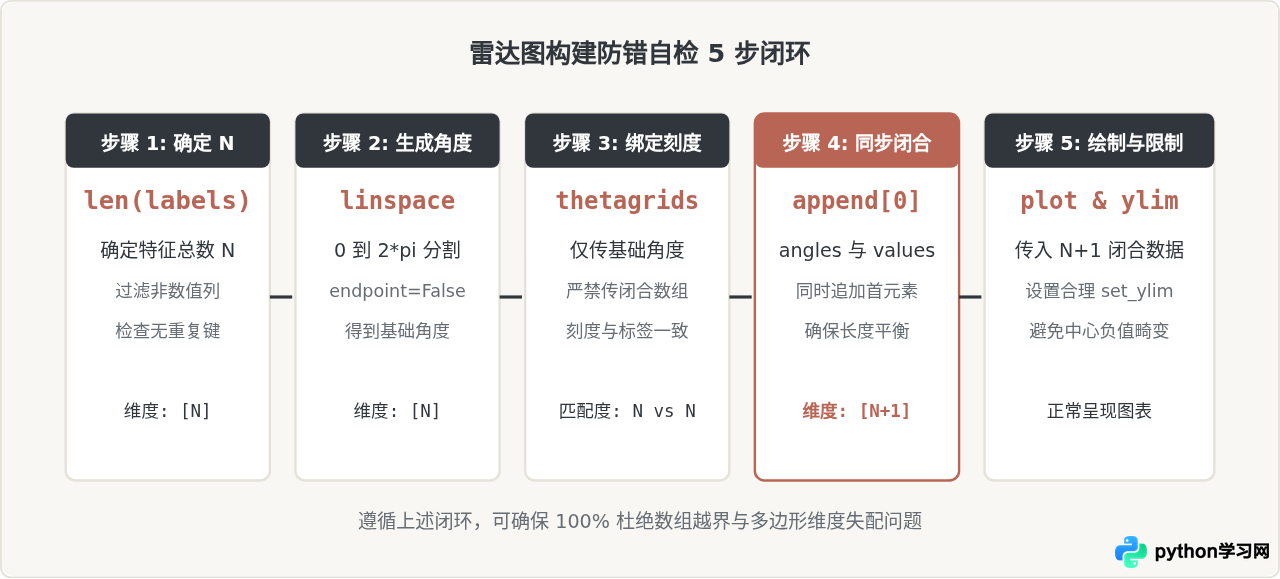
五、总结:雷达图防错自检清单
在日常开发与数据分析中,只要遵循以下自检闭环,就能确保雷达图代码一次性通过且稳定运行:
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















