


机器人开发选Python还是C++?性能与适用场景对比
针对机器人开发中Python与C++的选择难题,从控制周期确定性、内存与GC机制、生态工具链以及实际系统分层等维度展开深度对比,并给出工业级混合开发方案与选型决策指南。
在机器人工程实践中,Python与C++从来不是非此即彼的对立关系。真正的核心结论是:凡涉及毫秒级硬实时控制、硬件驱动交互以及高通量密集数学解算的核心模块,必须选用C++;而在高层任务决策、算法快速原型验证、AI多模态大模型对接以及交互式调试环节,Python拥有不可替代的高效优势。现代主流机器人系统(如ROS 2工程体系)普遍采用“C++承载骨干算力,Python驱动高层业务”的混合架构。
一、机器人的软硬件分层与语言职责
理解语言选型的首要前提,是将整个机器人系统解构为不同的控制层级。一台自主移动机器人(AMR)或机械臂,其内部软件对响应时延和计算吞吐的要求跨越了几个数量级。
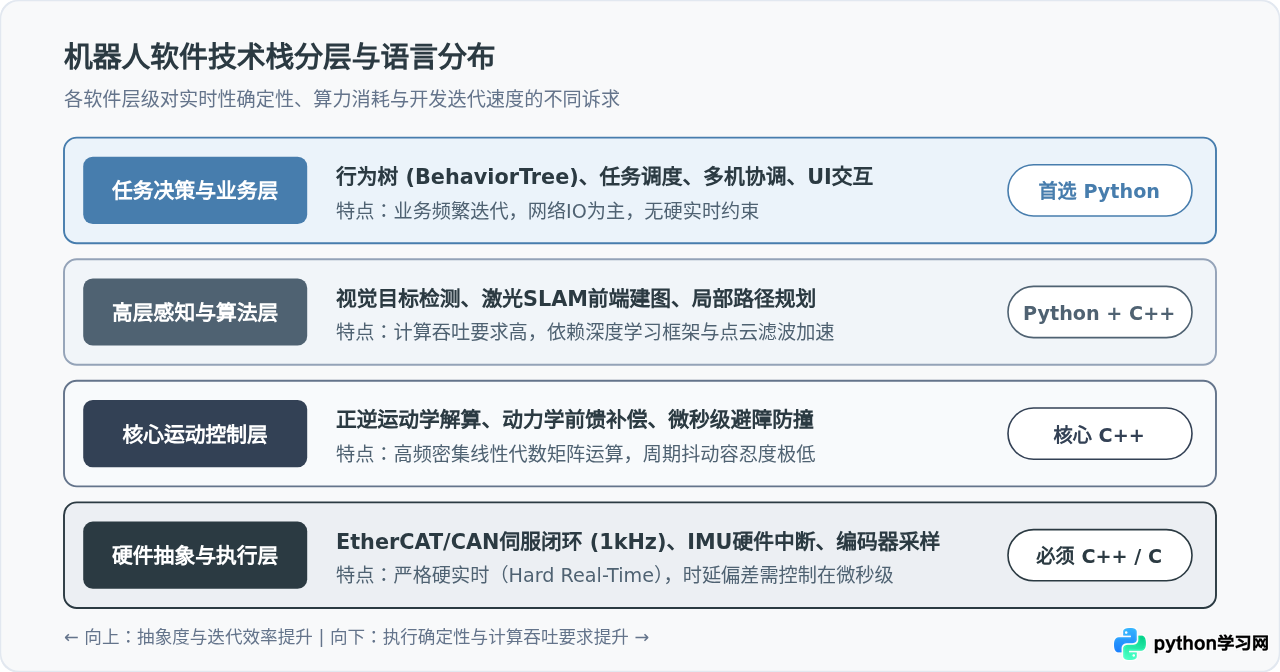
自底向上划分,机器人软件架构通常分为四个核心层级:
- 硬件抽象与驱动层(底座控制):包含CAN总线通信、EtherCAT伺服驱动、IMU传感器硬件中断。这一层要求控制环路在 1kHz(1毫秒)甚至更高频率下稳定运行,任何意外延迟都会导致电机失控或硬件损耗。此层完全由C/C++统治。
- 运动学解算与轨迹规划层(局部控制):包含正逆运动学求解、动力学前馈补偿、碰撞检测及局部避障。由于计算量大且对解算时效要求极高,通常依赖C++的 Eigen 或 KDL 库执行向量化加速。
- 高层感知与定位融合层(感知系统):包含激光SLAM、视觉里程计(VIO)及目标识别。核心特征提取与图优化(如 g2o、GTSAM、Ceres)由C++完成;而模型调度、轻量级推理流管理常借助Python进行粘合。
- 任务决策与交互调度层(业务大脑):包含行为树(BehaviorTree)、状态机、地图任务下发、云端调度对接与网页管理后台。此层变化频繁、业务逻辑复杂,Python的灵活性在此能够缩短数倍的开发与部署周期。
二、性能本质:为什么底层控制非C++不可?
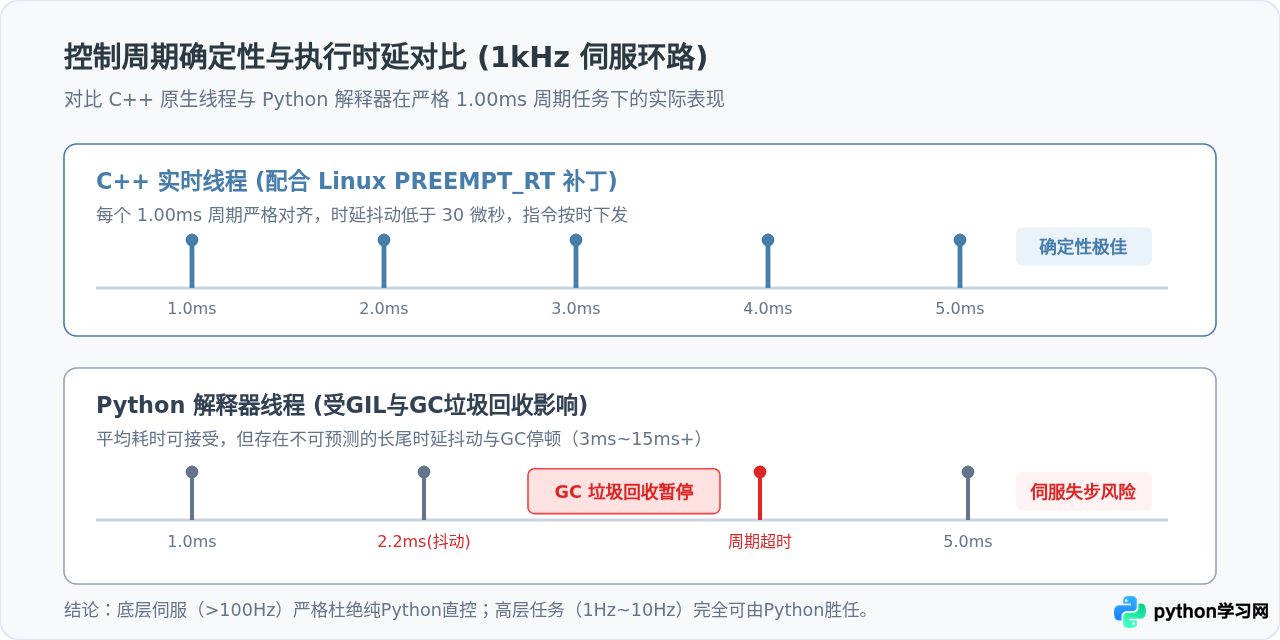
许多初学者会问:“既然Python也能通过NumPy调用C底层的矩阵运算,为什么不能用Python直接写机器人底层控制?”核心症结不在于平均执行时间,而在于确定性(Determinism)与抖动(Jitter)。
1. 垃圾回收机制(GC)与硬实时冲突
Python采用引用计数加分代垃圾回收机制。在程序运行过程中,当新生代或老生代对象达到阈值时,解释器会触发垃圾回收扫描。即使暂停时间仅有短短的几毫秒,对于工作在 1000Hz(每周期仅 1ms)的四足机器人或协作机械臂伺服环路而言,也是灾难性的。
一个周期丢失,电机驱动器就会因未及时收到位置指令而报出通信超时故障,严重时机械臂因突发动量冲击发生机械震荡甚至撞机。C++通过显式内存生命周期管理(或无动态分配的环形缓冲区与对象池),能够做到完全零GC开销,保证每个循环周期精准恒定。
2. GIL锁与多线程并发限制
在标准CPython解释器中,由于全局解释器锁(GIL)的存在,多线程无法在多核CPU上实现真正的并行运算。如果一个线程正在处理高频激光雷达点云,另一个线程尝试保持500Hz的底盘速度下发,就会受到GIL竞争的干扰。而C++原生支持系统级线程与内存原子操作,能够将控制线程绑定到特定CPU物理核心(CPU Pinning),并配合 SCHED_FIFO 实时调度策略运行。
三、开发效率与生态:Python的不可替代性
如果说C++解决了“能不能控制住”的问题,那么Python解决的就是“多快能把产品做出来”的问题。在现代机器人研发中,软件代码量中业务层往往占据70%以上,如果全量使用C++开发,工程迭代成本会呈指数级上升。
1. 算法实验与即时可视化
在调试机械臂抓取算法或移动机器人导航代价地图(Costmap)时,工程师需要频繁调整参数并打印中间矩阵。在Python环境中,借助 Jupyter Notebook、Matplotlib 和 Open3D,可以在毫秒内修改代码并直接查看三维点云聚类效果;而在C++工程中,每一次参数微调都伴随着预处理、编译链接以及依赖库的重定位,严重拖慢算法迭代节奏。
2. AI与多模态模型无缝集成
当前具身智能(Embodied AI)飞速演进,大语言模型(LLM)与视觉语言动作模型(VLA,如RT-2、OpenVLA)成为高级机器人的核心大脑。这些模型的一级原生开发栈完全由 PyTorch、Hugging Face 和 LangChain 主导。如果强行在C++中编写网络请求、Token处理与Prompt模版,不仅语法冗繁,而且缺乏社区支持。
四、工程落地方案:两者的混合开发实操
在实际工业与科研项目中,绝大多数成熟系统采用以下两种方式将Python与C++结合落地:
方案 A:基于 ROS 2 DDS 话题的进程级解耦(推荐)
ROS 2 原生提供了两种语言的客户端库:rclcpp(C++)和 rclpy(Python)。通过底层统一的 DDS(Data Distribution Service)通信中间件,两个不同语言编写的独立进程可以无缝发布和订阅同一个 Topic,而无需了解对方的底层实现。
以下示例展示了经典的生产架构:底层C++节点以 100Hz 高频读取激光雷达并发布测距消息,上层Python节点订阅该数据并运行高层避障决策:
// C++: 硬件传感器驱动节点 (rclcpp)
// 职责:高频采集、内存预分配、发布测距话题
#include <chrono>
#include <memory>
#include "rclcpp/rclcpp.hpp"
#include "sensor_msgs/msg/laser_scan.hpp"

class LidarDriverNode : public rclcpp::Node {
public:
  LidarDriverNode() : Node("lidar_driver_node") {
    publisher_ = this->create_publisher<sensor_msgs::msg::LaserScan>("scan", 10);
    // 启动 100Hz 定时器 (10ms 周期)
    timer_ = this->create_wall_timer(
      std::chrono::milliseconds(10),
      std::bind(&LidarDriverNode::publish_scan, this));
  }

private:
  void publish_scan() {
    auto message = sensor_msgs::msg::LaserScan();
    // 快速填充硬件缓冲区并发布,无动态垃圾产生
    publisher_->publish(message);
  }
  rclcpp::TimerBase::SharedPtr timer_;
  rclcpp::Publisher<sensor_msgs::msg::LaserScan>::SharedPtr publisher_;
};
与其配合的Python决策节点仅需负责高层业务:
# Python: 高层避障决策与业务节点 (rclpy)
# 职责:接收雷达数据,调用轻量逻辑,执行行为树调度
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import LaserScan
from geometry_msgs.msg import Twist

class ObstacleAvoidanceNode(Node):
    def __init__(self):
        super().__init__('obstacle_avoidance_node')
        self.subscription = self.create_subscription(
            LaserScan, 'scan', self.scan_callback, 10)
        self.cmd_pub = self.create_publisher(Twist, 'cmd_vel', 10)

    def scan_callback(self, msg):
        # 针对前向雷达最小距离进行判断
        min_distance = min(msg.ranges) if msg.ranges else 0.0
        cmd = Twist()
        if min_distance < 0.5:
            cmd.linear.x = 0.0
            cmd.angular.z = 0.5  # 原地转向
        else:
            cmd.linear.x = 0.3
        self.cmd_pub.publish(cmd)

def main():
    rclpy.init()
    node = ObstacleAvoidanceNode()
    rclpy.spin(node)
    node.destroy_node()
    rclpy.shutdown()
方案 B:利用 pybind11 实现进程内高性能绑定
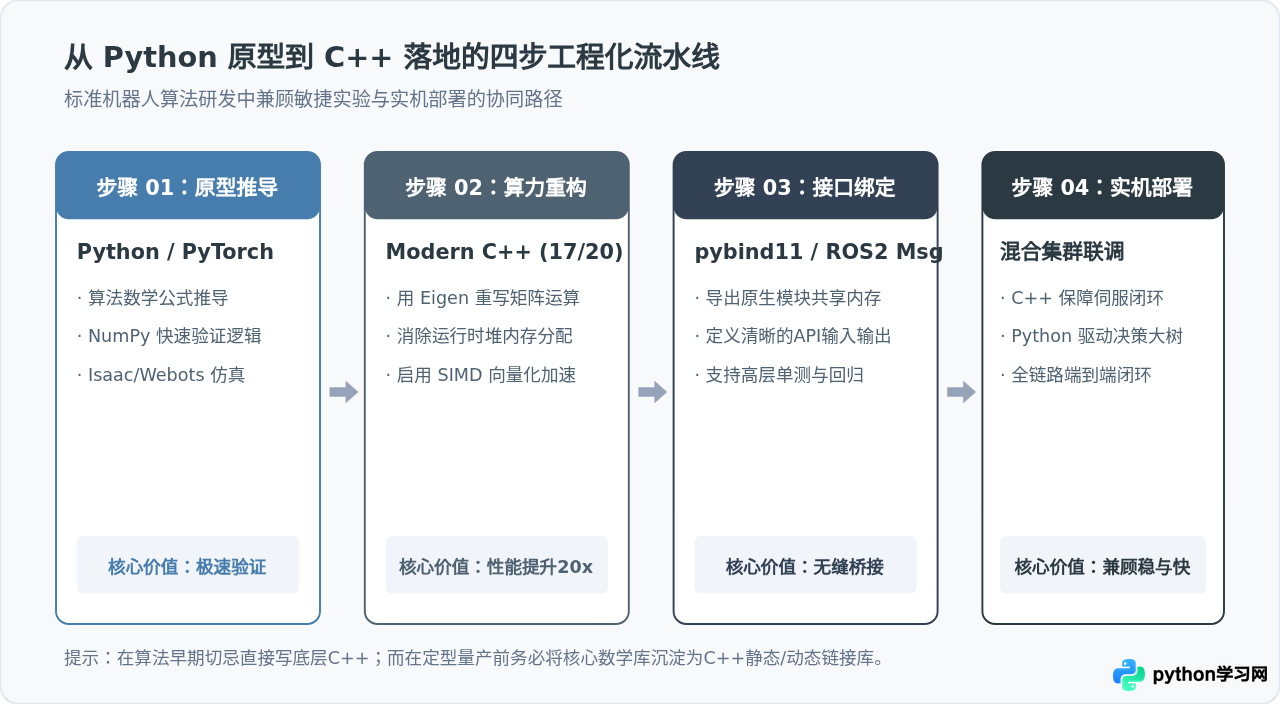
如果算法属于同一个软件模块(例如高频逆运动学算法 Inverse Kinematics),由于进程间通信存在序列化/反序列化开销,直接使用 pybind11 将C++核心计算封装为Python模块是最佳选择:
五、选型对比矩阵与决策自查
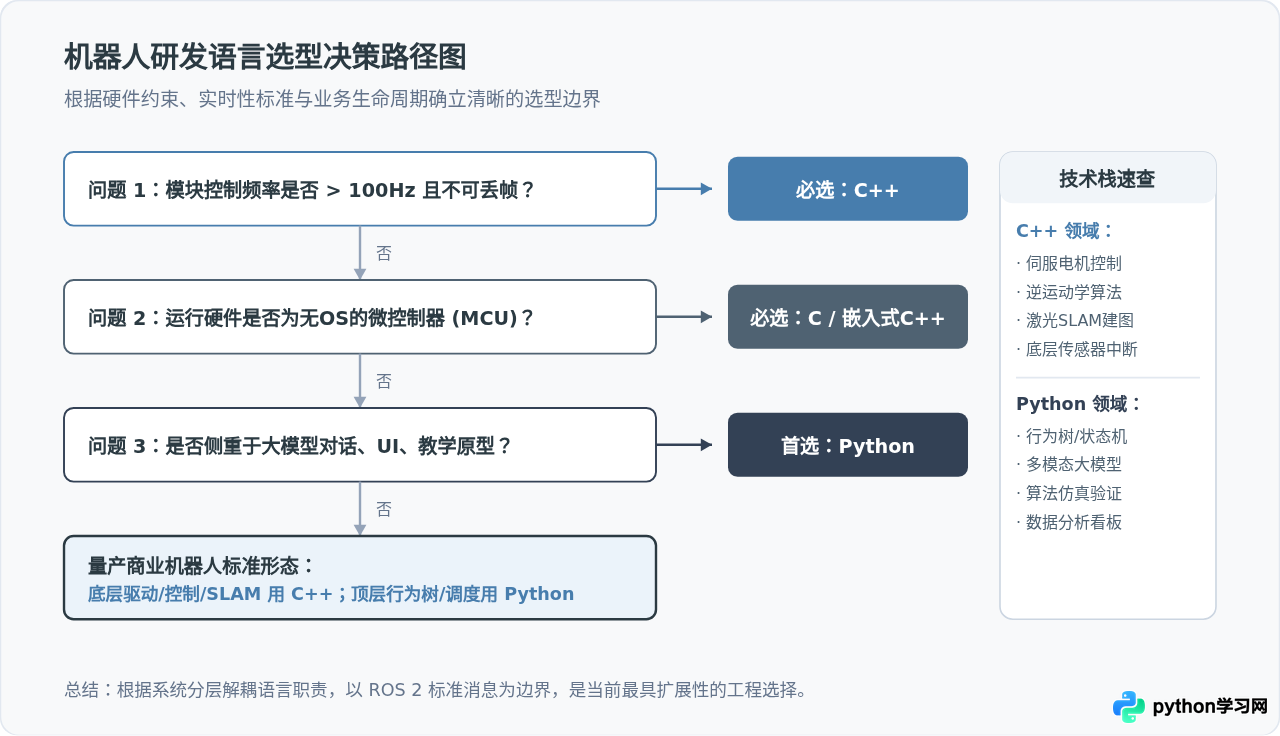
在立项或重构模块时,研发团队可以通过下述对比指标与决策路径快速敲定技术路线:
| 评估维度 | C++ (Modern C++17/20) | Python (3.10+) | 决策建议 |
|---|---|---|---|
| 控制响应与时延 | 微秒(µs)级确定性,无GC停顿 | 毫秒(ms)级均值,存在随机长尾抖动 | 伺服控制频率 >100Hz 必须选C++ |
| 计算吞吐能力 | 极致,支持SIMD并行与零拷贝共享 | 较弱,依赖C扩展库胶水调用 | 大点云处理与SLAM图优化首选C++ |
| 开发调试效率 | 编译周期长,需关注指针与内存安全 | 无需编译,即时热加载与可视化 | 早期实验验证、教学研发首选Python |
| AI与大模型生态 | 多用于TensorRT/ONNX模型部署后端 | 拥有完整的模型训练与Prompt生态 | 视觉决策、LLM具身交互首选Python |
| 硬件资源占用 | 体积小、内存开销极低,适配MCU/DSP | 运行时开销大,依赖完整OS环境 | 嵌入式资源受限硬件选C/C++ |
六、总结与落地建议
初学者与新项目团队的三条切实建议:
- 初学入门先攻Python:如果你刚接触机器人,先从 Python + ROS 2(
rclpy)入手。通过Gazebo仿真器理解坐标变换(TF2)、话题发布与订阅、导航Nav2概念,迅速建立系统感知,避免过早陷入C++指针与编译环境的泥潭。 - 进入实机与动力学必学Modern C++:当你的算法需要进入真机(尤其是机械臂力控、双足四足平衡控制),必须掌握现代 C++(C++17及以上标准),深入理解智能指针、移动语义、STL容器内存布局以及多线程无锁编程。
- 善用混合架构而非单打独斗:不要试图用纯C++重写所有业务逻辑,也不要强求Python去控制1kHz的伺服总线。确立清晰的系统分界线,让C++负责底层的高吞吐与硬实时,让Python负责高层的调度与业务扩展,才是现代机器人工程的最优解。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















