


Python Matplotlib绘制多级雷达图:多系列数据叠加与闭合路径处理
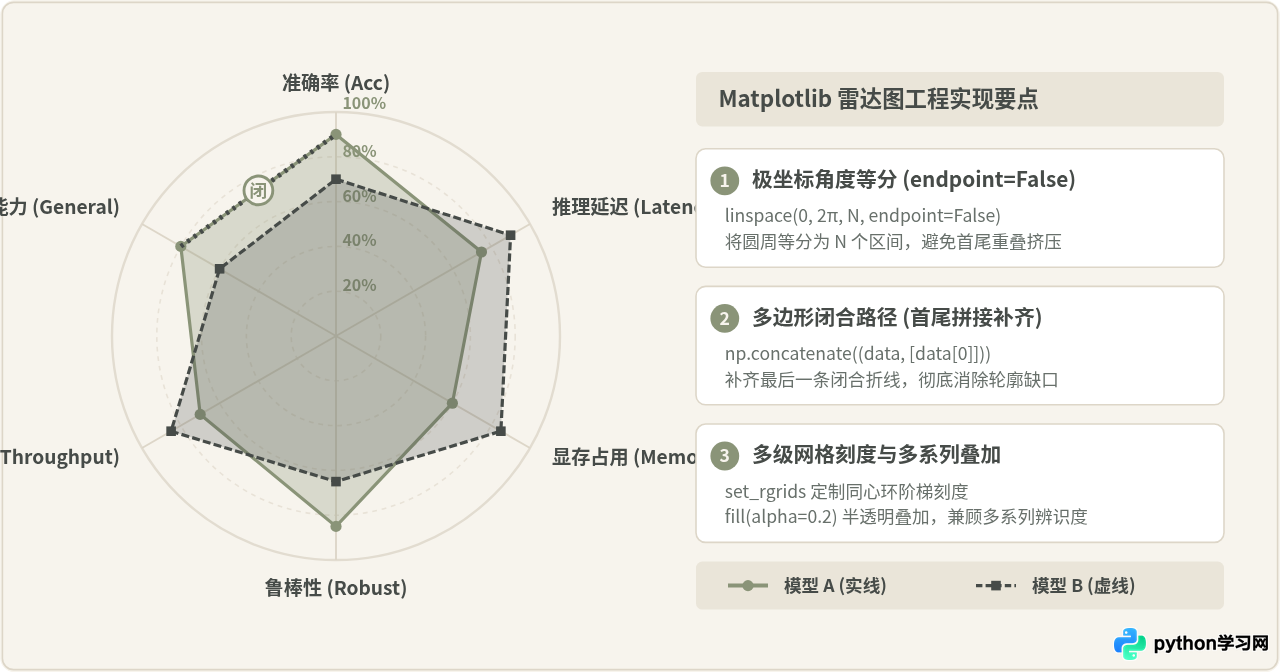
深入解析使用 Python Matplotlib 绘制多级雷达图的核心技术,涵盖极坐标角度划分、闭合路径首尾数组拼接、多系列数据叠加与半透明填充、同心网格多级刻度定制以及常见工程异常排查。
一、极坐标系建立与角度划分机制
Matplotlib 并不提供直接命名为 ax.radar() 的独立函数,雷达图本质上是在笛卡尔坐标系统上启用了极坐标投影(Polar Projection)。极坐标下,平面上的任意点由角度(θ)与极径(r)共同定位。绘制雷达图的第一步,是确定各维度的角坐标分布以及视图旋向。
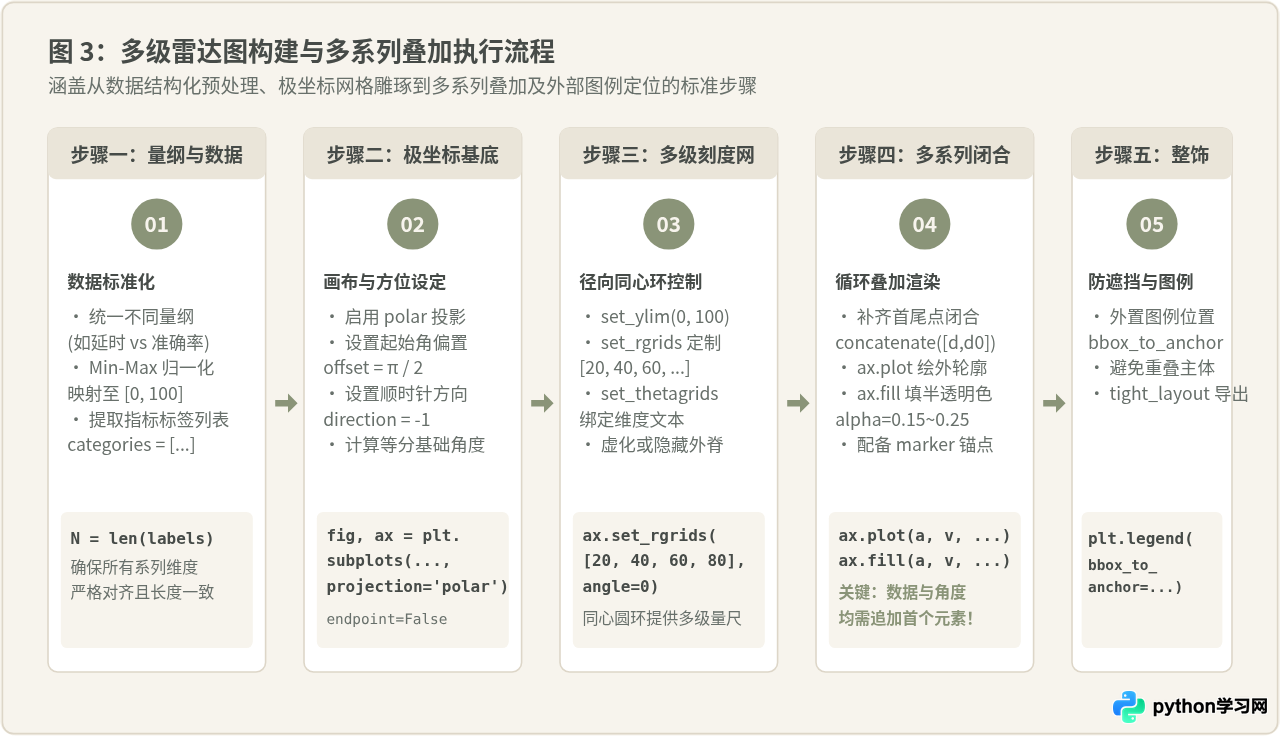
1. 为什么必须使用 endpoint=False 进行角度切分
设有 \(N\) 个评估维度,圆周总角为 \(2\pi\) 弧度。我们通过 NumPy 的 np.linspace 函数生成角度坐标。很多初学者容易误将参数设置为 endpoint=True,误以为这样能直接“实现首尾闭合”。这种做法看似合理,因为 \(0\) 与 \(2\pi\) 在几何圆周上确实对应同一条辐射射线,但其数学后果会导致数据分配错误:
- 使用 endpoint=False(正确做法):
angles = np.linspace(0, 2 * np.pi, N, endpoint=False)将区间 \([0, 2\pi)\) 左闭右开地严格分为 \(N\) 等份,相邻轴之间的夹角步长为 \(2\pi / N\)。例如当 \(N=6\) 时,得到的角坐标为 \([0^\circ, 60^\circ, 120^\circ, 180^\circ, 240^\circ, 300^\circ]\),每个维度独占一个扇区。 - 误用 endpoint=True:若直接调用
angles = np.linspace(0, 2 * np.pi, N, endpoint=True),NumPy 会将 \([0, 2\pi]\) 的闭区间划分为 \(N-1\) 个间隔,步长被压缩为 \(2\pi / (N-1)\)。在 \(N=6\) 时,生成的角度为 \([0^\circ, 72^\circ, 144^\circ, 216^\circ, 288^\circ, 360^\circ]\)。由于 \(360^\circ\) 与 \(0^\circ\) 在同一物理位置重叠,第六个维度的数据将覆盖在第一个维度的轴线上,其他各轴角度被整体挤压变形。
2. 起始方位与旋转方向对齐
在 Matplotlib 极坐标默认设置中,\(0\) 弧度位于笛卡尔平面的 X 轴正半轴(即表盘的 3 点钟方向),且角位移按逆时针方向增加。而在主流数据可视化规范中,读者习惯从表盘 12 点钟正上方开始顺时针读取各指标。
为了符合直觉排布,需要对极轴进行方位偏置与旋向反转:
# 设置极坐标起始角度偏置:将 0 弧度调整至正上方 12 点钟方向
ax.set_theta_offset(np.pi / 2)

# 设置角度递增方向:-1 表示顺时针递增,1 表示逆时针
ax.set_theta_direction(-1)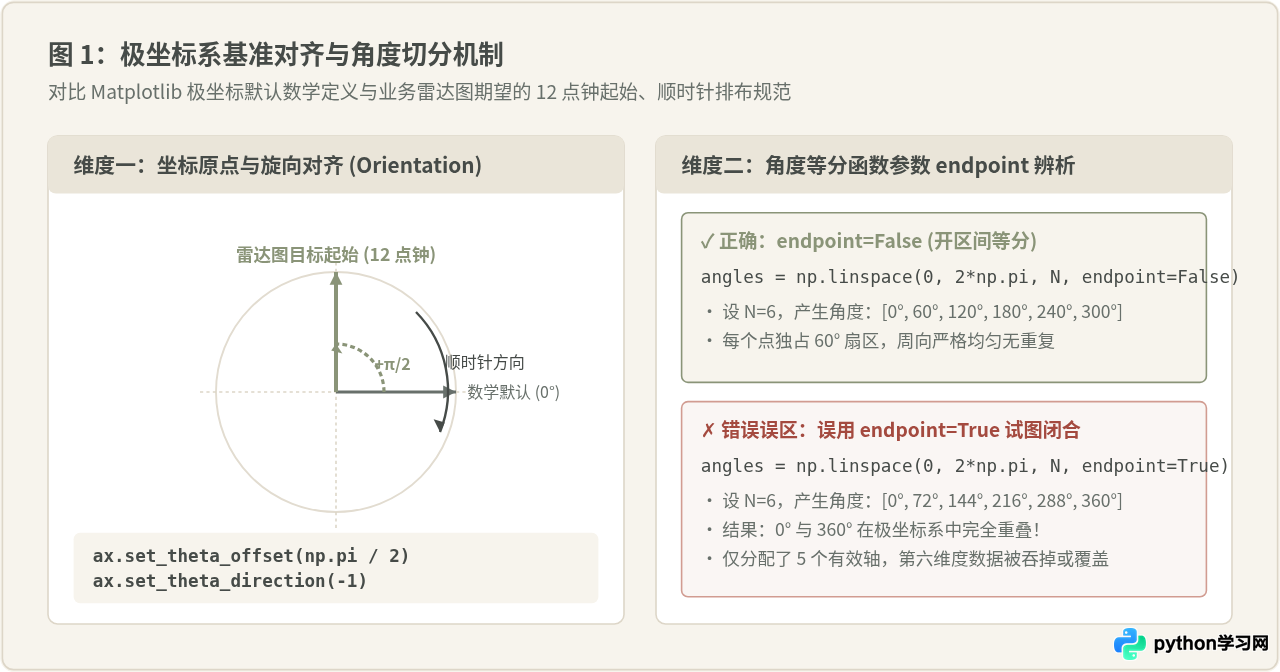
二、闭合路径处理:从数组切片到闭合多边形
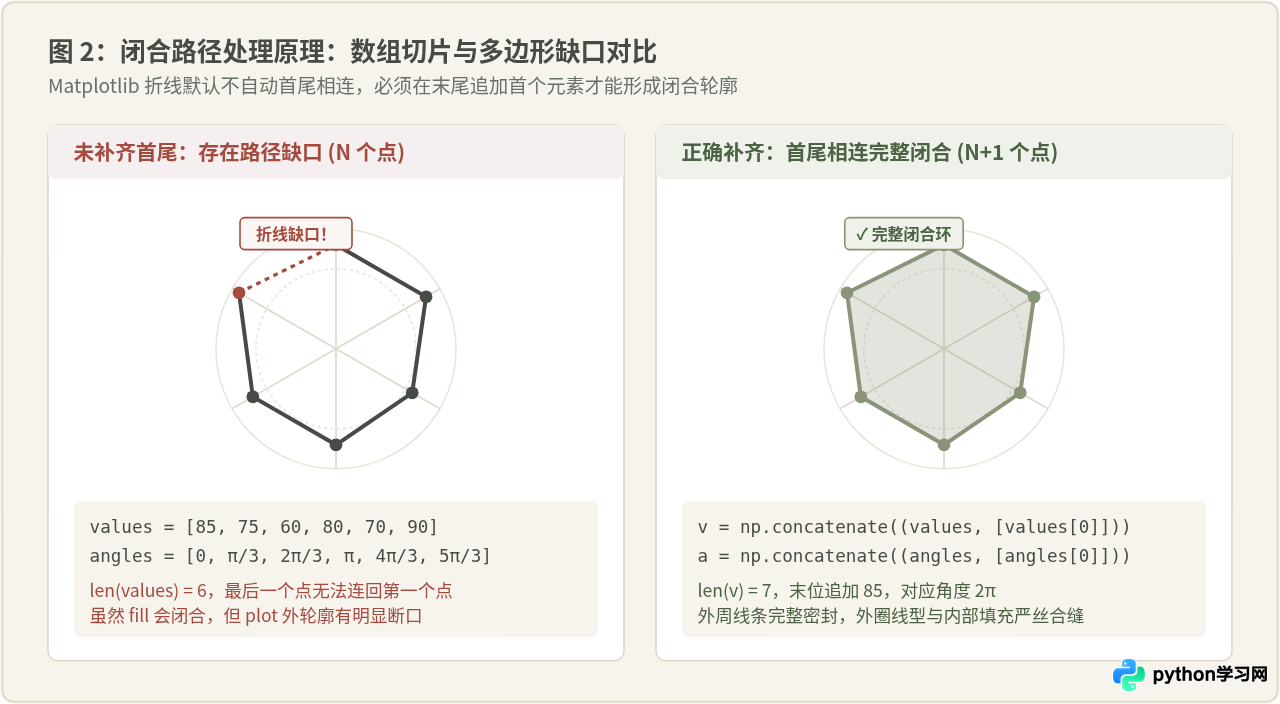
在极坐标系中绘制雷达数据折线时,调用 ax.plot(angles, values) 常常会遇到一个典型现象:折线在前 \(N-1\) 条边上绘制正常,但最后一个维度的点与第一个维度的点之间却留下一处空白缺口,折线无法形成完整的多边形环路。
1. 边界缺口的底层原因
Matplotlib 的 plot 方法执行的是离散坐标点之间的依次连线。若向其传入 \(N\) 个角度与 \(N\) 个数值,渲染引擎只会执行从点 0 到点 1、点 1 到点 2、……直至点 \(N-2\) 到点 \(N-1\) 的连续折线,它并不知道这组数据意在表达一个封闭的周向多边形。
虽然调用 ax.fill(angles, values) 时,图形填充算法通常会自动将起点和终点连接起来闭合填色,但如果 ax.plot 绘制的外边框没有闭合,就会呈现出“内部有填充,但外轮廓断开一条缺口”的明显渲染瑕疵。如果轮廓线加粗或配置了虚线,这种断裂感会格外突出。
2. 标准首尾数组拼接方案
消除缺口的标准化处理方式,是在原始角度序列与数值序列的末尾,分别追加首个元素,构成包含 \(N+1\) 个元素的数组:
# 将原始角度与数据数组首位追加到末尾,形成封闭环路
angles_closed = np.concatenate((angles, [angles[0]]))
values_closed = np.concatenate((values, [values[0]]))

# 使用闭合后的 N+1 维数组绘制多边形边框与填充面
ax.plot(angles_closed, values_closed, linewidth=2, linestyle='-', label='系列A')
ax.fill(angles_closed, values_closed, alpha=0.2)
追加操作必须严格同时对 angles 和 values 执行。如果在追加前 angles 经过了切片或旋转,需确保追加的 angles[0] 在数值上等于原始角加 \(2\pi\)(或者在周期性映射下等价于终点角度),保证坐标线段能够平滑由最后一个点回到出发点。
三、多级同心圆刻度与背景网格精细化控制
“多级雷达图”之所以被称为“多级”,关键在于背景中具有明确数值梯度的多层同心网格线(R-grids)。这为读者判断各维度指标的具体强弱提供了量化参考基准。
1. 径向极限范围与同心刻度圈设定
若不手动设置极径限制,Matplotlib 会自适应以当前数据中的最大值作为极径上限。在多系列对比场景下,不同图表或动态数据会导致极径尺度飘忽不定,失去对比价值。
通过 ax.set_ylim() 显式指定径向量程,并通过 ax.set_rgrids() 划定阶梯网格:
# 显式限定极径显示量程(例如百分制 0 到 100)
ax.set_ylim(0, 100)

# 定制同心圆环级别(20, 40, 60, 80, 100)及刻度文字呈现角度
r_ticks = [20, 40, 60, 80, 100]
r_labels = ['20%', '40%', '60%', '80%', '100%']
ax.set_rgrids(r_ticks, labels=r_labels, angle=0, color='#8A9478', fontsize=9)
2. 维度标签与防遮挡边距配置
维度文字(如“准确率”、“鲁棒性”)通过 ax.set_thetagrids() 绑定到对应射线角度。默认情况下,标签文字距离极径边缘极近,若数据点接近 100%,文字极易与数据标记(marker)或最外层多边形顶点重叠。
- 使用
ax.tick_params(pad=14)为周向文本标签增加与图表主体的外边距。 - 将
set_ylim(0, 105)或110略微上调,使最外层同心圆与最外侧维度文本之间留出舒缓的视觉呼吸空间。 - 通过
ax.spines['polar'].set_color('#DDD6C8')调整最外层边界环线条色调,避免生硬的黑色外框破坏图面层次。
四、多系列数据叠加与完整可执行代码
当多个系列(如模型 A、模型 B、模型 C)叠加在同一雷达图内时,核心挑战在于视觉穿透性与层级辨识度:
- 控制透明度(Alpha):每个系列的填充区域
alpha建议设置在0.15 ~ 0.25之间。过高会导致重叠区域浑浊发暗,过低则无法清晰分辨形状面域。 - 线型与标记区分:除颜色区分外,为不同系列分别指定实线、虚线、点划线以及圆形、方形等不同 marker,方便色弱读者或黑白打印时依然能清晰区分。
- 图例防压盖:将图例通过
bbox_to_anchor定位在画布右上角或外部空白处,严禁放置在雷达图正中央覆盖数据多边形。
以下是经过工程验证的完整可运行示例代码,直接在常规 Python 环境中执行即可生成高质量的多系列多级雷达图:
import numpy as np
import matplotlib.pyplot as plt

# 1. 字体配置:适配中文显示与符号
plt.rcParams['font.sans-serif'] = ['PingFang SC', 'Microsoft YaHei', 'SimHei', 'sans-serif']
plt.rcParams['axes.unicode_minus'] = False

# 2. 准备指标维度与多系列量化数据
categories = ['准确率', '推理延迟', '显存占用', '鲁棒性', '吞吐量', '泛化能力']
num_vars = len(categories)

series_data = {
    '模型 A (轻量基线)': {
        'values': [88, 72, 60, 84, 70, 80],
        'color': '#8A9478',       # 灰橄榄主色
        'linestyle': '-',
        'marker': 'o'
    },
    '模型 B (重参数优化)': {
        'values': [70, 92, 85, 65, 88, 62],
        'color': '#464B48',       # 墨灰辅助色
        'linestyle': '--',
        'marker': 's'
    },
    '模型 C (量化蒸馏)': {
        'values': [62, 80, 95, 75, 60, 88],
        'color': '#A67C52',       # 暖褐对比色
        'linestyle': '-.',
        'marker': '^'
    }
}

# 3. 计算等分角度并构建首尾闭合数组
angles = np.linspace(0, 2 * np.pi, num_vars, endpoint=False)
angles_closed = np.concatenate((angles, [angles[0]]))

# 4. 创建极坐标系画布
fig, ax = plt.subplots(figsize=(7.5, 6.5), subplot_kw=dict(projection='polar'))
fig.patch.set_facecolor('#F7F4ED')   # 画布背景:和纸白
ax.set_facecolor('#FFFFFF')          # 极坐标内部纯净白

# 5. 极轴方向调整:正上方 12 点钟起始,顺时针排列
ax.set_theta_offset(np.pi / 2)
ax.set_theta_direction(-1)

# 6. 配置维度文本与多级同心圆刻度
ax.set_thetagrids(np.degrees(angles), labels=categories, fontsize=11, color='#464B48')
ax.set_ylim(0, 100)
ax.set_rgrids([20, 40, 60, 80, 100], labels=['20%', '40%', '60%', '80%', '100%'],
              angle=0, color='#8A9478', fontsize=9)

# 7. 微调边框与网格线质感
ax.grid(color='#E0D8CA', linestyle='--', linewidth=0.8)
ax.spines['polar'].set_color('#DDD6C8')
ax.tick_params(pad=12)  # 增大维度标签外边距,避免重叠

# 8. 循环绘制各系列多边形(闭合路径 + 半透明填充)
for label, config in series_data.items():
    raw_vals = config['values']
    closed_vals = np.concatenate((raw_vals, [raw_vals[0]]))  # 补齐末尾闭合点

    # 绘制多边形边框轮廓
    ax.plot(angles_closed, closed_vals,
            color=config['color'],
            linestyle=config['linestyle'],
            marker=config['marker'],
            markersize=5,
            linewidth=2,
            label=label)

    # 绘制多边形内部半透明填充
    ax.fill(angles_closed, closed_vals,
            color=config['color'],
            alpha=0.18)

# 9. 外置图例与标题排版
ax.legend(loc='upper right', bbox_to_anchor=(1.32, 1.10), frameon=True, facecolor='#FFFFFF', edgecolor='#DDD6C8')
plt.title('模型性能多维综合雷达评测', y=1.12, fontsize=14, fontweight='bold', color='#464B48')

plt.tight_layout()
plt.show()五、混淆说法辨析与高频问题排查
在雷达图的实际应用中,存在若干常见却容易误导开发者的说法,需要根据场景限制条件予以辨析:
1. 说法辨析:“雷达图可以直接绘制不同量纲的原始指标”
看似合理之处:很多业务看板希望在一张图上同时观察“延时(毫秒)”、“吞吐(QPS)”与“准确率(百分比)”,直观把各列数字直接传入 values。
条件与缺陷:极坐标的径向只有一个统一标尺(半径 \(r\))。如果“准确率”为 95,“推理延迟”为 15 毫秒,而“显存占用”为 8192 MB,直接绘图会导致小数值的维度在图中心缩成一个难以看清的点,而大数值的维度将整个坐标轴撑爆失真。
修正方案:在传入绘图之前,必须先对各维度指标做 Min-Max 归一化或百分制标定(映射至 \([0, 100]\)),或者在交互提示(hover/tooltip)中还原具体物理单位,确保在同一个几何几何比例尺下评估均衡度。
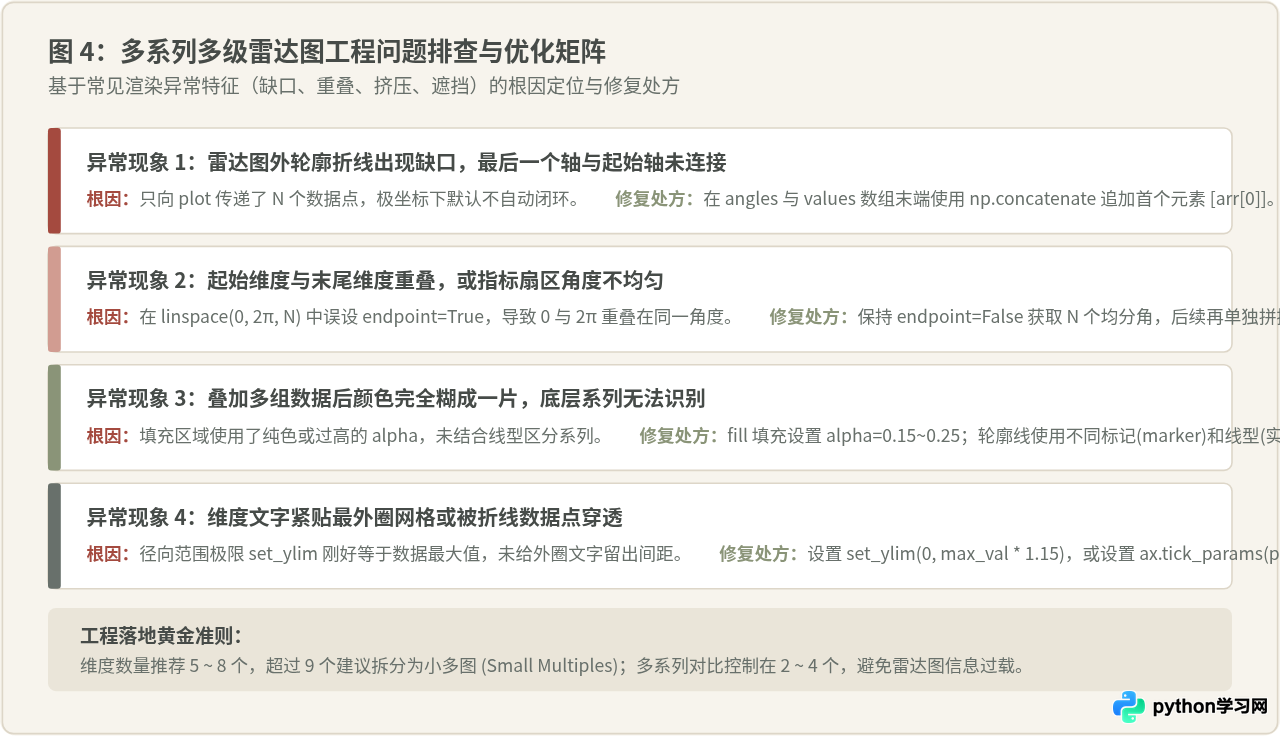
2. 常见问题排查诊断矩阵
遇到图表显示异常时,对照以下工程经验矩阵可快速定位根因:
| 异常表现 | 触发根因 | 解决方案 |
|---|---|---|
| 外边框折线留有缺口 | 未对 angles 与 values 追加首项,plot 默认不首尾相连 |
使用 np.concatenate((arr, [arr[0]])) 构造包含 \(N+1\) 个元素的数组 |
| 首尾维度重叠,指标被压缩 | 在 np.linspace 中误用了 endpoint=True |
改为 endpoint=False 生成 \(N\) 等分,拼接在后置逻辑完成 |
| 多系列填充相互遮挡混杂 | 未配置 alpha 或设置过大,线型无差异 |
设置 alpha=0.15~0.25,搭配不同 linestyle 与 marker |
| 指标文字紧贴外圈网格 | 量程 ylim 贴紧最大值,且未设置 pad |
增加 ax.tick_params(pad=12),并将量程上限微调为 1.05~1.1 倍 |
| 图例遮挡部分数据多边形 | 使用默认的 ax.legend() 内置布局 |
使用 bbox_to_anchor=(1.3, 1.05) 将图例锚定移至外侧 |
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















