


Python math库三角函数注意事项:sin/cos传入角度还是弧度?
详解Python标准库math中sin与cos等三角函数的入参要求,解答传入角度还是弧度的疑问,提供角度转弧度方法、浮点精度陷阱与实战代码指南。
math 中,所有三角函数(包括 math.sin、math.cos、math.tan 等)接收的参数一律是弧度(radian),而不是日常习惯使用的角度(degree)。若直接把 30、45、90 等角度数值传入函数,Python 不会报错,但会将其当做弧度计算,从而输出完全错误的计算结果。
一、核心结论:直接传入角度为何导致计算错误?
在初学 Python 数学计算时,许多开发者容易根据直觉编写如下代码:希望计算 30 度的正弦值(在数学几何中应等于 0.5)。然而实际运行结果却大相径庭:
import math

# 错误写法:直接将角度 30 作为参数传入
result = math.sin(30)
print(result)  # 实际输出:-0.9880316240928618
为什么结果不仅不是 0.5,甚至是一个负数?原因在于 Python 忠实地将数字 30 解释为“30 弧度”。在平面几何中,完整的一个圆周是 2π 弧度(约 6.28318 弧度)。30 弧度相当于绕圆周转了大约 4.77 圈(30 / 2π ≈ 4.7746),最终角终边落在了第四象限,因此计算得出的正弦值是一个接近 -1 的负数。
正确的做法是:在调用三角函数之前,必须先将角度显式转换为弧度值。30 度对应的弧度是 π / 6 ≈ 0.52359877 弧度。
import math

# 正确写法:先将角度转为弧度,再传入三角函数
rad = math.radians(30)
correct_result = math.sin(rad)
print(correct_result)  # 实际输出:0.49999999999999994(即高精度下的 0.5)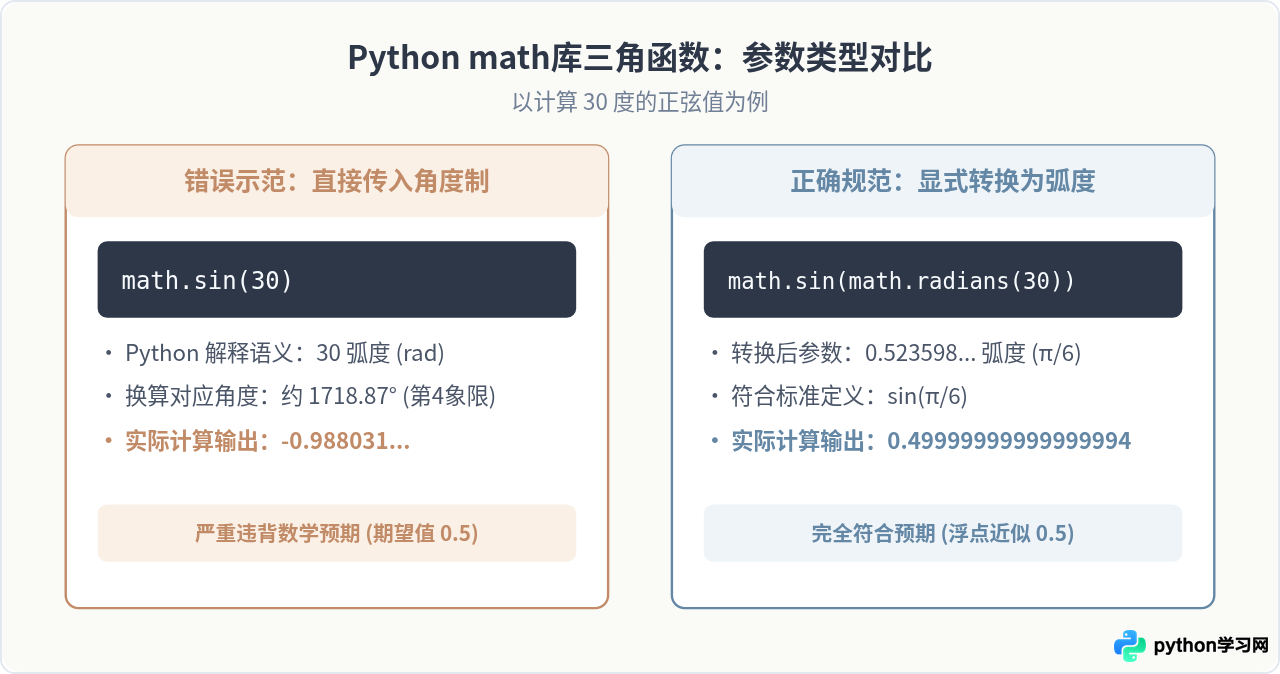
二、角度与弧度的相互转换机制
要顺畅地使用 Python 进行几何和物理计算,理解角度与弧度的映射关系是基本功:
- 数学原理:在一个以原点为中心、半径为 1 的单位圆中,一段圆弧的长度即等于该弧所对圆心角的弧度值。整个圆周的长度是 2π,对应的圆心角是 360°。因此存在恒等关系:
180° = π 弧度。 - 换算公式:角度转弧度的公式为
弧度 = 角度 × (π / 180);反之,弧度转角度的公式为角度 = 弧度 × (180 / π)。
Python math 模块专门内置了高效、高精度的转换函数,避免了手工输入近似常数的繁琐:
import math

degree = 60.0

# 推荐方式:使用内置的标准库函数
rad_auto = math.radians(degree)

# 手动计算方式(结果与内置函数完全一致)
rad_manual = degree * (math.pi / 180.0)

print(rad_auto)    # 1.0471975511965976
print(rad_manual)  # 1.0471975511965976

# 计算余弦值:cos(60°) = 0.5
print(math.cos(rad_auto))  # 输出:0.5000000000000001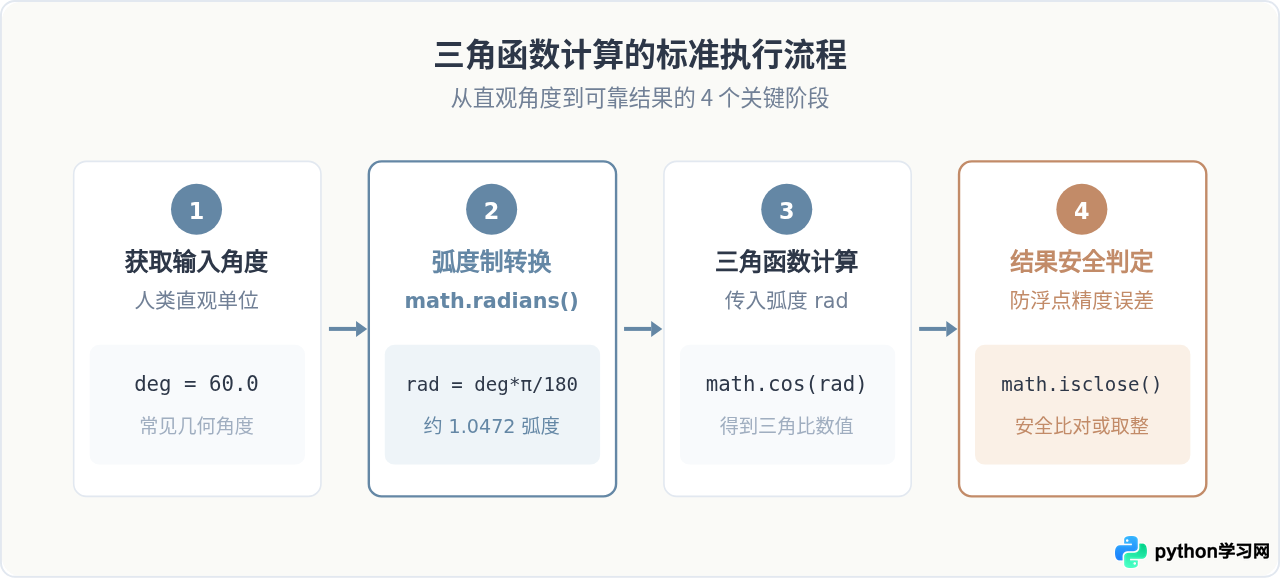
三、反三角函数与双向数据流
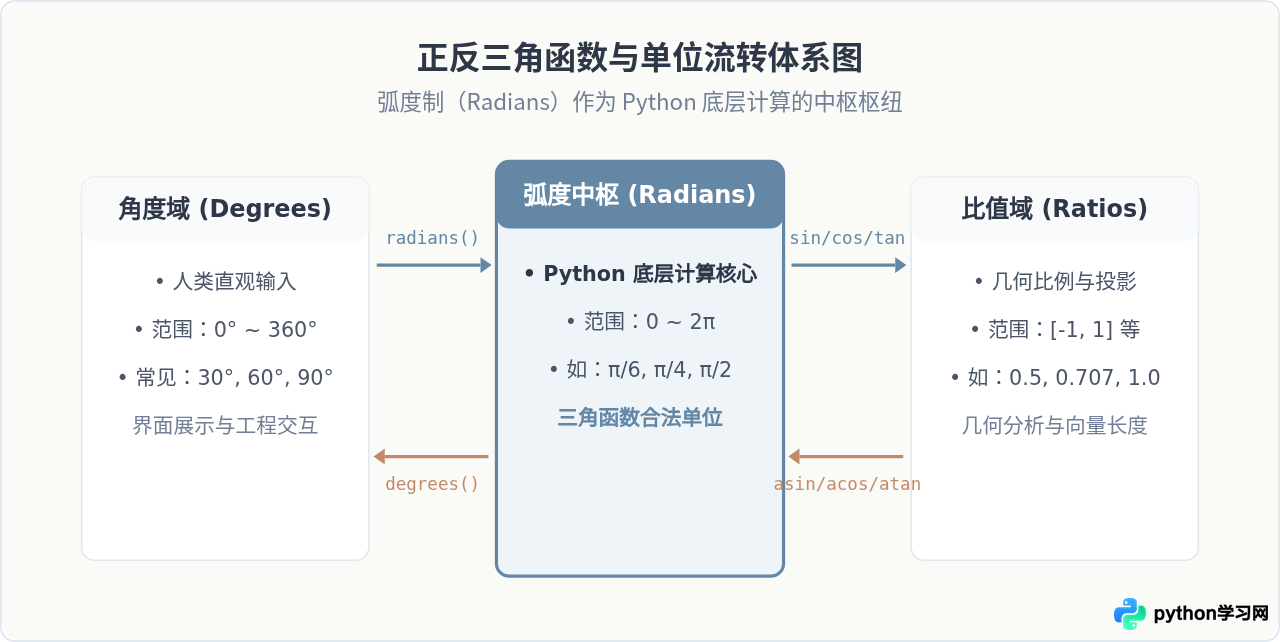
除了正向求解正弦、余弦之外,很多几何场景需要根据已知的边长比例反求角度,此时会用到反三角函数(math.asin、math.acos、math.atan 等)。
需要格外牢记的是:反三角函数的返回值也是弧度。如果需要向终端用户展示具体的几何角度,或者与其他基于角度的图表库对接,必须使用 math.degrees() 将返回的弧度再转换回角度。
import math

ratio = 0.5

# 反正弦求角:输入比例,输出弧度
rad_val = math.asin(ratio)
print("弧度值:", rad_val)  # 0.5235987755982989 (即 π/6)

# 转换回人类易读的角度制
deg_val = math.degrees(rad_val)
print("角度值:", deg_val) # 30.000000000000004°实战建议:在二维平面坐标系中计算点 (x, y) 相对原点的极角时,强烈推荐使用 math.atan2(y, x),而不是 math.atan(y / x)。atan2 不仅自动避免除以零报错,还能依据 x 与 y 的正负号准确确定角终边所在的具体象限,其返回值区间为 [-π, π] 的弧度。
四、必须注意的浮点数精度与比对陷阱
在掌握了弧度转换之后,实际开发中还会遇到另一个容易产生隐蔽 Bug 的陷阱:浮点数精度截断导致的非零偏差。
在理论几何中:
sin(180°) = 0cos(90°) = 0
但在计算机中,由于圆周率 π 是一个无限不循环小数,标准库中的 math.pi 只能以 IEEE 754 双精度浮点数存储截断近似值。这导致通过 math.radians(180) 算出的弧度无法严格等于理论上的数学常数 π,代入 math.sin() 后得出的也不是严格的零:
import math

sin_180 = math.sin(math.radians(180))
cos_90 = math.cos(math.radians(90))

print("sin(180°):", sin_180)  # 输出:1.2246467991473532e-16
print("cos(90°):", cos_90)    # 输出:6.123233995736766e-17

# 危险操作:直接使用精确相等判定
print(sin_180 == 0.0)  # 输出:False!这将导致逻辑分支判断错误

# 推荐规范:使用 math.isclose 进行容差比对
print(math.isclose(sin_180, 0.0, abs_tol=1e-9))  # 输出:True!安全可靠
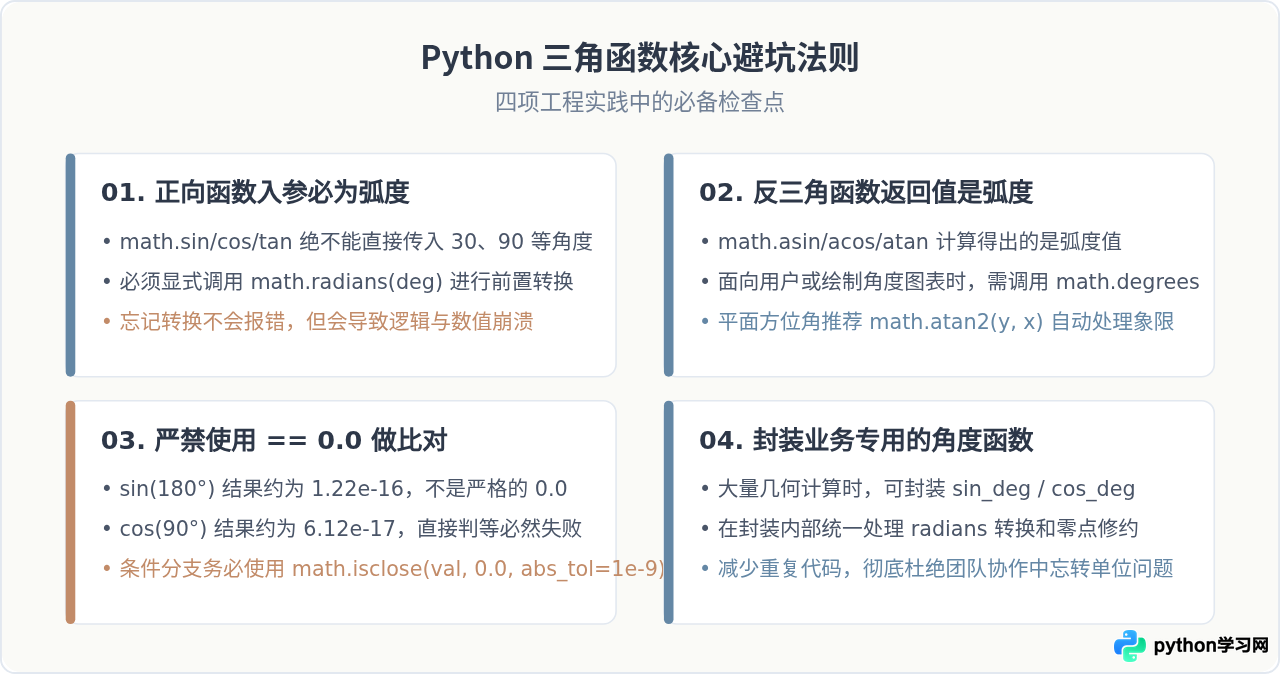
因此,在编写与三角函数相关的条件分支判断时,切勿使用 == 0.0 或 == 1.0 等硬编码判断,务必使用 math.isclose(a, b, abs_tol=1e-9) 进行浮点数近似比对。
五、常用三角函数速查与工程封装建议
为了在开发中快速检索对应函数的单位要求,下表整理了 math 模块中最核心的三角与反三角函数规范:
| 函数名 | 主要功能 | 输入参数单位 | 返回值单位 / 范围 | 典型调用示例 |
|---|---|---|---|---|
math.sin(x) |
计算正弦值 | 弧度 (rad) | 比值 [-1.0, 1.0] | math.sin(math.radians(30)) |
math.cos(x) |
计算余弦值 | 弧度 (rad) | 比值 [-1.0, 1.0] | math.cos(math.radians(60)) |
math.tan(x) |
计算正切值 | 弧度 (rad) | 比值 (-∞, +∞) | math.tan(math.radians(45)) |
math.asin(y) |
反正弦(求角) | 比值 [-1.0, 1.0] | 弧度 [-π/2, π/2] | math.degrees(math.asin(0.5)) |
math.acos(x) |
反余弦(求角) | 比值 [-1.0, 1.0] | 弧度 [0, π] | math.degrees(math.acos(0.5)) |
math.atan2(y, x) |
象限感知反正切 | 纵横坐标比值 | 弧度 [-π, π] | math.degrees(math.atan2(1, 1)) |
工程实践:编写面向角度的封装函数
如果项目中存在大量以“角度”为维度的几何运算(例如游戏角色朝向、机械臂关节角控制或地图航向角运算),在每次计算时都手动编写 math.radians() 容易遗漏且降低可读性。建议在项目公共数学模块中定义专门的帮助函数,并顺带将微小的浮点误差规整为干净的零:
import math

def sin_deg(degrees: float) -> float:
    """接收角度值并返回正弦值,自动规整浮点零误差"""
    val = math.sin(math.radians(degrees))
    return 0.0 if math.isclose(val, 0.0, abs_tol=1e-15) else val

def cos_deg(degrees: float) -> float:
    """接收角度值并返回余弦值,自动规整浮点零误差"""
    val = math.cos(math.radians(degrees))
    return 0.0 if math.isclose(val, 0.0, abs_tol=1e-15) else val

# 测试封装函数
print(sin_deg(30))   # 0.5
print(sin_deg(180))  # 0.0 (不再是 1.22e-16)
print(cos_deg(90))   # 0.0 (不再是 6.12e-17)
通过这样的清晰封装,既保证了代码在业务层面的易读性,又彻底规避了因混淆角度与弧度而产生的隐蔽缺陷。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















