


Python雷达组网绘图怎么处理数据缺失与边缘效应?
深入解析在Python中进行多天气雷达组网拼图绘图时,如何科学处理雷达波束遮挡、静止圆锥等数据缺失问题,以及消除拼图重叠区阶跃断裂与边缘外推伪影的工程实践与算法代码。
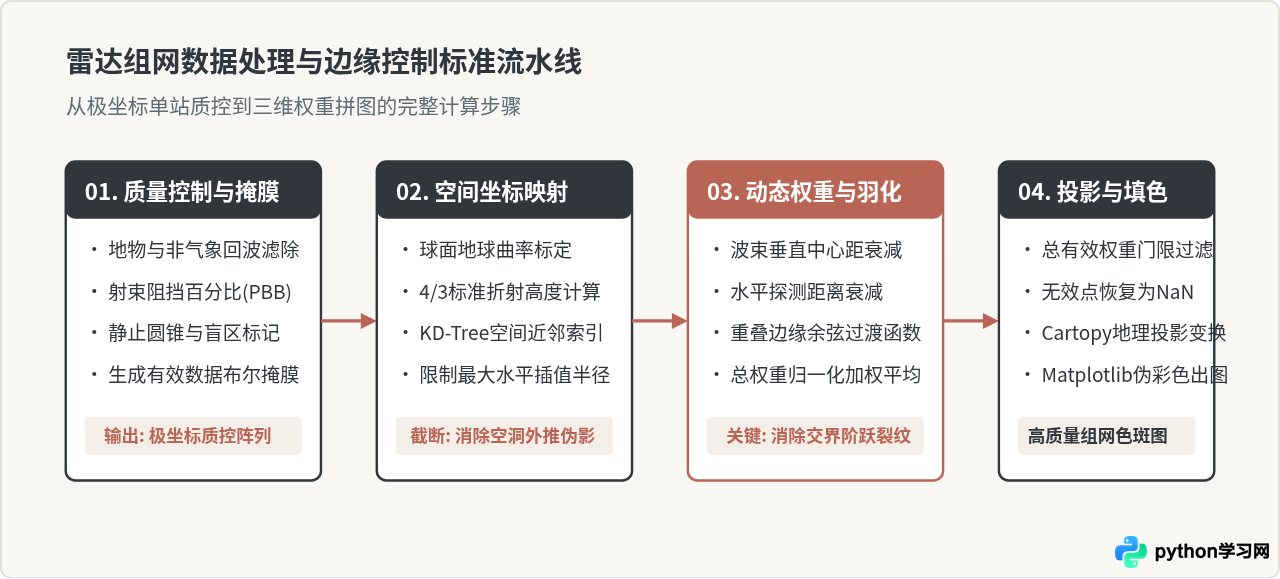
在利用 Python 进行多部天气雷达组网绘图(Mosaic Grid)时,直接拼接各单站雷达数据往往会遭遇两大棘手缺陷:一是由于单站雷达波束遮挡、静止圆锥或设备停机造成的“数据缺失孔洞”;二是在多雷达覆盖交界区、探测范围外沿出现的“接缝锯齿、阶跃突变及虚假外推晕圈”等边缘效应。解决这两个问题的核心路径在于:建立严密的数据质量与几何有效性掩膜,控制网格化插值的最大影响距离;并在重叠区采用基于波束采样高度与水平距离的三维连续反比权重衰减模型,对重叠边缘进行余弦或线性羽化处理,从而消除断裂并真实反映降水回波场。
一、数据缺失的本质成因与识别机制
天气雷达组网中的数据缺失通常并非单纯的“网络传输丢包”,而是由雷达几何扫描特性和外部环境阻挡共同决定的物理现象。如果未在网格化前明确定义这些缺失区域,插值算法会误将无回波背景(0 dBZ 或无降水)与缺测(NoData / NaN)混淆,导致虚假的弱回波带扩散,或者在重叠区将有效回波错误抹平。
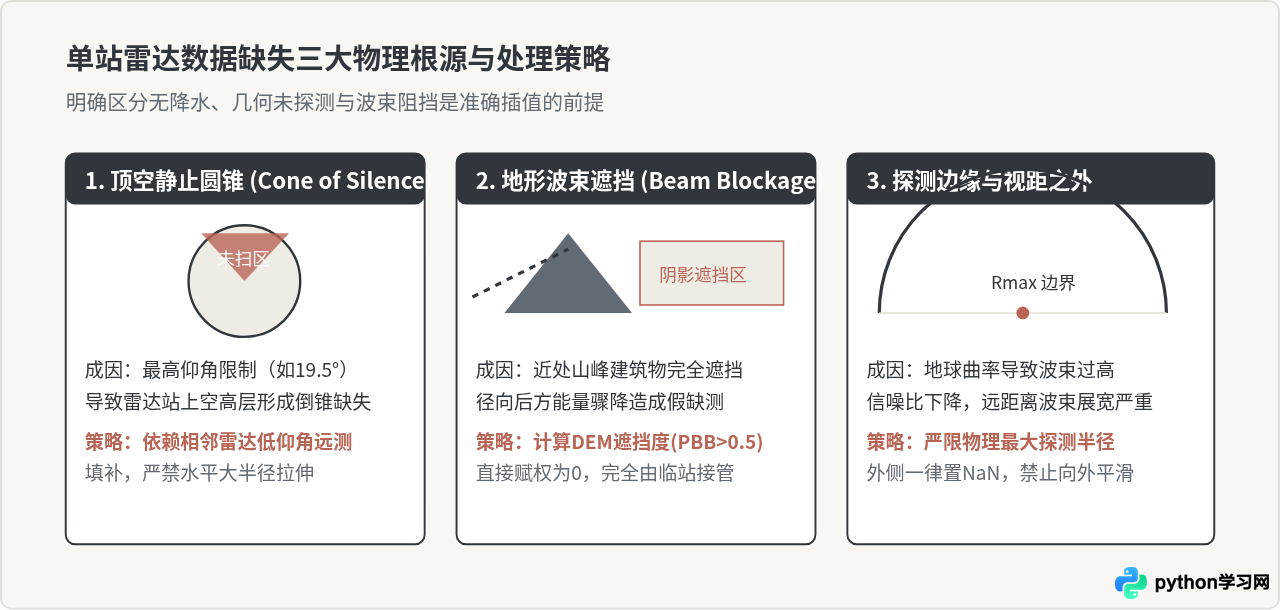
在处理缺失数据时,最关键的原则是:绝不能用常规二维图像平滑(如高斯模糊或简单形态学膨胀)直接去“填补”雷达组网的大面积空洞。如果在缺测区域强行插值,不仅会无中生有地制造出虚假降水云团,还会把真实的锋面降水边缘外扩数公里。正确做法如下:
- 有效数据判定与分离:区分
NaN(未探测/缺测/质量控制滤除)与No-Echo(测到了但是无回波,通常设为-9999或0 dBZ)。在组网插值中,仅针对物理有效回波进行加权,无回波区域在加权后作为底色,缺测区域保持NaN。 - 基于近邻距离门限截断:在构建三维网格(CAPPI 或等高拼图)时,设定水平影响半径 \(R_{max}\)(通常为 2.5~5.0 km)。网格点周围在 \(R_{max}\) 范围内若无任何雷达基数据点,该网格直接置为
np.nan,严禁外推。 - 多雷达拓扑互补:A 站的静止圆锥和地形盲区,由 B 站的远距离低仰角射束覆盖。只有当所有雷达在某网格点均无有效采样时,该点才最终标记为缺测。
二、边缘效应的产生机理与消除方案
边缘效应(Edge Effects)是雷达组网绘图中最容易破坏图像连贯性的视觉缺陷,主要表现在两处:一是单站探测范围外沿的锯齿与伪晕圈;二是两部或多部雷达重叠覆盖交界处的阶跃裂痕。
1. 交界区阶跃断裂的数学根源
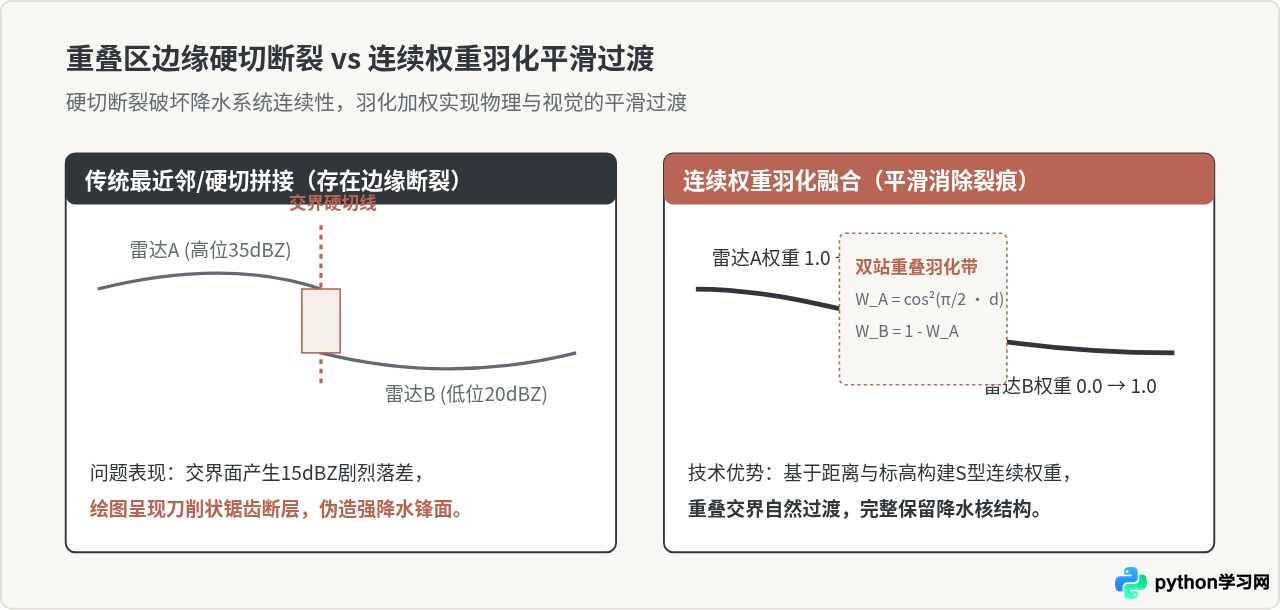
由于各部雷达站址海拔不同、波束传播经历不同的大气衰减、标定存在微小系统误差(如1~2 dBZ偏差),更主要的是在某一目标高度上,雷达 A 观测时使用的仰角较低(波束截面较小、采样更接近真实高度),而雷达 B 距离较远时使用了较高仰角或波束展宽严重。如果简单使用“取最大值”或“按距离硬切划分多边形”,在分界线两侧就会出现离散跳变。
2. 三维高斯/Barnes 连续衰减与余弦羽化
工程上最有效的方法是为每部雷达的采样点赋予空间三维反比权重。在目标网格点 \((x, y, z)\),第 \(i\) 部雷达提供的观测值 \(Z_i\) 其权重由垂直高度差 \(\Delta z\) 和水平距离 \(d_i\) 共同决定:
权重计算公式:
垂直权重:\(w_{z, i} = \exp\left(-\frac{(z - z_{beam, i})^2}{2 \sigma_z^2}\right)\)
水平权重:\(w_{h, i} = \exp\left(-\frac{d_i^2}{2 \sigma_h^2}\right) \cdot \cos^2\left(\frac{\pi}{2} \cdot \frac{d_i}{R_{max}}\right)\)
综合权重:\(W_i = w_{z, i} \cdot w_{h, i} \cdot Q_i\),其中 \(Q_i \in [0, 1]\) 为雷达质量指数(受遮挡比例影响)。
当水平距离 \(d_i\) 逼近最大探测半径 \(R_{max}\) 时,\(\cos^2\) 函数平滑地将权重收敛至零,实现导数连续的边缘羽化(Edge Feathering),从而彻底消除硬切线和断裂缝。
三、完整的 Python 组网插值与边缘羽化实现
以下代码提供了一个独立完整、可以直接运行验证的雷达双站组网网格化与边缘羽化算法示例。代码内嵌模拟了两个带有重叠区域和局部阻挡缺失的雷达测站,演示从空间距离构建、波束高度校准、有效掩膜、余弦羽化到 Matplotlib 渲染的全过程。
import numpy as np
import matplotlib.pyplot as plt
from scipy.spatial import cKDTree

def simulate_radar_station(center_xy, grid_shape, res_km, max_r_km, base_dbz=30.0):
    """
    模拟单站雷达在笛卡尔网格上的观测与物理掩膜
    """
    gx, gy = grid_shape
    x = np.arange(gx) * res_km
    y = np.arange(gy) * res_km
    xx, yy = np.meshgrid(x, y)

    # 计算网格到雷达站的水平距离 (km)
    dist = np.hypot(xx - center_xy[0], yy - center_xy[1])

    # 模拟真实降水场 (叠加高斯回波核)
    rain_cell = 45.0 * np.exp(-((xx - 100)**2 + (yy - 100)**2) / (2 * 25**2))
    obs = base_dbz + rain_cell + np.random.normal(0, 1.2, size=grid_shape)

    # 1. 物理缺失:超出最大探测距离置为无效
    valid_mask = dist <= max_r_km

    # 2. 模拟近距离地形阻挡与静止圆锥 (例如方位角 45°~65° 扇区被山体阻挡)
    azimuth = np.rad2deg(np.arctan2(yy - center_xy[1], xx - center_xy[0])) % 360
    blockage_mask = (azimuth >= 45) & (azimuth <= 65) & (dist > 20)
    cone_of_silence = dist < 5.0

    # 剔除无效观测点
    valid_mask = valid_mask & (~blockage_mask) & (~cone_of_silence)
    obs[~valid_mask] = np.nan

    return xx, yy, dist, obs, valid_mask

def blend_radar_mosaic(dist1, obs1, mask1, dist2, obs2, mask2, max_r=120.0):
    """
    采用余弦平方衰减函数进行双站重叠区连续羽化加权拼图
    """
    # 初始化权重矩阵
    w1 = np.zeros_like(dist1, dtype=np.float64)
    w2 = np.zeros_like(dist2, dtype=np.float64)

    # 余弦羽化权重:距离越近权重越高,在 max_r 处平滑收敛为0
    valid_idx1 = mask1 & (dist1 < max_r)
    w1[valid_idx1] = np.cos((np.pi / 2.0) * (dist1[valid_idx1] / max_r)) ** 2

    valid_idx2 = mask2 & (dist2 < max_r)
    w2[valid_idx2] = np.cos((np.pi / 2.0) * (dist2[valid_idx2] / max_r)) ** 2

    # 总权重与归一化
    total_w = w1 + w2
    mosaic = np.full_like(obs1, np.nan, dtype=np.float64)

    # 设定有效权重阈值,避免在无测站覆盖或极外沿强行外推
    min_weight_threshold = 1e-4
    has_data = total_w >= min_weight_threshold

    # 纳米级防除零处理
    safe_obs1 = np.nan_to_num(obs1, nan=0.0)
    safe_obs2 = np.nan_to_num(obs2, nan=0.0)

    mosaic[has_data] = (safe_obs1[has_data] * w1[has_data] +
                        safe_obs2[has_data] * w2[has_data]) / total_w[has_data]

    return mosaic, has_data

# 执行组网仿真测试
GRID_DIM = 200
RES = 1.0 # 1km分辨率
R_MAX = 110.0

xx, yy, d1, o1, m1 = simulate_radar_station((60, 100), (GRID_DIM, GRID_DIM), RES, R_MAX, base_dbz=20.0)
_,  _,  d2, o2, m2 = simulate_radar_station((140, 100), (GRID_DIM, GRID_DIM), RES, R_MAX, base_dbz=23.0)

# 计算羽化拼图结果
mosaic_grid, coverage = blend_radar_mosaic(d1, o1, m1, d2, o2, m2, max_r=R_MAX)
print(f"组网计算完成,有效网格覆盖率: {np.mean(coverage)*100:.2f}%")
代码关键细节剖析:
1. np.nan_to_num 仅在加权乘法中配合 w1、w2 使用;在没有任何雷达有效覆盖的网格点,由于 has_data 为 False,其输出严格保持为 np.nan,杜绝了无降水区域和缺测区域混淆的问题。
2. 余弦羽化项 np.cos((np.pi / 2.0) * (dist / max_r)) ** 2 在 \(dist = 0\) 时导数为 0(权重 1.0),在 \(dist = max\_r\) 时导数同样为 0(权重 0.0),实现了真正的平滑衔接,避免了线性衰减在边界处出现折角导数跳变。
四、组网拼接方案决策与排查总结
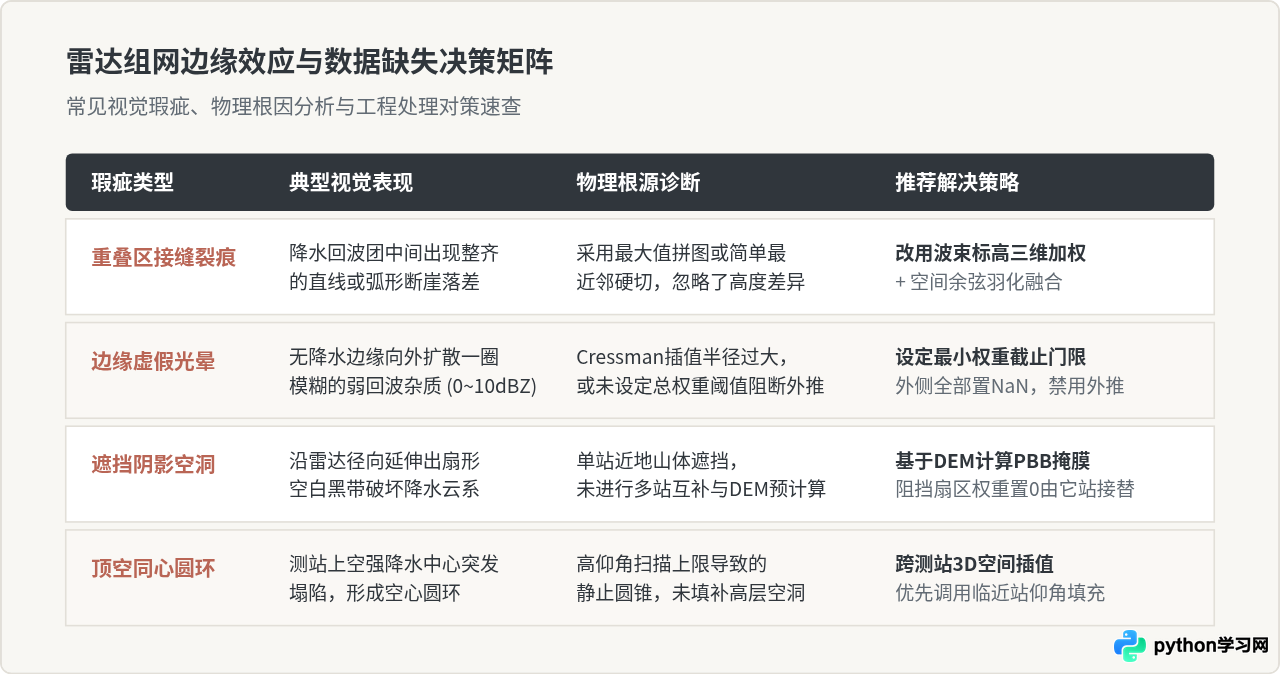
在面对不同类型的雷达组网任务时,数据缺失的补全优先级与边缘羽化参数应视具体应用场景调整。下表梳理了业务级雷达组网绘图时的典型问题表现、排查方向与推荐方案:
五、工程实施的五项关键准则
- 必须先掩膜后插值:严禁在包含
NaN的原始点集上直接使用不带掩膜的二维插值函数(如常规scipy.interpolate.griddata的 linear 模式),否则会导致NaN污染整个凸包。必须对有效点与无效点建立严格的布尔掩膜,先做有效值加权归一化,再将总权重低于门限的点重置为NaN。 - 使用反射率因子(\(Z\))线性值而非对数值(\(dBZ\))做加权:在融合来自不同雷达的反射率观测时,科学的做法是将对数单位转换为线性物理量 \(Z = 10^{dBZ/10}\) 后进行距离高度加权求和,最后再转回 \(dBZ = 10 \log_{10}(Z_{linear})\)。若直接对 \(dBZ\) 进行线性加权,在强降水与弱降水交界处会低估强对流降水中心强度。
- 严限插值截断半径(Cressman / Barnes):水平插值搜索半径一般控制在 3~5 km 以内,垂直搜索半径控制在 0.5~1.0 km 以内。过大的搜索半径是产生边缘锯齿和伪晕圈的主因。
- 时间同步性校验:多站雷达体扫周期通常在 5~6 分钟。若两部雷达扫描时间相差超过 3 分钟,在移速较快(如超过 50 km/h)的飑线对流系统中会产生明显的“重影”式边缘错位。此时应引入光流法(Optical Flow)或交叉相关进行时间对齐后再做空间融合。
- 绘图展示层底色与无回波的分离:在最终使用 Matplotlib 绘图时,使用
cmap.set_bad(color='none')将NaN设为完全透明,以便展示底层地理底图(Cartopy Coastlines / Borders);同时将 0~10 dBZ 或无降水网格赋予指定浅色或透明度,保证云系边缘分界清晰可辨。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















