


利用OpenCV霍夫变换检测图像中圆形的参数详解与实现

本文详细解析OpenCV中cv2.HoughCircles函数的核心参数,包括dp、minDist、param1和param2对检测精度的影响。通过Python代码示例,展示如何调整参数以准确识别图像中的圆形目标,并处理检测失败或误检的情况。
霍夫圆变换核心参数解析
在使用OpenCV进行圆形检测时,cv2.HoughCircles函数提供了多个关键参数来调整检测的灵敏度和准确性。理解这些参数的作用对于获得理想的检测结果至关重要。
累加器分辨率 (dp)
参数dp用于控制累加器图像分辨率与输入图像分辨率的比例关系:
- 当
dp=1时,累加器图像与输入图像具有相同的分辨率。 - 当
dp=2时,累加器图像的宽高均为输入图像的一半。
较小的dp值(如1)通常能提供更精确的检测,但计算成本较高;较大的dp值可以加速处理,但可能降低检测精度。
圆心最小距离 (minDist)
minDist定义了检测到的圆心之间的最小距离。该参数的设置直接影响检测结果的合理性:
- 若
minDist设置过小,相邻的圆形可能会被错误地合并为一个检测对象。 - 若
minDist设置过大,部分实际存在的圆形可能因距离过近而无法被检测到。
边缘检测阈值 (param1)
param1是霍夫梯度法中的高阈值,默认值为100。它用于Canny边缘检测器:
- Canny算子的低阈值自动设置为
param1的一半。 - 较高的
param1值会减少边缘检测的数量,从而减少误检,但可能漏检边缘较弱的圆形。
圆心累加器阈值 (param2)
param2是检测阶段圆心的累加器阈值,默认值为100。该参数决定了检测的严格程度:
- 较小的
param2值允许检测到更多形状,但可能包含非真实的圆形(误检)。 - 较大的
param2值要求检测到的形状更接近完美的圆形,从而减少误检,但可能漏检形状略有变形的圆形。
半径范围 (minRadius, maxRadius)
可以通过minRadius和maxRadius限制检测的圆形半径范围:
- 默认值为0表示不限制最小或最大半径。
- 设置具体的半径范围可以有效过滤掉不符合尺寸要求的噪声或目标。
Python实现代码示例
以下代码展示了如何使用OpenCV和Matplotlib进行圆形检测及结果可视化。请注意,代码中的文件路径需根据实际环境进行调整。
# -*- coding: utf-8 -*-
"""
Created on Tue Sep 26 23:15:39 2017

@author: tina
"""
import cv2
import numpy as np
import matplotlib.pyplot as plt

# 读取图像并转换为灰度图
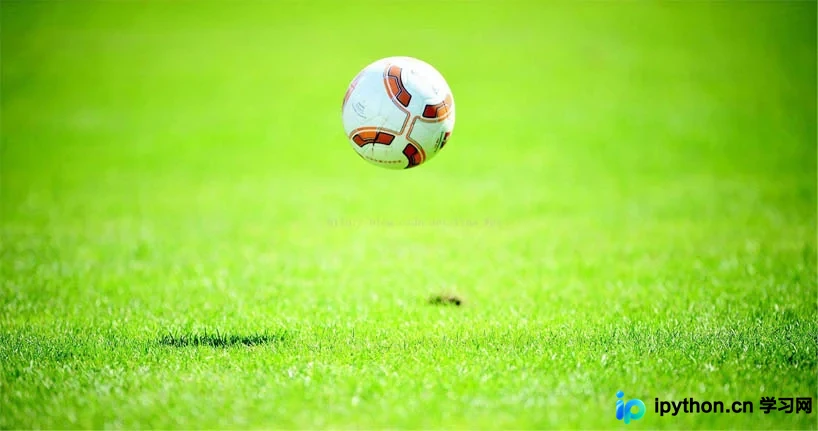
img = cv2.imread('C:\\Users\\tina\\Pictures\\ahh\\ball.jpg')
gray = cv2.cvtColor(img,cv2.COLOR_BGR2GRAY)

# 显示原始灰度图
plt.subplot(121),plt.imshow(gray,'gray')
plt.xticks([]),plt.yticks([])

# 使用霍夫变换检测圆形
circles1 = cv2.HoughCircles(gray,cv2.HOUGH_GRADIENT,1,
600,param1=100,param2=30,minRadius=80,maxRadius=97)
circles = circles1[0,:,:]
circles = np.uint16(np.around(circles))

# 在图像上绘制检测到的圆形
for i in circles[:]:
  cv2.circle(img,(i[0],i[1]),i[2],(255,0,0),5)
  cv2.circle(img,(i[0],i[1]),2,(255,0,255),10)
  cv2.rectangle(img,(i[0]-i[2],i[1]+i[2]),(i[0]+i[2],i[1]-i[2]),(255,255,0),5)

print("圆心坐标",i[0],i[1])

# 显示检测结果
plt.subplot(122),plt.imshow(img)
plt.xticks([]),plt.yticks([])
plt.show()在上述代码中,cv2.HoughCircles函数的参数设置如下:
dp=1:累加器分辨率与输入图像相同。minDist=600:圆心之间的最小距离为600像素。param1=100:Canny边缘检测的高阈值。param2=30:圆心累加器阈值,较低的值允许检测到更多圆形。minRadius=80:最小半径为80像素。maxRadius=97:最大半径为97像素。
结果可视化
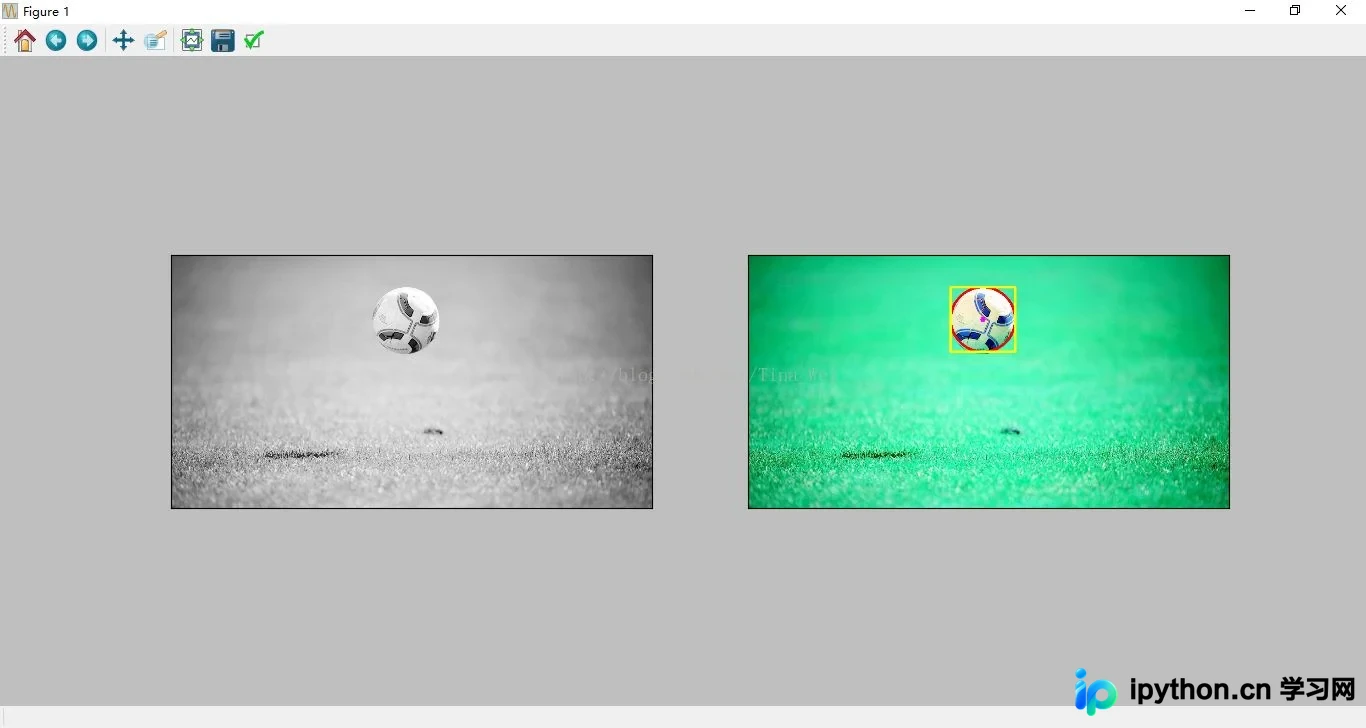
检测完成后,代码会在图像上绘制检测到的圆形。具体绘制内容包括:
- 使用红色绘制圆形的轮廓。
- 使用洋红色标记圆心。
- 使用黄色矩形框出圆形的范围。
通过调整param2等参数,可以优化检测效果,减少误检和漏检。
总结
霍夫圆变换是OpenCV中检测圆形目标的有效方法。通过合理设置dp、minDist、param1和param2等参数,可以显著提高检测的准确性和效率。实际应用中,建议根据具体图像特征调整参数,以获得最佳检测结果。
以上就是利用OpenCV霍夫变换检测图像中圆形的详细内容,更多关于OpenCV圆形检测的资料请关注本站其它相关文章!
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















