树莓派摄像头实时视频流传输至主机的技术方案
本文介绍如何利用树莓派自带摄像头实现实时视频流传输至主机。通过配置raspivid命令输出比特率,结合netcat进行无加密数据转发,并手动设定树莓派与主机的静态IP,构建低延迟局域网视频传输环境。方案涵盖网络配置、接收脚本编写及发送指令详解,适用于需要连续录像且对传输效率有要求的场景。
10-14
6




本文介绍如何利用树莓派自带摄像头实现实时视频流传输至主机。通过配置raspivid命令输出比特率,结合netcat进行无加密数据转发,并手动设定树莓派与主机的静态IP,构建低延迟局域网视频传输环境。方案涵盖网络配置、接收脚本编写及发送指令详解,适用于需要连续录像且对传输效率有要求的场景。
本文介绍如何使用Python结合OpenCV和Socket库,在局域网内实现PC与树莓派之间的图像实时传输。通过TCP协议建立连接,利用JPEG编码压缩视频帧,并处理粘包问题,完成从采集、编码、发送到解码显示的全流程。代码适用于树莓派USB摄像头场景,支持双向通信测试,旨在帮助开发者掌握Python网络编程与图像处理的基础应用。
本文探讨为何Python成为树莓派开发的首选语言。尽管树莓派基于ARM架构且支持多种语言,但Python凭借简洁语法、跨平台特性及丰富的社区库,极大降低了硬件控制门槛。文章对比了Python与其他语言在树莓派上的表现,并引用社区观点分析了RPi.GPIO库的优缺点及实际应用场景。
本文介绍如何使用Python3在树莓派上实现四驱小车的运动控制。内容涵盖硬件准备、L298N驱动模块连接注意事项、GPIO引脚配置文件config.ini的编写,以及基于configparser和RPi.GPIO库的控制程序car_controler.py核心代码。重点解析前后左右四个电机的引脚定义及方向控制逻辑,为硬件爱好者提供完整的软件实现参考。
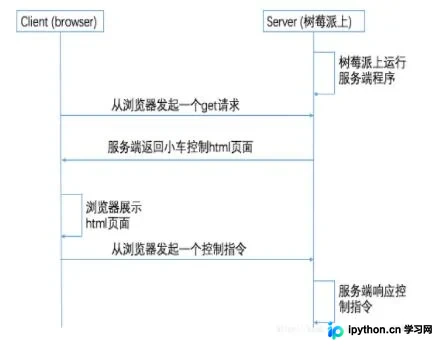
本文介绍基于Python实现树莓派四驱小车的网页端控制方案。通过搭建本地HTTP服务器,结合MJPG-Streamer视频流,用户可在同一局域网内通过浏览器实时查看画面并发送前后左右指令。文章详细解析了服务端代码逻辑、前端HTML交互及具体部署步骤,适用于基础机器人远程交互场景。
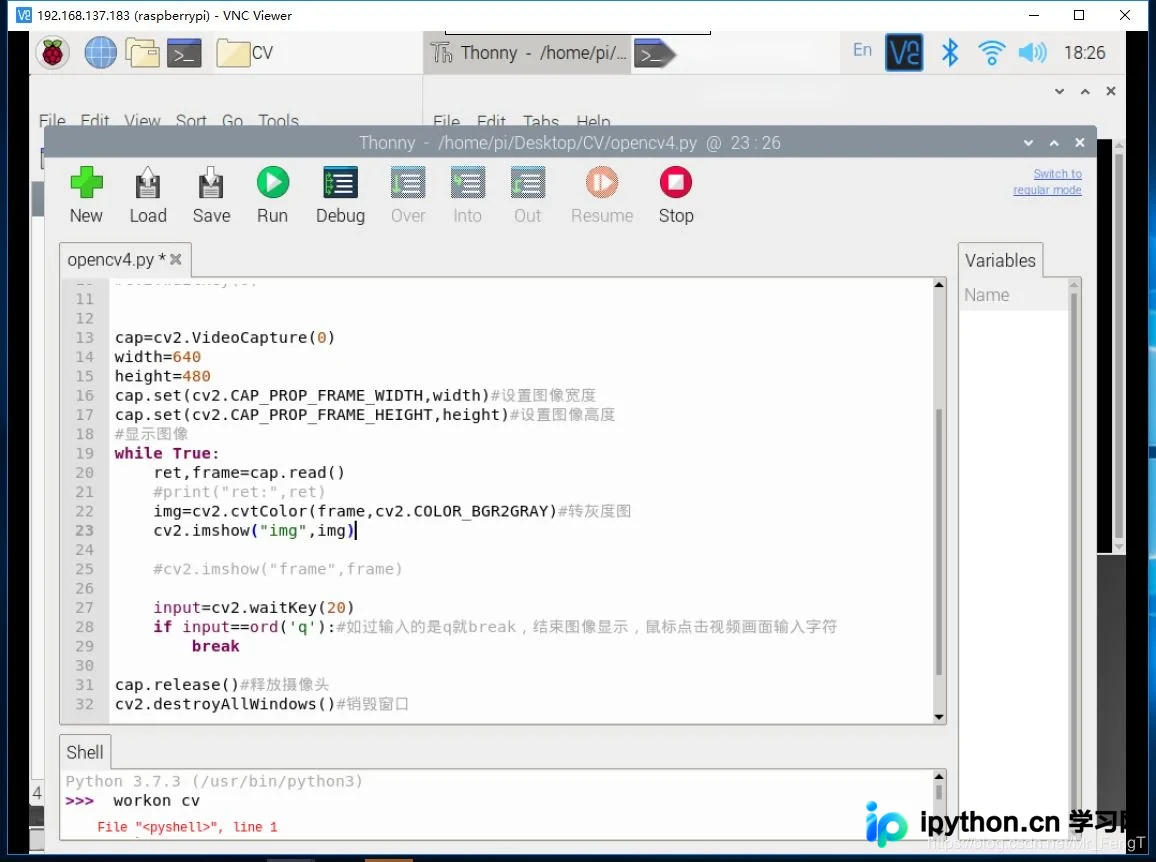
本文介绍在树莓派4B环境下,利用Python和OpenCV库调用USB摄像头的具体方法。通过Thonny IDE编写代码,设置视频分辨率,实现实时视频流读取与灰度处理,并在终端中运行脚本。
本文详细介绍在树莓派上安装OpenCV3的完整流程。从系统更新、依赖库安装(包括图像、视频及GTK工具包),到源码下载编译,最后解决摄像头硬件调用问题并提供Python测试代码。适用于希望树莓派进行计算机视觉开发的开发者,确保环境配置正确及摄像头功能正常。
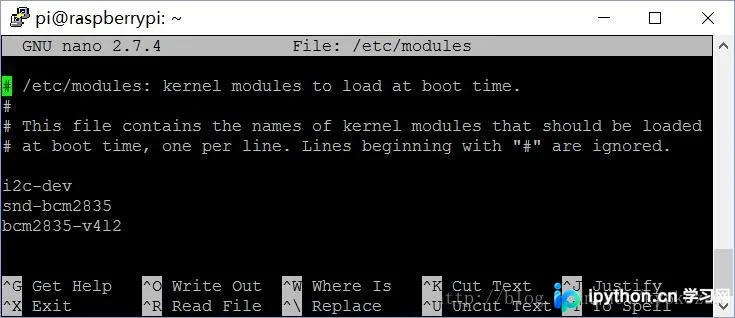
本文介绍在树莓派3B+上使用Python3.5.4极简安装OpenCV的方法。通过预装必要库并直接pip安装opencv-python,可在十分钟内完成配置。文章包含完整的代码示例,演示如何调用USB摄像头进行实时显示与拍照,并提供测试验证步骤,适合希望快速部署视觉模块的用户参考。
本文介绍如何在同一局域网内,利用Python的Socket库实现树莓派与PC之间的即时通讯。通过编写rpi.py服务端脚本和computer.py客户端脚本,双方建立TCP连接后,即可在PC端输入字符并在树莓派终端实时显示,实现简单的双向数据交互。
本文介绍如何在同一局域网内的两台树莓派之间,利用Python Socket实现单向文件传输。通过Client端发送获取命令,Server端响应文件大小及内容,并采用MD5校验确保数据完整性。代码包含粘包处理逻辑,适用于基础嵌入式设备间的数据交换场景。
本文提供 Python 编程速成指南,涵盖字符串操作、数字处理、日期时间、文件系统管理及序列化技术。深入讲解网络通信、邮件收发、网页抓取及多线程编程,并展示如何在树莓派上使用 GPIO 模块。适合希望快速掌握 Python 核心功能与实战应用的开发者。
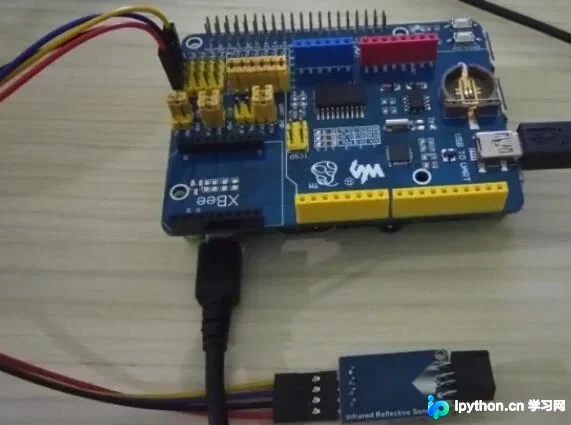
本文介绍利用Python在树莓派上驱动红外反射传感器的方法。通过微雪ARPI600扩展板及TLC1543芯片进行模拟信号AD转换,结合GPIO模拟SPI通信读取数据。程序通过DOUT引脚判断障碍物距离,并实时输出AD转换数值,适用于近距离物体检测场景。