


Python实现树莓派红外反射传感器数据采集与障碍物检测

发布时间:2026-10-13 |
6人浏览过
本文介绍利用Python在树莓派上驱动红外反射传感器的方法。通过微雪ARPI600扩展板及TLC1543芯片进行模拟信号AD转换,结合GPIO模拟SPI通信读取数据。程序通过DOUT引脚判断障碍物距离,并实时输出AD转换数值,适用于近距离物体检测场景。
本文分享基于Python语言在树莓派平台上运行红外反射传感器的完整示例代码,供开发者参考与学习。
1、所需硬件工具
主要组件包括:树莓派3(rpi3)、微雪ARPI600扩展板以及红外反射传感器模块。
2、工作原理概述
红外反射传感器同时提供数字信号与模拟信号输出接口。
模拟信号需经由ARPI600板载的模数转换芯片TLC1543进行数字化处理。
TLC1543与树莓派之间通过GPIO引脚进行通信,采用软件模拟SPI协议,用于选择模拟信号输入通道并读取转换结果。
主程序通过监测DOUT引脚的状态变化,判断传感器与障碍物之间的距离是接近还是远离。
当检测到传感器靠近障碍物时,程序会进一步读取并打印AD转换后的具体数值。
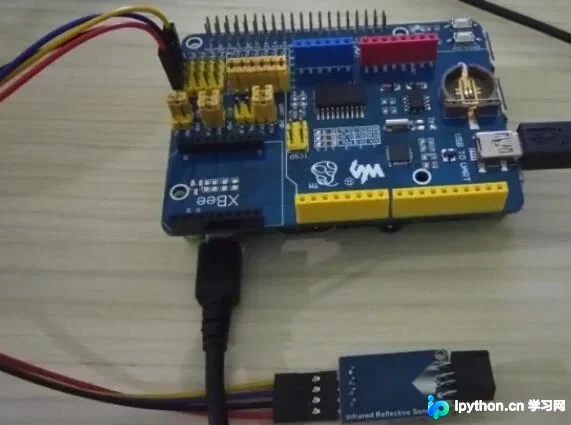
3、硬件连接实物图
4、Python控制程序(基于ARPI600官方示例修改)
#!/usr/bin/python
# -*- coding:utf-8 -*-
import RPi.GPIO as GPIO
import time

Clock = 16
Address = 20
DataOut = 21
DOUT = 17


def ADC_Read(channel):
 value = 0;
 for i in range(0,4):
 if((channel >> (3 - i)) & 0x01):
  GPIO.output(Address,GPIO.HIGH)
 else:
  GPIO.output(Address,GPIO.LOW)
 GPIO.output(Clock,GPIO.HIGH)
 GPIO.output(Clock,GPIO.LOW)
 for i in range(0,6):
 GPIO.output(Clock,GPIO.HIGH)
 GPIO.output(Clock,GPIO.LOW)
 time.sleep(0.001)
 for i in range(0,10):
 GPIO.output(Clock,GPIO.HIGH)
 value <<= 1
 if(GPIO.input(DataOut)):
  value |= 0x01
 GPIO.output(Clock,GPIO.LOW)
 return value

GPIO.setmode(GPIO.BCM)
GPIO.setwarnings(False)
GPIO.setup(Clock,GPIO.OUT)
GPIO.setup(Address,GPIO.OUT)
GPIO.setup(DataOut,GPIO.IN,GPIO.PUD_UP)
GPIO.setup(DOUT,GPIO.IN)

lastdata = 2
try:
 while True:
 data = GPIO.input(DOUT)
 if lastdata and (lastdata == 1):
  continue
 if data == 0:
  print 'Near the Obstacles'
  print 'AD: %d ' % ADC_Read(6)
 if data == 1:
  print 'Far the Obstacles'
 lastdata = data
 time.sleep(0.1)
except:
 GPIO.cleanup()
以上是本文的全部内容,希望能为读者的学习提供有益帮助,欢迎继续支持本站获取更多技术资源。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















