


除了写代码,Python还能用于物联网与硬件控制吗?
深入解答Python在物联网与硬件控制领域的实际应用形态,涵盖单片机裸机驱动、嵌入式Linux边缘网关、上位机工控通信、实操开发流程及选型边界决策。
一、Python 控制硬件的三种主要落地形态
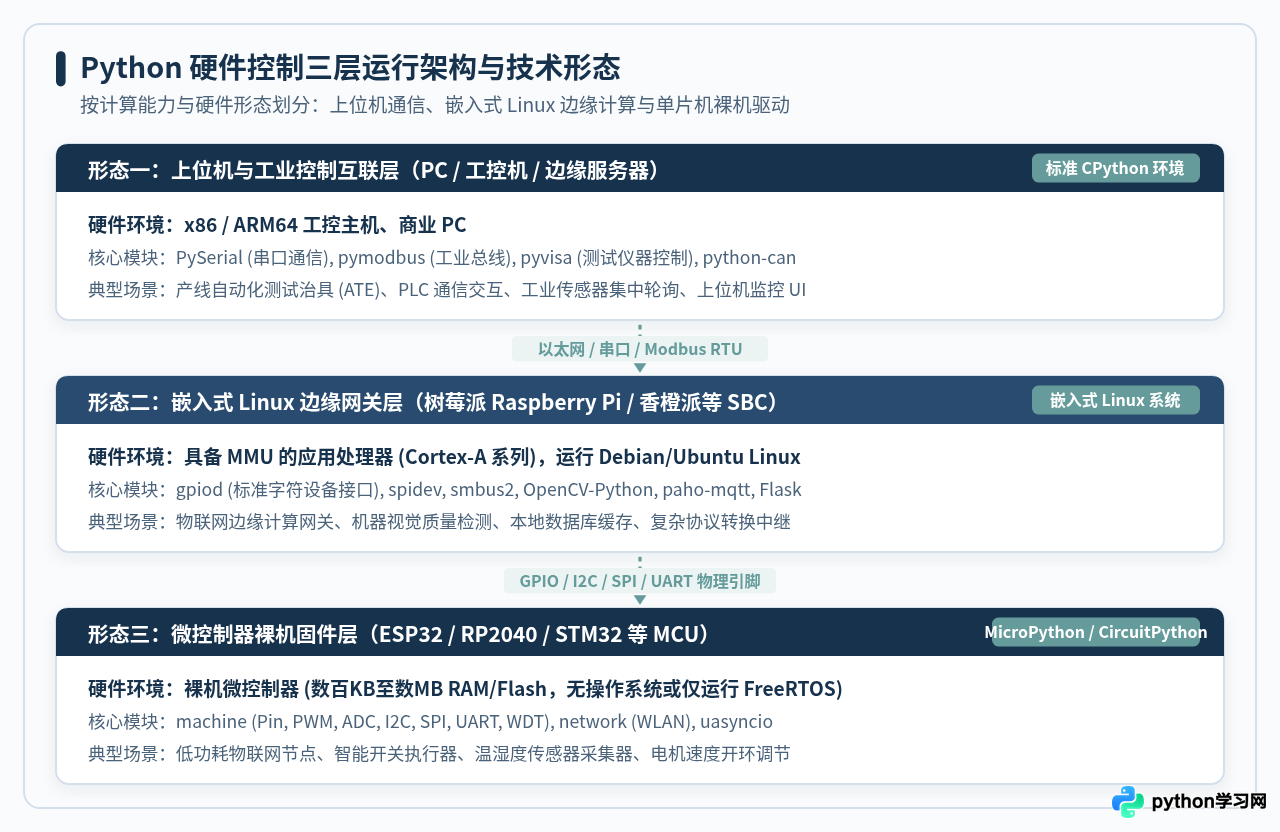
在物理计算与自动化系统中,硬件设备的计算能力、内存资源和运行环境差异巨大。Python 并非千篇一律地以同一种方式运行在所有硬件上,而是根据硬件规格分化出了三种清晰的落地形态:
1. 微控制器裸机固件层(MCU 裸机运行)
微控制器(如 ESP32、RP2040、STM32 等)通常仅有几百 KB 到几 MB 的存储空间与几十到几百 KB 的内存,无法承载庞大的桌面操作系统。为此诞生的 MicroPython 与 CircuitPython 是将轻量化的 Python 3 解释器直接编译为固件,烧录在单片机芯片内部。
在裸机环境下,解释器直接调度硬件底层寄存器,内置的 machine 模块提供了高层引脚抽象,支持配置 GPIO 输入输出、硬件定时器、PWM 脉宽调制、ADC 模拟量读取,以及 I2C、SPI、UART 等通用串行总线。开发者无需安装操作系统,接通电源即可执行 Python 逻辑。
2. 嵌入式 Linux 边缘网关层(单板计算机 SBC)
以树莓派(Raspberry Pi)、香橙派等为代表的单板计算机搭载了高性能应用处理器(通常为 ARM Cortex-A 架构),运行完整的 Linux 发行版(如 Debian 或 Ubuntu)。在这一层级中,运行的是与个人电脑完全一致的标准 CPython 3 解释器。
通过 Linux 内核的标准字符设备接口(现代 Linux 推荐使用 gpiod 与 libgpiod 库),Python 能够安全地读写扩展引脚。同时,依托 Linux 完善的多进程、多线程、网络协议栈与成熟的生态库,这类边缘设备通常充当物联网网关,承担复杂协议转换、本地 SQLite 数据库缓存、基于 OpenCV 的工业视觉检测以及断网离线决策等高算力任务。
3. 上位机与工控互联层(PC / 工控机)
在工业自动化产线、实验室检测设备和仓储物流中,控制程序往往运行在 x86 或 ARM 工控机上。Python 充当“上位机大脑”,通过 pyserial 与下位单片机进行串口协议通信,通过 pymodbus 与 PLC 或变频器进行工业总线交互,或通过 pyvisa 控制高精度数字示波器与电源。这种形态无需直接碰触微观引脚,而是以通信协议驱动复杂的工业物理系统。
二、核心操作实践:以 ESP32 为例点亮硬件与读取外设
理解了运行形态后,我们以当下物联网领域极具代表性的双核 Wi-Fi/蓝牙芯片 ESP32 为例,完整展示从环境搭建、硬件电气连接,到通过 MicroPython 驱动外设的实操步骤。
1. 固件准备与烧录
在让单片机运行 Python 代码之前,需要先将 MicroPython 运行时固件烧写到芯片的 Flash 存储器中:
- 通过 USB 数据线将 ESP32 开发板与电脑连接,在设备管理器或系统终端中确认串口设备号(Windows 下形如
COM3,Linux/macOS 下形如/dev/ttyUSB0)。 - 在电脑端使用 Python 官方的烧录工具链
esptool,首先擦除芯片出厂自带的内容,然后刷入官方编译的 MicroPython 固件二进制包:
# 1. 擦除 ESP32 Flash 芯片原有数据
esptool.py --chip esp32 --port /dev/ttyUSB0 erase_flash

# 2. 从 0x1000 起始地址写入 MicroPython 官方固件 (示例波特率 460800)
esptool.py --chip esp32 --port /dev/ttyUSB0 --baud 460800 write_flash -z 0x1000 esp32-20230426-v1.20.0.bin
烧录完成后按下板载复位键(EN / RST),使用串口工具(如 Thonny IDE 内置控制台,波特率 115200)连接串口,即可在屏幕上看到经典的交互式提示符 >>>(REPL,读取-求值-输出循环)。这标志着 Python 解释器已经在芯片裸机上平稳运行。
2. 引脚与电气连接
在进行代码编写前,必须遵循电气规范。单片机引脚电压通常为 3.3V 逻辑电平:
- 执行机构连接(以 LED 示范):将发光二极管的正极通过一个 220 欧姆限流电阻串联至 ESP32 的
GPIO 2,负极连接至开发板的共用地线(GND)。 - 传感器连接(以 SHT30 温湿度模块为例):SHT30 采用 I2C 串行总线通信。将传感器的
VCC接开发板3.3V供电口,GND接地,数据线SDA连接至GPIO 21,时钟线SCL连接至GPIO 22。
3. REPL 在线即时交互调试
这是 Python 相比传统嵌入式 C 语言最突出的体验优势。传统 C 语言开发在修改单行逻辑后,必须经历“保存源文件 → 交叉编译编译链接 → 刷写固件 → 重启芯片”的过程;而 MicroPython 允许你在终端直接输入单行语句,硬件毫秒级响应:
>>> from machine import Pin
>>> led = Pin(2, Pin.OUT)   # 将 GPIO 2 配置为输出模式
>>> led.value(1)             # 引脚输出 3.3V 高电平,LED 瞬间点亮
>>> led.value(0)             # 引脚输出 0V 低电平,LED 熄灭
4. 编写完整的传感器读取与业务脚本
在交互式验证引脚正常后,即可编写面向实际场景的代码。以下为一个通过软件 I2C 总线向 SHT30 发送测量指令、读取温湿度原始数据并换算为标准摄氏度与湿度百分比的完整脚本:
import time
from machine import Pin, SoftI2C

# 初始化 I2C 总线:ESP32 常用 GPIO 22 为 SCL,GPIO 21 为 SDA
i2c = SoftI2C(scl=Pin(22), sda=Pin(21), freq=100000)

# 扫描 I2C 总线挂载的物理设备地址
devices = i2c.scan()
if 0x44 in devices:
    print("成功检测到 SHT30 传感器,I2C 物理地址: 0x44")
else:
    raise RuntimeError("未检测到传感器,请检查电路接线与供电")

def read_sht30_data():
    # 向 SHT30 发送高重复性测量指令 (0x2C, 0x06)
    i2c.writeto(0x44, b'\x2c\x06')
    time.sleep_ms(20)  # 等待传感器内部 ADC 转换完毕

    # 读取 6 字节数据:[温度高8位, 温度低8位, 温度CRC, 湿度高8位, 湿度低8位, 湿度CRC]
    raw_bytes = i2c.readfrom(0x44, 6)

    raw_temp = (raw_bytes[0] << 8) | raw_bytes[1]
    raw_humi = (raw_bytes[3] << 8) | raw_bytes[4]

    # 按照数据手册标准公式换算物理量
    temperature = -45.0 + (175.0 * raw_temp / 65535.0)
    humidity = 100.0 * raw_humi / 65535.0
    return round(temperature, 1), round(humidity, 1)

# 循环读取并打印
for _ in range(5):
    temp_val, humi_val = read_sht30_data()
    print("环境监测 -> 温度: {} °C, 相对湿度: {} %".format(temp_val, humi_val))
    time.sleep(2)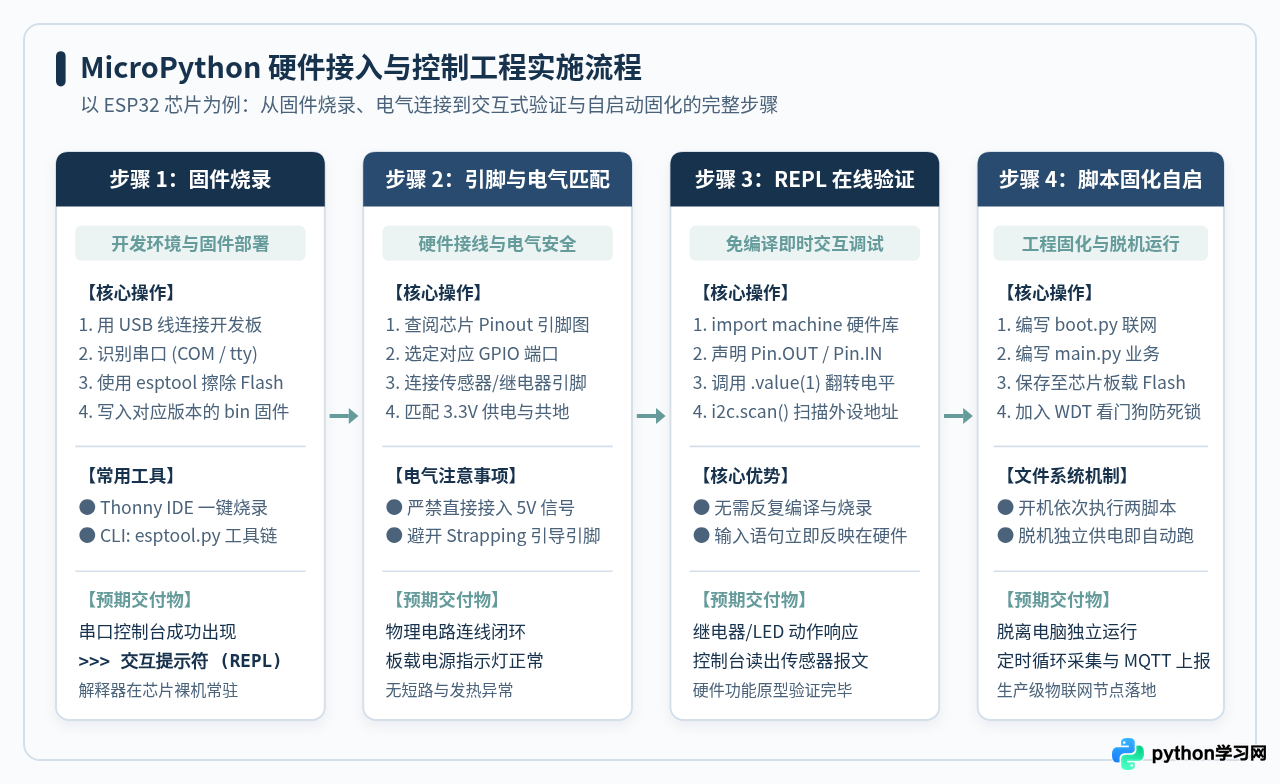
三、让硬件接入网络:物联网协议与数据上报
单纯控制物理引脚只是嵌入式开发的第一步,物联网(IoT)的核心价值在于“联网交互”。ESP32 内部集成了 2.4GHz Wi-Fi 射频电路,MicroPython 固件内置了精简的 TCP/IP 协议栈(lwIP)与 Socket 接口。
1. Wi-Fi 网络连接与状态监听
通过内置的 network 模块,设备可以快速连接无线局域网并获取分配的动态 IP 地址:
import network
import time

def connect_wifi(ssid, password):
    wlan = network.WLAN(network.STA_IF)
    wlan.active(True)
    if not wlan.isconnected():
        print("正在连接无线网络: {} ...".format(ssid))
        wlan.connect(ssid, password)
        timeout = 20
        while not wlan.isconnected() and timeout > 0:
            time.sleep(0.5)
            timeout -= 1

    if wlan.isconnected():
        print("网络连接成功,分配 IP 地址配置:", wlan.ifconfig())
        return True
    else:
        print("网络连接超时,请核实账号与密码")
        return False
2. 基于 MQTT 协议发布遥测数据
在物联网领域,HTTP 协议由于报文冗长、握手频繁,在低功耗或网络不稳的设备上开销过大。工业界普遍采用 MQTT(消息队列遥测传输)这一轻量级发布/订阅协议。
MicroPython 提供了官方维护的 umqtt.simple 模块。采集到的温度、湿度和引脚状态可以直接序列化为紧凑的 JSON 字符串,以毫秒级耗时推送给 MQTT 代理服务器(如公网部署的 EMQX 或云平台 IoT Hub):
import ujson
from umqtt.simple import MQTTClient

# 配置 MQTT 代理客户端参数
BROKER_HOST = "192.168.1.100"  # 局域网或云端 MQTT Broker IP
CLIENT_ID = "esp32_sensor_node_01"
TOPIC_TELEMETRY = "sensor/esp32/data"

client = MQTTClient(CLIENT_ID, BROKER_HOST, port=1883)
client.connect()

# 封装包含设备标识、时间戳和测量值的结构体
payload_dict = {
    "device_id": CLIENT_ID,
    "temperature": 25.4,
    "humidity": 58.2,
    "relay_status": 0
}

# 转换为 JSON 格式字符串并广播发布
json_payload = ujson.dumps(payload_dict)
client.publish(TOPIC_TELEMETRY, json_payload)
print("遥测数据已成功发布至主题 [{}]: {}".format(TOPIC_TELEMETRY, json_payload))
client.disconnect()MicroPython 芯片内部的文件系统遵循严格的开机加载时序:设备接通电源复位后,系统会最先运行根目录下的 boot.py(通常用于完成底层的 Wi-Fi 联网、系统时钟同步与看门狗初始化),随后无缝调用 main.py(执行核心传感器轮询与 MQTT 循环)。只要将上述业务代码保存为板载 Flash 中的 main.py,开发板拔掉电脑 USB 线、单独使用电池或 5V 电源适配器供电时,即可实现开机全自动独立运行。
四、技术选型与适用边界:Python 的优势与物理限制
尽管 Python 在物联网和硬件控制领域的易用性极为出色,但作为严肃的技术选型,必须客观面对计算机体系结构的物理限制。任何高级抽象都伴随着底层开销,明确“能做什么”和“绝对不能做什么”是工程落地的关键。
1. Python 开发硬件的核心优势
- 迭代周期压缩数倍:传统 C/C++ 语言在硬件端处理复杂网络协议、字符串拼接和动态 JSON 时异常繁琐,稍有不慎便会导致野指针崩溃或内存泄漏。Python 天生具备强大的动态数据类型,网络通信与业务逻辑编写速度极快。
- 技术栈全链路统一:团队无需再为单片机配备专职的汇编/C 开发者,工程师可以使用统一的 Python 语言栈打通“单片机采集 → 边缘网关处理 → 云端后端分析 → AI 模型预测”的完整链路。
- 热更新与现场快速修复:在生产现场,如果需要微调控制阈值或网络通信协议,只需通过串口或网络直接传输更新单一的
.py文本文件,而无需重新编译并全量烧录整个操作系统镜像。
2. Python 难以胜任的硬伤与限制场景
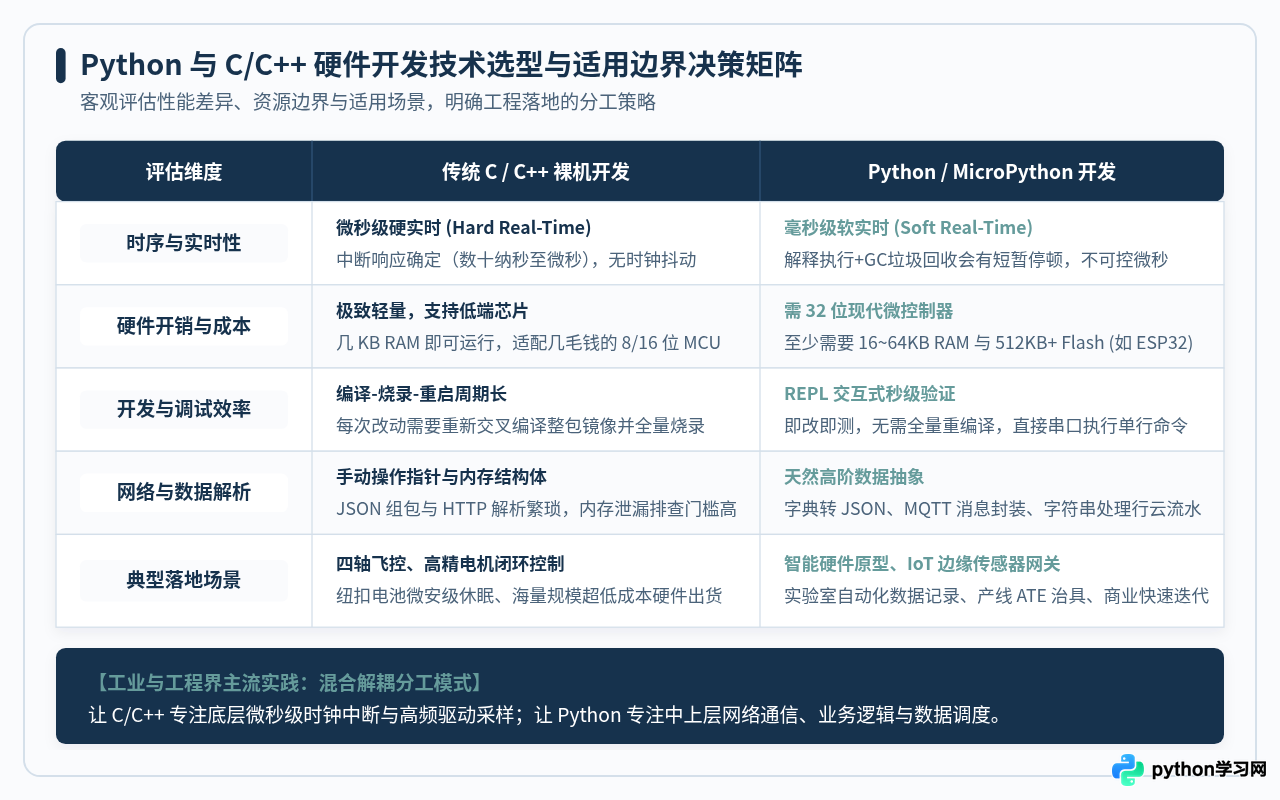
- 缺乏微秒级“硬实时”确定性(Hard Real-Time):Python 代码由虚拟机解释执行,且内存分配依赖垃圾回收器(Garbage Collection, GC)。当 GC 触发执行时,系统会产生几毫秒到几十毫秒的不可控停顿。因此,诸如四轴无人机高频姿态解算、高精度步进电机微步闭环插补、高速示波器信号采样等容不下一丝时钟抖动的场景,必须使用 C 语言或专用的硬件电路(如 FPGA、单片机定时器硬件捕获)。
- 内存与芯片门槛限制:MicroPython 运行时底座至少需要 16KB~64KB 的可用 RAM 以及 512KB 以上的存储空间。在低成本大批量出货的产品中(例如单个成本仅需两三毛钱人民币的 8 位 51 单片机或通用低端 MCU),根本没有空间驻留 Python 虚拟机。
- 极低功耗场景的汇编级优化受限:使用纯 C 语言编写裸机固件时,开发者可以精确操作每一个外设寄存器的时钟门控,使芯片常态处于几个微安(μA)的极深睡眠模式,被外部电平唤醒数十微秒后即刻再次休眠,依靠一颗纽扣电池维持数年。而 Python 解释器启动与执行的指令周期偏长,在严苛的微安级电池供电设备中处于劣势。
3. 工业界的标准解法:底软解耦的混合架构
正因如此,现代工业控制与成熟智能硬件产品普遍采用“分层解耦”方案:
让底层微控制器或专门的协处理器使用 C/C++ 运行专职的底层固件,利用硬件定时器处理微秒级的中断响应、电机脉冲输出与安全保护;而将传感器滤波、业务决策状态机、远程 MQTT 通信、屏幕 UI 交互与故障诊断交由主控芯片中的 Python 承担。两者通过 UART 或 SPI 按照定义好的帧协议进行数据交换,兼得极致的实时性与极高的开发迭代效率。
五、端到端工程闭环体系总结
综合来看,“除了写代码,Python 还能用于物联网与硬件控制吗?”这一问题的答案非常明晰:Python 不仅能用于硬件控制,而且是当代物联网系统开发中不可或缺的效率引擎。
它打破了以往“做硬件必须手写底层寄存器”的高门槛,将单片机、单板计算机与云端服务器紧密连接在一起。在构建物联网数据感知与远程监控系统时,一套成熟的端到端工程闭环通常包含以下四个阶段的紧密协作:
- 物理感知与执行:通过引脚驱动传感器采集温度、光敏、电压等物理信号,或驱动继电器实现开关通断。
- 边缘 Python 处理:在单片机或网关本地完成数据校准、消除异常抖动、执行本地阈值安全联锁,并利用本地 Flash 实现断网数据暂存。
- 安全通道传输:通过 Wi-Fi、以太网或 4G 模组,建立经 TLS 加密的 MQTT / HTTP 连接,双向传递结构化 JSON 报文。
- 云端调度与应用:物联网服务器对海量节点数据进行时序存储、大屏可视化展示与异常告警推送,同时将用户的控制指令精准下发至特定设备。
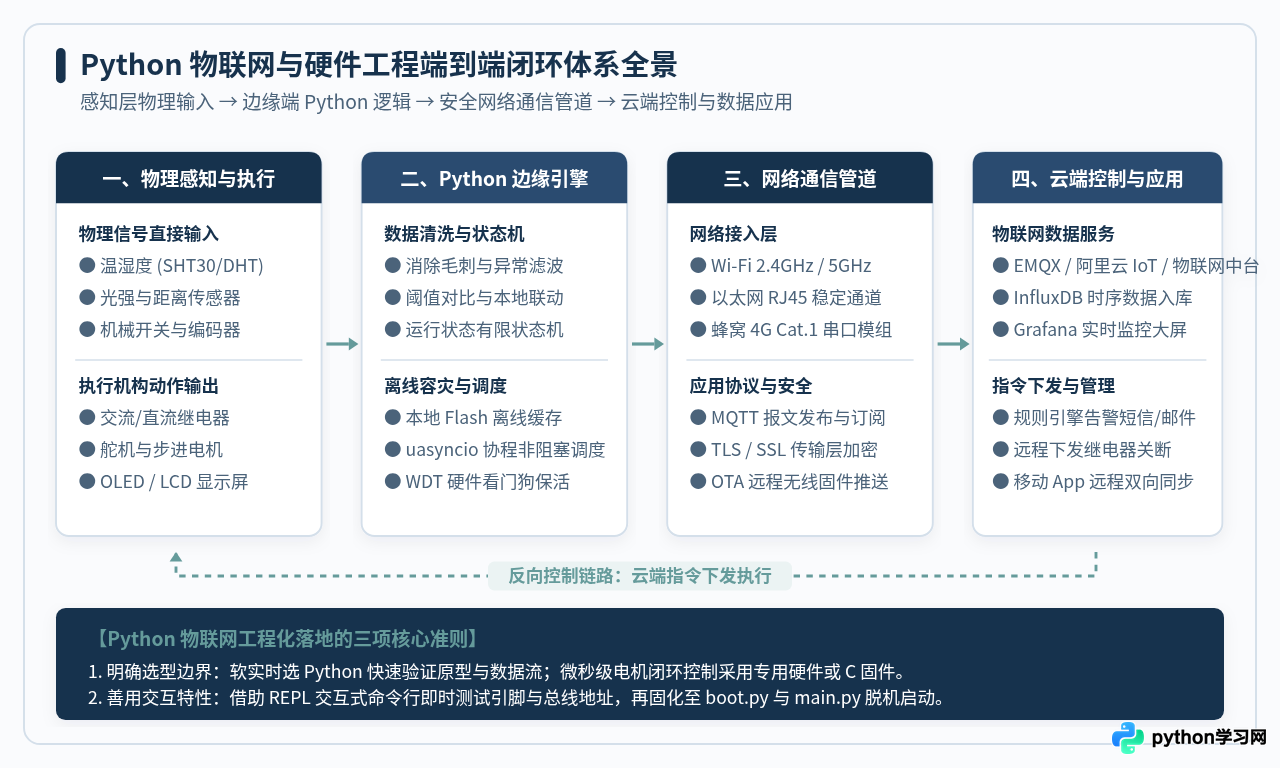
初涉硬件控制的开发者,建议从 ESP32 + MicroPython 或树莓派入手,先在 REPL 环境中直观体验引脚高低电平与传感器返回数据的交互过程;在进入正式生产项目时,牢记“软实时与网络上报选 Python,硬实时与纳秒时序交由底层芯片”的架构原则,就能最大化发挥 Python 在物联网世界中的工程价值。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















