


PyQt上位机发送控制指令给单片机的实现逻辑
深入剖析PyQt上位机向单片机发送控制指令的完整实现逻辑,涵盖通信链路架构、协议帧封装、事件驱动与线程模型、单片机解析应答以及常见通信陷阱与排查方案。
PyQt 上位机向单片机发送控制指令的核心实现逻辑,本质是一套严格的“事件驱动与分层协议通信机制”:当操作者在图形界面(GUI)触发按钮或滑动条时,界面控件发射信号并激活对应的槽函数;上位机业务逻辑提取控制参数,按照预先约定的通信协议进行数据打包与校验;随后将生成的字节流注入串口传输管道;单片机硬件接收到数据流后,通过中断或轮询机制送入环形缓冲区,经由状态机校验无误后提取操作指令并驱动外设,最后返回确认应答(ACK),完成一次闭环控制。
一、通信链路的分层关系与交互架构
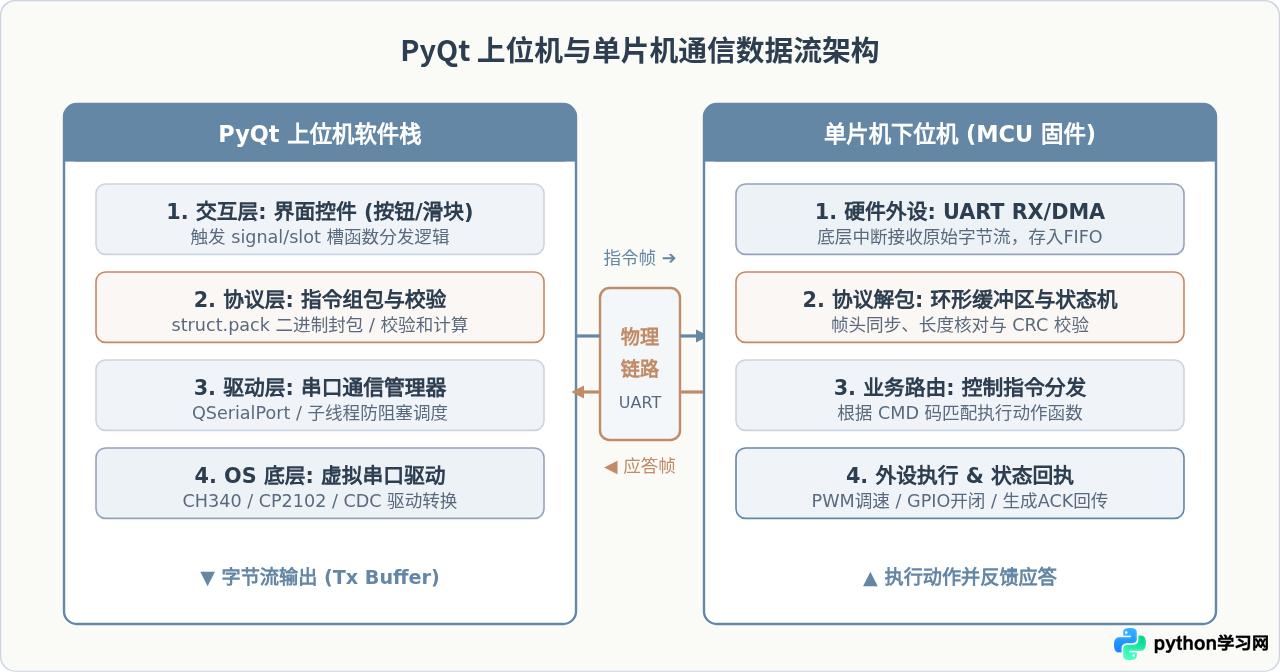
上位机与单片机之间的指令交互绝非简单的“字符串打印”,而是在分层软件与底层物理总线之间协作完成的。明确两端的层级划分,是理解发送控制指令底层逻辑的前提条件。
在 PyQt 端,最上层是负责与用户交互的 UI 控件层(如 QPushButton、QSlider 等)。当用户产生操作行为时,PyQt 的事件循环(Event Loop)捕获该事件并分发到具体槽函数。业务层将抽象的操作意图(例如“电机转速设为 1200 RPM、正转”)转化为具备明确机器含义的数据载荷,再递交给协议封装层。协议层补全帧头、命令字、数据长度和校验和(CRC 或累加和),输出标准二进制字节串。最终,数据交给 QSerialPort(或 pyserial)驱动模块,调用操作系统的虚拟串口驱动写入硬件发送寄存器,通过 USB 转 TTL 芯片在物理总线上产生高低电平跳变。
在单片机下位机端,硬件 UART 外设检测到起始位并逐字节接收数据,触发串口中断服务函数(ISR)或 DMA 通道,直接将原始字节搬运至内存中的环形接收缓冲区。单片机主循环中的协议解析状态机持续扫描缓冲区,当捕获到合法的完整数据帧后,校验数据完整性,识别出命令标识码并分发到执行函数,驱动 PWM、GPIO 或电机驱动模块。同时,单片机依据协议回传执行状态帧,通知上位机本次操作已成功执行。
二、控制指令的协议设计与帧封装逻辑
许多初学者直接使用文本格式(如发送字符串 "LED_ON\n" 或 "SET_SPEED 500\n")。文本协议虽然直观易读,但在工业控制与高频数据交互场景中存在明显缺陷:数据解析开销大、字符串匹配耗时、传输效率低,且极易因缺少严格校验而引发误动作。因此,专业的嵌入式上位机普遍采用二进制协议帧(Binary Frame Protocol)。
1. 标准二进制控制帧结构
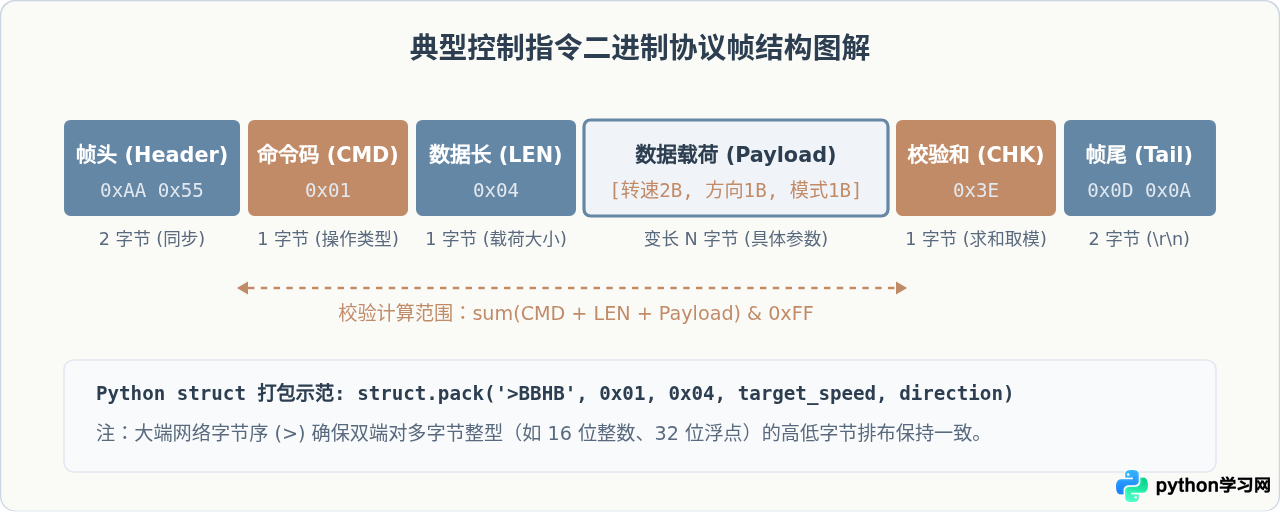
一个健壮的控制协议帧应包含五个基本要素:帧头、命令字、数据长度、数据载荷、校验码与可选的帧尾:
- 帧头(Header,2字节):用于在无序的字节流中锁定一帧的起点,常用
0xAA 0x55。单片机依靠帧头从可能发生的噪声或断流中重新同步。 - 命令码(Command ID,1字节):指明本次指令的具体行为。例如
0x01代表电机控制,0x02代表舵机角度调整,0x03代表读取传感器。 - 数据长度(Length,1字节):表示后续数据载荷的字节数量。长度字段使得单片机能准确判断变长指令何时接收完毕。
- 数据载荷(Payload,N字节):具体的控制参数。例如设定目标转速、运行方向、加减速时间等。在 Python 端使用
struct.pack严格按照大端或小端格式排布。 - 校验和(Checksum / CRC,1~2字节):对帧头之后、校验码之前的所有数据计算累加和或 CRC16。单片机计算值与此值比对,若不一致则立即丢弃,防止串口电平噪声导致误动作。
- 帧尾(Tail,可选,2字节):如
0x0D 0x0A(\r\n),作为多重同步保障。
三、PyQt 上位机端的核心发送实现逻辑与步骤
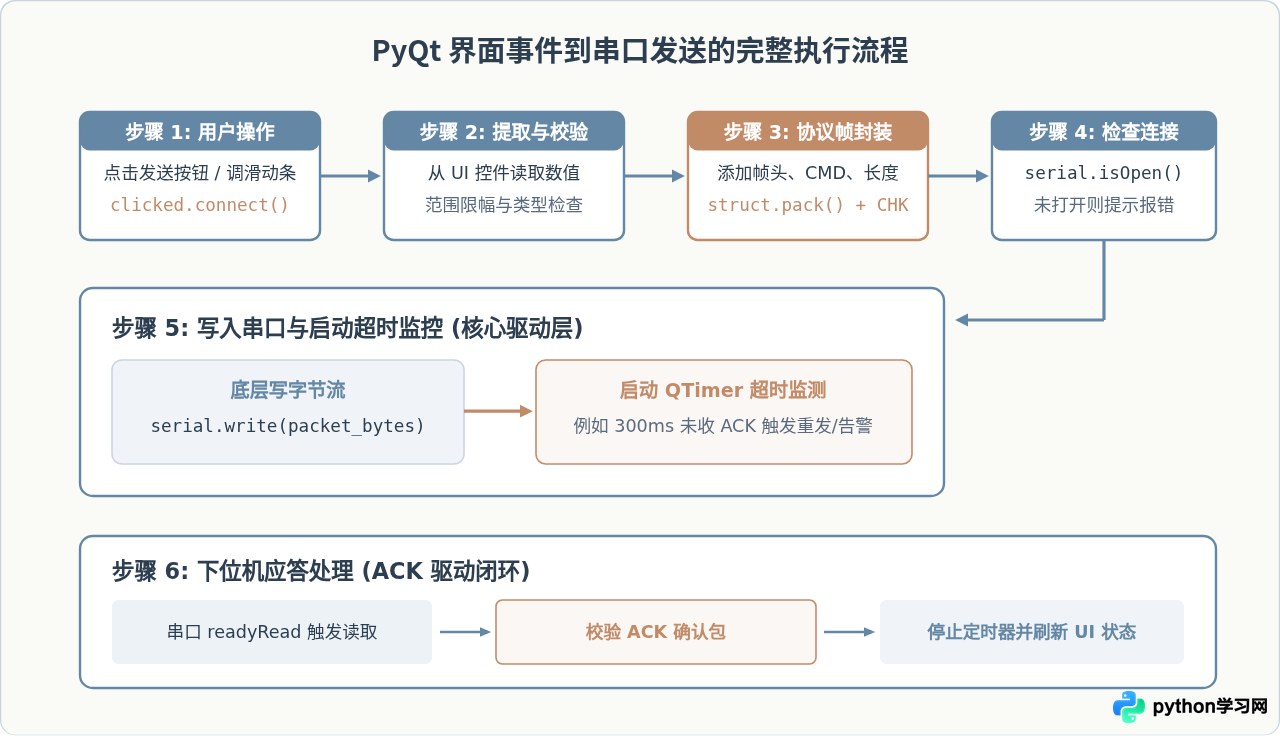
在 PyQt 应用程序中,发送指令的逻辑由四个具体阶段组成:UI 交互触发、数据校验与组包、串口流写入、以及应答与状态跟踪。
2. 完整且可运行的 PyQt 发送逻辑实现
下面给出一段生产级、采用标准二进制封包与串口发送的 PyQt5 / PySide 核心实现。代码使用 Python 内置的 struct 模块完成指令打包,并以 pyserial 或 QSerialPort 为通信支撑:
import sys
import struct
import serial
from PyQt5.QtWidgets import QApplication, QMainWindow, QPushButton, QVBoxLayout, QWidget, QLabel, QSpinBox, QMessageBox

class ControllerWindow(QMainWindow):
    def __init__(self):
        super().__init__()
        self.setWindowTitle("PyQt上位机单片机控制指令发送器")
        self.resize(380, 220)

        # 1. 初始化串口对象(实际开发中建议放入工作线程或使用 QSerialPort)
        self.serial_port = None
        self.init_serial("COM3", 115200)

        # 2. 界面控件构建
        layout = QVBoxLayout()
        self.label = QLabel("设置电机转速 (-3000 ~ 3000 RPM):")
        layout.addWidget(self.label)

        self.spin_speed = QSpinBox()
        self.spin_speed.setRange(-3000, 3000)
        self.spin_speed.setValue(800)
        layout.addWidget(self.spin_speed)

        self.btn_send = QPushButton("发送控制指令")
        self.btn_send.clicked.connect(self.on_btn_send_clicked)
        layout.addWidget(self.btn_send)

        container = QWidget()
        container.setLayout(layout)
        self.setCentralWidget(container)

    def init_serial(self, port_name, baudrate):
        """初始化底层串口"""
        try:
            self.serial_port = serial.Serial(port_name, baudrate, timeout=0.1)
        except Exception as e:
            print(f"串口打开提示: {e} (示例模式运行)")

    def build_control_frame(self, cmd_id: int, speed: int, enable: int) -> bytes:
        """
        按照协议打包控制指令帧:
        帧头: 0xAA 0x55 (2B)
        CMD: 0x01 (1B)
        LEN: 0x03 (1B) -> 包含 2B speed + 1B enable
        Payload: speed (int16), enable (uint8)
        Checksum: 1B
        帧尾: 0x0D 0x0A (2B)
        """
        header = bytes([0xAA, 0x55])
        tail = bytes([0x0D, 0x0A])
        data_len = 3

        # 使用 struct.pack 打包数据体: >h 代表大端有符号16位整型, B 代表无符号8位整型
        payload = struct.pack(">hB", speed, enable)
        core_data = bytes([cmd_id, data_len]) + payload

        # 计算校验和: sum(core_data) & 0xFF
        checksum = sum(core_data) & 0xFF

        # 拼接成完整的数据帧
        frame = header + core_data + bytes([checksum]) + tail
        return frame

    def on_btn_send_clicked(self):
        """按钮点击槽函数:提取参数、封包、校验连接并发送"""
        target_speed = self.spin_speed.value()
        is_enable = 1 if target_speed != 0 else 0
        cmd_id = 0x01  # 电机速度控制指令码

        # 封包
        packet = self.build_control_frame(cmd_id, target_speed, is_enable)

        # 发送处理
        if self.serial_port and self.serial_port.is_open:
            try:
                bytes_sent = self.serial_port.write(packet)
                self.serial_port.flush()  # 确保缓冲区数据完全移交系统驱动
                print(f"指令已发送: {packet.hex().upper()} (共 {bytes_sent} 字节)")
            except Exception as ex:
                QMessageBox.critical(self, "通信错误", f"发送失败: {ex}")
        else:
            print(f"[离线模拟] 生成指令帧: {packet.hex().upper()}")

if __name__ == "__main__":
    app = QApplication(sys.argv)
    window = ControllerWindow()
    window.show()
    sys.exit(app.exec_())
四、单片机下位机侧的接收、解析与响应配合
上位机发送出的数据进入物理信道后,能否被精准执行完全取决于单片机侧的配合逻辑。单片机若在主循环中使用简单的 scanf 或阻塞式 HAL_UART_Receive,极易发生丢字节、系统卡死或响应滞后。
1. 环形接收缓冲区与中断 / DMA 解耦
在 STM32、ESP32 或 GD32 等单片机上,最常用的方案是开启串口空闲中断(IDLE Interrupt)配合 DMA,或者在串口中断(RXNE)中将进入的单字节快速存入环形缓冲区(Ring Buffer)。这样可以确保即使单片机正在执行复杂的控制算法,通信数据流也不会丢失。
2. 状态机解析模型
单片机解包程序采用有限状态机(FSM)逐字节消费缓冲区中的数据。状态转移过程如下:
- STATE_HEADER_1:等待第一个帧头字节
0xAA,若匹配则转移到下一状态,否则保持。 - STATE_HEADER_2:检查第二个帧头字节是否为
0x55,若匹配转移,不匹配则回退到 HEADER_1。 - STATE_CMD:读取指令标识符,保存到临时结构体。
- STATE_LEN:读取数据载荷长度 $L$。若 $L$ 超过系统最大限制(例如 64 字节),判定为非法帧,直接重置。
- STATE_PAYLOAD:持续读取 $L$ 个字节并写入载荷缓存。
- STATE_CHECK:读取校验和,并与本地计算的累加和比对。若相等则说明传输正确,转移到帧尾检测。
- STATE_TAIL:检测
0x0D 0x0A。验证通过后触发execute_command()执行动作,并生成 ACK 回应上位机。
五、高频发送、粘包与异常处理机制
在实际控制系统中,上位机与单片机的通信环境往往存在电气噪声、操作人员连续拖动滑块引发的高频连发、以及操作系统调度延迟等问题。要保证系统长期稳定运行,必须在逻辑中增加针对性处理。
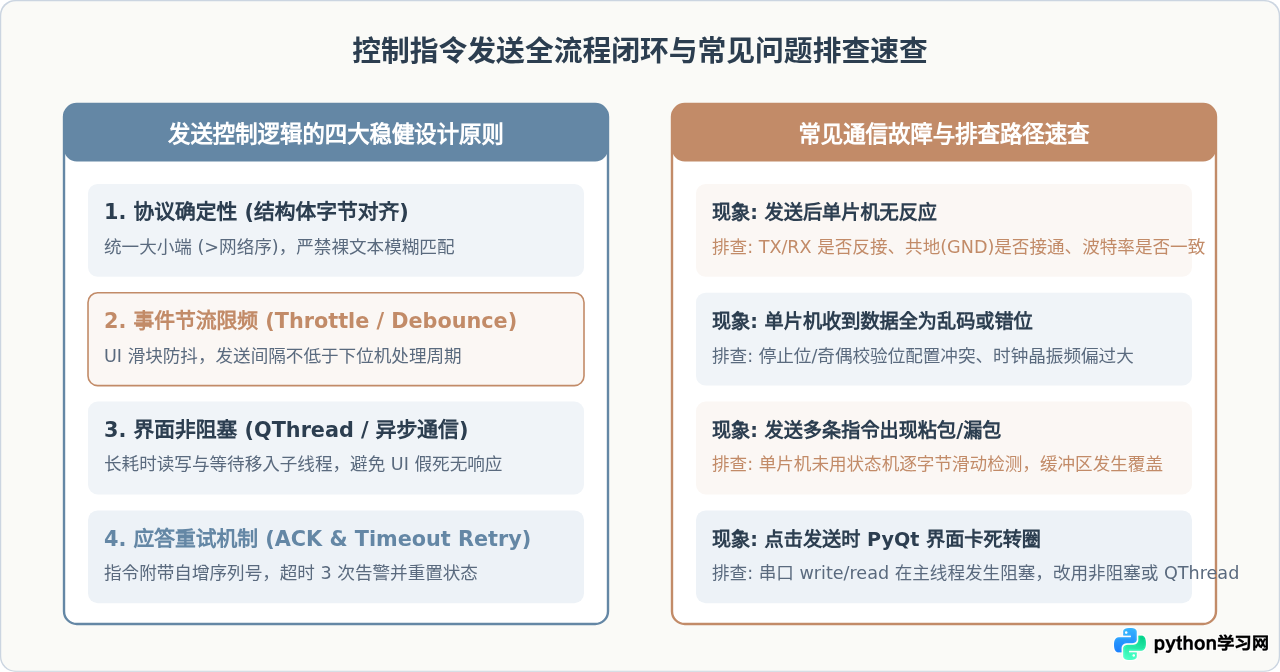
当用户在 PyQt 界面拖拽 QSlider 时,可能在 1 秒内触发数十次 valueChanged 信号。如果每一次都直接调用 serial.write(),单片机有限的串口缓冲区将迅速溢出,导致严重的执行滞后或看门狗复位。解决办法:在上位机引入节流(Throttling)机制或定时器(例如通过 QTimer 固定 50ms 刷新一次当前目标值)。
六、总结与关键设计检查清单
实现一套可靠的 PyQt 上位机指令发送逻辑,其本质是将“用户的抽象操作意图”准确映射为“硬件可执行的物理协议包”。开发者在项目落地的过程中,可按照以下检查清单逐一验收:
- 协议定义明确:必须明确帧头、长度、命令字与校验算法,杜绝裸字符串混杂传输。
- 内存布局对齐:使用
struct.pack时显式标注字节序符号(如>),确保与单片机端结构体对齐方式一致。 - 线程职责分明:界面渲染由主线程完成,串口的长耗时读取与重发逻辑移至子线程或基于
QSerialPort的异步事件机制,杜绝界面冻结。 - 闭环确认安全:对于关键动作(如启动电机、继电器吸合),必须等待下位机返回 ACK 确认包后方可更新 UI 状态;发生连续超时必须即刻向操作员报警。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















