


物联网与嵌入式开发中Python的角色:优势与挑战
一、分层定位:Python 在物联网技术栈中的运行形态
传统嵌入式工程长期以 C 与汇编为主导,追求极限的内存利用率与确定性执行时序。随着计算硬件成本下降与物联网终端复杂度的上升,现代物联网体系演进出清晰的分层架构。Python 在不同层级中扮演着截然不同的技术角色:
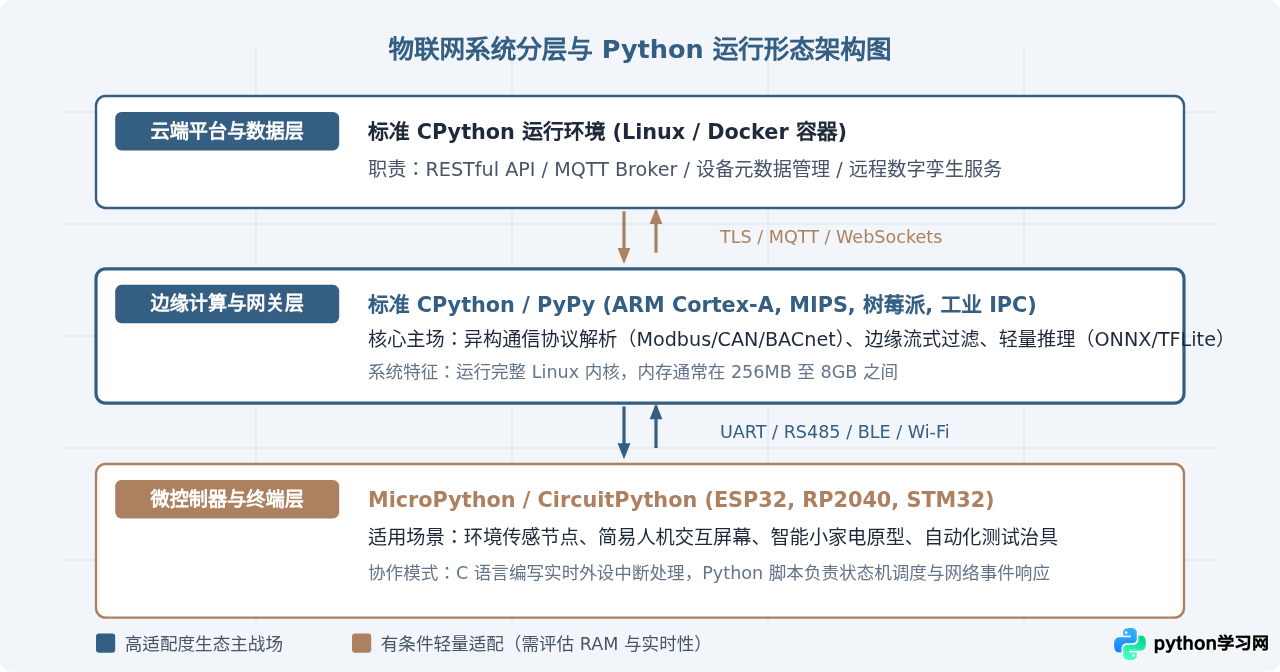
在物理设备端,必须区分两种完全不同的 Python 运行机制:
- 标准 CPython(运行在配备操作系统的高阶嵌入式设备):例如工业边缘网关、车载智能中控、搭载嵌入式 Linux 的单板计算机。此类设备计算资源充足,Python 直接调用底层 socket 与标准库,以完整功能运行。
- 精简解释器 MicroPython / CircuitPython(运行在裸机微控制器 MCU):由 Damien George 等人针对 Cortex-M、ESP 等资源受限平台完全重写的精炼解释器。它不包含标准库的全部模块,通过内联字节码编译器和定制的内存堆管理器在数百 KB 甚至数十 KB 的 RAM 中运行。
二、核心优势:为何在嵌入式场景引入 Python
在嵌入式开发中引入高级解释型语言,本质上是用少量的硬件算力富余来换取数十倍的研发与维护效率提升。
1. 交互式调试与极速原型验证(REPL)
传统 C/C++ 嵌入式开发需要历经“编写源码 → 交叉编译 → 链接生成固件 → 烧录器烧写 Flash → 硬件复位 → 调试器单步观察”的繁琐流程。针对某一个传感器 I2C 地址排查,往往耗费数十分钟。
MicroPython 提供了串口 REPL(交互式解释器)。开发者连接串口终端即可直接输入命令读取外设寄存器:
from machine import Pin, I2C

# 快速初始化硬件 I2C 接口并扫描挂载外设
i2c = I2C(0, scl=Pin(22), sda=Pin(21), freq=400000)
devices = i2c.scan()
print("发现 I2C 设备物理地址列表:", [hex(addr) for addr in devices])

# 直接读取指定设备内部寄存器,无须经历烧录固件周期
data = i2c.readfrom_mem(devices[0], 0x00, 2)
print("寄存器原始遥测采样数据:", data)
2. 统一且极其丰富的网络协议库生态
物联网设备的核心诉求是“联网”。在 C 语言中配置 mbedTLS、处理 JSON 字符流拆包、构建 MQTT 状态机通常需要编写数百行指针操作与内存边界检查代码。一旦出现缓冲区溢出,可能导致设备远程死机甚至安全漏洞。
在 Python 中,网络库与格式解析高度收敛。无论是边缘网关还是微控制器,开发者都可以直接使用经过严格测试的结构化数据工具:
import ujson
import time
from umqtt.robust import MQTTClient

def report_telemetry(client, sensor_id, temperature, humidity):
    payload = {
        "device_id": sensor_id,
        "timestamp": time.time(),
        "metrics": {
            "temp_c": round(temperature, 2),
            "humidity_rh": round(humidity, 1)
        }
    }
    # 自动序列化为标准 JSON 并通过 MQTT 发布
    client.publish(b"v1/devices/telemetry", ujson.dumps(payload))
3. 降维协同与远程热更新机制
在物联网工程团队中,底层驱动工程师与上层业务工程师往往脱节。采用 Python 之后,底层团队封装硬件抽象层驱动,算法与业务工程师可直接编写采集策略、数据过滤算法或报警阈值逻辑。更重要的是,Python 脚本可以像静态文件一样存储于 SPI Flash 文件系统(如 LittleFS)中,OTA 更新时只需下载几十字节至几千字节的 .py 或已预编译的 .mpy 字节码文件并覆盖执行,避免了整机全量固件升级带来的高带宽消耗与变砖风险。
三、物理边界与工程挑战:实时性、资源与功耗
尽管优势明显,但在工程实践中不可盲目使用 Python。必须清晰认识到解释型动态语言在微观世界下的局限性:
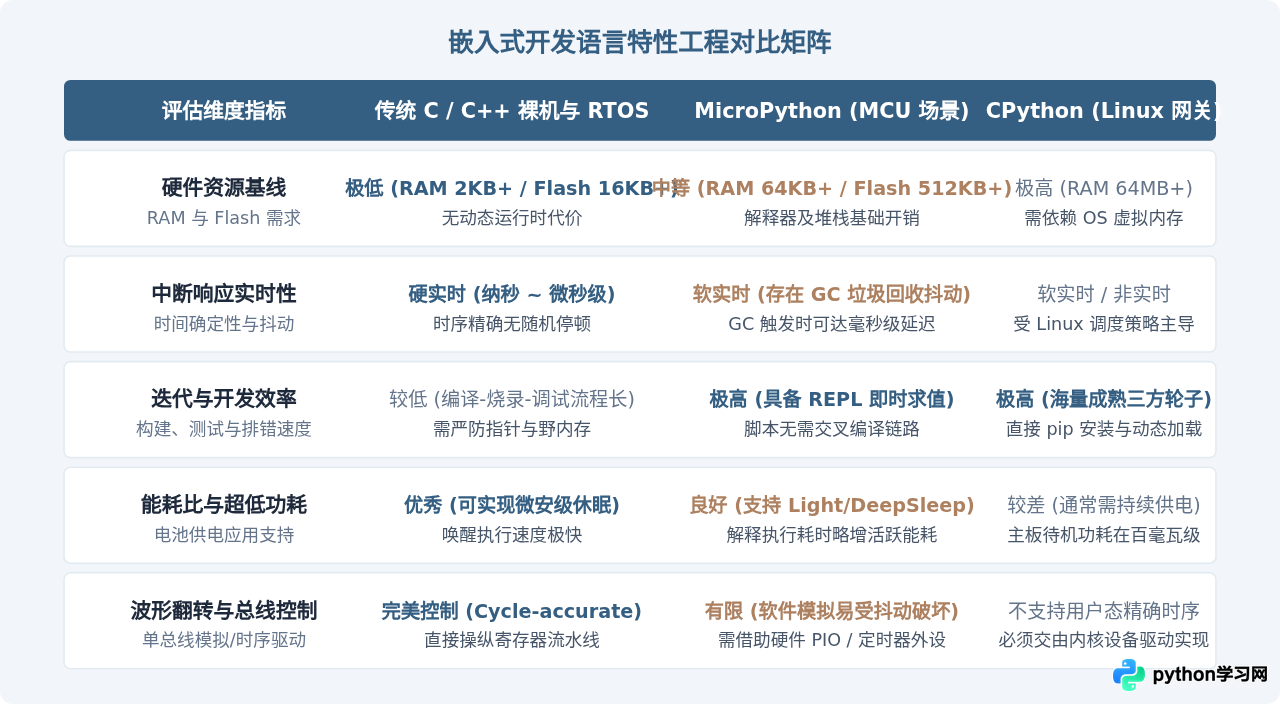
MemoryError 甚至引发系统硬件故障宕机。
四、落地实操:构建高可靠物联网 Python 节点的五个步骤
在实际项目落地中,要使 Python 节点达到工业级稳定度,必须遵循严格的工程实施规范。以下展示从硬件选型到长期可靠运行的端到端实施流程:
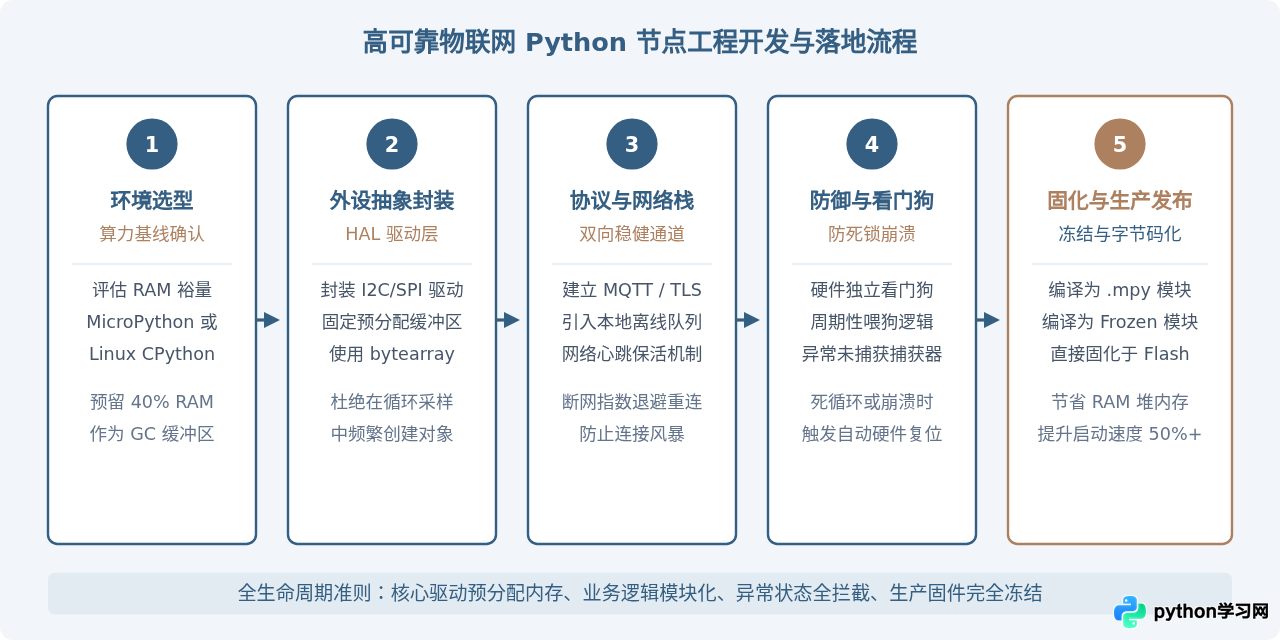
关键代码实践:零内存分配采集与看门狗协同
为了防止长时间运行产生堆碎片,必须使用预分配对象并启用硬件看门狗:
import time
import gc
from machine import Pin, WDT, I2C

class RobustNode:
    def __init__(self):
        # 1. 初始化硬件看门狗,超时设定为 8 秒
        self.wdt = WDT(timeout=8000)

        # 2. 预先分配定长 bytearray 缓冲区,避免循环内分配堆内存
        self.raw_buffer = bytearray(6)
        self.i2c = I2C(0, scl=Pin(22), sda=Pin(21))

        # 3. 主动执行一次垃圾回收,整理干净初始堆空间
        gc.collect()

    def sample_loop(self):
        while True:
            try:
                # 使用 readfrom_into 直接填充预分配数组,不产生新对象
                self.i2c.readfrom_into(0x44, self.raw_buffer)

                # 简单位操作解析原始数值
                raw_temp = (self.raw_buffer[0] << 8) | self.raw_buffer[1]
                temp_c = -45 + (175 * raw_temp / 65535.0)

                # 执行喂狗操作,证明当前业务循环未死锁
                self.wdt.feed()

            except Exception as err:
                # 记录局部错误但不退出进程,留待看门狗或重连机制处理
                print("采样外设通信短暂故障:", err)

            time.sleep(1)
五、突破瓶颈:C/C++ 与 Python 的协同混合架构
在复杂的实际工业项目中,“纯 Python”与“纯 C/C++”往往都不是最优解。业界普遍采用“双核协同”或“底层扩展”的混合方案:
- Native Code / C 模块绑定(MicroPython C Modules):将精确时序协议(如单总线 1-Wire 协议、数字麦克风 I2S 实时滤波、电机 FOC 矢量控制算法)用 C 语言编写并编译进 MicroPython 解释器内核,向上暴露给 Python 简单的
motor.set_speed(1200)调用。 - 多核心分工架构(Dual-Core Partitioning):以常见的多核芯片(如 RP2040、ESP32、STM32H7)为例,Core 0 运行 FreeRTOS 与纯 C 固件,专注百微秒级 PWM 波形产生和硬实时采样;Core 1 运行 MicroPython 引擎,通过核间无锁共享内存(RingBuffer)读取处理后的采样数据,负责业务判定与 Wi-Fi/4G 云端交互。
- Linux 边缘端的 CFFI / pybind11:在 Linux 智能网关上,直接使用 CFFI 加载工业通信卡导出的动态库
.so,既保证了总线交互的纳秒级确定性,又保留了上层 Python 在处理 JSON、数据库入库、MQTT 转发上的灵活性。
六、选型指南与决策总结
为了在项目立项阶段快速做出明确决策,可参考以下工程技术选型判定树:
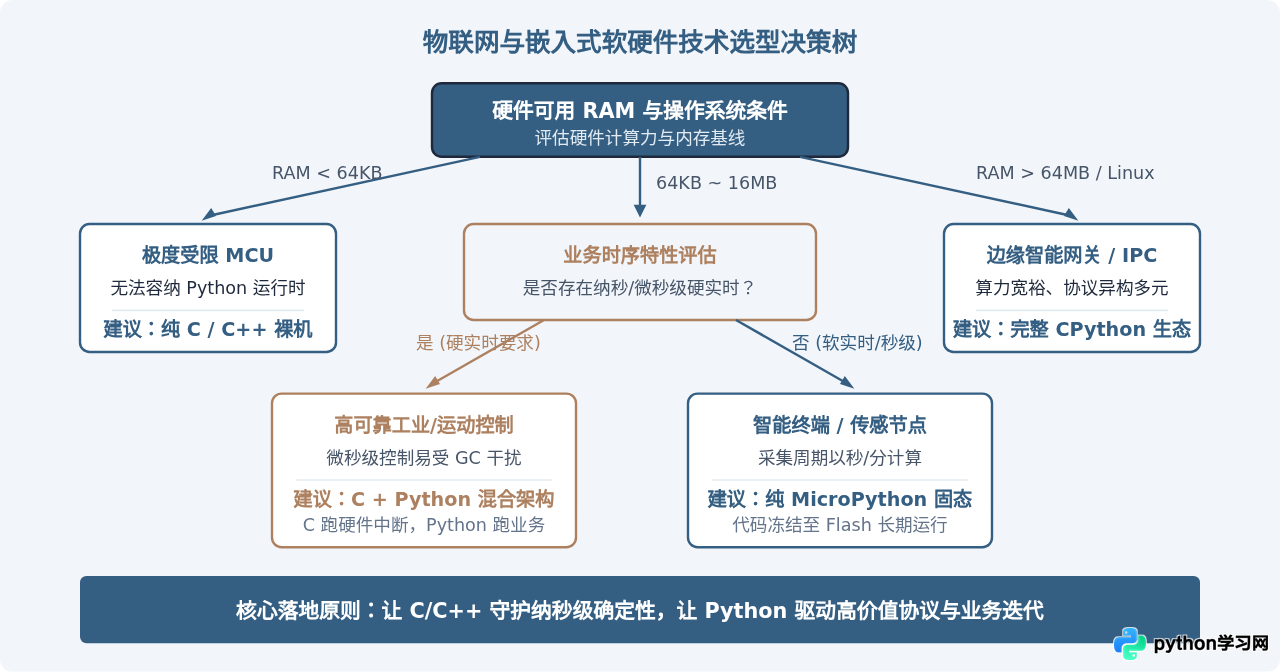
Python 在嵌入式与物联网领域的价值,不是取代底层基础,而是重构了从边缘节点到云端的数据交付链路。在面对硬实时、极限资源与电池寿命等“硬边界”时,采用预分配内存、硬件看门狗配合多核/C 模块混合架构,能够使团队兼得 C 语言的高性能与 Python 的高生产力,从而构建起稳定、可扩展的现代化物联网系统。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















