


Python使用pymodbus通过Modbus协议控制工业电机驱动器启停
本文详细讲解如何使用Python的pymodbus库通过Modbus协议(TCP与RTU)实现对工业电机驱动器(变频器/伺服)的启停控制,涵盖硬件拓扑、驱动器寄存器映射、通信时序、完整Python代码实现以及现场安全防范措施。
在自动化流水线、数控机床与智能物流仓储中,电机是核心的动力执行机构,而电机驱动器(如变频器、伺服驱动器)则是连接控制逻辑与电机的纽带。利用 Python 的 pymodbus 库,可以通过标准的 Modbus 协议向驱动器的特定寄存器下发控制字,实现电机的平稳启动、减速停机、转向切换以及频率转速给定,同时实时轮询状态字与运行电流。本文将从硬件链路拓扑、驱动器寄存器映射、通信时序、完整 Python 代码编写以及现场安全防护五个维度,系统拆解控制流程。
一、系统架构与物理链路拓扑
工业现场中,控制主机(工控机、树莓派或边缘网关)通常作为 Modbus 主站(Master/Client),电机驱动器作为从站(Slave/Server)。传输介质主要分为两类:基于以太网的 Modbus TCP(通过 RJ45 网线连接)和基于串行总线的 Modbus RTU(通过 RS-485 双绞线差分连接)。
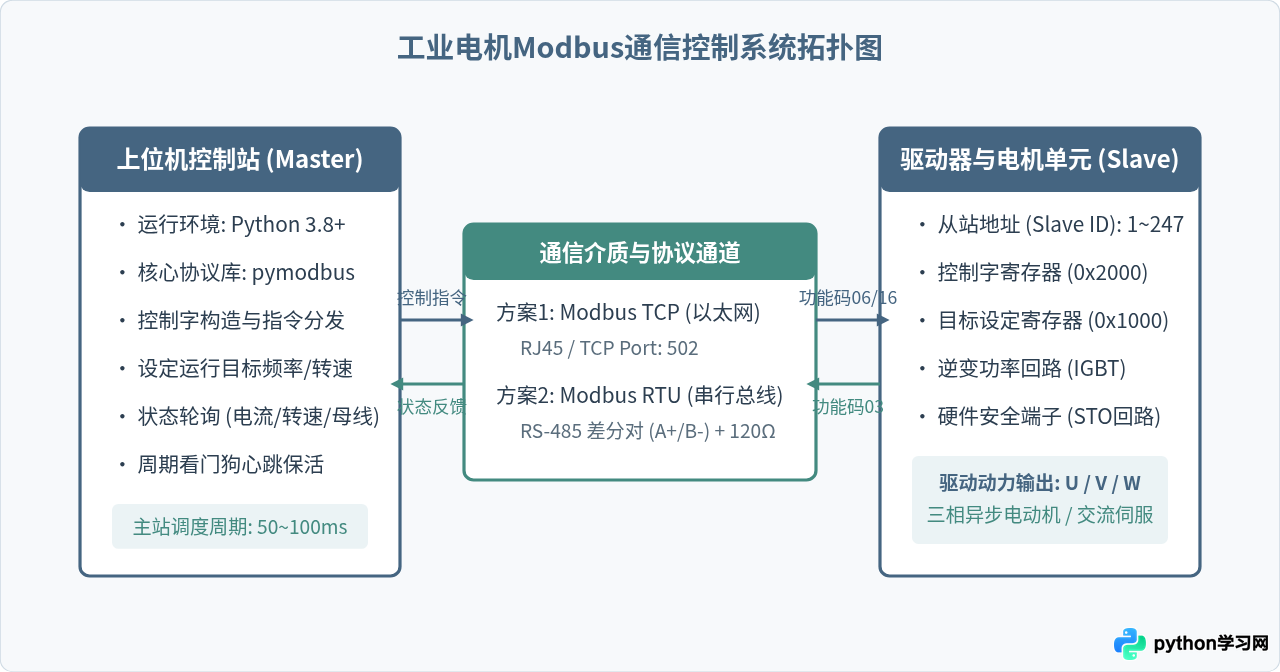
在物理连接阶段,必须注意以下电气规范:
- RS-485 总线防干扰:若采用 Modbus RTU,必须采用屏蔽双绞线,A+ 与 B- 极性严格对应,不可反接;总线两端最远端设备并联 120Ω 终端匹配电阻以消除信号反射。
- 强弱电物理隔离:RS-485 信号线或以太网网线必须与驱动器输出至电机的 U/V/W 动力线分槽布线,避免变频器高频 PWM 载波干扰总线通信。
- 公共地线基准:将所有从站驱动器的信号地(GND)单端汇总接地,消除不同配电柜之间的地电位差。
二、驱动器控制字与寄存器映射机制
通过 Modbus 控制电机启停,本质上是向驱动器的保持寄存器(Holding Register)写入特定数值。不同品牌(如汇川、台达、西门子、施耐德)的寄存器地址定义不同,但在工业规范中均采用控制字(Control Word)与状态字(Status Word)的位掩码设计。
| 寄存器功能 | 典型Modbus地址 | 数据格式 | Modbus功能码 | 控制与反馈含义 |
|---|---|---|---|---|
| 命令控制字 (Control Word) | 0x2000 (十进制 8192) | 16位无符号整型 (uint16) | 0x06 (写单个) / 0x10 (写多个) | 0x0001: 正转启动 0x0002: 反转启动 0x0005: 减速停机 0x0006: 自由停机 (急停) 0x0008: 故障复位 |
| 目标频率/转速设定 | 0x1000 (十进制 4096) | 16位无符号整型 (uint16) | 0x06 / 0x10 | 数值 0~5000 对应 0.00~50.00 Hz (放大100倍) |
| 运行状态字 (Status Word) | 0x2100 (十进制 8448) | 16位无符号整型 (uint16) | 0x03 (读保持寄存器) | Bit 0: 运行中 (1)/停机 (0) Bit 1: 故障停机报警 Bit 2: 转向 (0正/1反) |
| 实时运行频率反馈 | 0x2101 (十进制 8449) | 16位无符号整型 (uint16) | 0x03 | 当前输出实际频率 (0.01 Hz) |
| 输出电流反馈 | 0x2104 (十进制 8452) | 16位无符号整型 (uint16) | 0x03 | 当前电机实际运行电流 (0.01 A) |
关键设置提醒:在通过 Python 下发指令前,必须在驱动器物理面板上将“命令源选择”(如参数 F0-02)设置为“通讯给定”,将“主频率源选择”(如参数 F0-03)设置为“Modbus 通讯给定”。若仍保留在“键盘控制”或“端子控制”模式,驱动器将接收 Modbus 报文但拒绝执行启停动作。
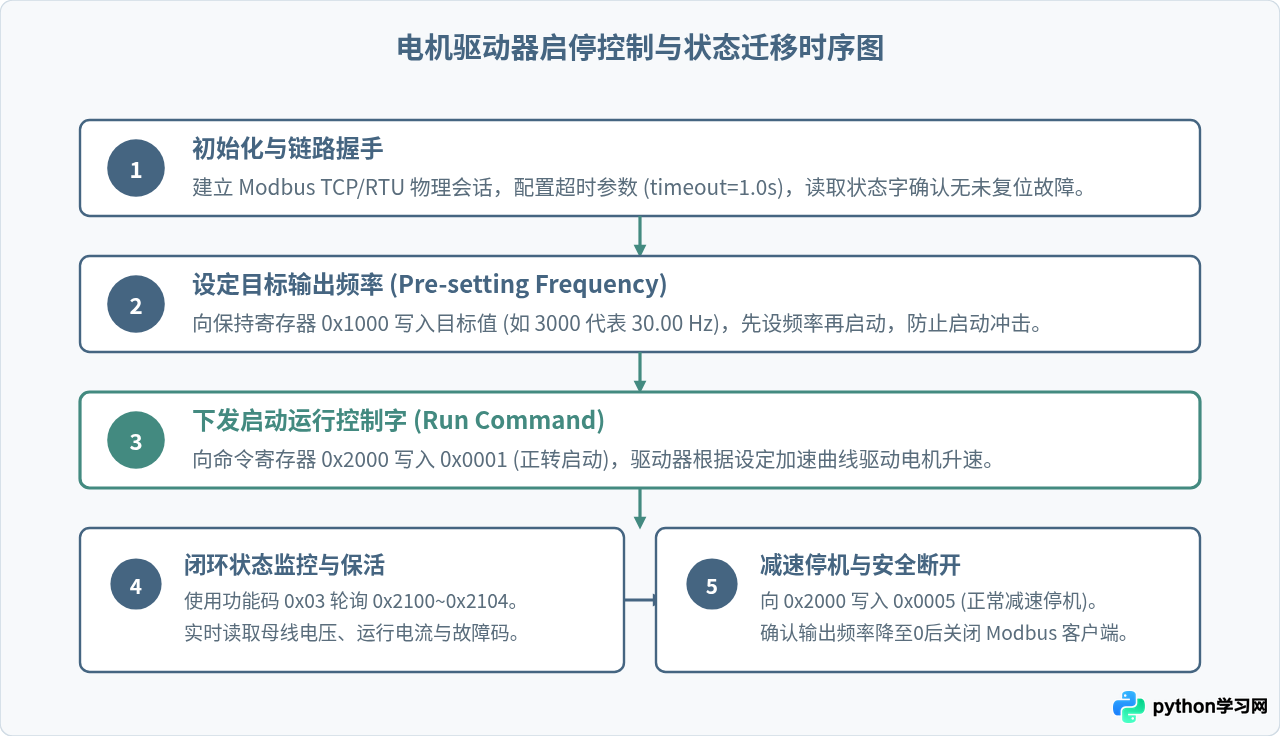
三、启停控制时序与状态迁移流程
工业驱动器的启动与停止并非单纯的无序写入,必须满足安全状态机时序。直接在频率为零时发送启动命令可能导致低频堵转,而在电机高速旋转时突然切断通讯可能导致不可控滑行。规范的控制时序包含:连接握手 -> 写入目标频率 -> 下发启动控制字 -> 闭环轮询运行状态 -> 正常减速停机 -> 释放连接。
四、使用 pymodbus 编写控制程序
在 Python 中,建议使用 pymodbus 3.x 最新稳定版本。新版 API 对客户端连接、异步/同步接口以及异常处理进行了标准化。以下提供适用于生产环境的完整控制脚本,包含 Modbus TCP 与 Modbus RTU 两种驱动模式的封装,带有完整的错误捕获机制。
1. 依赖安装
pip install pymodbus pyserial2. 完整控制脚本实现
#!/usr/bin/env python3
# -*- coding: utf-8 -*-
"""
工业电机驱动器 Modbus 启停与状态轮询控制脚本
支持 pymodbus 3.x 规范,兼容 Modbus TCP 与 RTU
"""

import time
import logging
from pymodbus.client import ModbusTcpClient, ModbusSerialClient
from pymodbus.exceptions import ModbusException

# 配置工业调试日志
logging.basicConfig(level=logging.INFO, format="%(asctime)s [%(levelname)s] %(message)s")
logger = logging.getLogger("MotorController")

# 驱动器标准寄存器定义(具体地址以驱动器说明书为准)
SLAVE_ID = 1               # 驱动器从站地址
REG_CONTROL_WORD = 0x2000  # 命令控制字寄存器
REG_FREQ_SET = 0x1000      # 设定频率寄存器 (单位: 0.01Hz)
REG_STATUS_WORD = 0x2100   # 运行状态字寄存器
REG_ACTUAL_FREQ = 0x2101   # 实际运行频率反馈 (单位: 0.01Hz)
REG_OUTPUT_CURR = 0x2104   # 实际运行电流反馈 (单位: 0.01A)

# 控制字命令定义
CMD_FORWARD_RUN = 0x0001   # 正转启动
CMD_REVERSE_RUN = 0x0002   # 反转启动
CMD_DECEL_STOP  = 0x0005   # 减速停机
CMD_COAST_STOP  = 0x0006   # 自由停机 (急停)
CMD_FAULT_RESET = 0x0008   # 故障复位


class MotorDriveController:
    def __init__(self, mode="tcp", host="192.168.1.50", port=502,
                 serial_port="/dev/ttyUSB0", baudrate=9600):
        """
        初始化 Modbus 驱动器连接
        :param mode: "tcp" 或 "rtu"
        """
        self.mode = mode
        if mode == "tcp":
            logger.info("创建 Modbus TCP 客户端 -> %s:%s", host, port)
            self.client = ModbusTcpClient(host=host, port=port, timeout=1.5)
        elif mode == "rtu":
            logger.info("创建 Modbus RTU 客户端 -> %s, 波特率: %s", serial_port, baudrate)
            self.client = ModbusSerialClient(
                port=serial_port,
                baudrate=baudrate,
                bytesize=8,
                parity="N",
                stopbits=1,
                timeout=1.0
            )
        else:
            raise ValueError("不支持的连接模式,仅支持 'tcp' 或 'rtu'")

    def connect(self):
        """建立通信连接"""
        if not self.client.connect():
            logger.error("无法连接到驱动器,请检查物理连线、IP或串口配置")
            return False
        logger.info("Modbus 通信链路建立成功")
        return True

    def close(self):
        """关闭通信连接"""
        self.client.close()
        logger.info("Modbus 客户端已安全断开")

    def set_frequency(self, freq_hz):
        """
        设定电机运行频率
        :param freq_hz: 频率值 (Hz),例如 35.5
        """
        reg_val = int(freq_hz * 100)
        logger.info("设置目标频率: %.2f Hz (写入原始值: %d)", freq_hz, reg_val)
        result = self.client.write_register(
            address=REG_FREQ_SET,
            value=reg_val,
            slave=SLAVE_ID
        )
        if result.isError():
            logger.error("写入频率失败: %s", result)
            return False
        return True

    def start_motor(self, forward=True):
        """
        启动电机
        :param forward: True 为正转,False 为反转
        """
        cmd = CMD_FORWARD_RUN if forward else CMD_REVERSE_RUN
        direction_str = "正转" if forward else "反转"
        logger.info("向控制字 0x%04X 写入启动指令: %s (0x%04X)", REG_CONTROL_WORD, direction_str, cmd)

        result = self.client.write_register(
            address=REG_CONTROL_WORD,
            value=cmd,
            slave=SLAVE_ID
        )
        if result.isError():
            logger.error("启动指令发送失败: %s", result)
            return False
        logger.info("启动指令发送成功,电机正在升速")
        return True

    def stop_motor(self, emergency=False):
        """
        停止电机
        :param emergency: True 为自由滑行急停,False 为按设定加减速曲线减速停机
        """
        cmd = CMD_COAST_STOP if emergency else CMD_DECEL_STOP
        stop_type = "自由急停" if emergency else "减速停机"
        logger.info("向控制字 0x%04X 写入停机指令: %s (0x%04X)", REG_CONTROL_WORD, stop_type, cmd)

        result = self.client.write_register(
            address=REG_CONTROL_WORD,
            value=cmd,
            slave=SLAVE_ID
        )
        if result.isError():
            logger.error("停机指令发送失败: %s", result)
            return False
        logger.info("停机指令发送成功")
        return True

    def read_motor_telemetry(self):
        """
        读取电机的运行状态、输出频率与运行电流
        :return: dict 包含运行指标,读取失败返回 None
        """
        # 一次性连续读取 5 个寄存器: 0x2100 ~ 0x2104
        result = self.client.read_holding_registers(
            address=REG_STATUS_WORD,
            count=5,
            slave=SLAVE_ID
        )
        if result.isError():
            logger.warning("读取遥测状态失败: %s", result)
            return None

        status_word = result.registers[0]
        actual_freq = result.registers[1] / 100.0
        output_curr = result.registers[4] / 100.0

        is_running = bool(status_word & 0x0001)
        has_fault = bool(status_word & 0x0002)

        return {
            "status_word": hex(status_word),
            "is_running": is_running,
            "has_fault": has_fault,
            "actual_freq_hz": actual_freq,
            "output_current_a": output_curr
        }


# ================== 生产级调用测试流程 ==================
if __name__ == "__main__":
    # 实例化控制器 (若现场为串口RS-485,可指定 mode="rtu", serial_port="COM3" 或 "/dev/ttyUSB0")
    controller = MotorDriveController(mode="tcp", host="192.168.1.50", port=502)

    if not controller.connect():
        exit(1)

    try:
        # 1. 预先设置运行频率为 35.00 Hz
        controller.set_frequency(35.0)
        time.sleep(0.5)

        # 2. 启动电机正转
        controller.start_motor(forward=True)

        # 3. 运行监测循环 (运行 6 秒,观察升速曲线与电流)
        logger.info("----- 进入运行状态监控循环 -----")
        for i in range(6):
            data = controller.read_motor_telemetry()
            if data:
                logger.info(
                    "运行中: %s | 故障: %s | 实际频率: %.2f Hz | 电机电流: %.2f A",
                    data["is_running"], data["has_fault"],
                    data["actual_freq_hz"], data["output_current_a"]
                )
                if data["has_fault"]:
                    logger.error("驱动器报警!执行安全急停")
                    controller.stop_motor(emergency=True)
                    break
            time.sleep(1.0)

        # 4. 正常减速停止电机
        controller.stop_motor(emergency=False)

        # 5. 等待完全停机 (频率下降至0)
        for _ in range(5):
            data = controller.read_motor_telemetry()
            if data and data["actual_freq_hz"] <= 0.05:
                logger.info("电机已完全停稳")
                break
            time.sleep(1.0)

    except KeyboardInterrupt:
        logger.warning("收到人工中断信号,执行紧急停机!")
        controller.stop_motor(emergency=True)
    except ModbusException as ex:
        logger.error("Modbus 总线异常: %s", ex)
    finally:
        controller.close()
五、现场通信安全与异常防护设计
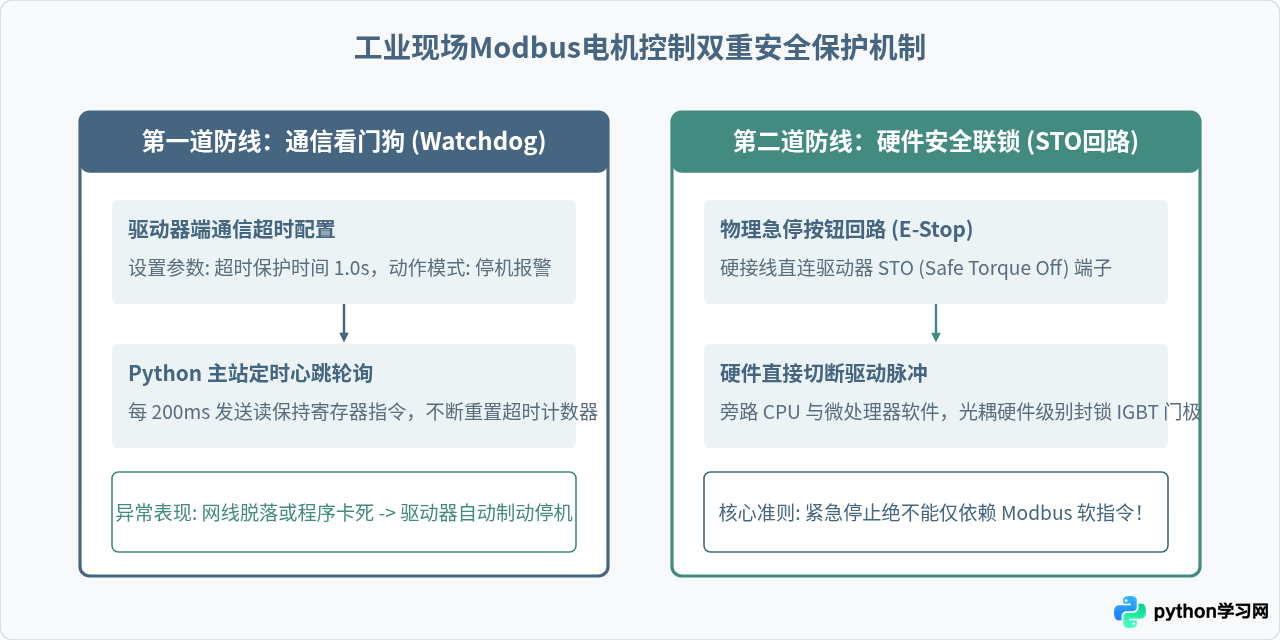
在工业生产现场,纯软件控制必须配合安全机制。若工控机死机、脚本崩溃或网线松脱,如果驱动器未配置通信看门狗,电机将保持最后的运行速度持续运转,极易引发飞车、撞机等机械恶性事故。因此,必须构建“软件看门狗保活”与“硬件安全联锁”的双重防护体系。
六、实施路线与排查决策总结
在工程现场调试 Python 控制驱动器启停时,往往会遭遇无响应、异常报错或驱动器拒动。为了便于工程师快速定位问题,以下将整体实施流程与典型故障诊断整合为标准化路线图:
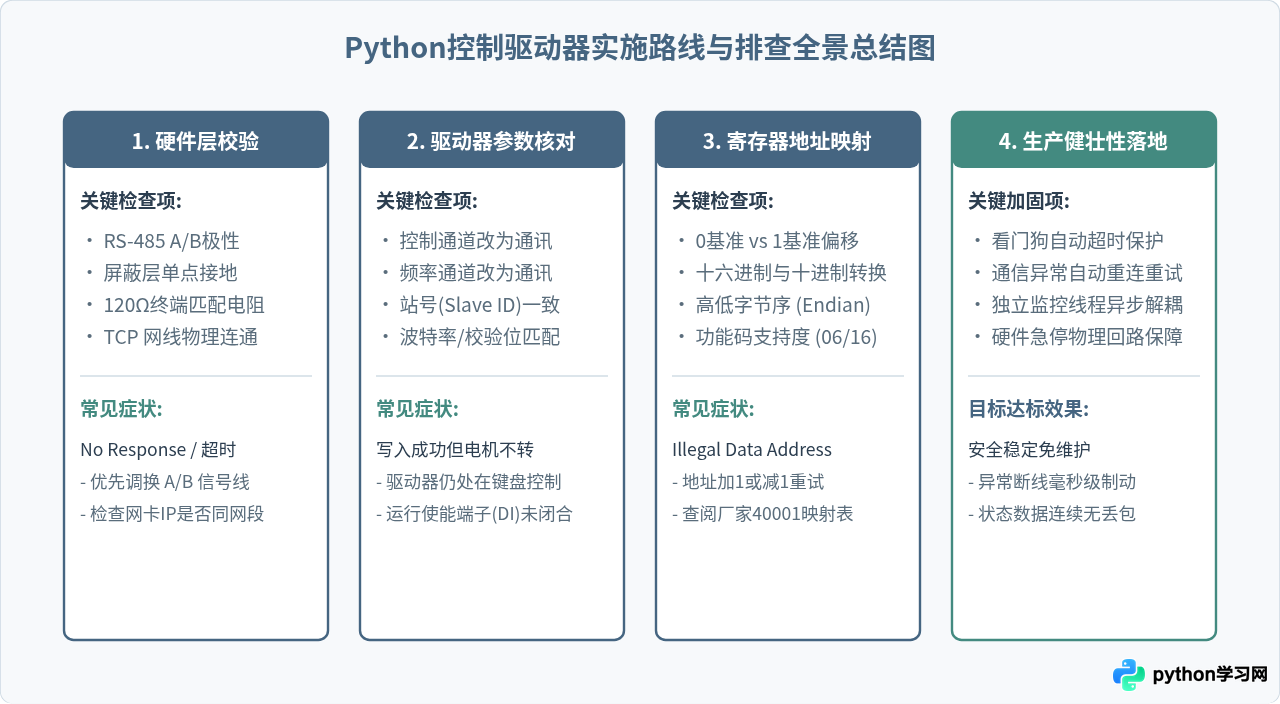
综上所述,通过 Python 与 pymodbus 实现对工业电机驱动器的启停控制,其核心逻辑并不在于繁琐的代码语法,而在于对物理通信链路规范、驱动器参数设定、控制字与状态字位逻辑以及现场双重安全防线的精准把握。在实际项目中,严格按照“先配置物理通道与从站参数 -> 验证寄存器读写准确性 -> 先设频率后发启停控制字 -> 闭环轮询与看门狗保障”的标准实施路线,即可构建出稳定、可靠的工业级电机控制系统。
本站声明
本文内容仅供参考,不代表本站观点。转载或引用请注明出处。如发现内容问题,请通过联系我们页面反馈。















